

要想让机器人真正学会干活,大规模、高质量的数据成为重要基础。从当前产业情况来看,具身智能数据采集硬件正在形成清晰的两大路线:有本体采集与无本体采集。
其中,有本体采集主要依托机器人本体、灵巧手、遥操作(VR眼镜和动捕手套),在真实机器人环境中直接获取动作、视觉、力觉等数据;无本体采集则不需要机器人,而是通过EGO头环、UMI夹爪、触觉手套等设备记录人的动作、触觉交互信息,再将数据训练出泛化大模型,最终用于机器人训练。

一、有本体采集:遥操作机器人来训练
有本体采集,顾名思义,就是直接利用机器人本体进行数据训练,有自主训练和遥操作两种方式,遥操作更为常见。
这类方案通常能够获得机器人自身的关节状态、末端位姿、视觉信息以及力/触觉等多模态数据。相比纯人工采集,其优势在于数据与最终执行任务的机器人形态、运动学结构和传感器体系更加一致。目前,这一路线的数采硬件主要包括机器人本体、灵巧手、遥操作硬件(VR眼镜和动捕手套)。
01 机器人本体
本体的意思就是一台完整、真实的人形机器人。在自主采集模式下,它通过摄像头、力传感器、关节编码器等传感器获取环境与自身状态,并通过自主规划、强化学习等方式不断执行任务,从而形成"感知—决策—执行—反馈"的数据闭环。这类采集方式尤其适用于抓取、搬运、整理、装配等连续操作任务。
当前国内的宇树科技、智元机器人、银河通用、星动纪元、星海图等本体企业,都已将真实环境中的机器人运行与数据能力作为具身智能发展的重要组成部分,产业侧也正在形成机器人本体、数据采集和模型训练之间的协同体系。

宇树机器人在整理沙发
不过,机器人本体采集也存在明显的成本问题:一套完整机器人系统价格较高,同时受到硬件数量、运行时间、场地和安全性的限制。
02 灵巧手
灵巧手是面向精细化操作的核心末端执行器,自带伺服电机,具备与人手相近的自由度与动作能力。在数据采集中,人手通过穿戴式手套或遥操作设备控制灵巧手完成抓取、旋转、对指等动作,关节角度、力矩与触觉信号被同步记录,形成高精度的手部操作数据。
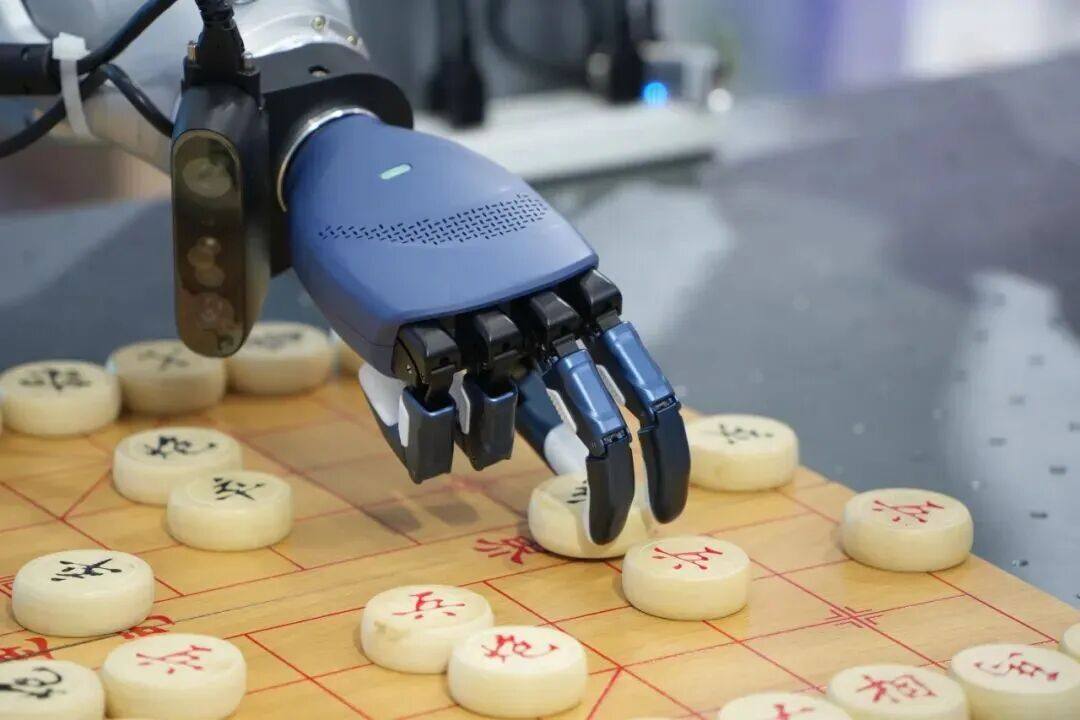
搭载Linker Open TeleDex数据采集系统的灵巧手(图源/灵心巧手)
人手单手拥有27个自由度,是全身自由度最密集的部位,也是机器人最难复现的能力。灵巧手数据的质量直接决定机器人精细操作的上限,因此被业内视为具身智能的"兵家必争之地"。
03 遥操作硬件:VR眼镜与动捕手套
遥操作是有本体采集的另一种方式:操作员借助VR/XR眼镜以第一视角观察机器人环境,通过动捕手套等设备实时操控机器人,机器人执行动作的同时,关节状态、视觉与力觉数据被完整记录。
VR眼镜承担"眼睛"功能。以Apple Vision Pro、PICO 4 Ultra、Meta Quest 3为代表的XR设备,可为操作员提供沉浸式第一视角。动捕手套则承担"手"的功能。
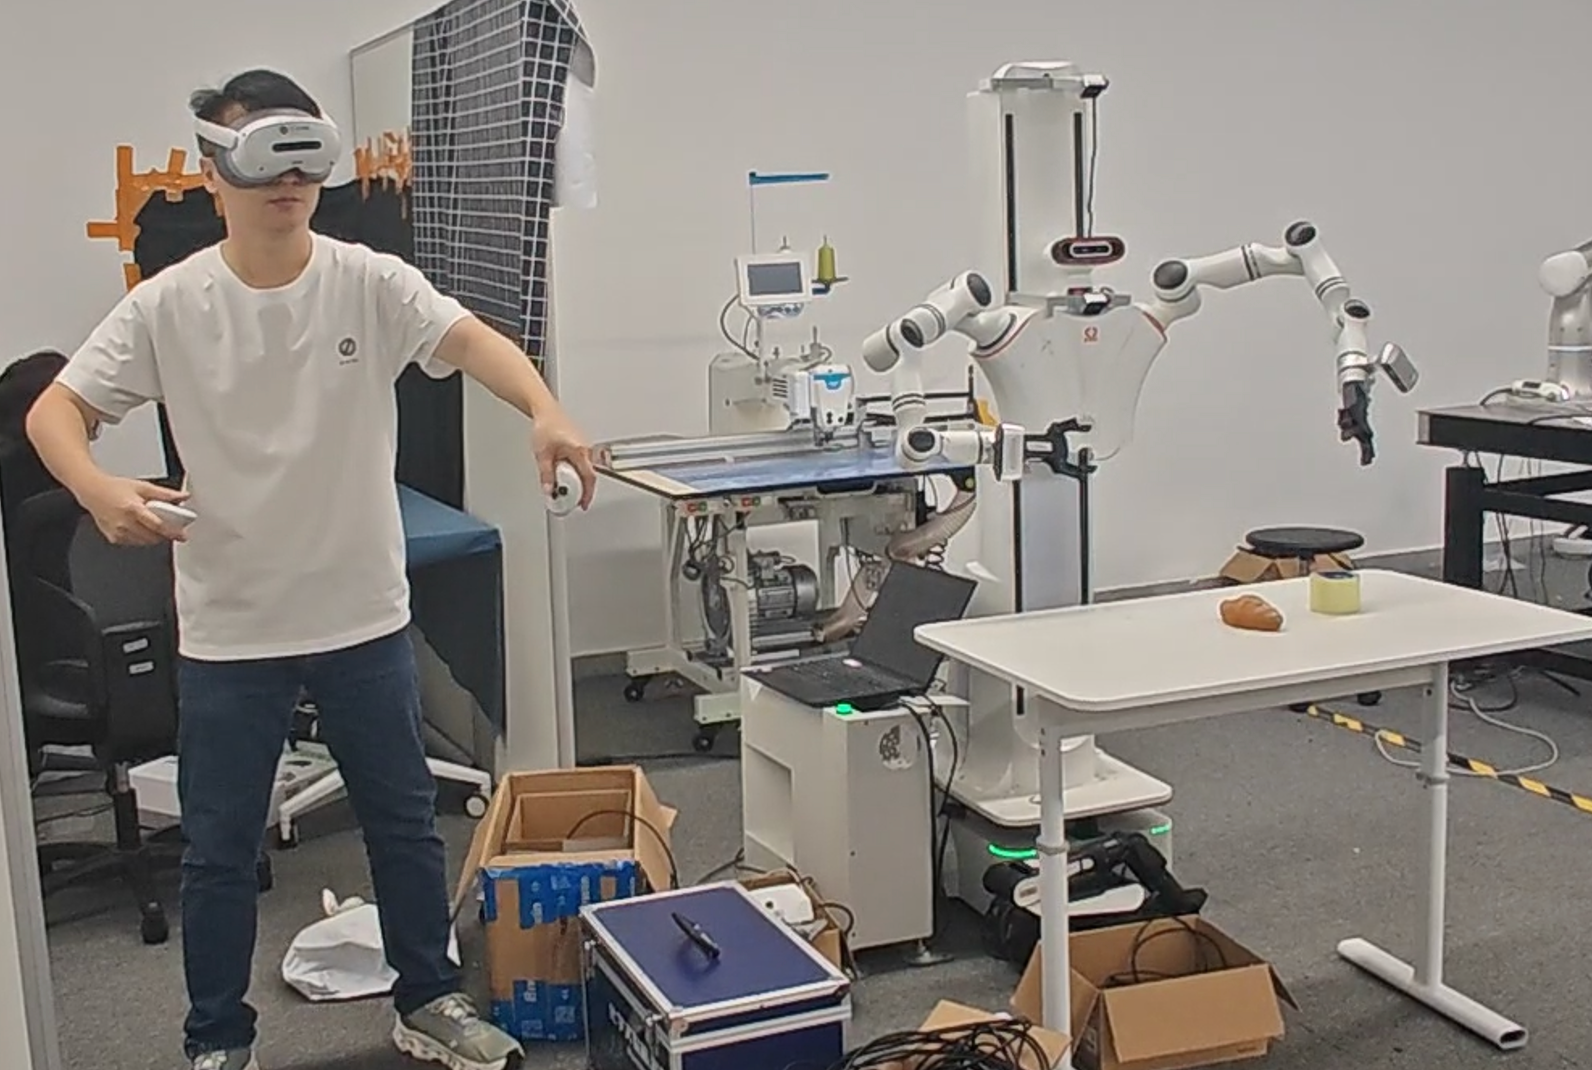
遥操作数据采集演示,艾欧智能
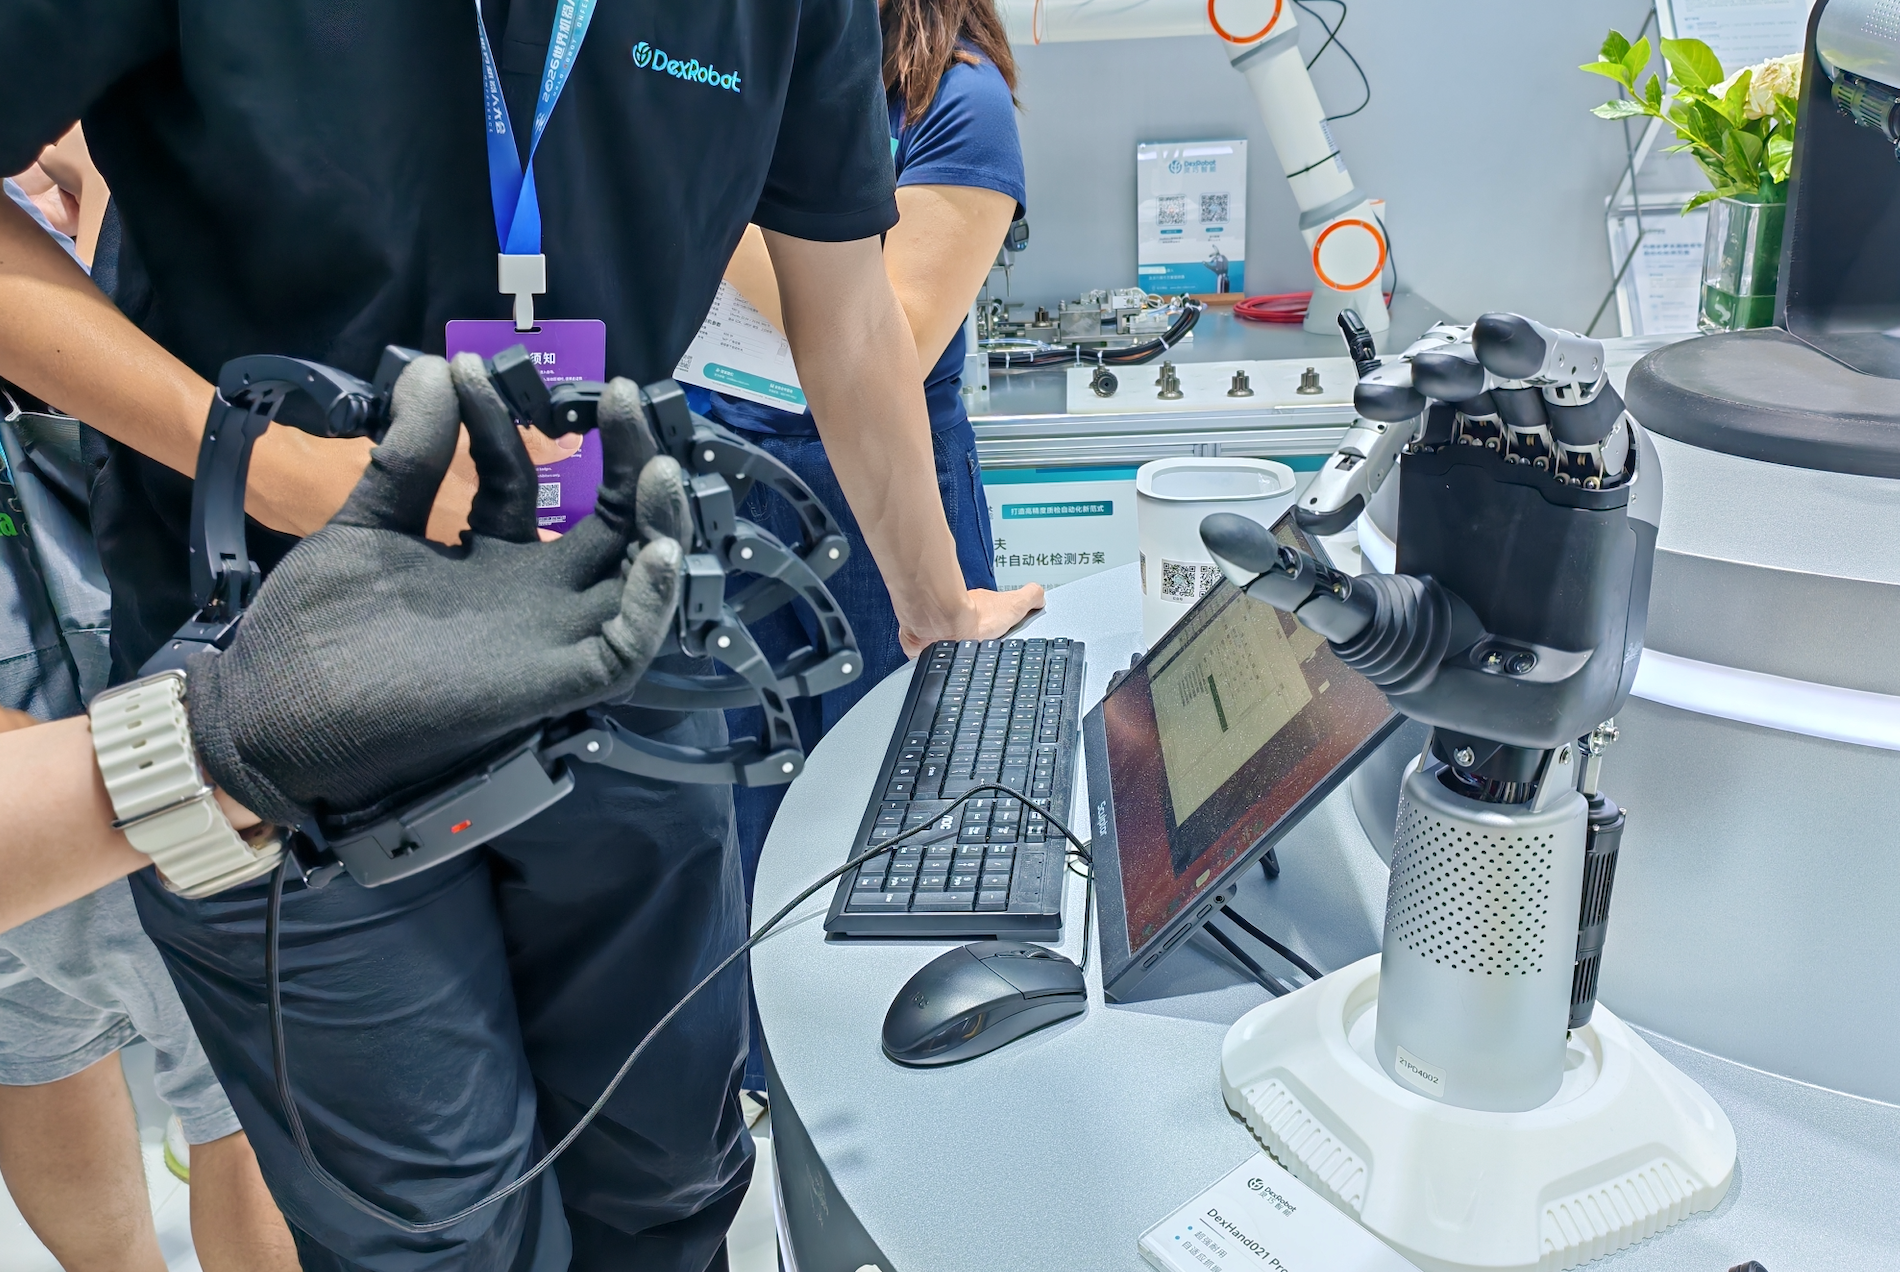
灵巧智能:动捕手套与灵巧手同步动作

灵初智能动捕手套
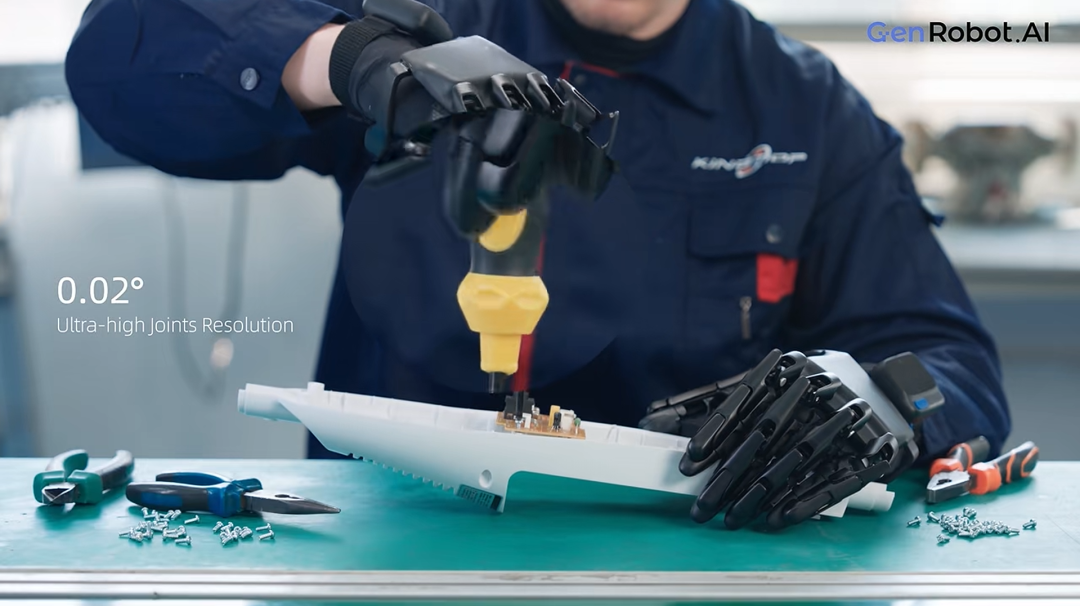
简智机器人动捕手套 Gen DAS Dex(图源/企业)
遥操作的优势在于人类专家可直接介入纠错,数据质量可控;其成本同样集中在机器人本体与专业操作人员两方面。
二、无本体采集:不依赖机器人,先采人再迁移
无本体采集不依赖机器人本体,而是通过便携式穿戴或手持设备记录人的动作与触觉交互,形成大规模通用数据,训练出具备泛化能力的基础模型,再迁移至机器人执行。这一路线主要包括EGO设备、UMI夹爪与触觉手套。
01 EGO设备
EGO(egocentric,以自我为中心)设备是一种头戴式第一人称数据采集终端,包含广角相机头环、腕部相机,将广角相机、IMU惯性测量单元与手部关节追踪模块集成于一体,同步记录"人眼所见、手部动作与空间位姿",使模型能够学习人类在真实场景中的操作习惯与物理常识。
EGO设备的优势在于轻便与场景覆盖广,采集不受场地与机器人数量限制;其局限在于数据与具体机器人本体存在形态差异,需要后期完成跨本体对齐与迁移。
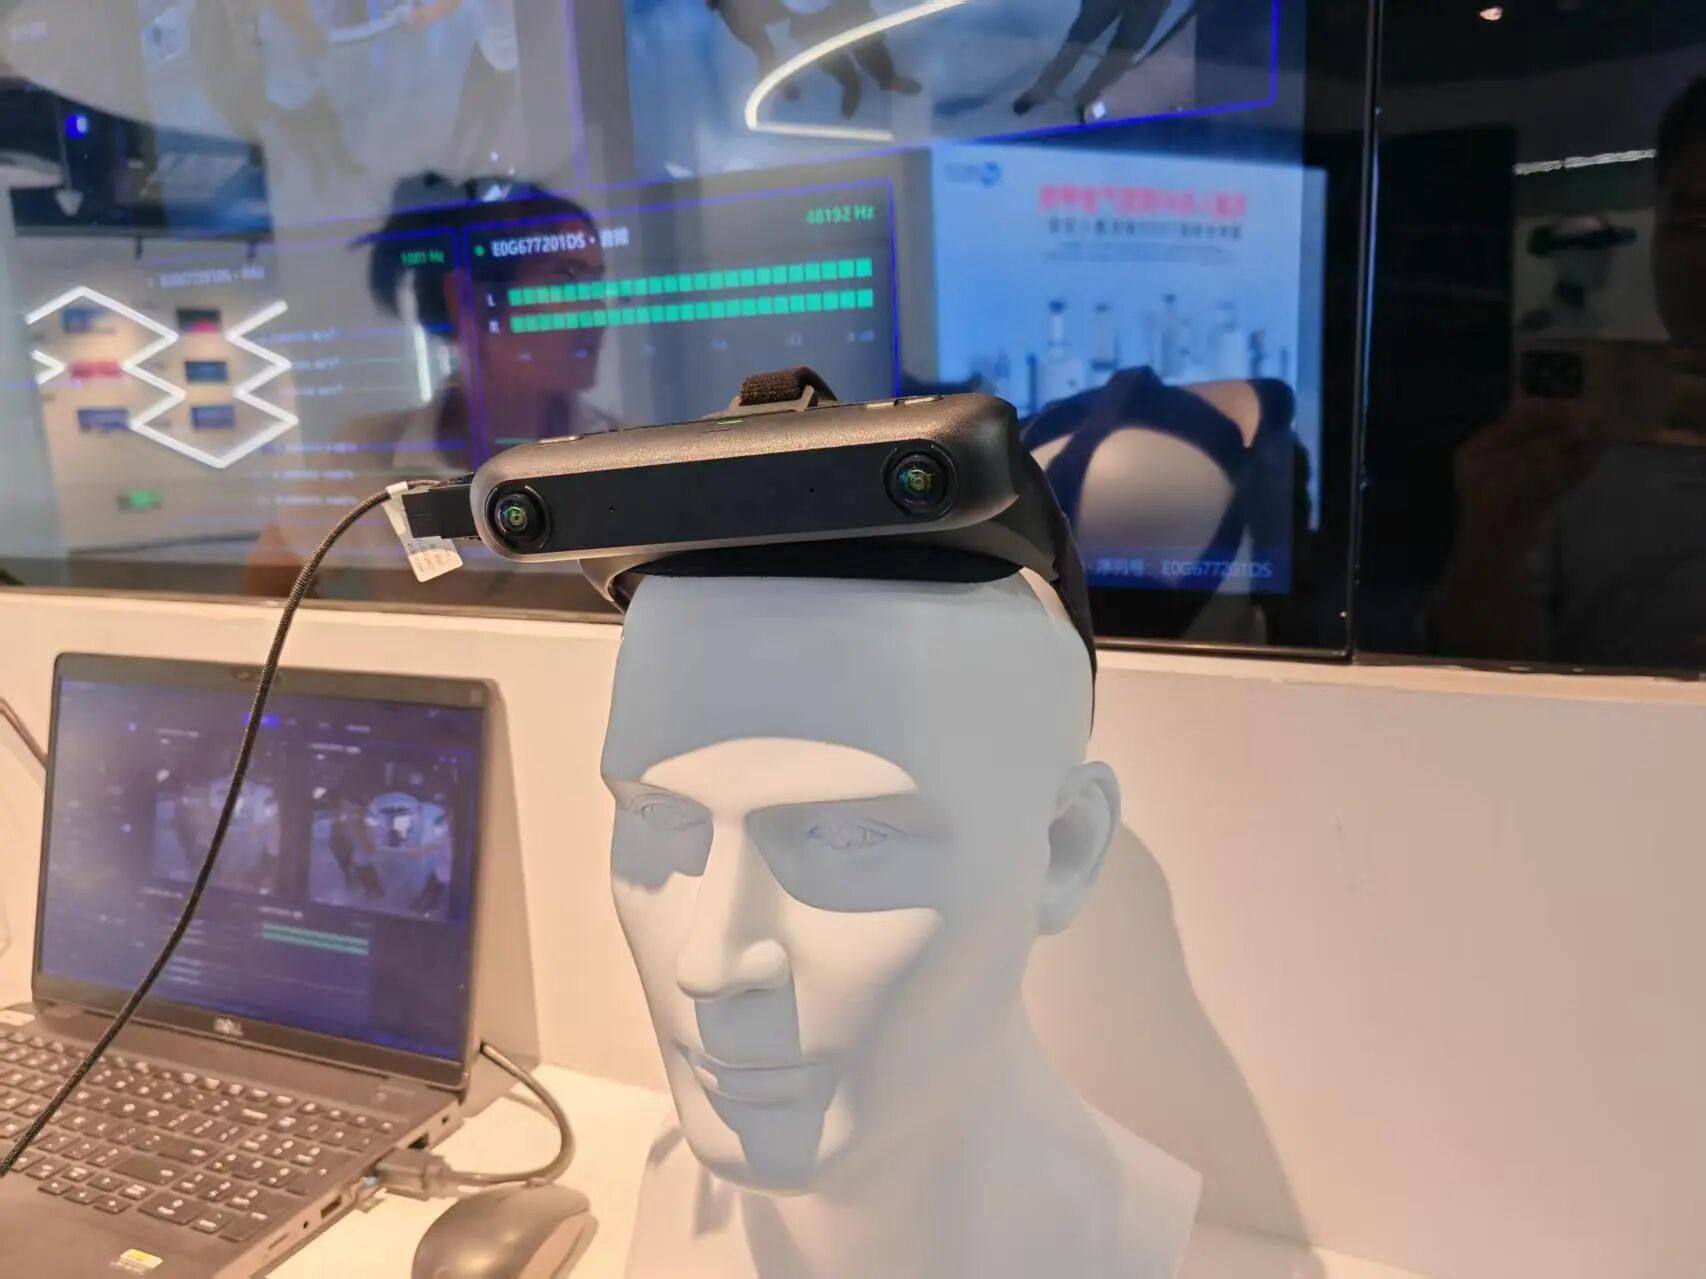
EGO 数采设备,奥比中光
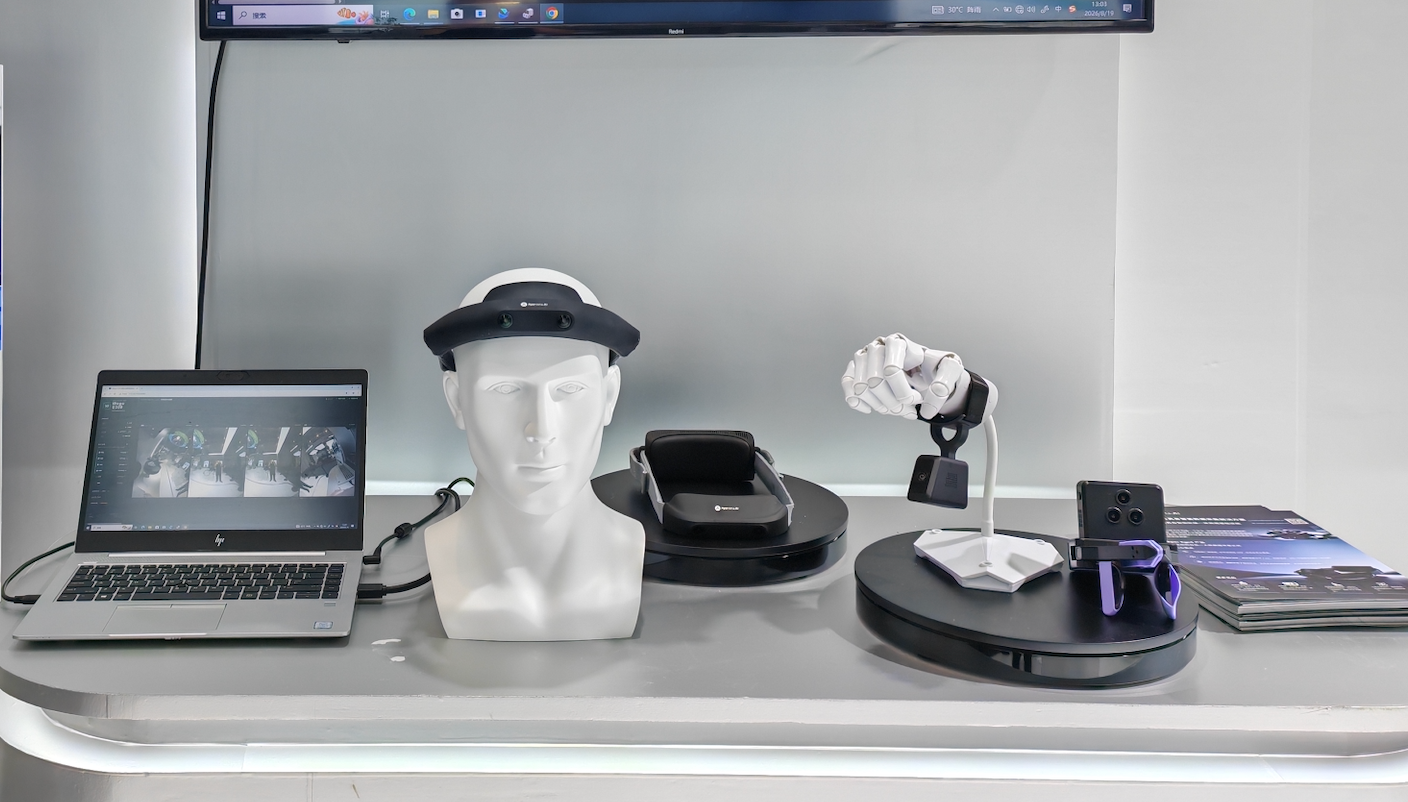
EGO 数采设备,联合影像
02 UMI夹爪
UMI(Universal Manipulation Interface,通用操控接口)由斯坦福大学于2024年开源,是一套低成本、便携式的数据采集与策略学习框架。其硬件构成极为简洁:一个3D打印的手持夹爪,集成运动相机、IMU与ArUco标记。操作员手持夹爪完成示范动作,视觉、末端轨迹与夹爪开合信息即被同步记录。
该方案15分钟内即可完成组装,完全开源,不依赖真机,可在任意场景采集数据,显著降低了数据采集的门槛与成本。
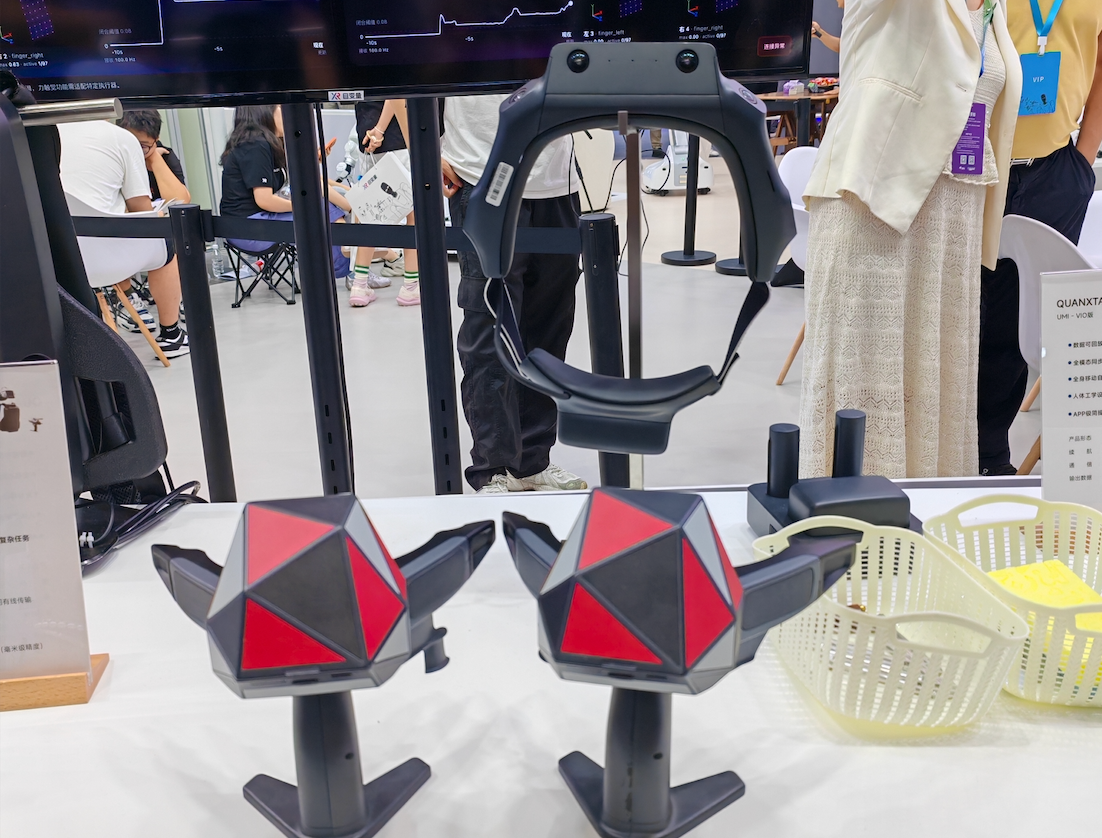
自变量无本体数采硬件
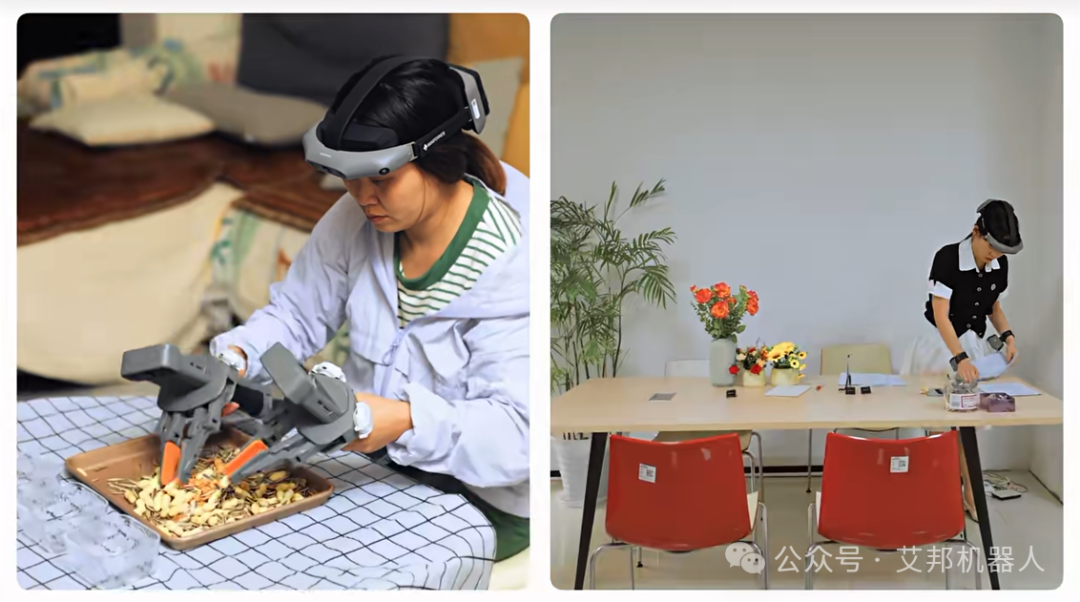
觅蜂科技Ego裸手数采设备(图源/企业)
03 触觉手套
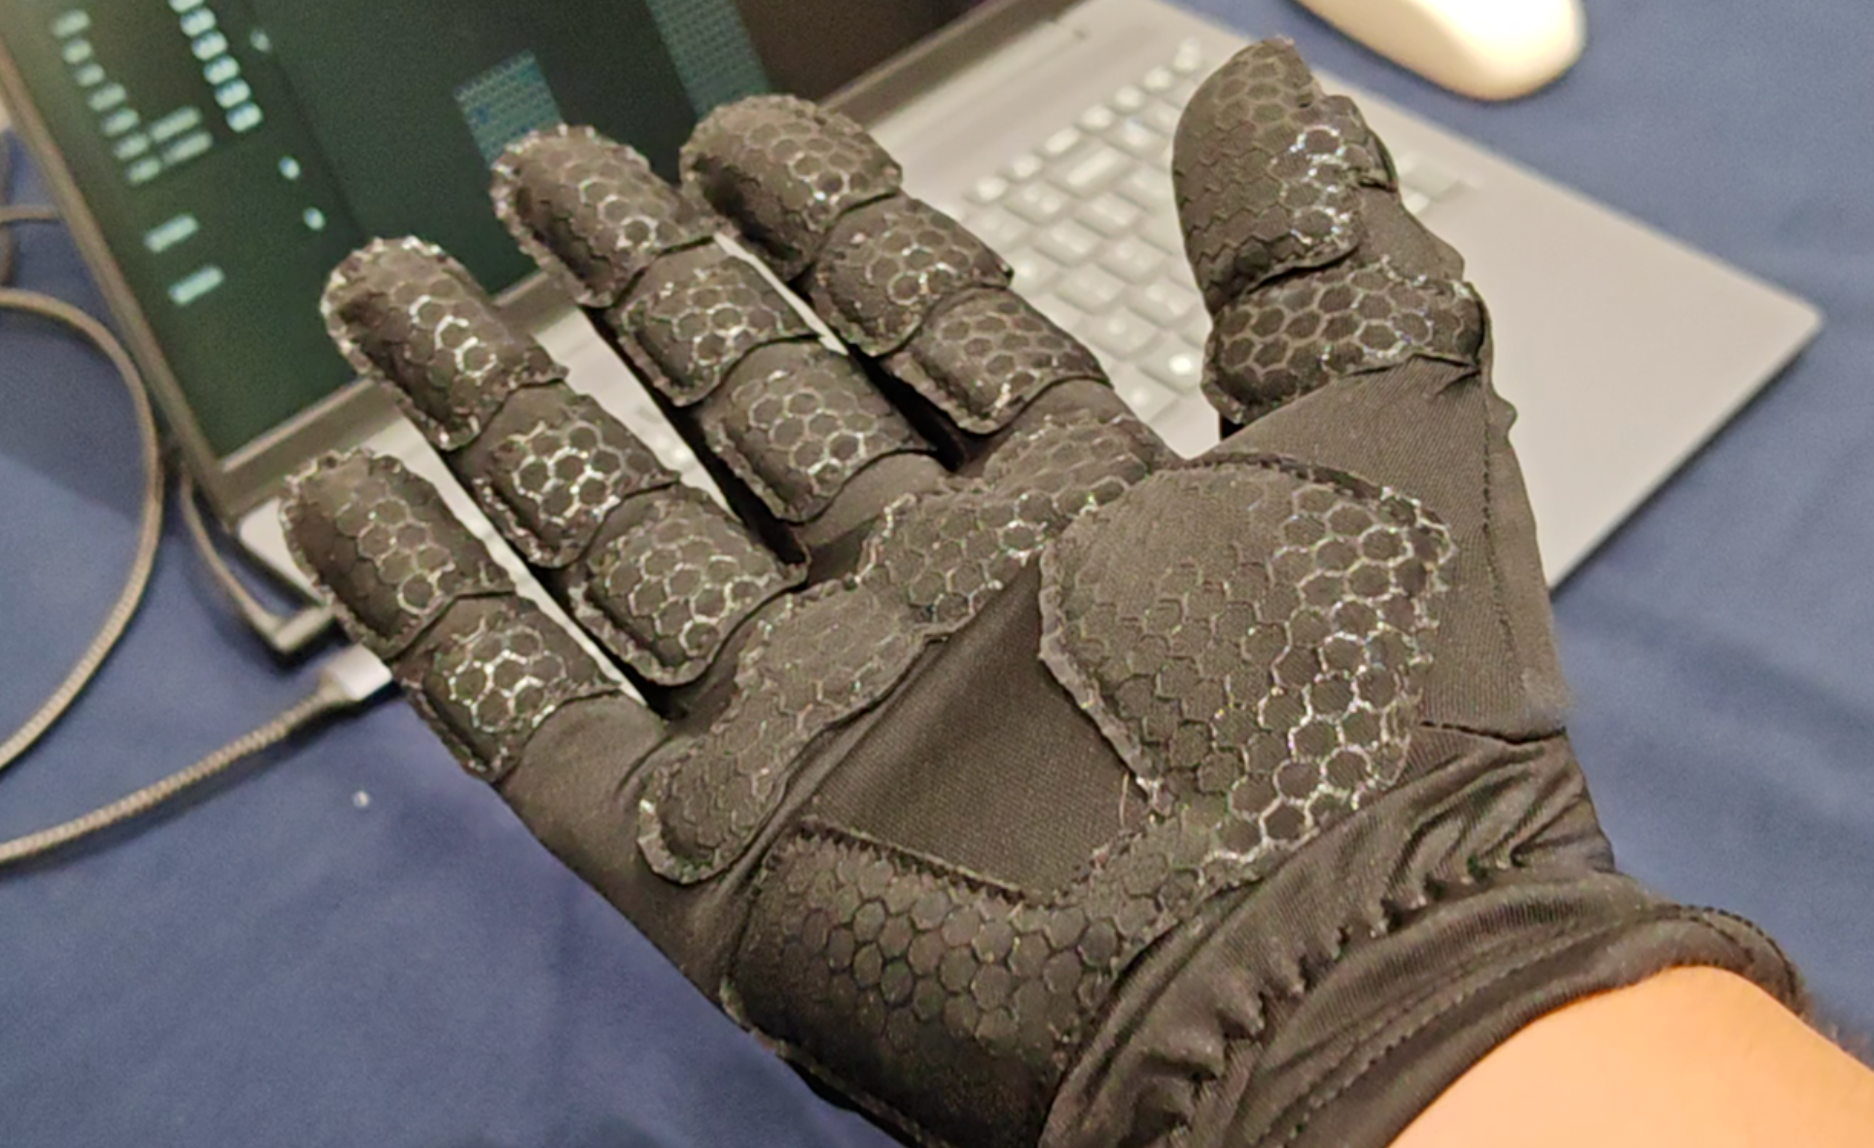
触觉手套负责记录"手感"数据,包括接触材质、作用力大小与滑动状态等信息,是补齐机器人触觉感知能力的关键设备。
触觉数据的稀缺是当前行业公认的瓶颈。触觉手套的价值,在于让模型不仅学会"动作怎么摆",更学会"力度怎么拿捏"。另外,随着市场的推进,目前触觉手套正逐步融合 IMU 传感器,往着触觉+姿态的多模态数采手套方向发展。
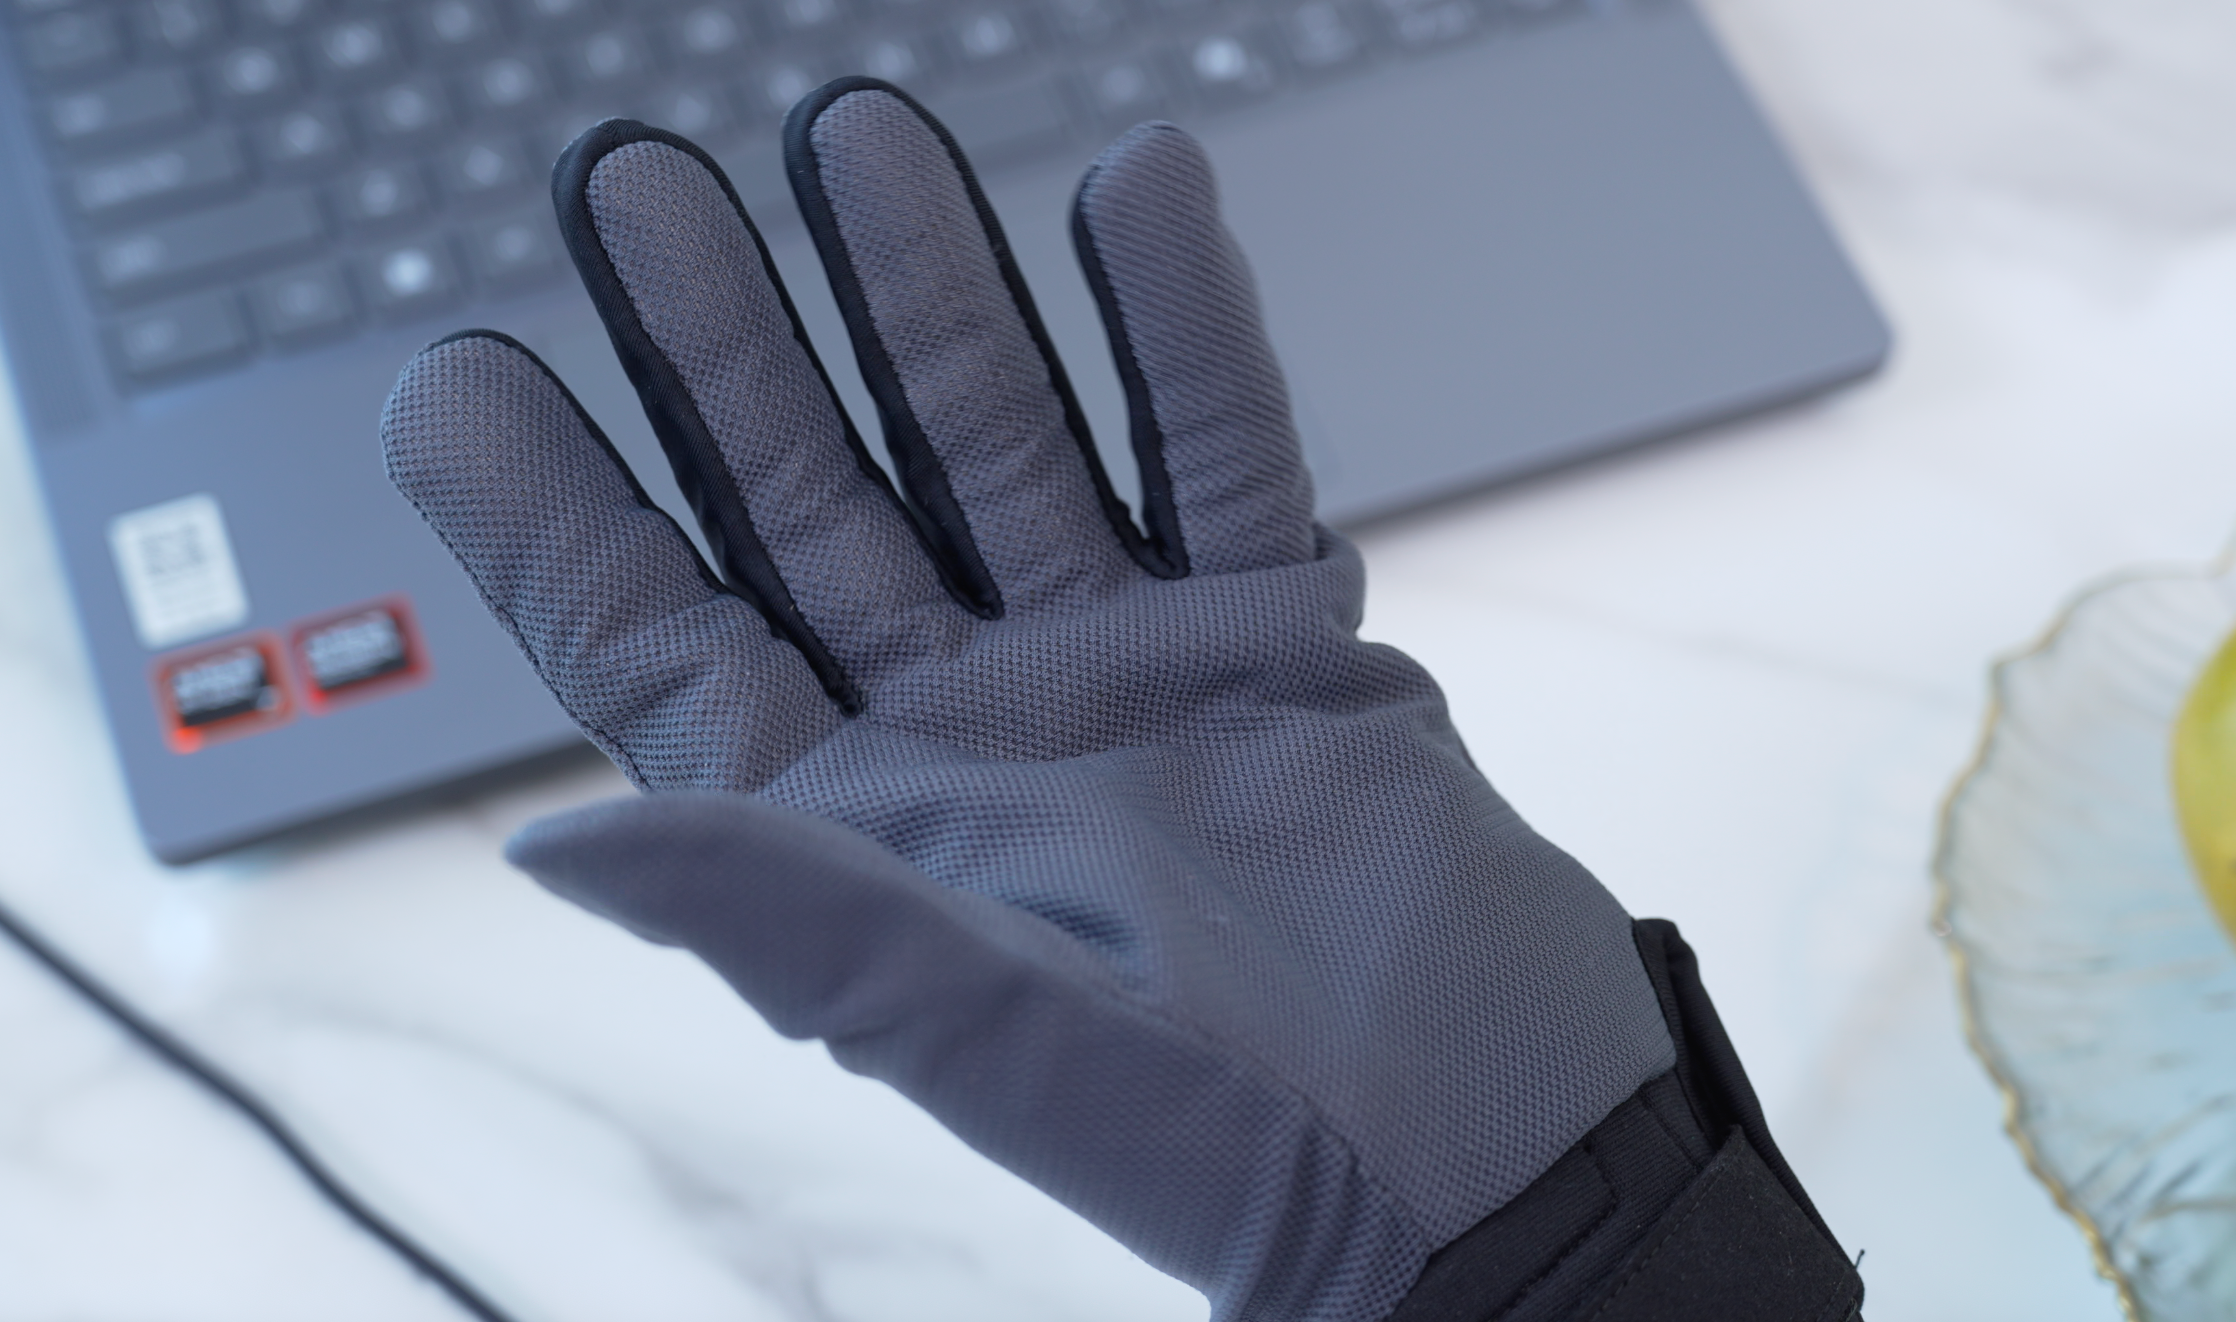
触觉手套,模量科技
触觉手套,途见科技
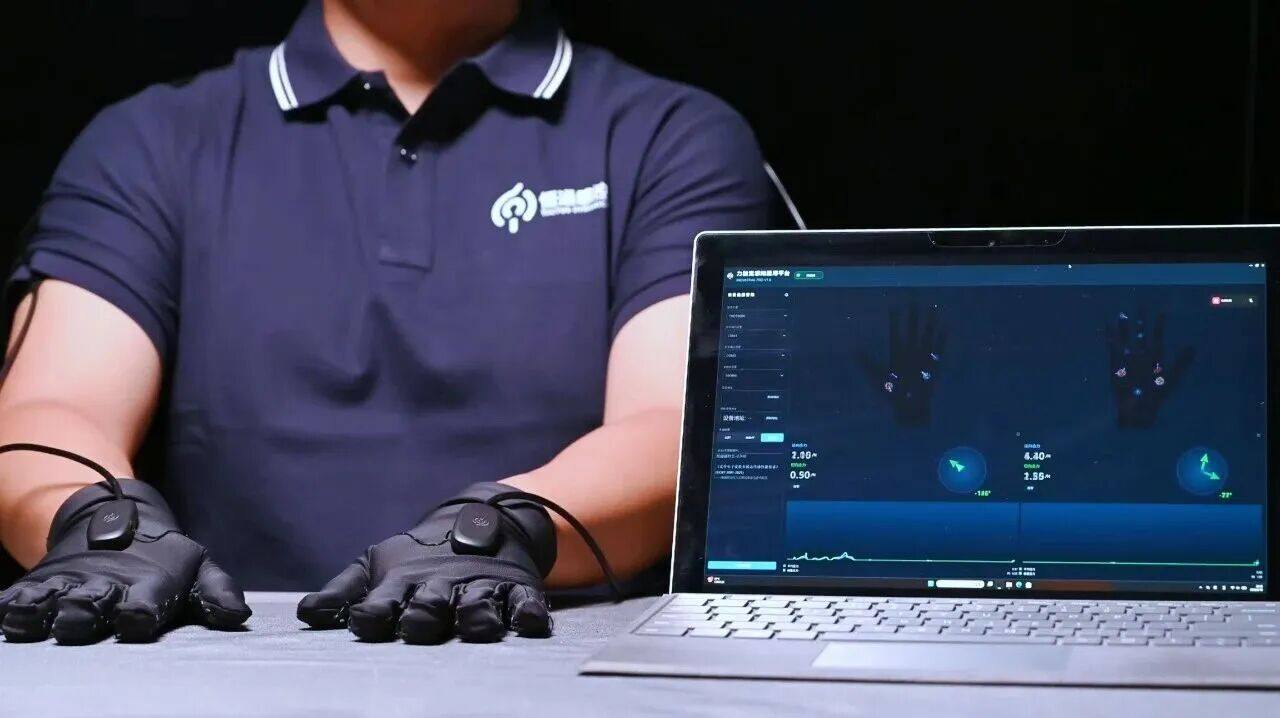
触觉手套,悟通感控
总体来看,有本体采集与无本体采集并非替代关系,而是互补关系:前者强调数据与机器人本体的高度一致性,适合任务明确、对精度要求高的场景;后者强调采集的规模与泛化能力,适合构建通用基础模型。随着产业数据需求持续扩大,两条路线并行推进、相互融合,正成为具身智能数据基础设施建设的确定性方向。
2025年,人形机器人产业迎来爆发拐点。特斯拉Optimus量产在即,华为、宇树等企业加速技术突破,行业正从“实验室研发”向“规模化落地”跃迁为打通产业链上下游协作壁垒,艾邦机器人正式组建"人形机器人全产业链交流群",覆盖金属材料、复合材料、传感器、电机、减速器等全硬件环节,助力企业精准对接资源、共享前沿技术!
扫码关注公众号,底部菜单申请进群