

10 月 8 日,特斯拉公布一项专利申请,描述了用于机器人手部的柔性触觉传感器阵列,可覆盖手指、拇指和手掌等弯曲表面,并详细说明了两种可大规模制造方法。专利文件未直接提及 Optimus,但其几何形状和用途与 Optimus 灵巧手高度吻合。

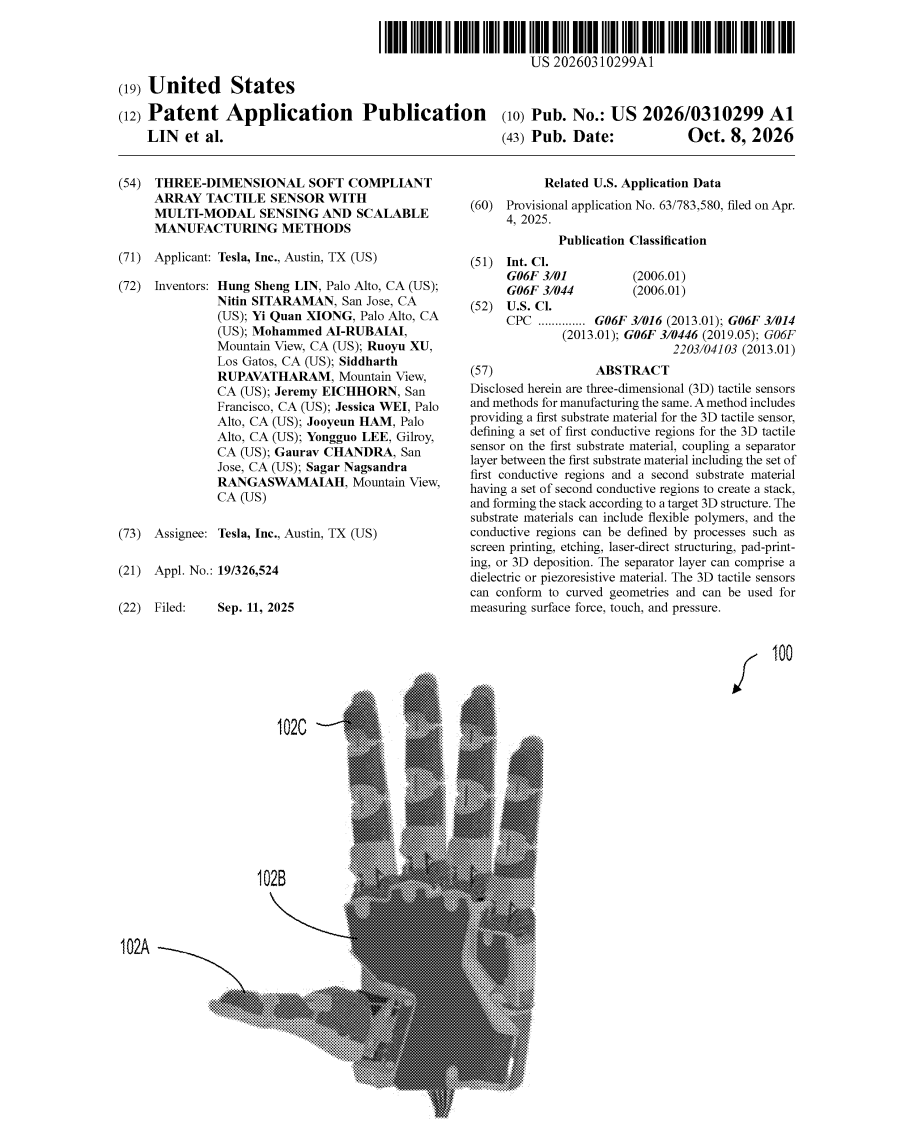
特斯拉的专利申请 US20260310299A1 具备多模态感知与可规模化制造方法的三维软柔顺阵列触觉传感器,公开日期为 2026 年 10 月 8 日
一、触觉传感器阵列核心特性
特斯拉此次公开的三维软柔顺阵列触觉传感器,采用上下导电层与中间分隔层组成的“三明治”堆叠架构,两层导电走线交叉重叠的区域构成独立传感像素,形成可扩展的阵列式感知单元,支持分布式压力与接触检测。
该传感器整体采用柔性可成型材料体系,可通过热成型加工为任意三维曲面结构,真正实现与机器人轮廓的共形贴合,而非传统平面传感器的弯折适配,从结构上避免了贴合应力带来的性能损耗。
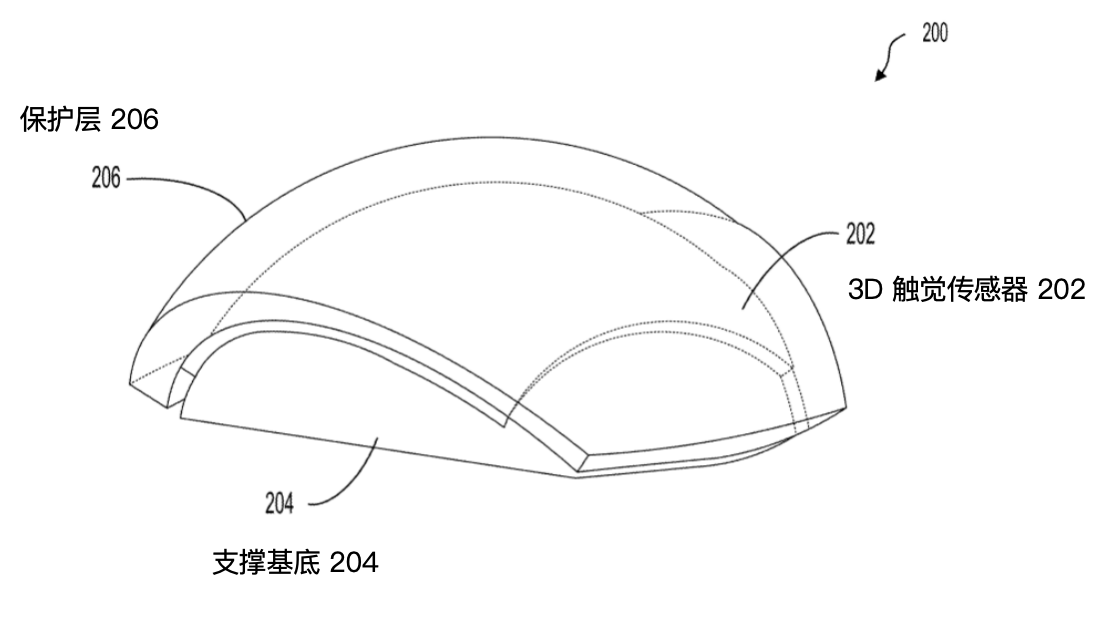
安装在支撑基底上的 3D 触觉传感器立体图
同时传感器支持电容/电阻等感知模态切换,搭配介电分隔层时可通过电极间距变化引起的电容变化来检测压力,搭配压阻分隔层时可通过材料电阻变化实现力信号转换,可根据不同应用场景灵活选型。
二、两大可规模化制造工艺路线
路线一:平面制备 + 整体热成型(先 2D 后 3D)
第一条工艺路线采用“平面制备+整体热成型”的技术路径,即先完成平面状态下的全部层结构制备,再通过热成型工序一次性转化为三维结构,具备工艺兼容性高、制造成本低的特点,适合大面积标准化生产。
该路线首先选用TPU、PET、聚酰亚胺等热塑性柔性薄膜作为基底材料,导电图形可通过两种成熟工艺实现:
- 一种是丝网印刷工艺,通过模板将银系、碳系导电油墨印刷为电极阵列,工艺成熟度高、生产效率突出;
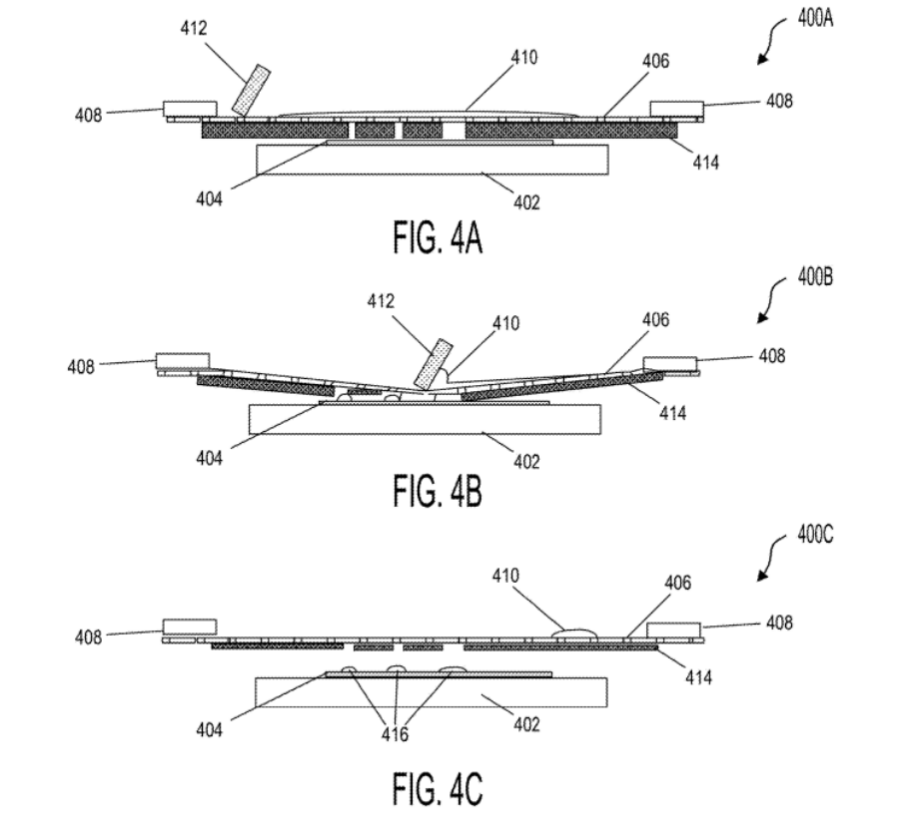
在基底材料上丝网印刷导电墨水的 3D 丝网印刷工艺示意图
- 另一种是激光刻槽填膏工艺,通过激光在基底表面刻出精密沟槽,填充导电银浆后加盖保护层,线路精度与耐磨性能更优。
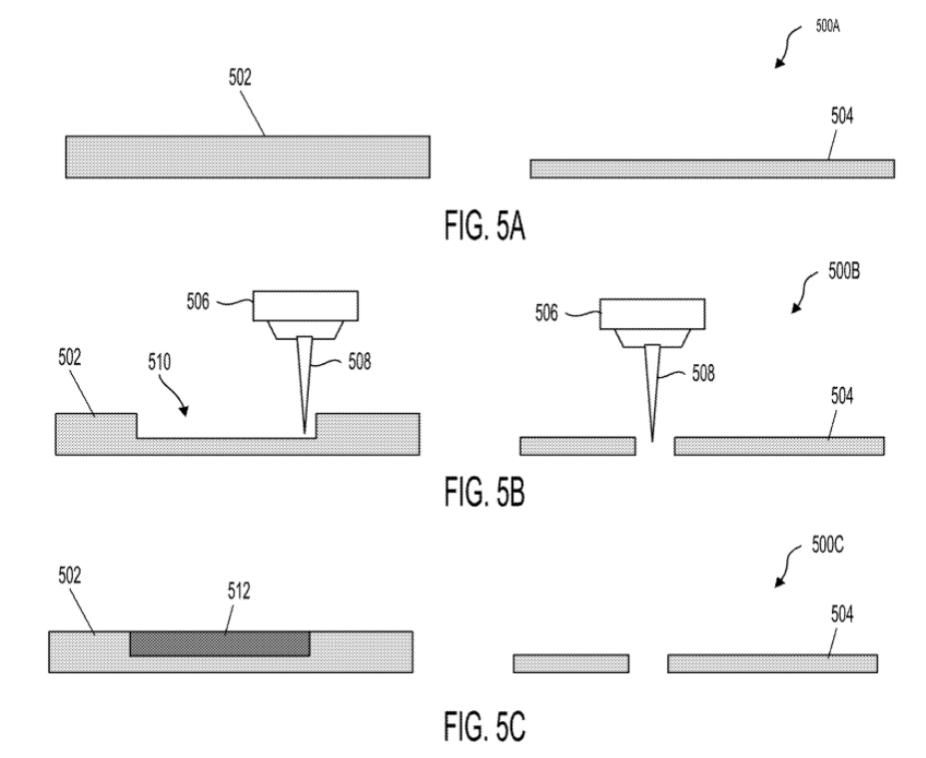
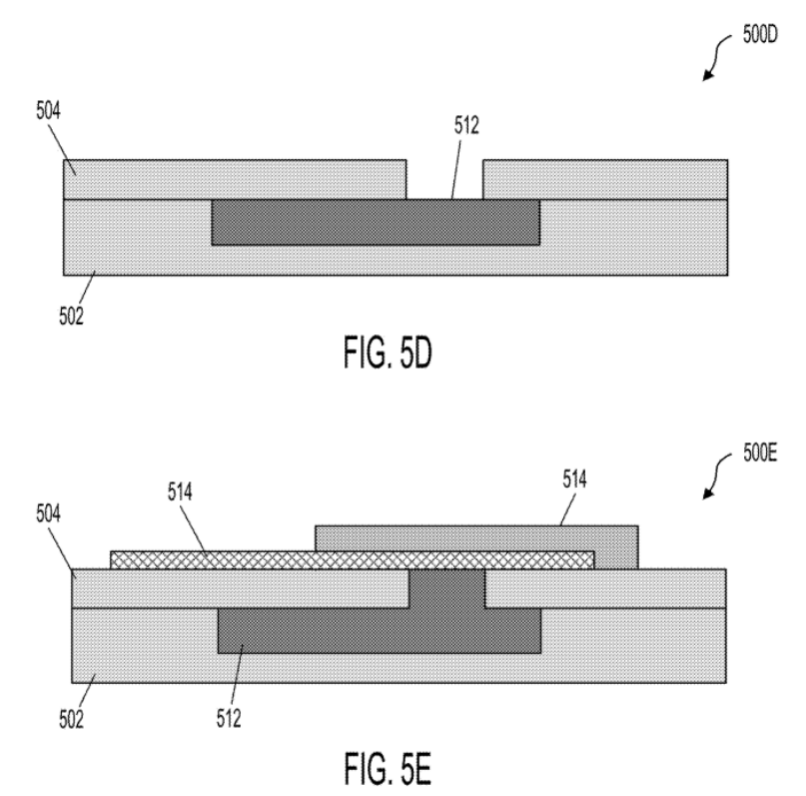
采用蚀刻工艺制备层叠结构的示例工艺示意
完成上下导电层制备后,中间复合介电或压阻分隔层形成完整堆叠,最终加热至材料玻璃化转变温度以上,通过模具压型或真空吸塑成型为目标曲面,冷却后即可定型保持三维结构。
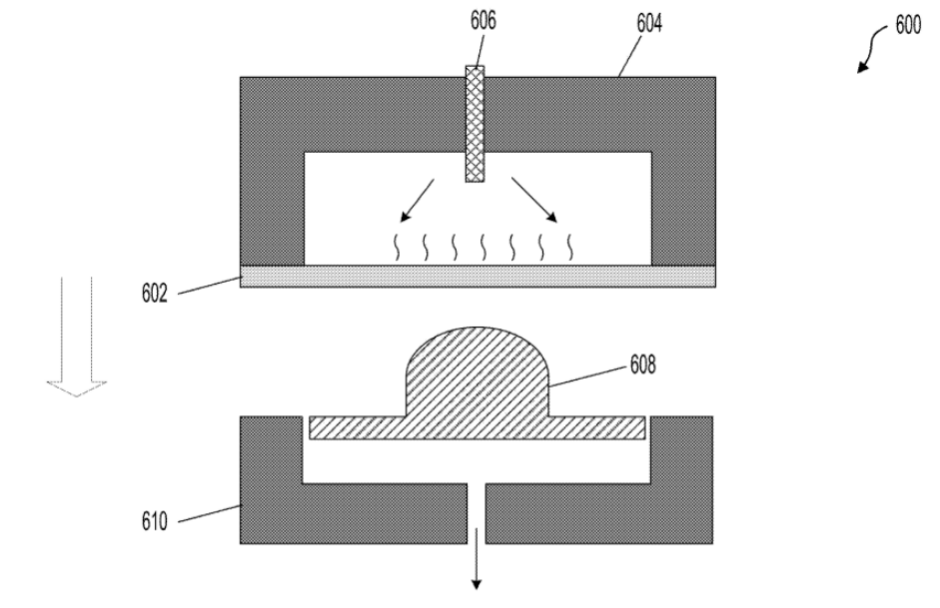
对按本文技术制备的层叠结构进行成型的热成型工艺示意图
路线二:基底预成型 + 曲面布线(先 3D 后 2D)
第二条工艺路线采用“基底预成型+曲面布线”的技术路径,即先将基底材料成型为目标三维形状,再直接在曲面上制备导电线路,更适配复杂曲面、高精度共形的应用场景。
针对曲面上的导电图形制备,专利公开了三种可落地的技术方案:
- 一是3D点胶/打印工艺,由CNC系统带动点胶头直接在曲面上沉积导电墨水,无需额外模具,方案柔性最高;
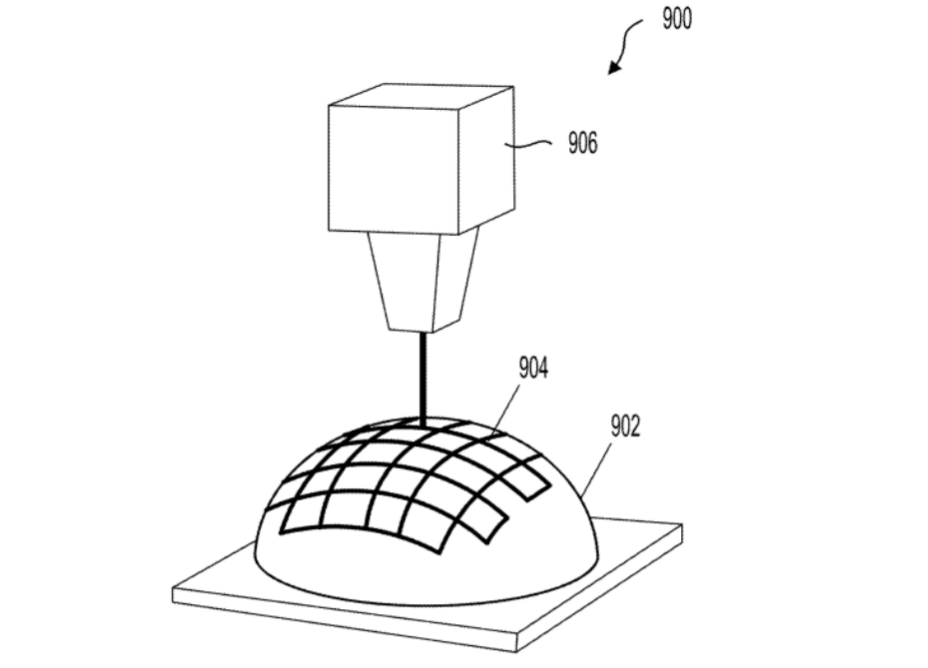
在成型基底材料上制备导电线迹的 3D 点胶工艺示意图
- 二是激光直写成型工艺,通过激光选择性活化含特殊添加剂的基底表面,再经化学镀或电镀形成金属导电层,线路精度极高且附着力强;
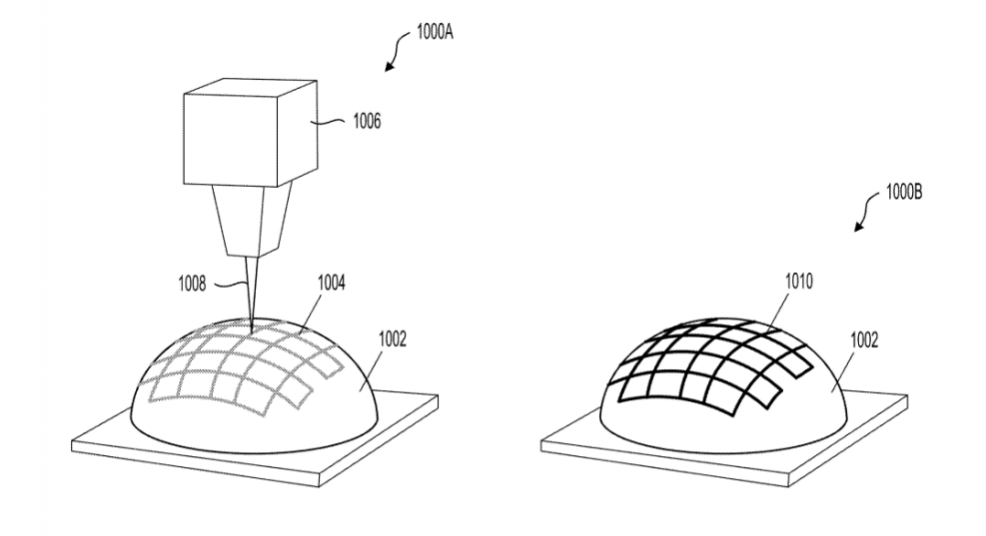
采用激光在成型基底材料上定义导电区域的工艺示意图
- 三是移印工艺,通过可形变的硅酮胶头将印版上的导电油墨转印到曲面上,适合不规则曲面的批量图形转印。
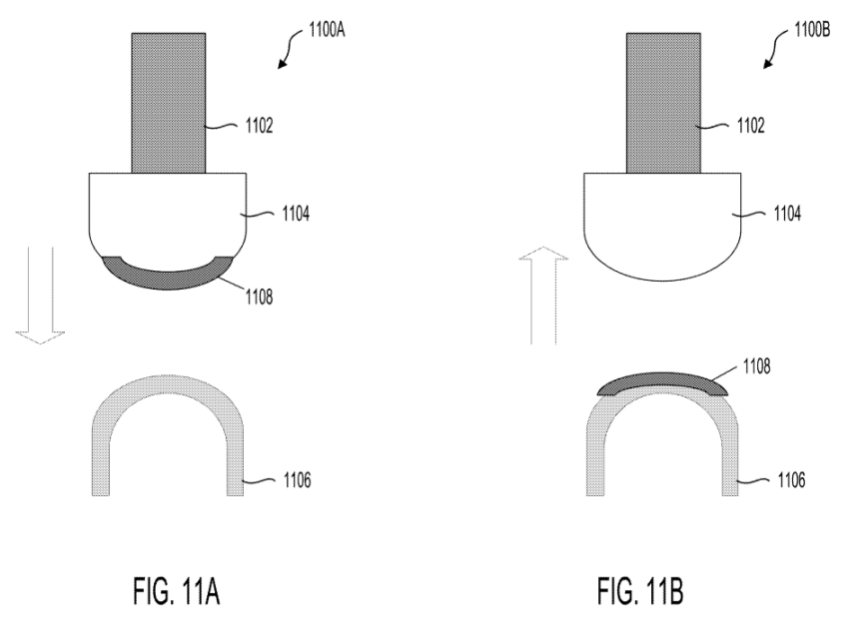
采用移印工艺在成型基底材料上定义导电区域的工艺示意图
完成导电层制备后,在对应位置沉积分隔材料,再贴合另一层带导电图形的基底,即可完成完整传感器结构的制备。
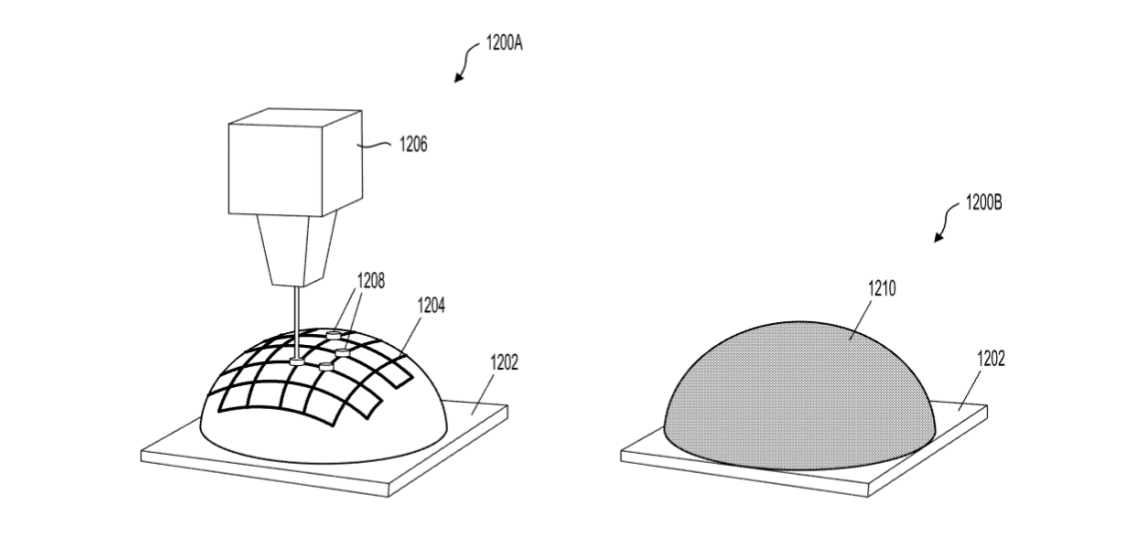
在基底材料的导电区域上制备分隔材料的 3D 点胶工艺示意图
更密集的触觉传感器布局能让机器人在抓取滑落物体时及时调整握力,在接触易碎材料时减轻力度,同时更精准地估算所持物体的形状。这类信息恰好弥补了摄像头的局限——视觉能定位物体方位,而触觉则反馈接触瞬间的真实状态。
特斯拉多年来持续研发其人形机器人的手部与前臂系统,但这项专利涵盖范围更广,涉及机器人、工具及自动化设备。其核心指向一个技术突破口:将机械关节转化为能精密测量交互作用的感知器官,且架构需具备大规模量产可行性。
来源:艾邦机器人根据特斯拉专利US20260310299A1整理
2025年,人形机器人产业迎来爆发拐点。特斯拉Optimus量产在即,华为、宇树等企业加速技术突破,行业正从“实验室研发”向“规模化落地”跃迁为打通产业链上下游协作壁垒,艾邦机器人正式组建"人形机器人全产业链交流群",覆盖金属材料、复合材料、传感器、电机、减速器等全硬件环节,助力企业精准对接资源、共享前沿技术!
扫码关注公众号,底部菜单申请进群