

真正限制机器人操作技能提升的,从来不是算法想象力,而是真实场景中高质量数据的可获得性。 青瞳视觉联合灵巧智能推出的OptiUMI高精度便携式多模态数据采集系统,正是为解决这一现实难题而生——把专业光学动捕的精度装进可穿戴设备,让每一次真实操作都能变成可验证、可训练、可迁移的数字化资产。
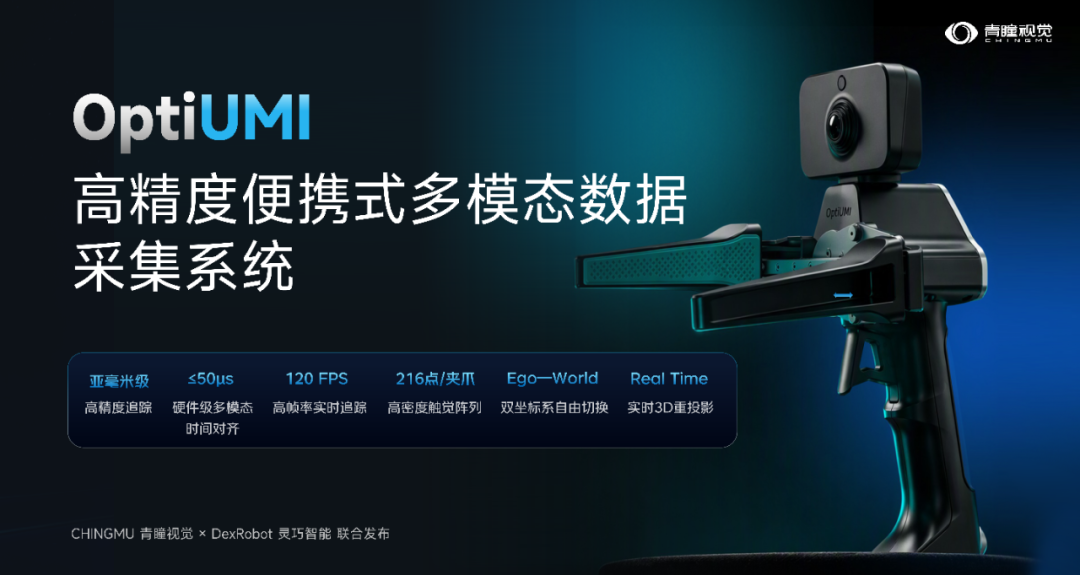
一、手物交互数据采集难在哪儿?
人类手部拥有超过20个自由度,能够完成从精细抓取到复杂装配的无数种操作。但要让机器人“看懂”并“学会”这些动作,数据采集必须同时满足三个条件:
- 空间精度:指尖毫米级的位移、物体微小的旋转,都需要被精确记录;
- 时序同步:视觉画面、手部位姿、触觉反馈必须严格对齐,否则机器人学到的将是“错位”的因果关系;
- 场景真实:在实验室干净环境中采集的数据,很难泛化到布满噪声和干扰的真实作业现场。
现有的遥操作或动捕方案,要么精度高但设备笨重、部署繁琐,只能固定在实验室;要么轻便但精度不足,无法支撑训练级数据需求。这使得真实场景下的手物交互数据采集长期处于“两难”境地。
OptiUMI:把专业光学动捕的精度装进可穿戴设备
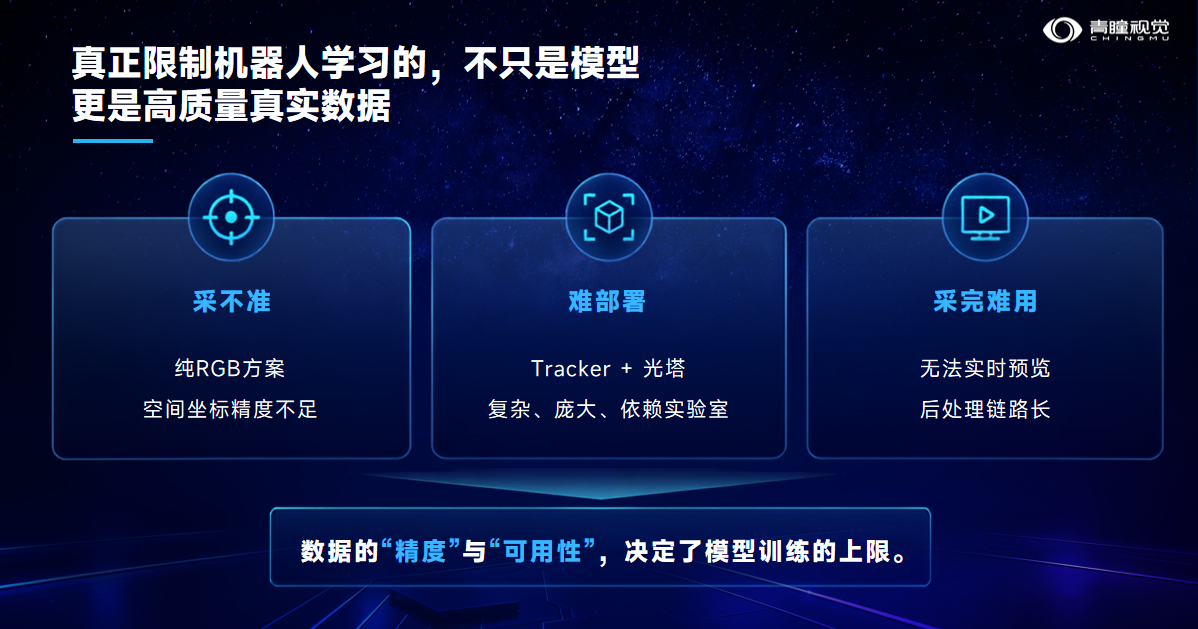
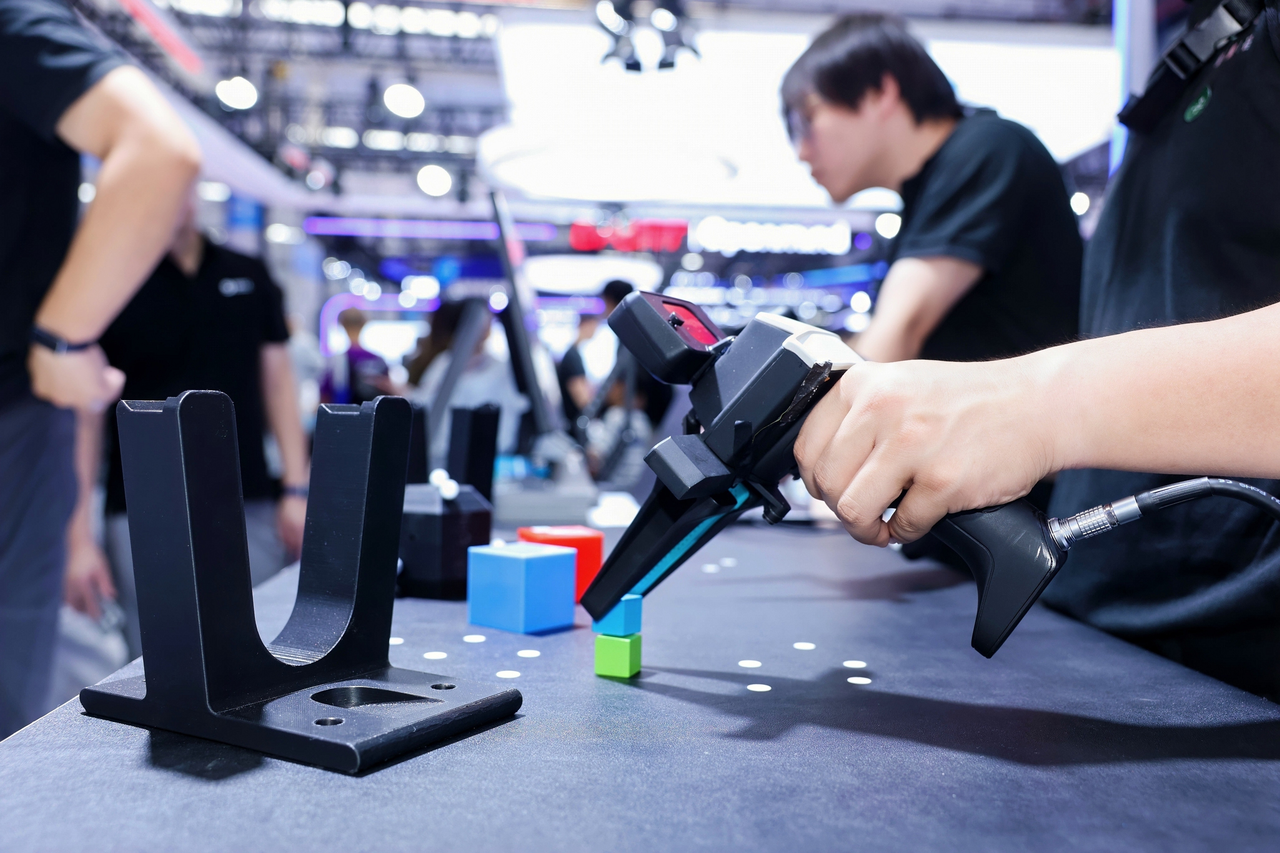
OptiUMI系统由两支手持夹爪与一台头戴式动捕相机组成,以红外光学追踪为核心,用三项硬核能力打破了上述困境:
1. 亚毫米级空间定位,随时随地还原真实操作
头戴式红外双目相机以120FPS的高帧率实时追踪夹爪与物体的6DoF位姿,空间定位精度达到亚毫米级。无论是微小的指尖调整,还是快速的抓取动作,都能被完整、无遗漏地捕获。这种精度水平此前只在实验室大型动捕系统中才能实现,而现在被装进了仅484克的可穿戴设备里——意味着您可以在真实的分拣台、货架旁、操作工位上直接采集数据,而无需把任务搬进实验室。
2. 硬件级多模态同步,确保数据“时序零误差”
手物交互是一个多物理量耦合的过程。OptiUMI通过硬件级时间对齐,将RGB视觉(双目,1920×1080@60fps)、红外位姿(双目,2048×1536@120fps)和夹爪触觉(每侧216个感知点,量程20N,精度±15%FS)的同步误差控制在≤50微秒。这意味着机器人收到的每一帧数据,都是“同一瞬间”手在做什么、物体在哪里、力有多大——这是训练出稳定策略的基础保障。
3. 手-物同步追踪,完整记录交互关系
区别于只记录手部运动的方案,OptiUMI同时追踪夹爪和操作物体的6DoF位姿。系统能够精确捕捉手与物体之间的相对位置变化、接触时刻和分离过程,完整记录物理交互的全貌。这种“手-物联合”的数据形式,让机器人不仅能模仿手的轨迹,更能理解操作中物体如何被移动、旋转和受力,从而学会真正意义上的“操作”。
三、从真实操作到训练级数据:一条完整的闭环管线
OptiUMI不只是采集设备,它构建了一条从真实场景到机器人本体的数据高速通道。
真实场景,立即可采
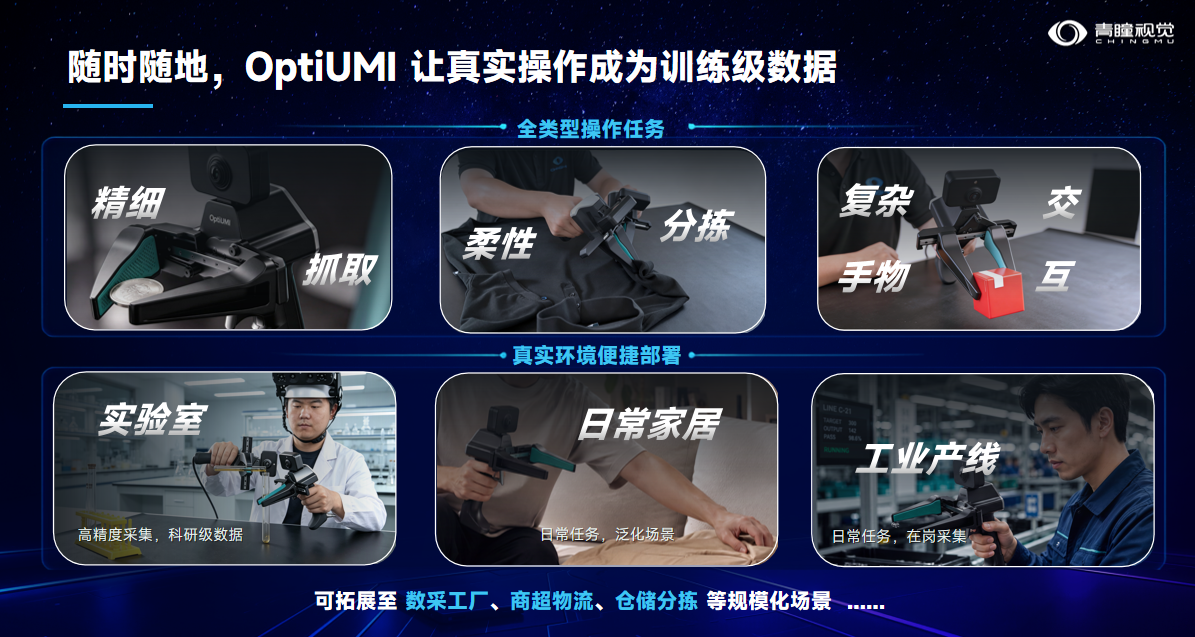
摆脱实验室大型外设的限制,头戴式设计与轻量化夹爪(夹爪仅450g)让操作者可以自由走进工厂、商超、仓储等真实任务现场。无需布设标记点、无需校准空间,开机即可采集,真正实现“在岗采集,即采即用”。
双坐标系自由切换,兼顾算法研究与真机部署
系统同时输出第一视角(Ego)和世界坐标(World)两套位姿数据。Ego坐标系以操作者头部为参考,数据跨本体、跨位置可直接迁移,适合策略学习;世界坐标系提供绝对的场景空间基准,便于仿真复现和真机部署验证。两者自由切换,一套数据满足多种使用需求。
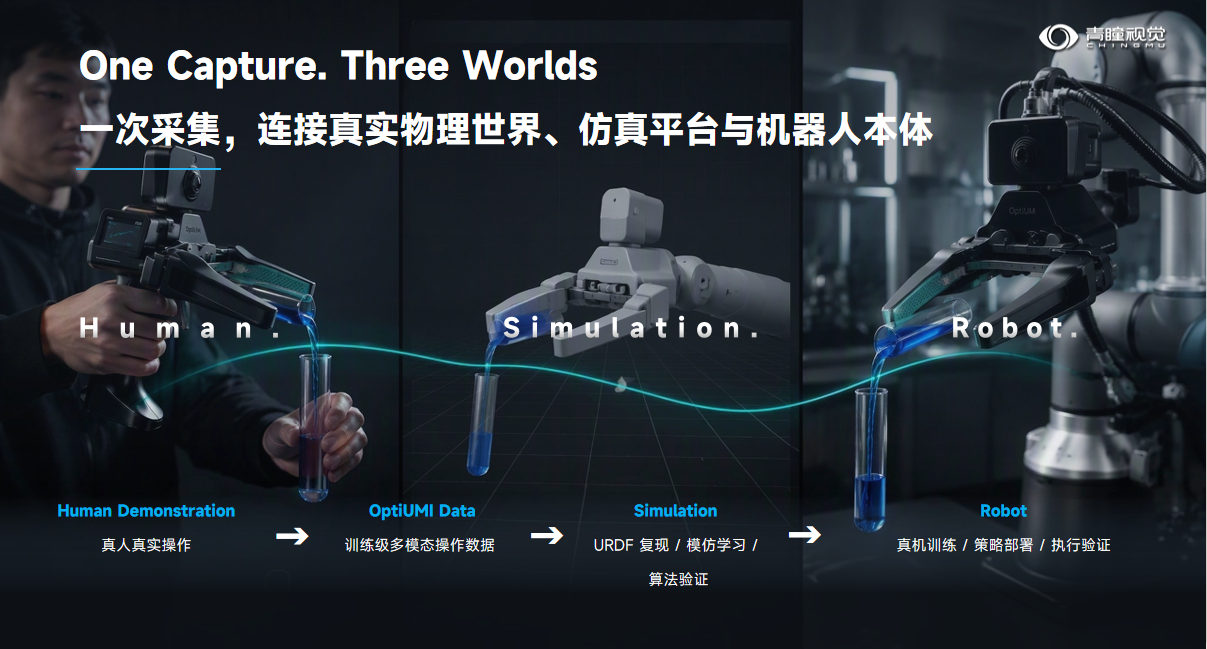
一采三用,无缝连接训练管线
采集过程中,系统自动完成数据质量检测,无需繁杂的后处理。一次真实操作,输出的多模态数据可同时用于:
-
仿真平台:URDF复现、算法验证;
-
真机训练:直接作为示范数据驱动策略学习;
-
部署测试:在世界坐标下复现实操轨迹,验证迁移效果。
真正实现 “One Capture. Three Worlds”——一次采集,连接真实物理世界、仿真环境与机器人本体。
四、便携式高精度手部动作捕捉的应用价值
青瞳视觉便携式高精度手物交互数据采集的能力,已经在线下场景中得到验证。
2026年世界机器人大会(WRC)上,青瞳视觉正式展示OptiUMI高精度便携式多模态数据采集系统,吸引了众多具身智能团队与机器人厂商驻足体验。作为青瞳视觉在机器人数据基础设施领域的重要布局,OptiUMI覆盖精细抓取、柔性分拣、复杂手物交互等全类型操作任务,可快速部署于数采工厂、商超补货、仓储拣选等规模化场景。展会期间,大量专业观众现场试用了头戴式动捕相机与手持夹爪的组合采集方案,对其实时3D重投影验证、手-物同步追踪等能力给予了高度评价。
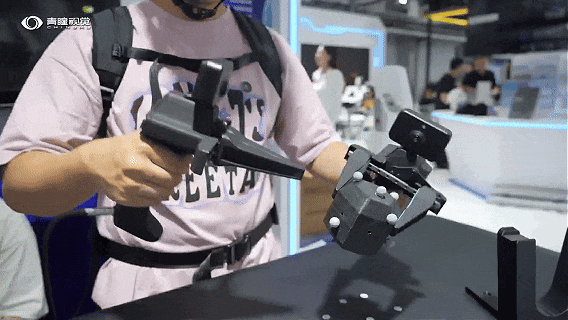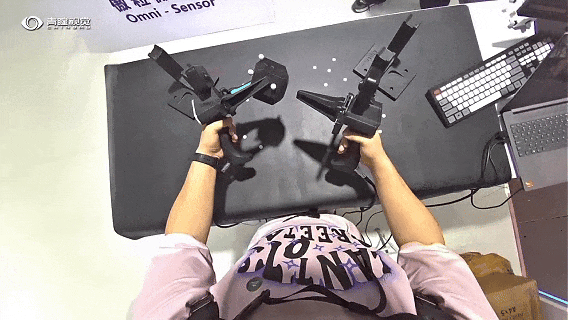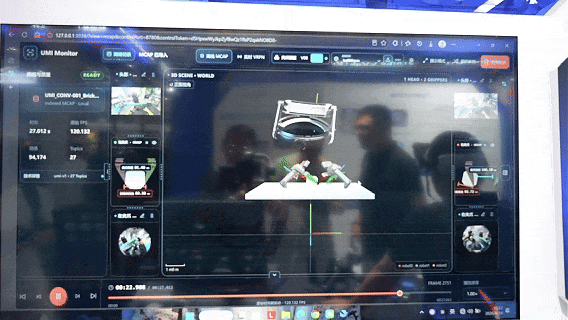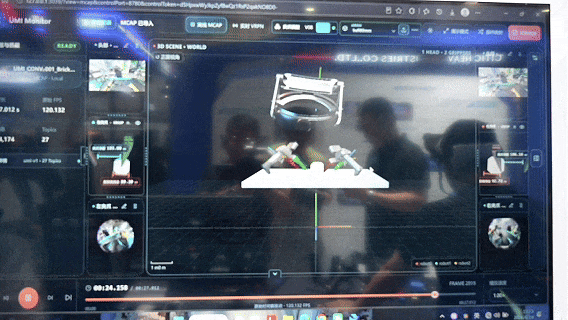
在科研合作领域,青瞳视觉的高精度光学动捕系统已广泛应用于机器人运动性能评测、具身智能训练平台及全链路数据服务等方向,为全球教育、科研及企业客户提供领先的解决方案,赋能机器人研发与产业升级。
从更长远看,高精度、可穿戴、场景普适的手物交互数据采集,正在成为机器人数据基础设施的关键拼图。当数据采集不再受限于实验室围墙,当每一名操作员都能随时随地将真实操作转化为训练级数据,机器人学习真实世界的速度将迎来质的飞跃。
手物交互数据的采集,本质上是将人类娴熟的操作智能“翻译”成机器人可理解的数字语言。OptiUMI以亚毫米级精度、微秒级同步和手-物联合追踪,重新定义了可穿戴数采设备的能力边界。它让高质量数据不再只是实验室的“专属品”,而是真实场景中随手可得的“标准品”——这或许正是机器人迈向通用操作能力最重要的一步。
https://mp.weixin.qq.com/s/hN0bjUiL-os39XuvNR8tVw
2025年,人形机器人产业迎来爆发拐点。特斯拉Optimus量产在即,华为、宇树等企业加速技术突破,行业正从“实验室研发”向“规模化落地”跃迁为打通产业链上下游协作壁垒,艾邦机器人正式组建"人形机器人全产业链交流群",覆盖金属材料、复合材料、传感器、电机、减速器等全硬件环节,助力企业精准对接资源、共享前沿技术!
扫码关注公众号,底部菜单申请进群