

人形机器人的“小脑”运控能力,正从单一技能走向泛化训练。高质量、多类别的动作数据,是支撑这一跨越的核心基础。
依托OpenLET社区,乐聚联合青瞳视觉正式发布LET-HumanMotion-Roban2数据集。该数据集基于青瞳 MotionDecode 高精度人体动捕数据,经重定向、动作精修与格式适配,形成面向鲁班2的机器人动作轨迹,并配套数据转换与训练工具链,支持动作学习、运动策略训练及机器人开发。
借助这套高质量小脑数据与代码工具链,开发者可积累并复用实验经验,逐步开展实机开发。

LET-HumanMotion-Roban2

01
数据亮点:
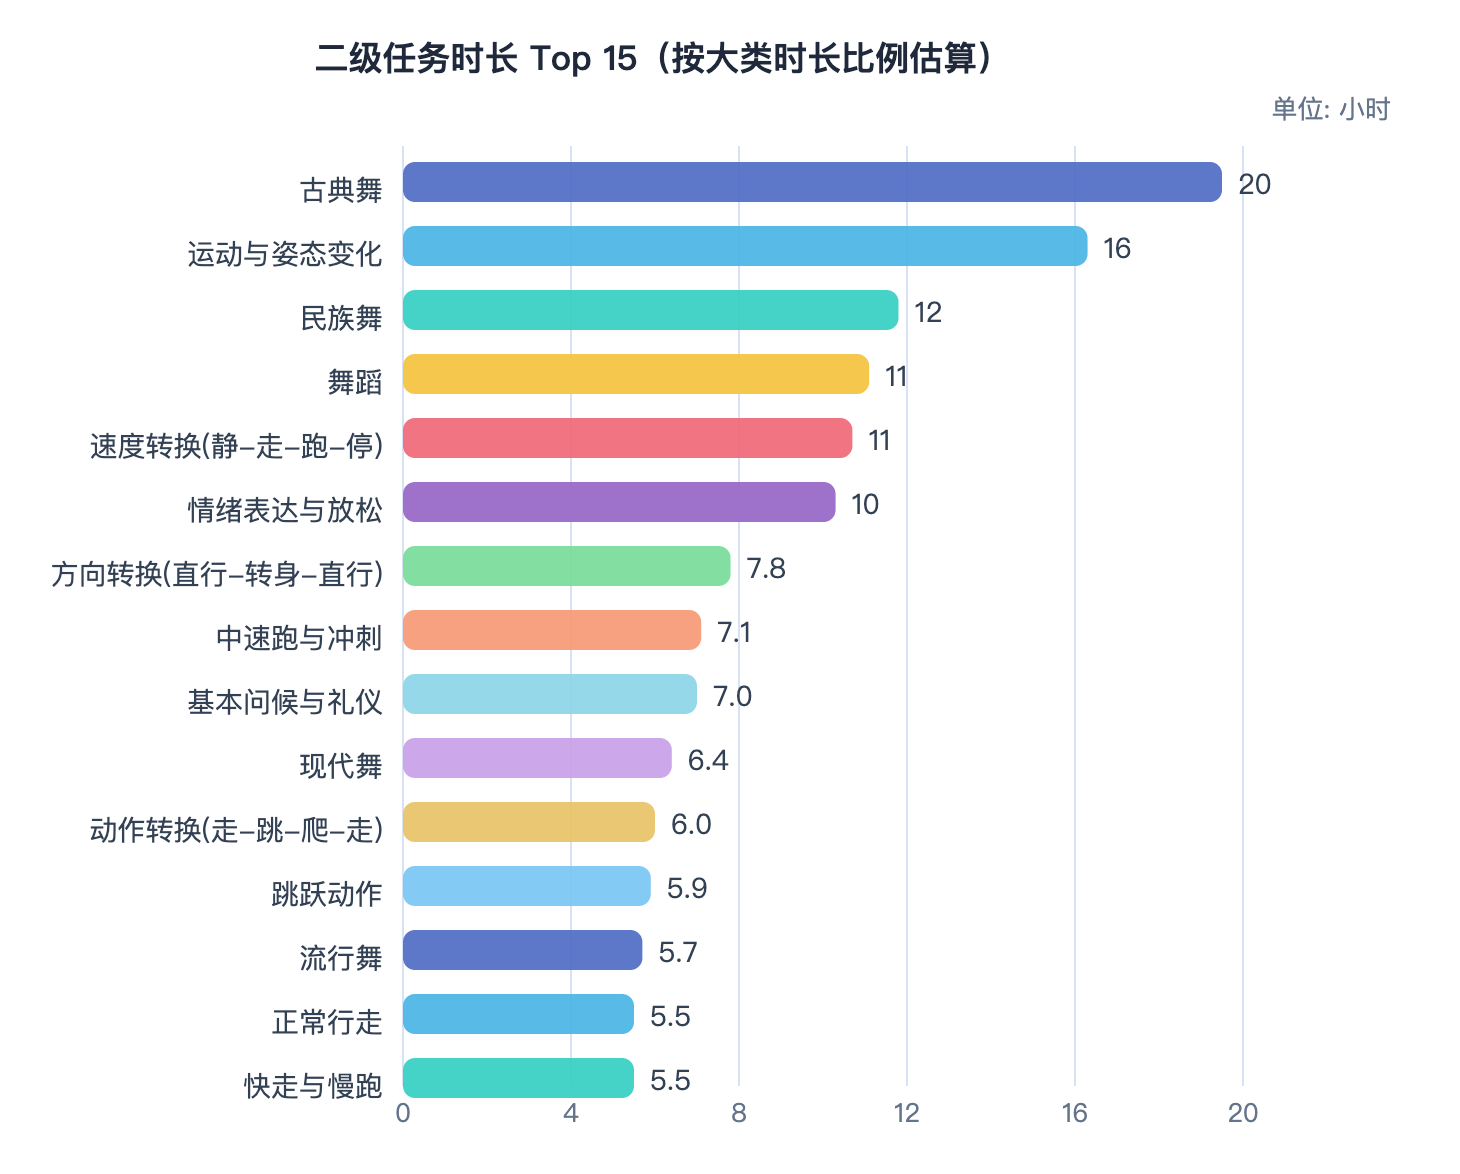
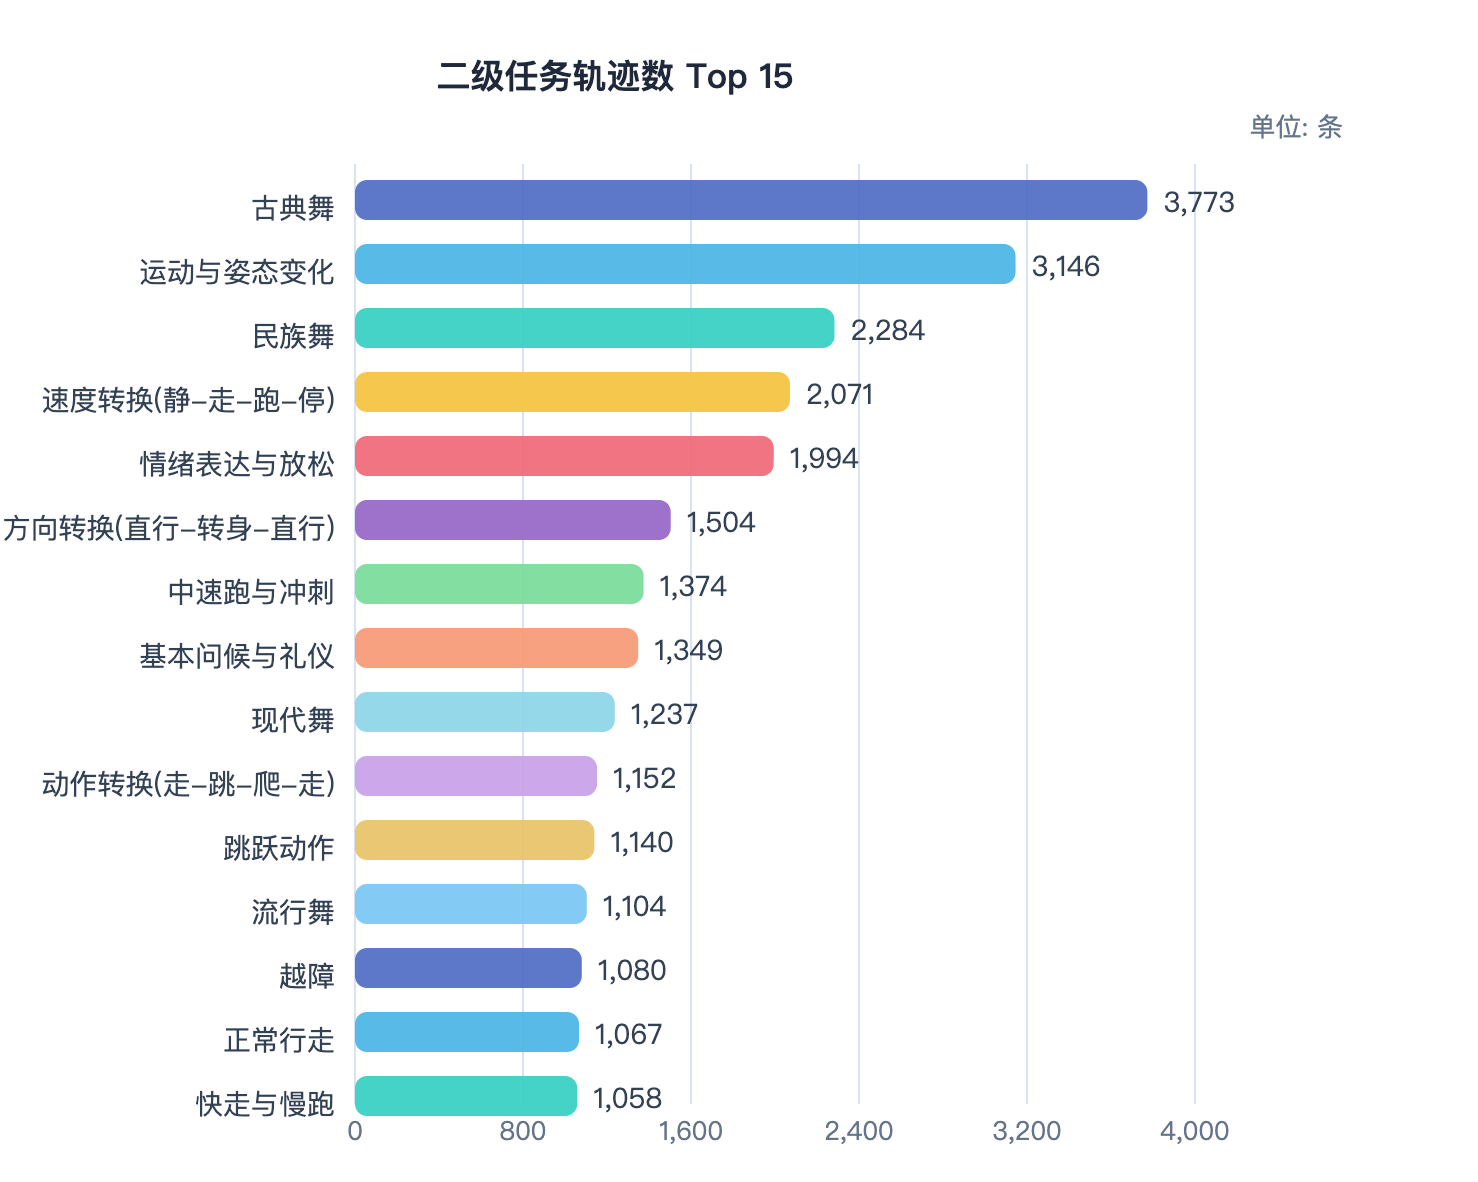
800+动作类别与数万条动作数据
本次发布的数据集基于面向泛化训练的人体数据,通过 OpenLET社区向开发者开源专业动捕资源,大幅降低研发团队的数据采集投入。
数据集覆盖【800+动作类别与数万条动作数据】,为人形机器人小脑泛化训练提供高质量数据样本。
除行走、跑跳、起身等基础动作,还进一步列出了速度切换、方向转换、负重行走、姿态约束等变化,能够为不同小脑运控任务提供数据参考。
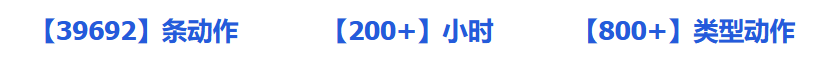




02
数据格式:
高质量重定向交付,开箱即用
人体动捕数据无法直接用于机器人训练,骨骼结构、关节自由度、动力学特性的差异,使得数据重定向成为必经环节,也是耗时耗力的工程难点。
LET-HumanMotion-Roban2 数据集已完成全量动作的专业重定向、动作精修与格式适配,直接输出适配鲁班2机器人的标准化轨迹数据。

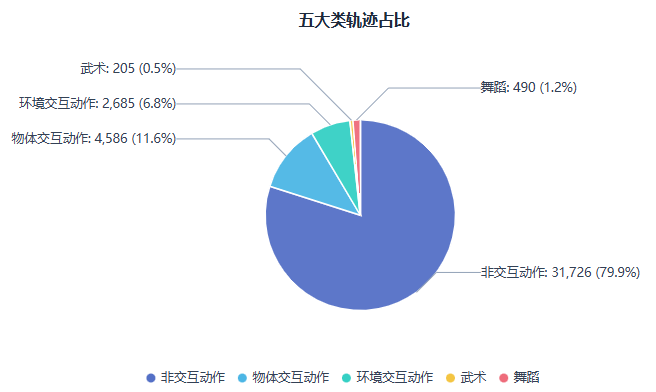
目录结构LET-HumanMotion-Roban2/├── README.md / # 说明文档├── doc/images/ # 图片素材├── scripts/ # 工具链 + 机器人模型+STL├── Non-Interactive_Actions/ # 非交互动作(169 子类)├── Environment_Interaction_Actions/ # 环境交互(20 子类)├── Object_Interaction_Actions/ # 物体交互(37 子类)├── Wushu/Wushu/ # 武术(188 套)└── Dance/Dance/ # 舞蹈(399 支)
03
数据工具链:
仅需四步,完成动作训练与部署
数据价值的落地,离不开配套工具体系的支撑。开发者可使用配套工具扩展动作、训练策略,打通「数据-训练-仿真-部署」的开发全流程。

【数据下载入口】
OpenLET 社区
https://openlet.openatom.tech/data/let-humanmotion-roban2
更多数据合作:openlet@openatom.org
2025年,人形机器人产业迎来爆发拐点。特斯拉Optimus量产在即,华为、宇树等企业加速技术突破,行业正从“实验室研发”向“规模化落地”跃迁为打通产业链上下游协作壁垒,艾邦机器人正式组建"人形机器人全产业链交流群",覆盖金属材料、复合材料、传感器、电机、减速器等全硬件环节,助力企业精准对接资源、共享前沿技术!
扫码关注公众号,底部菜单申请进群