

编按
(ID:thecapital)
一根人类手指,只有几厘米。
但对机器人来说,这几厘米,可能是从“会动”到“会干活”最难跨越的一步。因为真正复杂的操作,往往发生在指尖。看见物体只是第一步,机器人还需要感知接触、判断力度、识别滑移,并根据反馈及时调整动作。
人类习以为常的“手感”,恰恰是机器人一直缺失的一种能力。
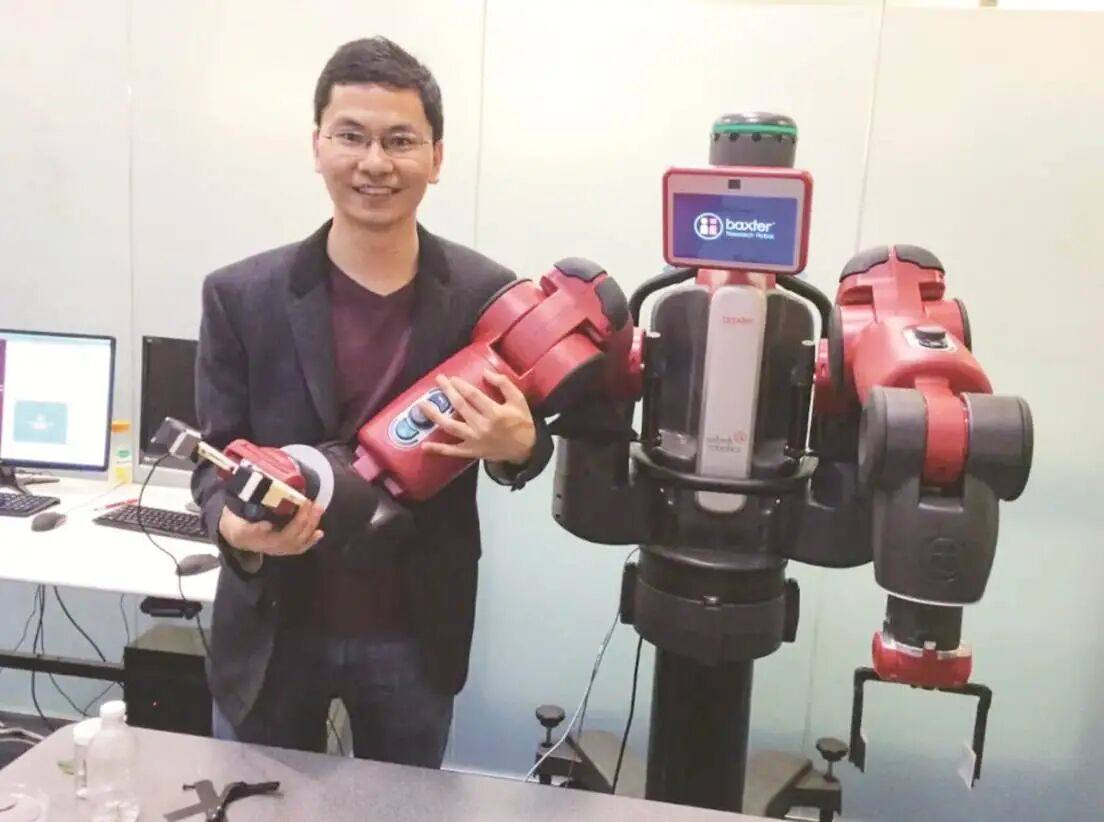
纬钛机器人创始人兼 CEO 李瑞,已经在这条路上走了多年。从早期的机器人与计算机视觉研究,到 MIT 实验室里的视触觉探索,再到 2024 年回国创业,李瑞始终围绕一个问题寻找答案:如何让机器人真正感知与物理世界的接触。
从MIT实验室出发
李瑞与机器人视触觉的缘分,始于MIT求学期间。
2009年,李瑞进入麻省理工学院(MIT)攻读博士,师从美国两院院士、MIT大脑与认知科学系教授Edward Adelson。2011年,他加入GelSight研究,开始探索如何将这项技术从表面形貌检测进一步应用到机器人触觉感知。
当时的GelSight体积较大,距离真正装进机器人手指还有很大距离。李瑞围绕硬件、光学系统、软件和算法持续迭代,将传感器不断缩小,并提升响应速度和触觉分辨率。
2013年,李瑞在CVPR发表相关研究,建立包含40种触觉纹理的数据库,使GelSight能够通过接触识别布料、砂纸、木材等不同材质。2014年,他与Adelson教授等人在IROS发表Fingertip GelSight,将传感器进一步做到约3厘米见方的指尖尺寸,并展示了机器人插拔USB、自适应抓取鸡蛋、薯片等物体的能力。
也是在这一阶段,李瑞开始系统思考触觉对于机器人的意义,并将自己的博士论文命名为《Touching is believing: sensing and analyzing touch information with GelSight》——“触即为真:GelSight 触觉信息的感知与分析”。
2015年博士毕业时,李瑞认为,当时机器人产业和视触觉技术的商业化条件尚未成熟。相比之下,自动驾驶的产业化路径更为清晰,于是他转向这一领域,创办了无人配送机器人公司Robby Technologies,并于2016年入选硅谷创业加速器Y Combinator。
这段经历也让李瑞积累了从实验室技术走向真实应用所需要的产品和商业经验。
2024年,李瑞判断机器人产业和视触觉技术的商业化时机已经成熟,回国创办上海纬钛科技有限公司,再次将创业方向聚焦于机器人视触觉。
公司的发展速度很快。此后两年时间里,纬钛连续完成多轮融资,累计融资数亿元。其中,天使轮由小米战投领投;天使+轮由祥峰投资领投,梅花创投、雅瑞资本、微光创投、iCANX Fund、宽桥恒松参投;2026 年 6 月完成的 Pre-A 轮融资则由红鸟启航基金领投,领屹投资、永鑫方舟、韦豪创芯、宁波吉德参投。
一枚15×27毫米的指尖
灵巧手的空间非常有限。李瑞介绍:“灵巧手需在极小空间内容纳驱动、电路与高精度传感器。以五指灵巧手为例,常规触觉传感器因体积过大极难植入指尖。”
如果传感器本身尺寸过大,即便性能再好,也很难真正进入指尖,更难进一步实现规模化应用。
“纬钛突破工程极限推出的GF515仿生指尖传感器,将尺寸压缩至15×27mm(与人类指尖相当),才完成了高密度视触觉模块在极狭小指尖内的工程落地。”李瑞表示。
在这枚接近人类指尖大小的传感器上,光学成像与弹性体微观形变相结合,可以同时感知法向力、切向力、扭矩与滑移等状态——最小感知力0.01N,触觉信息密度达到每平方厘米上万点,能够识别10微米级纹理细节。
真正难的地方,不只是把灵敏度做到足够高,更在于让传感器经得起长期、反复的使用。如何在灵敏度与耐久性之间取得平衡,是视触觉产品走向工程化必须解决的问题。
“灵巧手作为物理接触最前端,传感器需承受频繁冲击与剧烈摩擦。”李瑞指出,“传统触觉易磨损破坏,而纬钛视触觉方案兼顾了0.01N的高灵敏度与高耐久性,解决了极轻微力识别(如拿捏气球不破、捏取薯片)与高抗冲击运行的矛盾。”
纬钛将耐久性作为产品工程化的重要指标。GF515已经通过500万次按压测试,其弹性体采用模块化设计,磨损后可以快速更换,客户更换通常只需要一两分钟。
从传感器到数据
纬钛做的是机器人灵巧手上的感知能力,而这套能力也在从传感器逐步向末端执行器和数据基础设施延伸。
首先是视触觉传感器,这是纬钛最核心的硬件产品。
目前,公司已经形成包括GF225、GF220、GF515在内的产品线,不同型号面向不同的机器人末端和操作需求。其核心原理都是通过光学成像获取接触面的形变信息,再将其转化为机器人可以使用的触觉和力学信息。其中,GF515主要面向五指灵巧手等需要高精度指尖感知的场景,也是纬钛的代表性产品。
在传感器之外,纬钛进一步把感知能力延伸到了末端执行器。
传感器解决的是“感知”,机器人最终还需要通过末端执行器完成抓取和操作。因此,纬钛推出了VT-GRIPPER90视触觉夹爪产品,将视触觉能力直接融入抓取、精准放置、插拔等操作环节。
再往外,则是多模态数据采集和仿真基础设施。
目前,纬钛推出了VT-UMI85——一套视触觉多模态数据采集设备,能够融合视触觉、视觉等信息,并支持多模态数据回放以及多种机器人平台兼容。
在此基础上,纬钛还参与了UniVTAC等视触觉仿真与学习项目。纬钛与上海交大联合推出UniVTAC统一数据采集与评估平台,为机器人训练提供虚拟环境中的数据和评测能力。同时,国家地方共建人形机器人创新中心还与纬钛联合发布了“白虎-VTouch”跨本体视触觉多模态数据集。
随着具身智能的发展,产业分工也在逐渐细化。李瑞的判断是:“整机厂商倾向于将研发精力集中在系统集成、任务规划与顶层具身大脑上,而将硬件工程难度极高、研发周期长的高精度视触觉传感器及灵巧手末端模组(如GF515仿生指尖、VT-GRIPPER视触觉夹爪)外包给专业供应商。”
他也观察到,一些整机厂商此前尝试过自研视触觉,但真正从论文里的实验样机走到稳定的工业产品,需要解决大量工程问题。自研没那么容易,有很高的门槛。
对于已经积累长期技术经验的纬钛来说,这正是其进入产业链的机会。
同时,李瑞认为“高质多模态数据的积累成本高昂,因此整机企业会倾向于接入第三方的标准化基础设施,直接采用已有的统一数据采集与评估平台和跨模态数据集,加速模型在物理环境中的训练与泛化”。纬钛也由此参与了 UniVTAC 和 VTouch项目。
“视觉、触觉、力觉”,三种能力缺一不可
在李瑞看来,“视觉、触觉、力觉”有着明确的分工:“视觉提供全局空间几何与语义识别,实现目标物的初步远场定位;触觉聚焦于近场物理接触面物理状态的微观感知;力觉提供宏观的合力/合力矩反馈,保障接触安全性。”
三种感知能够互相补位。
李瑞提到,“在精细装配、芯片级抓取或柔性线缆装配场景中,视觉极易遇到‘近距离遮挡’与‘失焦’问题。”在一些近距离、高接触的操作中,视觉会受到自身感知条件的限制,而触觉能够补充接触面上的细节信息。
这正是纬钛视触觉产品所要承担的角色。“纬钛机器人通过GF225、GF515等视触觉传感器,将光学高分辨率成像与微观形变场结合,不仅能以每平方厘米上万点的触觉信息密度还原物体微观纹理,更可同步测量法向力、切向力及扭矩。结合VTouch跨模态数据集,实现了视觉‘看清’、触觉‘摸准’、力觉‘控好’的‘手眼心协同’多模态感知。”
这也构成了纬钛对于视触觉技术路线的核心判断。
机器人触觉领域已经存在压阻式、电容式、霍尔效应等多种技术路线。李瑞认为,不同技术的原理和特点各不相同,并不存在一种传感器能够覆盖所有场景。对纬钛而言,视触觉的优势主要体现在高分辨率感知、多维力感知,以及柔性物体操作等对精细接触信息要求较高的场景。与此同时,采用光学成像原理的视触觉传感器,在温湿度变化、电磁干扰等环境因素下也具有一定的适应性。
因此,未来的机器人也未必需要采用单一的触觉传感器。
在李瑞设想中,指尖这类需要进行高精度操作的区域,可以采用视触觉;其他不需要测量切向力的部位,则可以铺设大面积传感器,在成本与性能之间取得平衡。未来机器人的“手”,更可能是一种组合式方案。
中国的优势,在于真实的产业现场
李瑞选择回到中国创业,是因为他看到了一个让视触觉真正走出实验室、走进产业现场的机会。
第一个原因是产业链。视触觉涉及光学、电子、精密机械等多个环节,而依托长三角与珠三角完善的光学、电子及精密机械产业链,纬钛能在极短时间内将实验室的前沿视触觉算法转化为可规模化量产的硬件产品。GF515的快速迭代与出货,就是其中一个例子。
但产业链只是其中一部分。
李瑞给出了另一个更形象的说法——中国拥有“庞大且真实的场景炼丹炉”。他表示,“中国具备全球极其庞大的高精尖制造场景”,而这些场景本身就是最好的训练环境。
手机、汽车零部件、家电、新能源等产业,都存在大量精细抓取、装配、检测和柔性操作任务。机器人进入这些场景之后,每一次真实操作都会产生新的反馈数据。用他的话说,这些复杂的实际应用场景“为纬钛等本土企业提供了极高价值的真实接触数据反馈,形成了算法与硬件落地的闭环飞轮”。
李瑞以小米举例。小米自天使轮起持续投资纬钛,纬钛的视触觉传感器已经应用于小米手机产线的高精度零部件精细装配环节。
目前,纬钛的客户已经覆盖3C电子、汽车零部件、家电、新能源、食品加工等领域,同时覆盖海内外头部企业、具身智能企业、工业客户和科研机构。
“when”,而不是“yes or no”
李瑞在近期采访中表示,越来越多灵巧手企业在经历不同触觉传感器的试验和使用后,开始向视触觉方向收敛,“已经不是‘yes or no’的问题了,更多的是一个‘when’的问题。”这意味着,视触觉正在从机器人能力中的一个“加分项”,逐渐走向完成精细操作所需要的基础能力。
在这一趋势下,纬钛也已经形成了一定的市场先发优势。纬钛在视触觉的多个方面排在第一位,也是市面上唯一一家能够实现搭载视触觉的五指灵巧手批量出货的企业。
(头图人物:纬钛机器人创始人兼CEO李瑞)
https://mp.weixin.qq.com/s/IGDZjY16Q_8QnZYhaNDd3Q
2025年,人形机器人产业迎来爆发拐点。特斯拉Optimus量产在即,华为、宇树等企业加速技术突破,行业正从“实验室研发”向“规模化落地”跃迁为打通产业链上下游协作壁垒,艾邦机器人正式组建"人形机器人全产业链交流群",覆盖金属材料、复合材料、传感器、电机、减速器等全硬件环节,助力企业精准对接资源、共享前沿技术!
扫码关注公众号,底部菜单申请进群