
「抓握、旋拧与拖动」
对接触感知提出不同要求
不同操作需要维持的接触状态各不相同,对触觉信息的要求也各有侧重。
抓握:建立接触,维持稳定。
机器人抓取物体时,手指逐渐收拢,指腹压向物体表面,接触区域的载荷随之增加。
物体被拿起后,手指需要维持适当的夹持力,依靠接触面之间的摩擦抵抗滑落。抓握是否稳定,不仅与夹持力有关,还受到物体重量、接触位置和表面摩擦条件的影响。
旋拧:维持接触,传递旋转力矩。
拧瓶盖时,手指需要压住瓶盖,同时沿接触面施加切向作用,使瓶盖产生旋转。
如果手指与瓶盖之间发生非预期滑动,即使手指已经移动,瓶盖也可能无法按照预期旋转。
旋拧的关键,在于维持有效接触,让切向作用能够持续传递旋转力矩。
拖动:保持接触,让物体跟随动作。
拖动物体时,机器人通过接触面施加切向作用,推动物体沿目标方向移动。
在这一过程中,手部与物体之间需要维持适当的摩擦约束。一旦出现非预期相对滑动,物体的实际运动就可能偏离预期。
从抓握到旋拧、拖动,三种操作对接触状态的要求不同,其背后涉及的一个重要区别,正是接触面上的法向与切向作用。
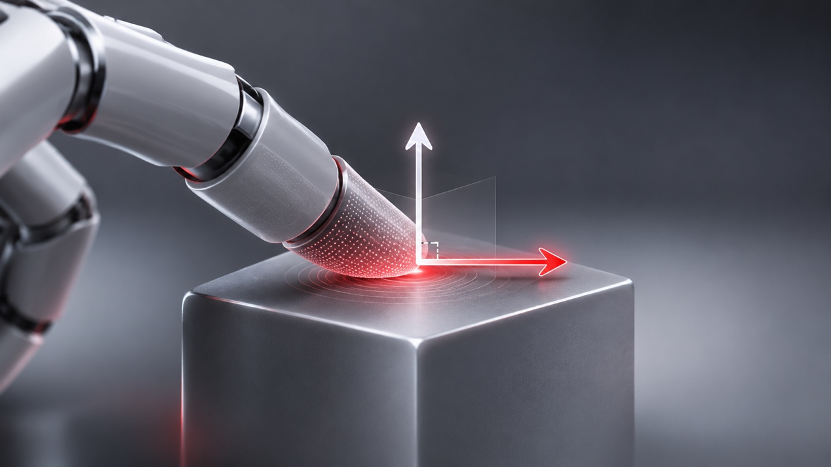
法向与切向 揭示接触状态的不同维度 机器人与物体接触时,接触力可以相对于局部接触表面分解为两个方向:垂直于接触面的法向分量,以及沿接触面的切向分量。 法向作用与接触的建立、载荷分布密切相关;切向作用则参与摩擦约束与运动传递。两者共同影响机器人与物体之间的接触状态。 法向载荷变化较小,不代表接触状态没有发生重要变化。 例如,机器人握持物体并调整其姿态时,手指对物体的法向载荷可能保持相对稳定,但沿接触面的切向载荷已经发生改变。 此时,接触位置与法向载荷信息可以反映物体受到接触的区域及局部受力状态,而切向信息则进一步描述接触面沿表面方向的作用。 这种法向与切向载荷变化不一致的情况,在接触面接近摩擦极限、可能发生滑移时尤其值得关注。 随着切向载荷与摩擦条件变化,接触面可能从稳定接触进入局部滑动,并进一步出现更大范围的相对运动。切向载荷反映沿接触面方向的受力变化,滑移信息则反映物体与接触面之间是否发生相对运动。 对于抓握、旋拧等操作,这些信息从不同角度描述接触过程,也对应着不同的感知需求。 因此,触觉方案的设计不仅要考虑接触发生在哪里、载荷如何分布,还需要根据具体任务,确定是否需要获取切向载荷、相对运动等信息。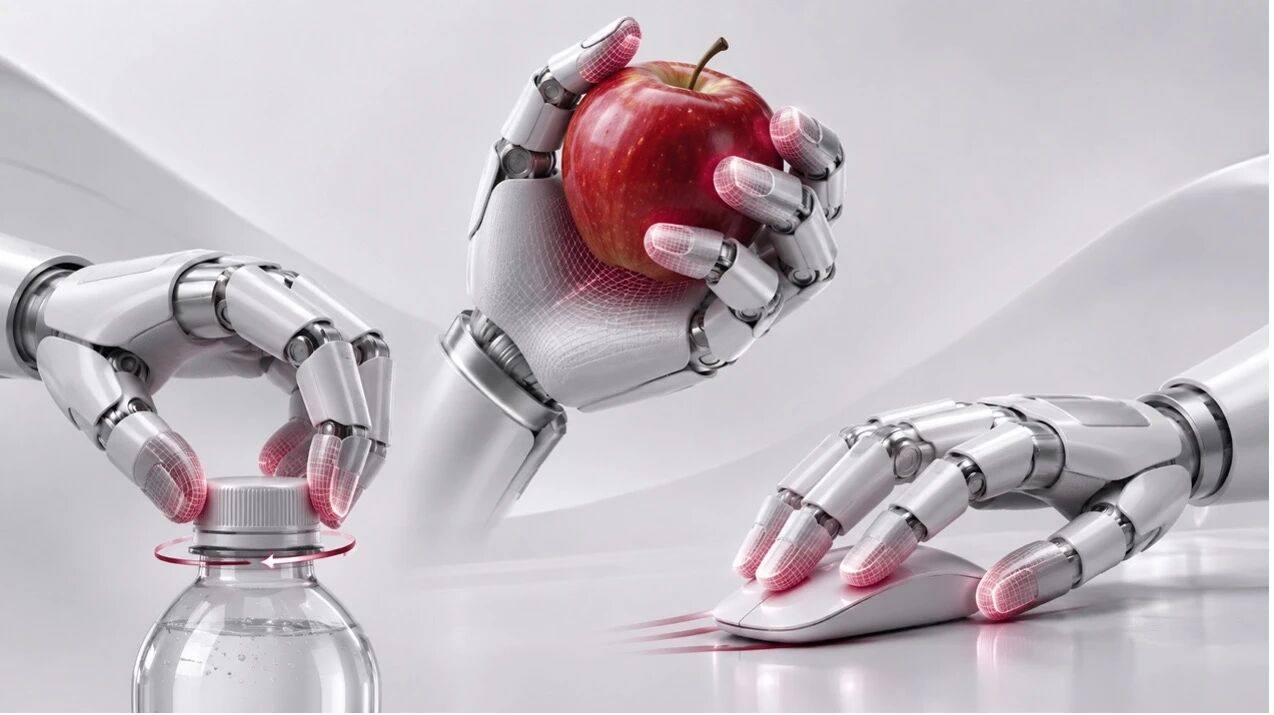
手内旋转 让多方向接触感知走向动态协同 如果说抓握、旋拧和拖动体现了不同动作对接触信息的需求,那么手内旋转进一步将这些变化集中到了同一个操作过程中。 以单手将一个小物体在掌中转动半圈为例。 起初,拇指与食指共同夹持物体;随着手指调整位置,其他手指逐渐参与接触,原有接触点则可能移动或释放。物体需要在手中改变姿态,同时保持必要的接触约束。 在这个过程中,机器人需要面对三个相互关联的变化: 1 接触位置随手指动作转移 物体可能先与指尖接触,随后转移至指腹、指侧或掌面。随着不同手指依次参与操作,接触区域也不断改变。 2 局部载荷在不同手指间重新分配 当一根手指准备释放物体,其他手指需要接替部分支撑或操作作用。接触区域的法向与切向载荷随之重新分配。 3 接触运动状态随操作过程改变 手指与物体之间可能发生滚动、局部滑动或重新接触。不同接触点的变化并不总是同步,有的区域仍在稳定承力,另一些区域可能已经开始相对移动。
手内旋转不仅涉及多个接触点的动态配合,也要求机器人将这些接触变化与手指动作对应起来。
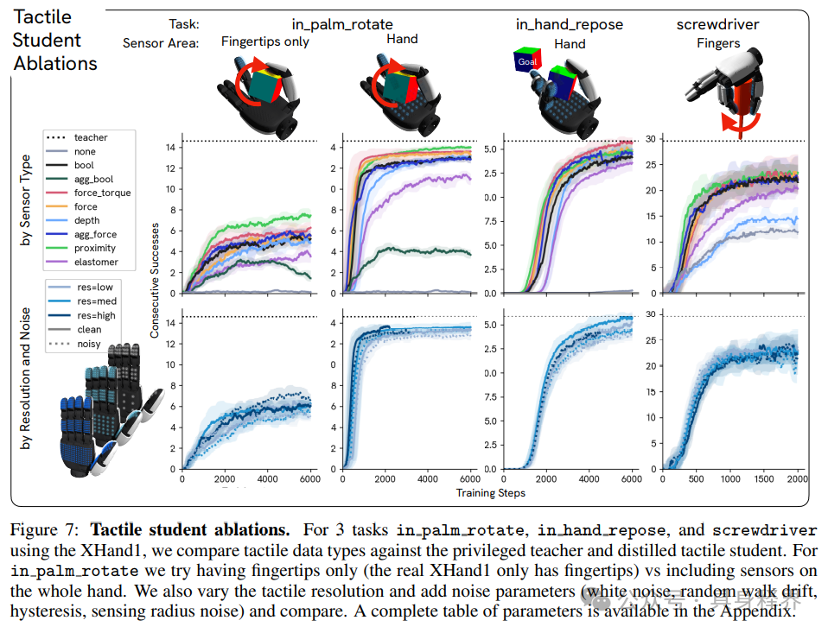
(机器人操作任务中的触觉感知消融实验。研究比较了不同传感器类型、空间分辨率及噪声设置对任务学习表现的影响。图源:原论文 Figure 7。)
从传感结构到数据采集 让接触变化成为有效信息 面对不同方向、不同区域和持续变化的接触状态,触觉系统需要解决三个相互关联的问题:能够感知什么、能否及时记录,以及获取的信息如何用于机器人操作。 感知哪些信息,取决于传感结构。 手指压向物体,与沿物体表面施加作用,会使柔性传感结构产生不同形式的形变。触觉阵列需要结合目标任务,选择相应的感知结构与测量方式。感知点密度关系到接触区域的空间采样能力;法向、切向等不同方向的信息,则需要相应的传感结构、信号处理与标定方法来获取。 (灵巧手不同物体操作中的接触分布示例。上方为机器人操作胶带、盒子和螺丝刀的场景,下方为对应的手部触觉分布可视化。图源:相关研究论文。) 记录动态变化,考验数据采集能力。 旋拧瓶盖、调整握姿、在掌中转动物体,接触位置和受力状态可能在短时间内连续改变。从传感器响应、阵列读出到数据处理,每个环节都会影响系统能否及时记录这些变化。对于动态操作,触觉系统需要将连续变化的接触状态转化为可供后续分析的数据。 理解接触状态,需要结合机器人动作。 同样是接触区域移动,可能是手指重新调整位置,也可能是物体与手指之间发生相对运动。将触觉信息与关节位置、运动时序及操作目标结合起来,能够帮助机器人进一步分析接触状态,为操作过程中的判断与调整提供依据。多方向接触感知的价值,最终取决于这些信息能否被有效获取,并与具体操作任务建立联系。 DeepSkin 以薄膜式触觉拓展机器人手部感知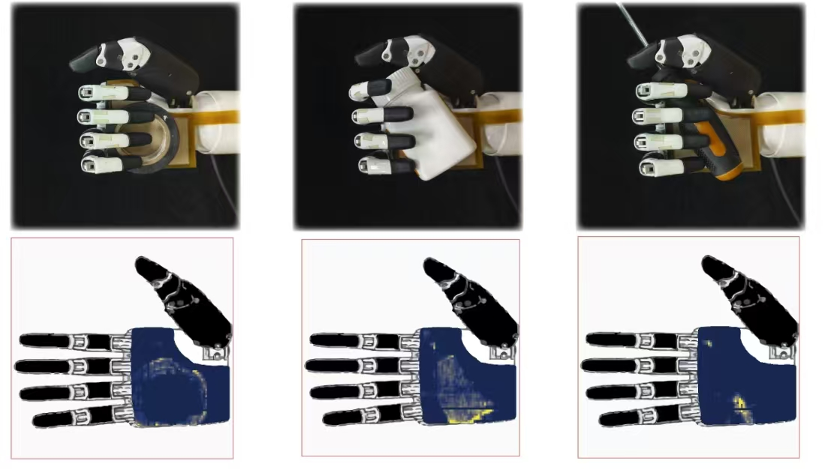
DeepSkin聚焦高分辨率薄膜式触觉技术,依托柔性触觉阵列、自研触觉芯片与数据采集系统,为机器人手部提供触觉感知与系统集成方案。
面向指尖、指腹和掌面等不同接触区域,DeepSkin结合手部结构与操作需求,开展差异化阵列设计与柔性适配,通过采集系统获取接触位置、分布及其动态变化信息。
围绕抓握、旋拧及更复杂的手部操作,DeepSkin持续推进触觉信息采集与任务应用的结合,让触觉感知从接触数据的获取,进一步走向对实际操作需求的支持。
DeepSkin是变格科技旗下柔性触觉电子皮肤品牌,聚焦大面积柔性触觉与高密度精细触觉两大方向,面向具身机器人、灵巧手与工业夹爪、AI玩具及陪伴终端等场景,具备从触觉感知、系统集成到规模化量产的完整能力。在技术表现上,可实现机壳下隐藏式感知、高分辨率触觉阵列与高刷新率动态采集,满足不同终端的精细触觉需求。 变格科技成立于2015年,是国家高新技术企业、国家级专精特新企业,已形成四大生产基地与四大研发中心的产业布局,并建立覆盖研发、制造与质量管理的产业化体系,先后通过IATF16949、ISO9001等质量体系认证。公司在技术与专利方面长期积累,依托柔性电子研发与精密制造积累,变格为DeepSkin的工程验证、制造导入及后续产业化提供支撑。
采集来源:DeepSkin电子皮肤
2025年,人形机器人产业迎来爆发拐点。特斯拉Optimus量产在即,华为、宇树等企业加速技术突破,行业正从“实验室研发”向“规模化落地”跃迁为打通产业链上下游协作壁垒,艾邦机器人正式组建"人形机器人全产业链交流群",覆盖金属材料、复合材料、传感器、电机、减速器等全硬件环节,助力企业精准对接资源、共享前沿技术!
扫码关注公众号,底部菜单申请进群