采集来源:中弘芯具身智能电子皮肤,曲面共形触觉方案
2025年,人形机器人产业迎来爆发拐点。特斯拉Optimus量产在即,华为、宇树等企业加速技术突破,行业正从“实验室研发”向“规模化落地”跃迁为打通产业链上下游协作壁垒,艾邦机器人正式组建"人形机器人全产业链交流群",覆盖金属材料、复合材料、传感器、电机、减速器等全硬件环节,助力企业精准对接资源、共享前沿技术!
扫码关注公众号,底部菜单申请进群
艾邦机器人产业资讯网站

“ 中弘芯具身智能电子皮肤”
中弘芯具身智能电子皮肤,曲面共形触觉方案
视觉让机器人看见世界,触觉让机器人真正理解物理世界。
当前人形机器人产业化加速,多数感知方案以视觉为主。但视觉存在无法规避的局限:接触力度识别、微弱碰撞预判、曲面贴合交互、人机协作安全,都缺少触觉信号作为底层支撑。
市面上主流薄膜传感多为贴片堆叠结构,刚性强、曲面适配性差,反复弯折后传感性能衰减明显,很难实现机器人大面积体表覆盖。
针对行业痛点,中弘芯推出纺织柔性路线具身智能电子皮肤,配套自研 WeaveSense 柔性压力采集与分析平台,提供一套完整可落地的触觉感知解决方案。
01
以柔性织物承载表面感知
机器人表面的躯干、关节与肢体具有不同的曲率和活动需求。电子皮肤的设计,需要同时考虑感知功能与载体形态,让检测区域能够适应相应的安装表面。
中弘芯的具身方案采用黑色织物形态,将触觉感知融入可贴合表面的柔性载体。织物负责承载接触,感知系统负责获取信息,两者共同构成机器人与外界接触时的数据入口。
织物受压时,传感单元的电信号发生变化,采集硬件读取这些变化。由多个测点组成的阵列,可以记录局部受压及其位置,并进一步呈现压力在表面区域的分布。
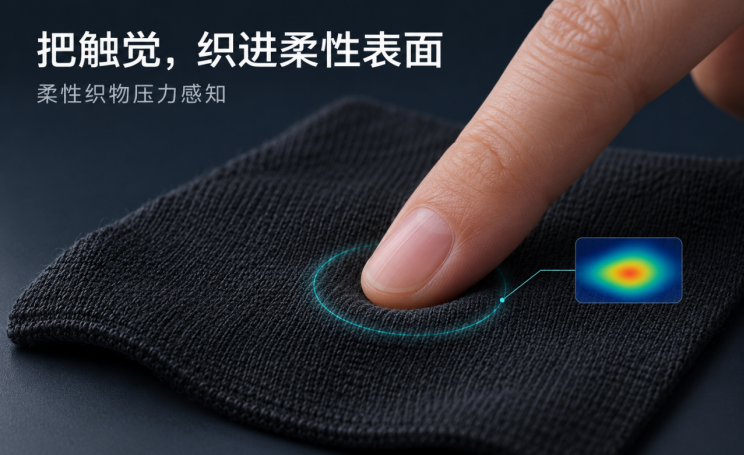
概念示意
02
让接触信号对应到空间位置
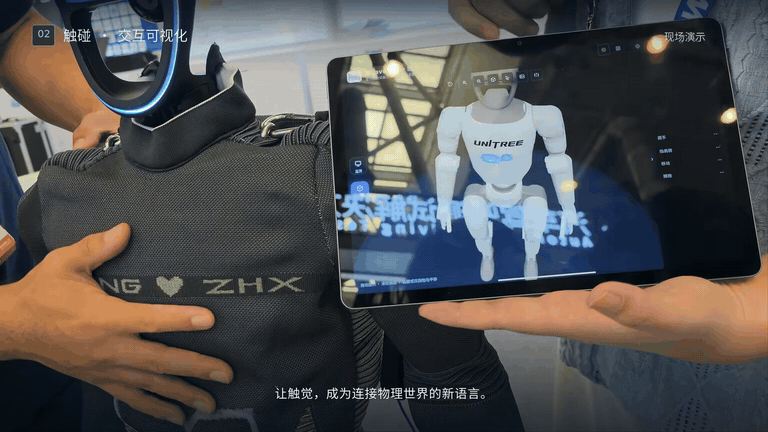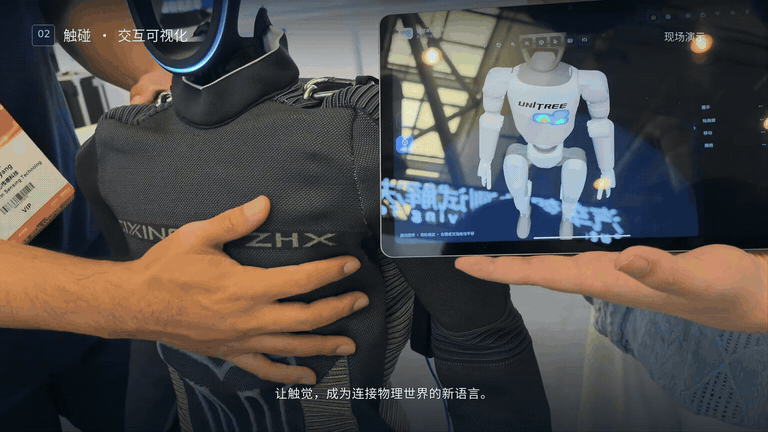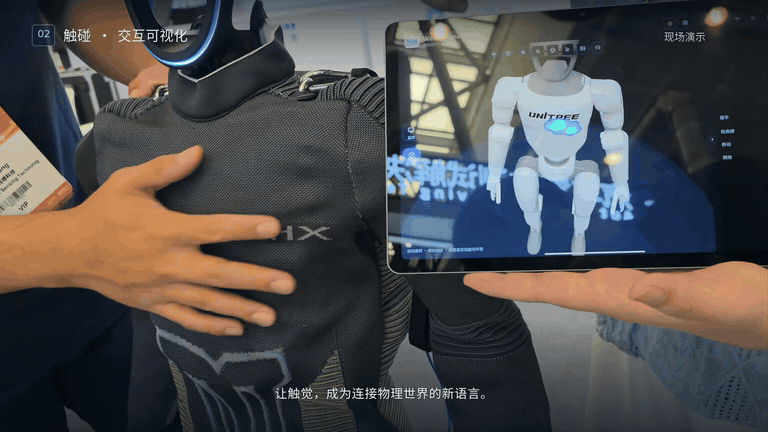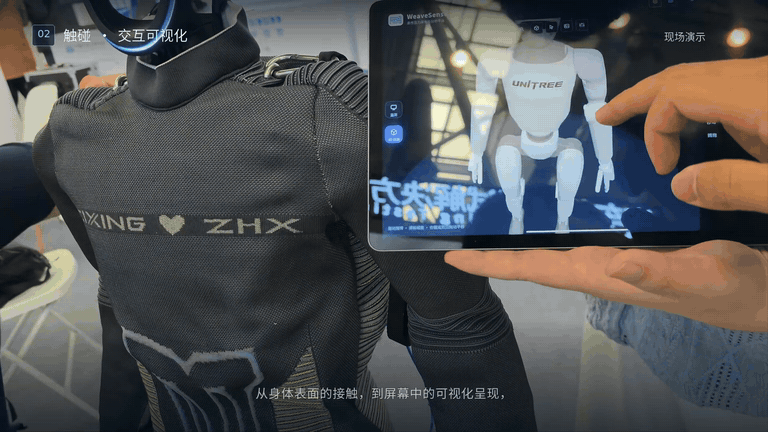
从织物表面到屏幕模型,技术关键在于建立接触位置与显示区域之间的对应关系。系统需要完成感知、采集、映射与显示,才能让一次触碰在软件中有明确的位置。
柔性表面感知
接触作用于织物覆盖的检测区域,感知单元产生与接触相关的信号,为后续采集提供输入。
接触信号采集
采集系统读取各测点的信号变化,并送入后续处理环节。需要输出压力值时,再依据相应标定关系进行换算,使物理接触能够被软件接收和使用。
区域位置映射
将测点所在的感知区域与模型中的相应部位建立对应关系,使屏幕中的颜色提示能够指向实际的表面区域。测点布局和区域映射共同决定了信息怎样呈现。
三维可视化呈现
把处理后的信息叠加到三维模型中,便于查看触碰发生的位置及区域变化。模型的视角调整,则帮助使用者从不同方向观察显示结果。
03
面向人形机器人的触觉能力
在具身智能场景里,织物电子皮肤是机器人的 “感知屏障”:
✅ 大面积曲面共形覆盖,适配人形机器人躯干、机械臂
✅ WeaveSense 平台实时可视化,触觉交互状态一目了然
✅ 通用数据接口,兼容机器人控制、仿真、模型训练链路
✅ 纺织基底耐弯折,关节持续运动下传感性能稳定
具身智能的持续演进,离不开海量真实物理交互数据。当机器人的体表能够感知每一次触碰,它才能逐步建立对现实世界的物理认知。
中弘芯织物电子皮肤,持续补齐人形机器人的触觉短板。
采集来源:中弘芯具身智能电子皮肤,曲面共形触觉方案
2025年,人形机器人产业迎来爆发拐点。特斯拉Optimus量产在即,华为、宇树等企业加速技术突破,行业正从“实验室研发”向“规模化落地”跃迁为打通产业链上下游协作壁垒,艾邦机器人正式组建"人形机器人全产业链交流群",覆盖金属材料、复合材料、传感器、电机、减速器等全硬件环节,助力企业精准对接资源、共享前沿技术!
扫码关注公众号,底部菜单申请进群
