

论文信息
A Readily Manufacturable Biomimetic Capacitive E-Skin for Sensing, Recognition, and Interactive Control in Electromagnetically Complex Environments
Yifeng Ruan、Jiangsong Hou、Yiyang Li、Jiang Du、Jun Qiu
同济大学材料科学与工程学院等 · Small · 2026 年 8 月 25 日在线发表
DOI:10.1002/smll.75006
设想你穿着一件带交互袖口的衣服。另一只手还没碰到袖口,设备就知道你想操作;轻触一下,它切换动作;再按重一点,它回到初始状态。这样的界面听起来很自然,因为我们本来就会用靠近、触碰和用力表达不同意图。
可当你转身、抬手,袖口被拉长,旁边的电机开始转动,事情就复杂了:设备收到的变化,究竟来自你的动作、材料变形,还是电路周围的干扰?一张柔软的传感器,只有把这些问题处理好,才有机会变成可靠的可穿戴界面。
同济大学团队的一项电子皮肤研究,给出了一个颇有意思的答案。它能在实验中探测到 25 厘米外靠近的人手,但作者做四通道控制板时,却把动作触发范围主动缩到 1–2 厘米。这个看似“退步”的选择,恰好揭示了智能可穿戴设计的关键:探测能力与操作可靠性要一起设计。袖口是帮助理解的应用设想,论文展示的是电子皮肤、人体动作监测方案和机器人交互实验。
柔软只是起点,还要让信号可信
你可以把普通电容传感器想成一块夹心饼干:上下两片导电电极,中间夹着不导电的柔软材料,也就是介电层。按压改变电极间距,拉伸改变几何形状,电容随之变化。把这个变化读出来,就能知道器件正在承受怎样的作用。
电容还有一项适合交互的本领。电场除了分布在两片电极之间,也会从边缘向外延伸,形成“边缘电场”;物体未接触也能扰动边缘电场。这给了电子皮肤提前感知靠近动作的机会,却也让设计者必须认真处理环境耦合和相邻通道的影响。
另一方面,表面包着皮肤的机器人有电机、控制器和无线模块,可穿戴设备也要把传感层与读出、供电和通信连接起来。导电薄膜如果一拉就裂,感知功能和电磁屏蔽都会受影响。问题因此落到同一个材料界面上:既要跟得上形变,又要保持导电连续。
这篇论文把它做成五层结构:外侧封装纤维、液态金属电极、中间介电纤维、另一层电极、另一侧封装纤维。五层结构把感知和屏蔽放进同一材料体系。研究对象叫 ALC e-skin,即受洛伦兹壶腹启发的电容电子皮肤;洛伦兹壶腹是鲨鱼等软骨鱼类的电感受器官。作者借鉴了其中的孔、管道和囊状结构,但人工器件依靠的是电容变化,并没有复制生物体的整套神经感知机制。
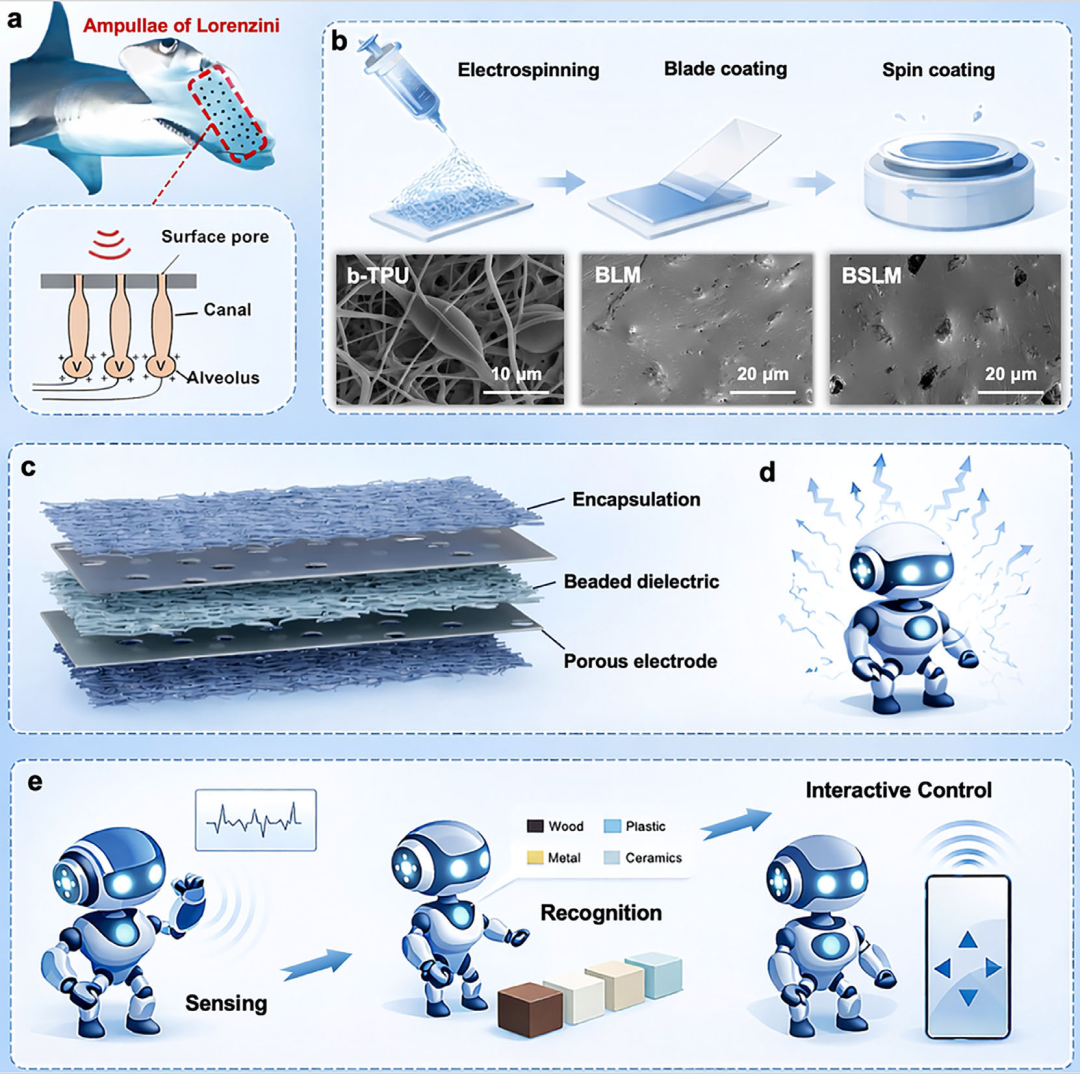
图注:原文 Fig. 1,PDF 第 3 页。先看中部 c 的五层结构,再看上部 b 的制备步骤。下部展示了感知、识别、交互和屏蔽之间的联系:四类功能共用同一套柔性材料基础。
先解决一个朴素问题:金属怎样留在纤维上
这里的基底是 TPU,即热塑性聚氨酯,一类可以做成柔软弹性薄膜的聚合物。电极使用镓铟共晶液态金属 EGaIn,它兼有金属导电性和液体的可流动性。能流动不等于能铺平:较高的表面张力会使它倾向于聚成液滴,直接在柔软基底上形成稳定薄膜并不容易。
作者先用静电纺丝制造 TPU 纤维。这个过程可以理解成用电场把聚合物溶液牵成细丝,再收集成膜;通过选择 19% 的 TPU 溶液,团队得到带有串珠结构的纤维。显微镜下,细丝之间分布着鼓起的珠状节点,像细绳上串着小珠子,留下容纳液态金属的变形空间。
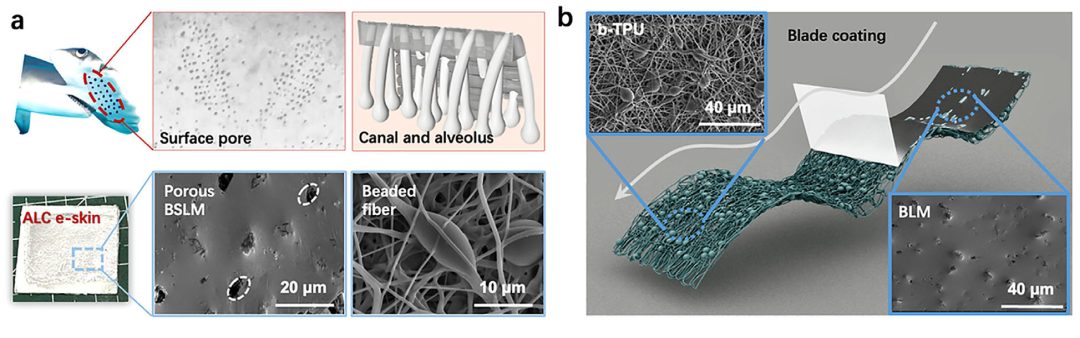
图注:原文 Fig. 2a–b,PDF 第 4 页。a 中能同时看到器件实物、带孔金属膜和串珠纤维;b 展示刮涂让液态金属进入纤维间隙。原图的微米比例尺保留,用来区分宏观薄膜和微观支撑结构。
随后是一套“刮涂加旋涂”的工艺。玻璃片刮过表面时,剪切作用破坏液态金属表面的氧化层,使金属进入纤维空隙;刮过之后,氧化层重新形成。珠状节点的局部挤压还帮助这一破坏与再生过程发生。
再以 5000 rpm 旋涂 60 秒,把多余的液态金属甩出去,留下附着在纤维上的多孔导电膜。论文把仅刮涂的金属膜称为 BLM,把刮涂后再旋涂的多孔金属膜称为 BSLM。两者的差别会直接影响后面电场向外延伸的程度。
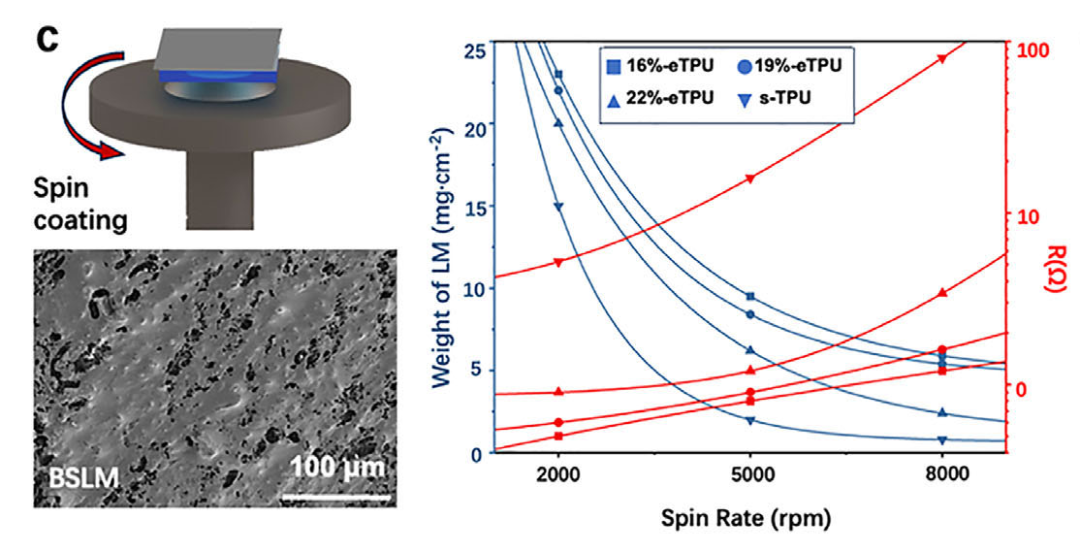
图注:原文 Fig. 2c,PDF 第 4 页。蓝色曲线对应液态金属用量,红色曲线对应电阻,不同符号代表不同 TPU 基底。转速提高会去除更多金属,但导电性也需要同时检查;图中的选择体现了材料用量、孔结构和电阻之间的取舍。
这层金属能留下来,也与界面化学有关。作者结合红外和 X 射线光电子能谱结果,提出 TPU 含氧基团与镓氧化物之间形成配位作用;可以把它理解成纤维与金属氧化层之间增加了连接点。于是,几何支撑和界面结合共同稳住电极,为反复变形后的功能保留创造条件。
给电极开孔,让它更早察觉靠近
为什么要把一层好不容易做连续的金属膜变成多孔结构?因为对于接近感知,电极的边缘本身就是有用资源。完整金属片主要把电场约束在上下电极之间,而孔会增加内部边界,让更多电场分布到能够被外界物体扰动的位置。
图 3b 是理解这一点的入口。左侧是无孔电极模型,右侧是多孔电极模型:观察电极附近的电场线和分布,就能看出孔对场形状的影响。两幅图的颜色标尺并不完全相同,因此不能只凭哪张图更亮判断强弱;应结合作者对边缘场比例的计算来理解。
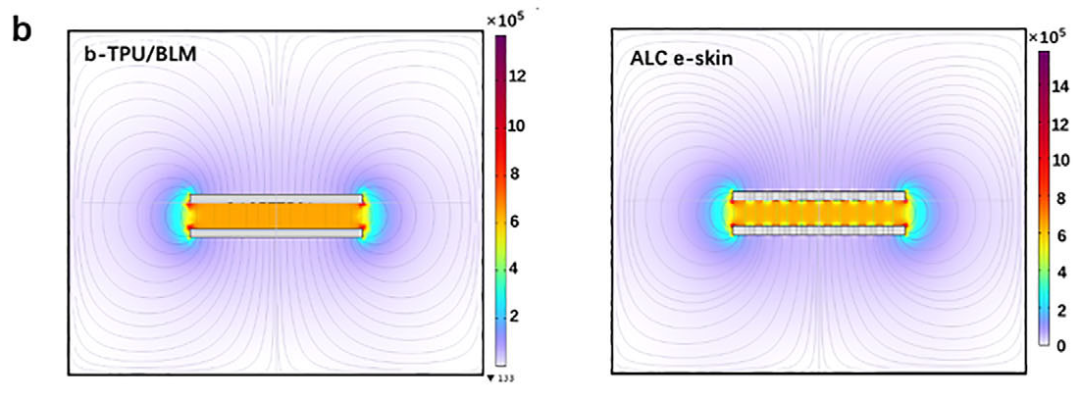
图注:原文 Fig. 3b,PDF 第 6 页。左为 b-TPU/BLM,右为 ALC e-skin。孔结构改变了电极附近的场分布;颜色标尺、单位和两幅图的完整边界均保留。
在作者使用的理想化孔阵列模型中,孔半径从 0 增至 45 微米,边缘电容由 0.29 pF 增至 1.98 pF,约为原来的 6.8 倍。边缘电容增至 1.98 pF。pF 是皮法,用来表示这里很小的电容量。与此同时,金属有效面积减少会让理想平行板部分的电容下降,所以不能把结论简化成“孔越大,所有性能都越好”。
真正有说服力的是实验对照。多孔器件最远约 25 厘米可检测;靠近过程中电容降幅约 18%;无孔对照的范围约为 15 厘米,降幅小于 10%。这里的 18% 是接近过程中的变化幅度,不能理解为在 25 厘米处已经下降了 18%。
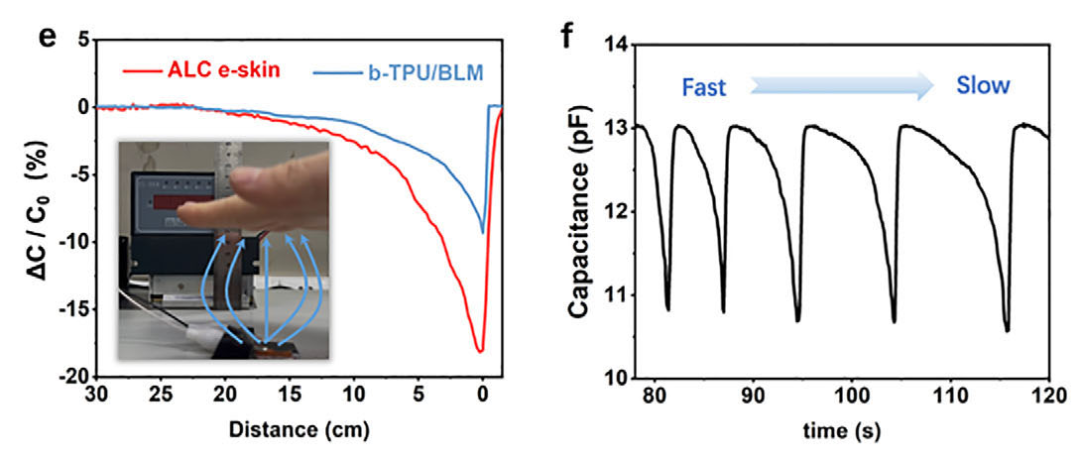
图注:原文 Fig. 3e–f,PDF 第 6 页。e 的横轴从远处走向近处,靠近后红线的下降更明显;f 展示不同接近速度下反复出现的信号谷。它们支持的是特定条件下的非接触检测能力。
把边缘电场比作门口的感应区,就容易理解这种收益:接触发生之前,系统已经有机会准备响应。但这个感应区能伸多远,还取决于目标尺寸、材料、相对位置和电场耦合条件,25 厘米并不是对任何小物体都成立的通用识别半径。
靠近、按压和拉伸,来自同一张柔性结构
当你真正按到表面,主导信号的因素又变了。串珠空隙让介电层可以压缩,珠状节点附近也更容易发生局部形变,使中间介电层对压力作出响应。它像一块有内部支撑的软垫:刚按下时比较容易变形,继续压紧后,响应就会逐渐进入不同阶段。
ALC e-skin 的压力检测范围达到 260 kPa,低于 10 kPa 时的灵敏度为 0.09237 kPa⁻¹。前一个数字说明它能覆盖多大的压力范围,后一个描述小压力变化能带来多明显的相对电容变化;二者不能互相替代,也不能把低压区的斜率套用到整个量程。
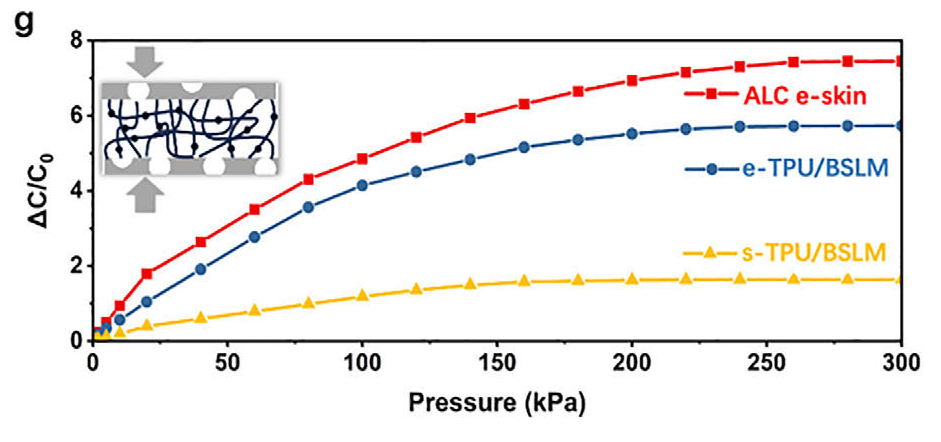
图注:原文 Fig. 3g,PDF 第 6 页。红线是带串珠结构的 ALC e-skin,蓝线和黄线分别是无串珠电纺纤维与平整 TPU 对照。宽量程内的响应并非统一斜率。
主文还报告约 80 ms 的压力响应时间,以及超过 5200 次压缩循环后的稳定表现。超过 5200 次压缩循环后仍稳定。这分别回答了“单次刺激能多快被材料响应”和“重复按压后会不会明显衰退”。80 ms 是传感响应指标,不是整台机器人从识别到动作完成的端到端延迟。
拉伸则提供了另一种读出方式。原文在第 7 页用理想关系 C拉伸 = (1 + εx) C₀ 描述电容随应变的变化:C₀ 是初始电容,εx 是沿拉伸方向的工程应变。实验中,在最高 250% 应变范围内,线性拟合 R² 为 0.9956,电容应变计因子 GF 为 0.97;GF 表示单位应变引起多大的相对电容变化。
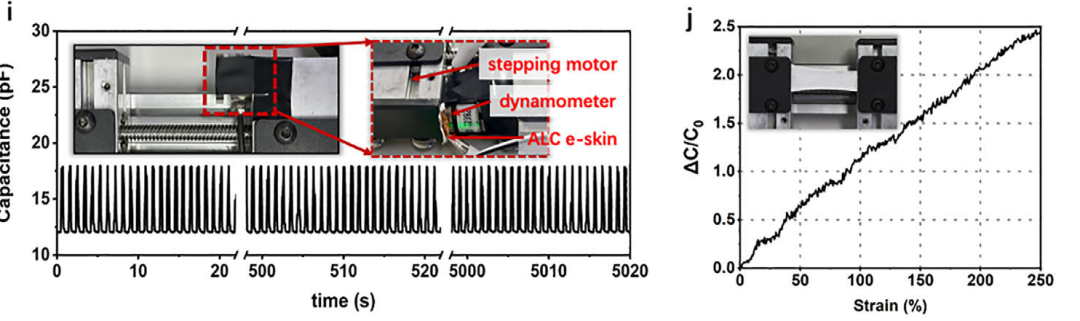
图注:原文 Fig. 3i–j,PDF 第 6 页。i 用时间轴展示长时间压缩循环,j 展示拉伸应变与相对电容变化。250% 应变对应 3.5 倍长度。
对可穿戴设计来说,这种线性关系有利于把材料伸长量转成动作信息。但人体关节角度与贴片局部应变之间还隔着安装位置、皮肤滑移和个体差异。材料的线性响应只是动作测量的起点,而且一条电容读数会同时受到多种刺激影响,分辨复合动作仍需要进一步标定和解耦。
让信号参与动作:先认材料,再决定何时停手
论文把电子皮肤贴到机械夹爪内侧,构建了识别与抓取系统。系统一共用了三张电子皮肤:两张作为操作输入,另一张在夹爪里感知物体。它先执行预设动作,停在距离目标 0.5 厘米的位置,再利用电容变化区分尺寸相同的金属、陶瓷、木材和塑料样品。
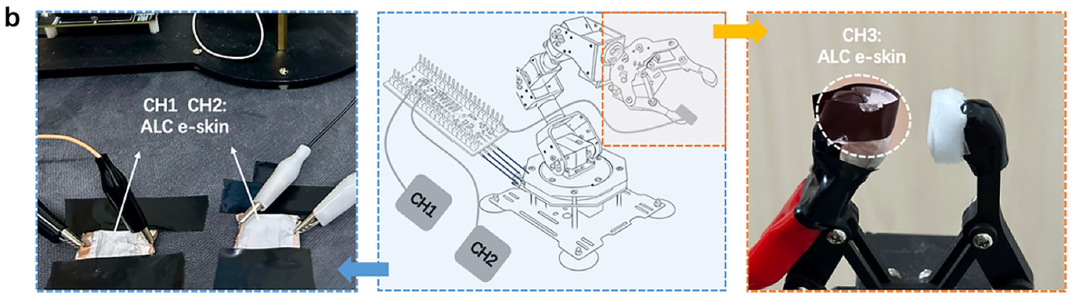
图注:原文 Fig. 4b,PDF 第 8 页。左侧 CH1、CH2 是控制输入,右侧 CH3 位于夹爪内侧。实物照片展示了传感材料、导线与执行结构的连接。
不同样品引起的电容变化不同,系统据此选择相应的停止抓取阈值。下面直接转录原文 Fig. 4e 的数据;Cᵣ 表示识别阶段的电容范围,Cɢ 表示用于停止抓取的电容阈值。换尺寸、质量或摩擦条件需重新标定。
|
|
|
|
|
|---|---|---|---|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
读这组数字,重点在于系统有了不同的停止条件:识别到木块之后,夹爪在约 32.6 pF 的停止阈值对应位置停止继续夹紧,再把物体搬运到指定位置。传感信号进入了动作过程,帮助决定执行器什么时候该停下来。
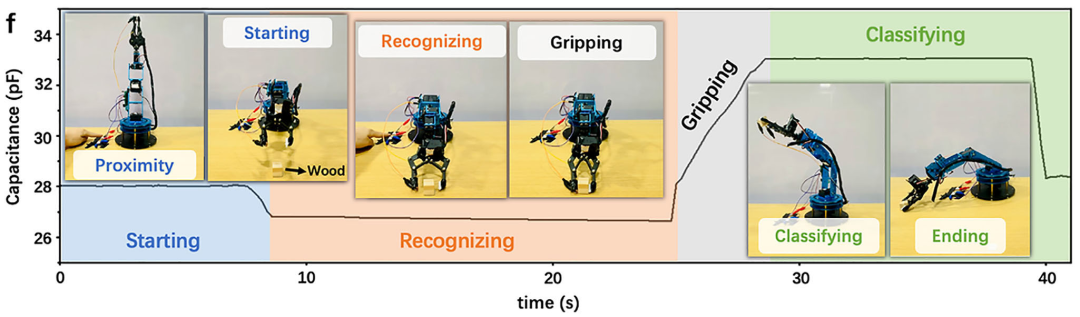
图注:原文 Fig. 4f,PDF 第 8 页。靠近和识别时电容下降,夹紧时电容上升,达到设定水平后进入搬运。沿曲线对照照片,可以把一条信号读成有先后次序的动作过程。
这套识别依赖固定位置、已测样品和预设阈值。作者在第 9 页明确把当前识别范围限定为 “four tested materials”,即四种已测试材料,并将进一步细分识别的限制归因于当前电容测量模块的分辨能力。对可穿戴交互的启发是:材料输出要变成有条件的动作规则,规则成立的场景也需要写清楚。
从 25 厘米退到 1–2 厘米,是一次必要的设计
另一组实验把四张电子皮肤组成控制板。电容由 FDC2214 模块采集,通过模块的 UART 串口送给 STM32 微控制器,再控制选定的四个舵机。舵机是能够按指令转动到目标位置的执行器;所用机械臂本身有六个舵机,四通道控制板只选择了其中四个来配合完成动作。
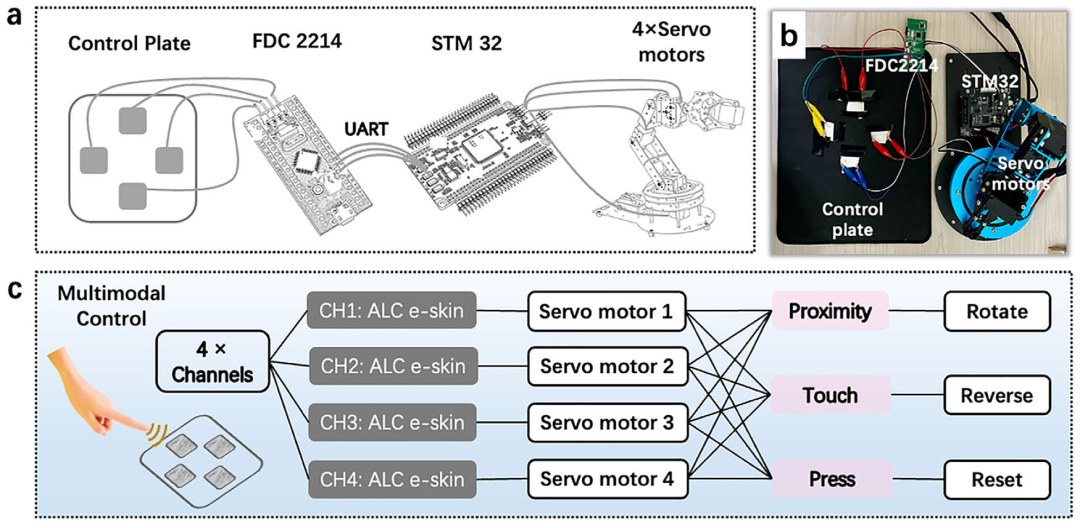
图注:原文 Fig. 5a–c,PDF 第 10 页。传感片、电容测量模块、控制器和舵机形成完整连接;每个通道把靠近、轻触、按压映射为三种动作。
这里有个复现时容易混淆的接口细节:论文说的是测量模块通过 UART 与控制器通信。UART 连接模块与控制器。TI 官方资料给出的 FDC2214 芯片原生接口是 I²C;它同时标有四通道、最高 28 位转换分辨率。这些芯片参数不能直接当作论文整套系统已经达到的有效测量精度。
作者并没有把四个控制区的感应距离都开到最大。第 9 页提到要减少 “unintended proximity”,也就是并非用户打算操作、却被接近信号误触发的情况。因此,1–2 厘米内触发目标通道,降低影响其他通道的风险。
以通道 1 为例,基线电容为 26.2–26.4 pF;低于 26.0 pF 触发转动,30–40 pF 对应轻触并触发反转,超过 40 pF 对应按压并复位。各通道采用独立阈值,而不是强行共用一个数。主文没有完整给出各阈值间空档的处理方式或防抖策略,因此这些数值应理解为实验中的动作设置。
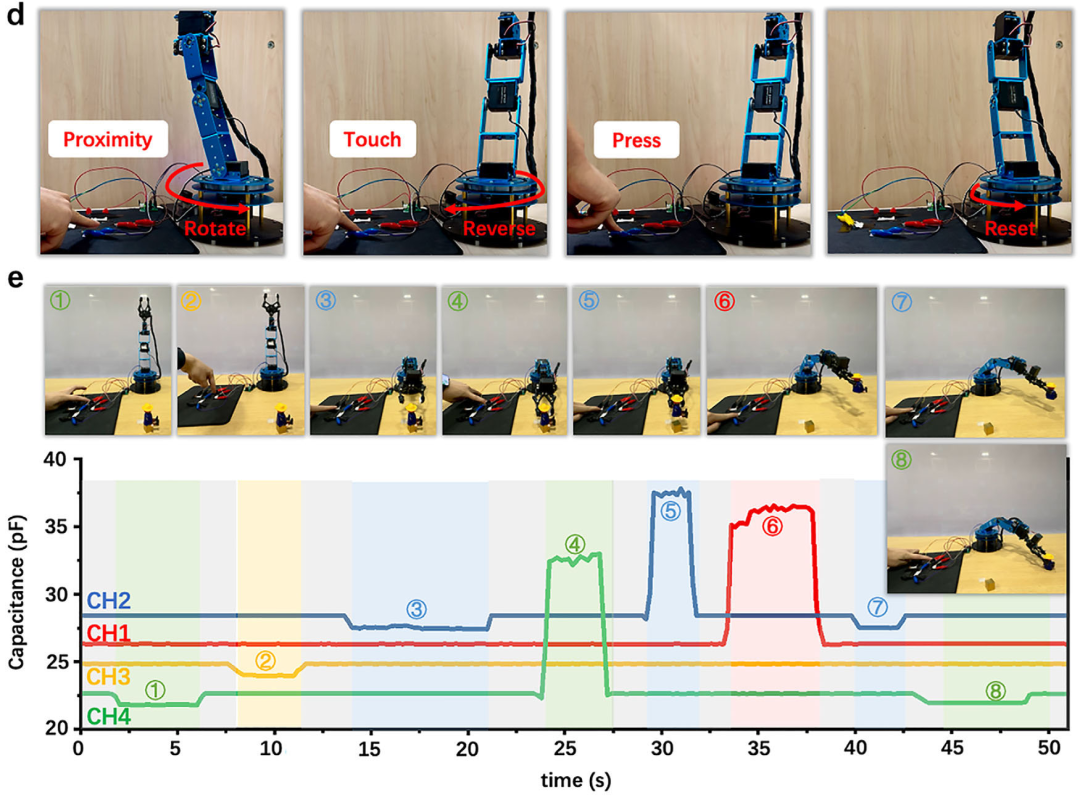
图注:原文 Fig. 5d–e,PDF 第 10 页。上部照片展示三种输入对应的动作,下部曲线把多个通道的先后操作与抓取过程对应起来。它说明阈值控制能够组织动作序列,也显示出系统仍由外接电路和机械臂共同完成。
这就像把一个很敏感的门铃安装到多人经过的走廊:能察觉远处的人是能力,识别谁真正来到门前才是交互任务。主动约束触发范围,也是智能设计。把这个经验带回袖口或手套时,还应结合抬手、摩擦、手指跨区等真实动作确定触发逻辑,而不只是追逐更远的实验探测距离。
拉伸后屏蔽反而更强,靠的是金属能重新流动
最后一项设计把我们带回开头的干扰问题。作者希望电子皮肤像 “flexible Faraday cage” 一样工作,即作为可以变形的导电屏蔽层,降低电磁场穿过材料的程度。这个比喻描述的是柔性屏蔽功能;一张材料样片还不能代表已经完成了整机封闭屏蔽设计。
在 X 波段,也就是 8–12 GHz 的测试中,器件初始屏蔽效能为 41.41 dB;200% 应变时达 52.34 dB;继续拉到 400% 应变时,则降至 39.63 dB。dB 是对数单位,用来表达屏蔽前后功率的比值,因此不能把这几个数按普通百分数解释。
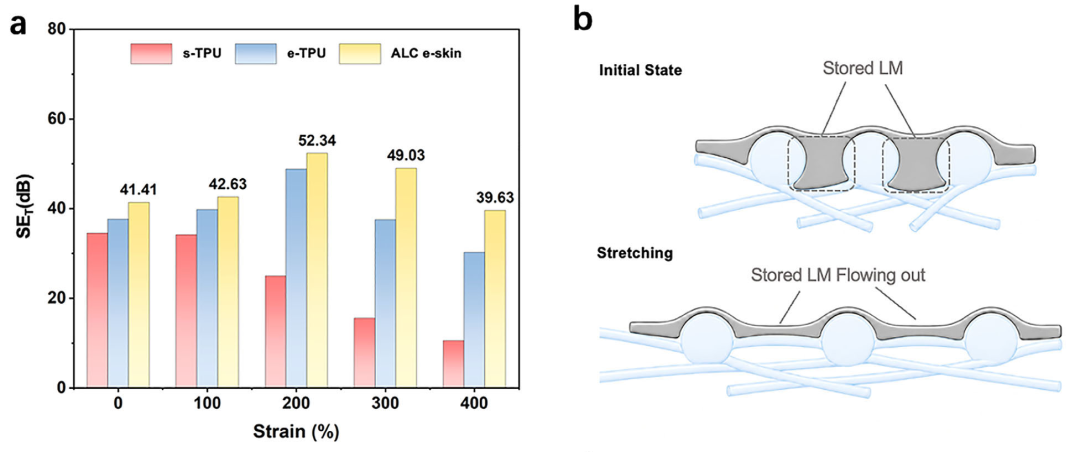
图注:原文 Fig. 6a–b,PDF 第 11 页。左侧黄色柱对应 ALC e-skin,200% 应变时屏蔽效能达到最高;右侧示意串珠纤维中储存的液态金属在拉伸时重新分布。材料的屏蔽表现并非随拉伸单调变差。
作者的解释是:串珠纤维既支撑金属,也容纳了一部分可流动的金属。适度拉伸会补充受损导电路径,继续拉伸时,形变损伤和补偿之间的平衡又会变化。它有点像路面出现细缝时,邻近的填充材料能流进去,但补偿能力仍有边界。
显微镜照片为这个解释提供了结构证据。平整 TPU 上的金属在拉伸与释放后更容易留下碎裂和不连续区域;ALC e-skin 的涂层在相应状态下保持得更连续。材料重新分布可保留功能。
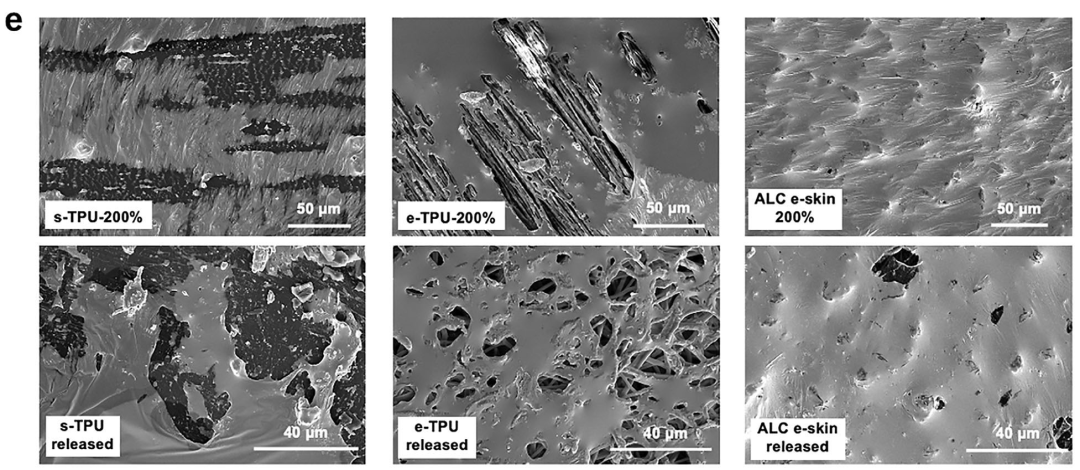
图注:原文 Fig. 6e,PDF 第 11 页。上排为 200% 拉伸状态,下排为释放之后;从左到右分别是平整 TPU、无串珠电纺 TPU 和 ALC e-skin。观察裂纹、断开区域和涂层连续性,比例尺保持原样。
循环实验还给出了更接近反复使用的问题。屏蔽效能在最初循环阶段有所下降,之后趋于相对稳定,10,000 次拉伸循环后为 34.57 dB。按功率比换算,这约对应 0.035% 的透射比例;这个换算只用于理解论文测试条件下的量级,不能推成所有频率、所有方向和整台设备都具有同样效果。
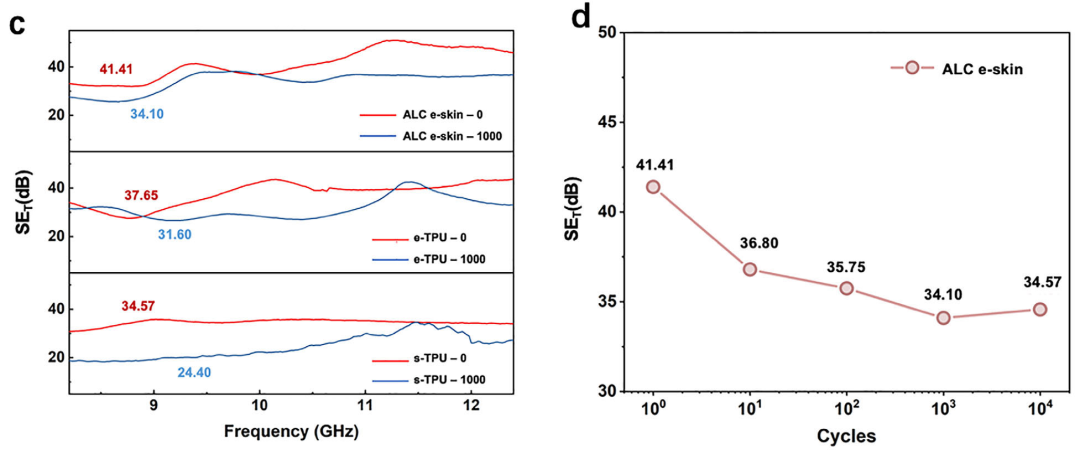
图注:原文 Fig. 6c–d,PDF 第 11 页。c 给出 X 波段内的频谱对照,d 显示最初循环后的下降和后续变化。1 万次后为 34.57 dB,应与初始 41.41 dB 一起看,不能只报告末尾仍有屏蔽作用而忽略性能变化。
对研究者和产业读者,真正该带走什么
首先,这项工作的价值在于把几个需求放到同一套结构里处理:串珠纤维参与力学响应、金属附着与变形补偿,多孔电极参与接近感知,连续导电网络又承担屏蔽功能。对材料研究者,这提供了一条值得检验的设计思路:让微结构承担多项明确的功能,再逐项观察功能之间的收益和代价。
其次,判断优势需要多维度对照。不能用一项指标宣布全面最好。原文 Table 1 本身就收录了初始屏蔽效能更高、最大拉伸应变更大的其他体系;下面只转录其中三行和相关列,不增补未报告数据。SE 表示屏蔽效能,“未报告”对应原表 N.R.,不表示性能为零。
|
|
|
|
|
|---|---|---|---|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
这张原表不能用来宣布哪个体系“全面最好”:材料、厚度、结构和测试条件可能不同。它更适合提醒读者,把初始数值、形变后的保留能力、可制造性和交互功能放在一起评估。本文有吸引力的地方,正是这几项能力的组合。
第三,“容易制造”已有一定实验支持,但仍需要放回规模来看。两批共 20 个器件的一致性检查显示,主文报告中间层厚度接近 100 微米,厚度以及初始、20 kPa 下电容的相对标准偏差均小于 0.5%。原文称这一工艺形成 “uniform and controllable thickness”,即均匀、可控制的厚度,这说明团队已经开始检查批次一致性。
对产业读者,下一步应关注的是单位面积金属用量、导电膜均匀性、溶剂处理、重复加工时间、引线封装以及装配后的良率。主文制备单个中间纤维层需要约 100 分钟静电纺丝,封装又包含额外纺丝步骤;刮涂和旋涂简化了金属成膜,但整条流程的产能与成本尚未验证。
放到更直接的穿戴场景,原文第 7 页还记述了 PCAP01 电容测量系统:5 V 供电并无线传到手机,采集贴在人体上的传感器信号,相关图放在补充材料中。这支持便携动作监测的应用方向,但论文没有在主文给出完整的多人长期穿戴评估、整机续航和动作测量精度。
联网核查到的另一项研究,Peng 等人在 2025 年的《Advanced Materials》工作,把透气、湿态黏附和电磁屏蔽共同用于电生理监测。它是本文参考文献 42,也是理解穿戴需求的外部参照:当材料真正贴到人体上,汗液、贴附和信号稳定性需要专门证据。这些结果属于另一篇研究,不能移用为本篇 ALC e-skin 已经具备的能力。
离日常穿戴,还有几道明确的验证题
作者已经指出两项边界:四种样品和规则孔阵列限制外推。材料识别目前限于四种测试样品,电场分析也用规则孔阵列近似真实的不规则孔结构。前者限制识别结论的外推,后者意味着模型主要解释变化趋势,尚不能仅凭一个等效孔半径精确预测实际器件。
从可穿戴工程角度,我还会检查复合刺激的解耦、贴肤稳定性、液态金属封装、导线连接、功耗与长期使用表现。论文报告在 0–40 ℃和 30%–90% 相对湿度下电容基本稳定,但高湿空气不等于汗液和清洗测试;纤维有孔,也不自动等于整套封装已经经过透气性和皮肤相容性验证。
电磁可靠性同样需要继续走到系统层。主文充分展示了材料在 X 波段和机械循环后的屏蔽表现,也记述了辐射计读数降到仪器检测下限的演示;但尚未给出覆盖多种干扰源、频率和运动状态的整机误触率或识别准确率对照。屏蔽材料有效,整机可靠性仍要实测,尤其不能把仪器显示零直接解释成电磁场在物理上完全消失。
回到开头的袖口:当你靠近它、触碰它、拉伸它,希望得到的是可以预期的回应。这篇研究把设计线索从串珠纤维一直连接到了控制阈值,也把“材料能做什么”推进到了“系统怎样使用它”。沿着这条线继续补上贴肤、能耗和真实场景验证,柔软的电子皮肤才有机会成为人愿意每天使用的界面。
来源:https://mp.weixin.qq.com/s/q4PafyqhFg1QRrvPJHeG8Q
2025年,人形机器人产业迎来爆发拐点。特斯拉Optimus量产在即,华为、宇树等企业加速技术突破,行业正从“实验室研发”向“规模化落地”跃迁为打通产业链上下游协作壁垒,艾邦机器人正式组建"人形机器人全产业链交流群",覆盖金属材料、复合材料、传感器、电机、减速器等全硬件环节,助力企业精准对接资源、共享前沿技术!
扫码关注公众号,底部菜单申请进群