

导读灵巧手常以“十几个、二十多个自由度”展示自己的灵活性,但这个数字并不像看上去那么简单:人手为何会有 21、23、27 等不同计数?机器人的关节数、电机数与可独立控制的运动数量为何又未必相等?本文从自由度的定义讲起,用人手和夹爪建立参照,再拆开灵巧手在姿态、驱动、传动与控制之间的真实取舍。
灵巧手,到底是什么手
灵巧手,是一种能够利用多个手指和关节,完成多种抓取、捏取及手内操作的机器人末端执行器。
这个定义里,真正重要的不是“长得像人手”,而是手指之间能产生相对运动,接触方式可以随着任务改变。夹住一个纸箱,两个夹面相向运动往往就够了;捏起硬币、转动钥匙或旋开瓶盖,机器人却可能需要改变拇指与食指的位置,在不放下物体的情况下重新安排接触点。
因此,五根手指不是成为灵巧手的充分条件,外形不像人手也不妨碍一套末端执行器完成灵巧操作。同样,自由度多只是扩大了它可能形成的姿态,并不会自动带来稳定的力量、触觉、精度和任务成功率。
要理解这件事,得先把“自由度”这个词掰开。
自由度不是关节数量,而是独立运动的数量
机器人学里,自由度(Degree of Freedom,DoF)可以理解为:确定一个系统姿态,最少需要多少个相互独立的变量。
一扇普通房门只有一个转轴。知道门绕转轴转了多少度,就能确定它的位置,所以它有一个自由度。一个没有被固定、可以在三维空间任意移动的刚体,则需要三个位置变量和三个转动变量描述,共有六个自由度。
“独立”是这里的关键词。
如果两段指骨由齿轮或连杆绑定,其中一段弯曲时,另一段只能按固定关系跟随,那么你虽然看见两个关节在动,却未必拥有两个独立自由度。反过来,像人手掌指关节这样的双轴关节,既能屈伸,又能侧向张合,也可能在一个关节位置上提供两个自由度。
所以,关节数回答“有多少个连接位置”,自由度回答“存在多少个独立运动方向”。这两个数字可以相等,也可以不相等。
人手有多少自由度?先看你把哪里算作“手”
“人手有 27 个自由度”是一个常见说法,但它不是唯一答案。
一种常用的运动学模型把五指的局部运动记作 21 个自由度:除拇指外,四根手指各有 4 个,通常包括掌指关节的屈伸、侧向张合,以及两处指间关节的屈伸。
在这套模型中,拇指的 5 个自由度来自三处关节:指间关节(IP)贡献 1 个,掌指关节(MCP)和腕掌关节(CMC)各贡献 2 个,合计 1 + 2 + 2 = 5。可以粗略理解为,IP 负责屈伸,MCP 和 CMC 各允许沿两个方向运动。拇指对掌则是这些关节共同运动的结果,不另算一个独立自由度。
四指的 16 个自由度加上拇指的 5 个,构成五指的 21 个局部自由度。再把手作为一个整体在空间中的三个平移和三个转动算进去,就得到 27。
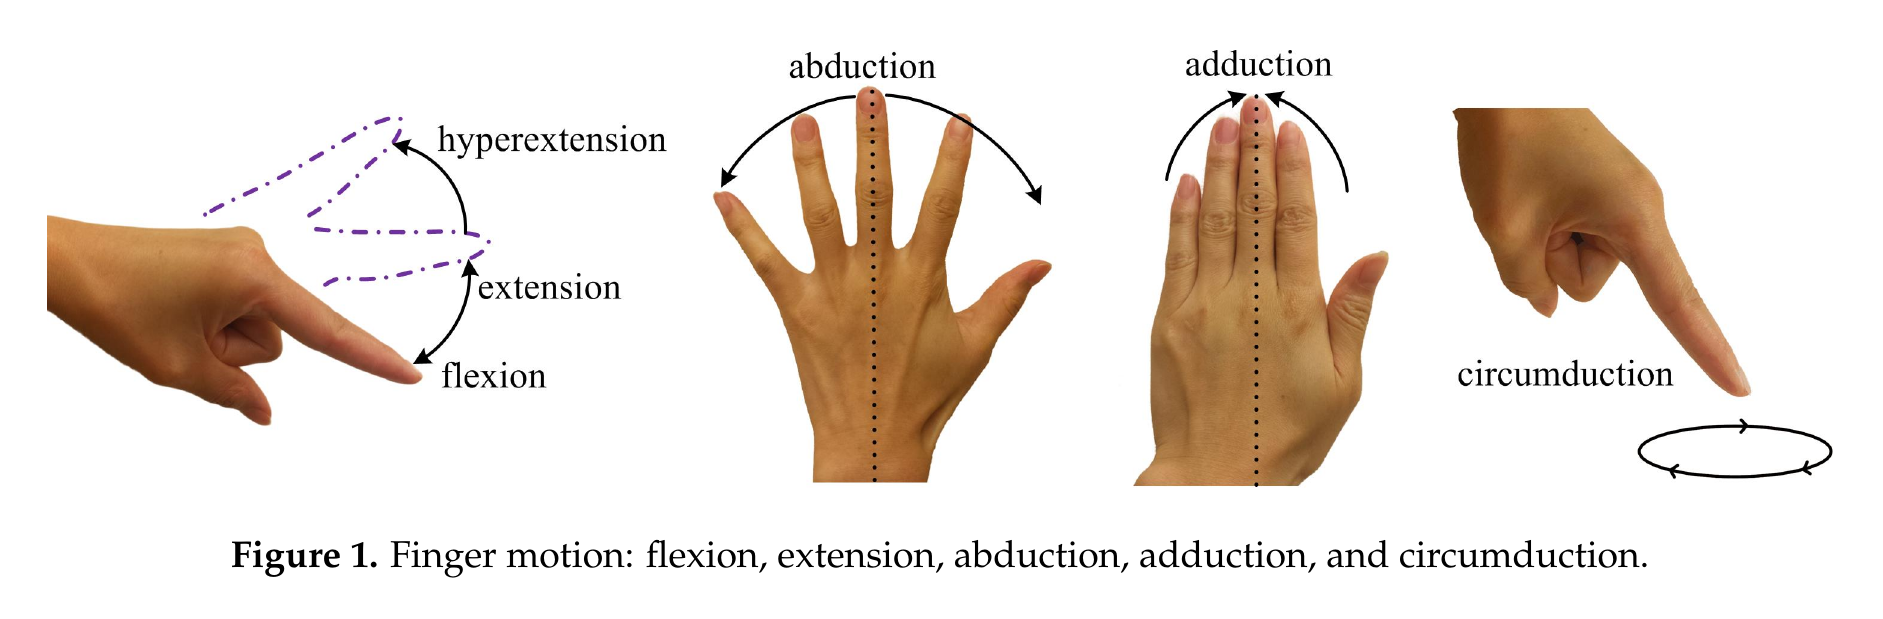 图片说明:屈曲与伸展、外展与内收代表不同的运动方向;同一掌指关节可以承担不止一种运动。图片来源:A Two-Axis Goniometric Sensor for Tracking Finger Motion,Figure 1
但换一种研究目的,数字也会变。一项手与腕部肌骨模型采用 23 个独立自由度;其他运动学研究还使用过 22、26、28 等口径。差异主要来自几个问题:腕部算不算?掌弓的变化算不算?拇指的复合运动怎样简化?两处存在生理耦合的运动,是分别计算还是合并?
因此,介绍人手时最稳妥的说法不是死记某个整数,而是:人手常被建模为二十多个自由度;具体数字取决于模型边界和简化假设。
这也提醒我们,拿“机器人 20 DoF”直接对比“人手 27 DoF”,很可能从第一步就没有统一口径。
夹爪控制维度低,不等于它落后
夹爪适合拿来建立另一个参照。
以 Robotiq 2F-85/140 为例,它的两根手指各有两个关节,共四个机械关节,却只由一个执行器提供开合动力,因此属于欠驱动结构。控制器不必分别指定每段指节的角度,只需给出开合位置与抓取力等指令。闭合时,一段指节先接触物体后会受到约束,剩余运动再通过机构传给其他指节,于是同一只夹爪可以根据物体的形状和相对位置形成平行夹取或包络抓取。
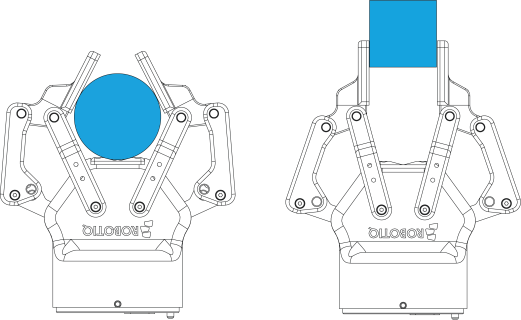 图片说明:同一款 2F 夹爪会根据物体的形状和相对位置,自动形成包络抓取(左)或平行指尖抓取(右)。图片来源:Robotiq 2F-85/140 Instruction Manual,Figure 1-3
这类设计减少了可自由选择的接触姿态,也换来了更低的控制维度。面对尺寸稳定、抓取位置明确的物体,可独立控制的维度少并不意味着任务能力更差,反而可能少掉一批不需要解决的变量。
灵巧手追求的则是另一类任务:拇指对掌、手指侧向移动、多点接触、手内重抓取。它需要的不是简单“夹紧”,而是在接触物体后继续改变手指和物体的相对姿态。
看灵巧手自由度,先分清三本账
看灵巧手参数时,我更建议把数字拆成三本账。
第一本是结构账,也就是机械自由度:机构允许多少个独立运动方向。它决定理论姿态空间有多大,却不保证每个方向都能被单独驱动。
第二本是驱动账:有多少个运动方向能够被主动驱动,又用了多少个执行器或独立动力输入。这几个数字通常相关,却不能默认相等。Pisa/IIT SoftHand 的结构具有 19 个机械自由度,却只用一个电机驱动整只手。它通过软协同和物体接触,让多个关节共同适应物体外形;代价是控制器不能任意指定每个关节的角度。
第三本是控制账:控制接口或学习策略实际需要独立输出多少个动作量。这个数字取决于控制方式——同一只手既可以暴露每个主动关节,也可以只暴露几个协同动作。因此,比寻找一个厂商通用的“控制自由度”字段更实用的问法是:我能否分别控制某个关节,还是只能控制一组联动动作?至于位置、速度、力和触觉能否被测到,则属于感知与状态反馈问题,也要单独看规格。
ILDA Hand 展示了另一种组合。论文给出的规格是 20 个关节、15 个主动自由度,并使用 15 个电机。它用连杆机构组织动力传递,单根手指的三个线性输入可实现指间关节屈伸、掌指关节屈伸和掌指关节侧向张合;关节数量与主动输入仍不是简单的一对一关系。
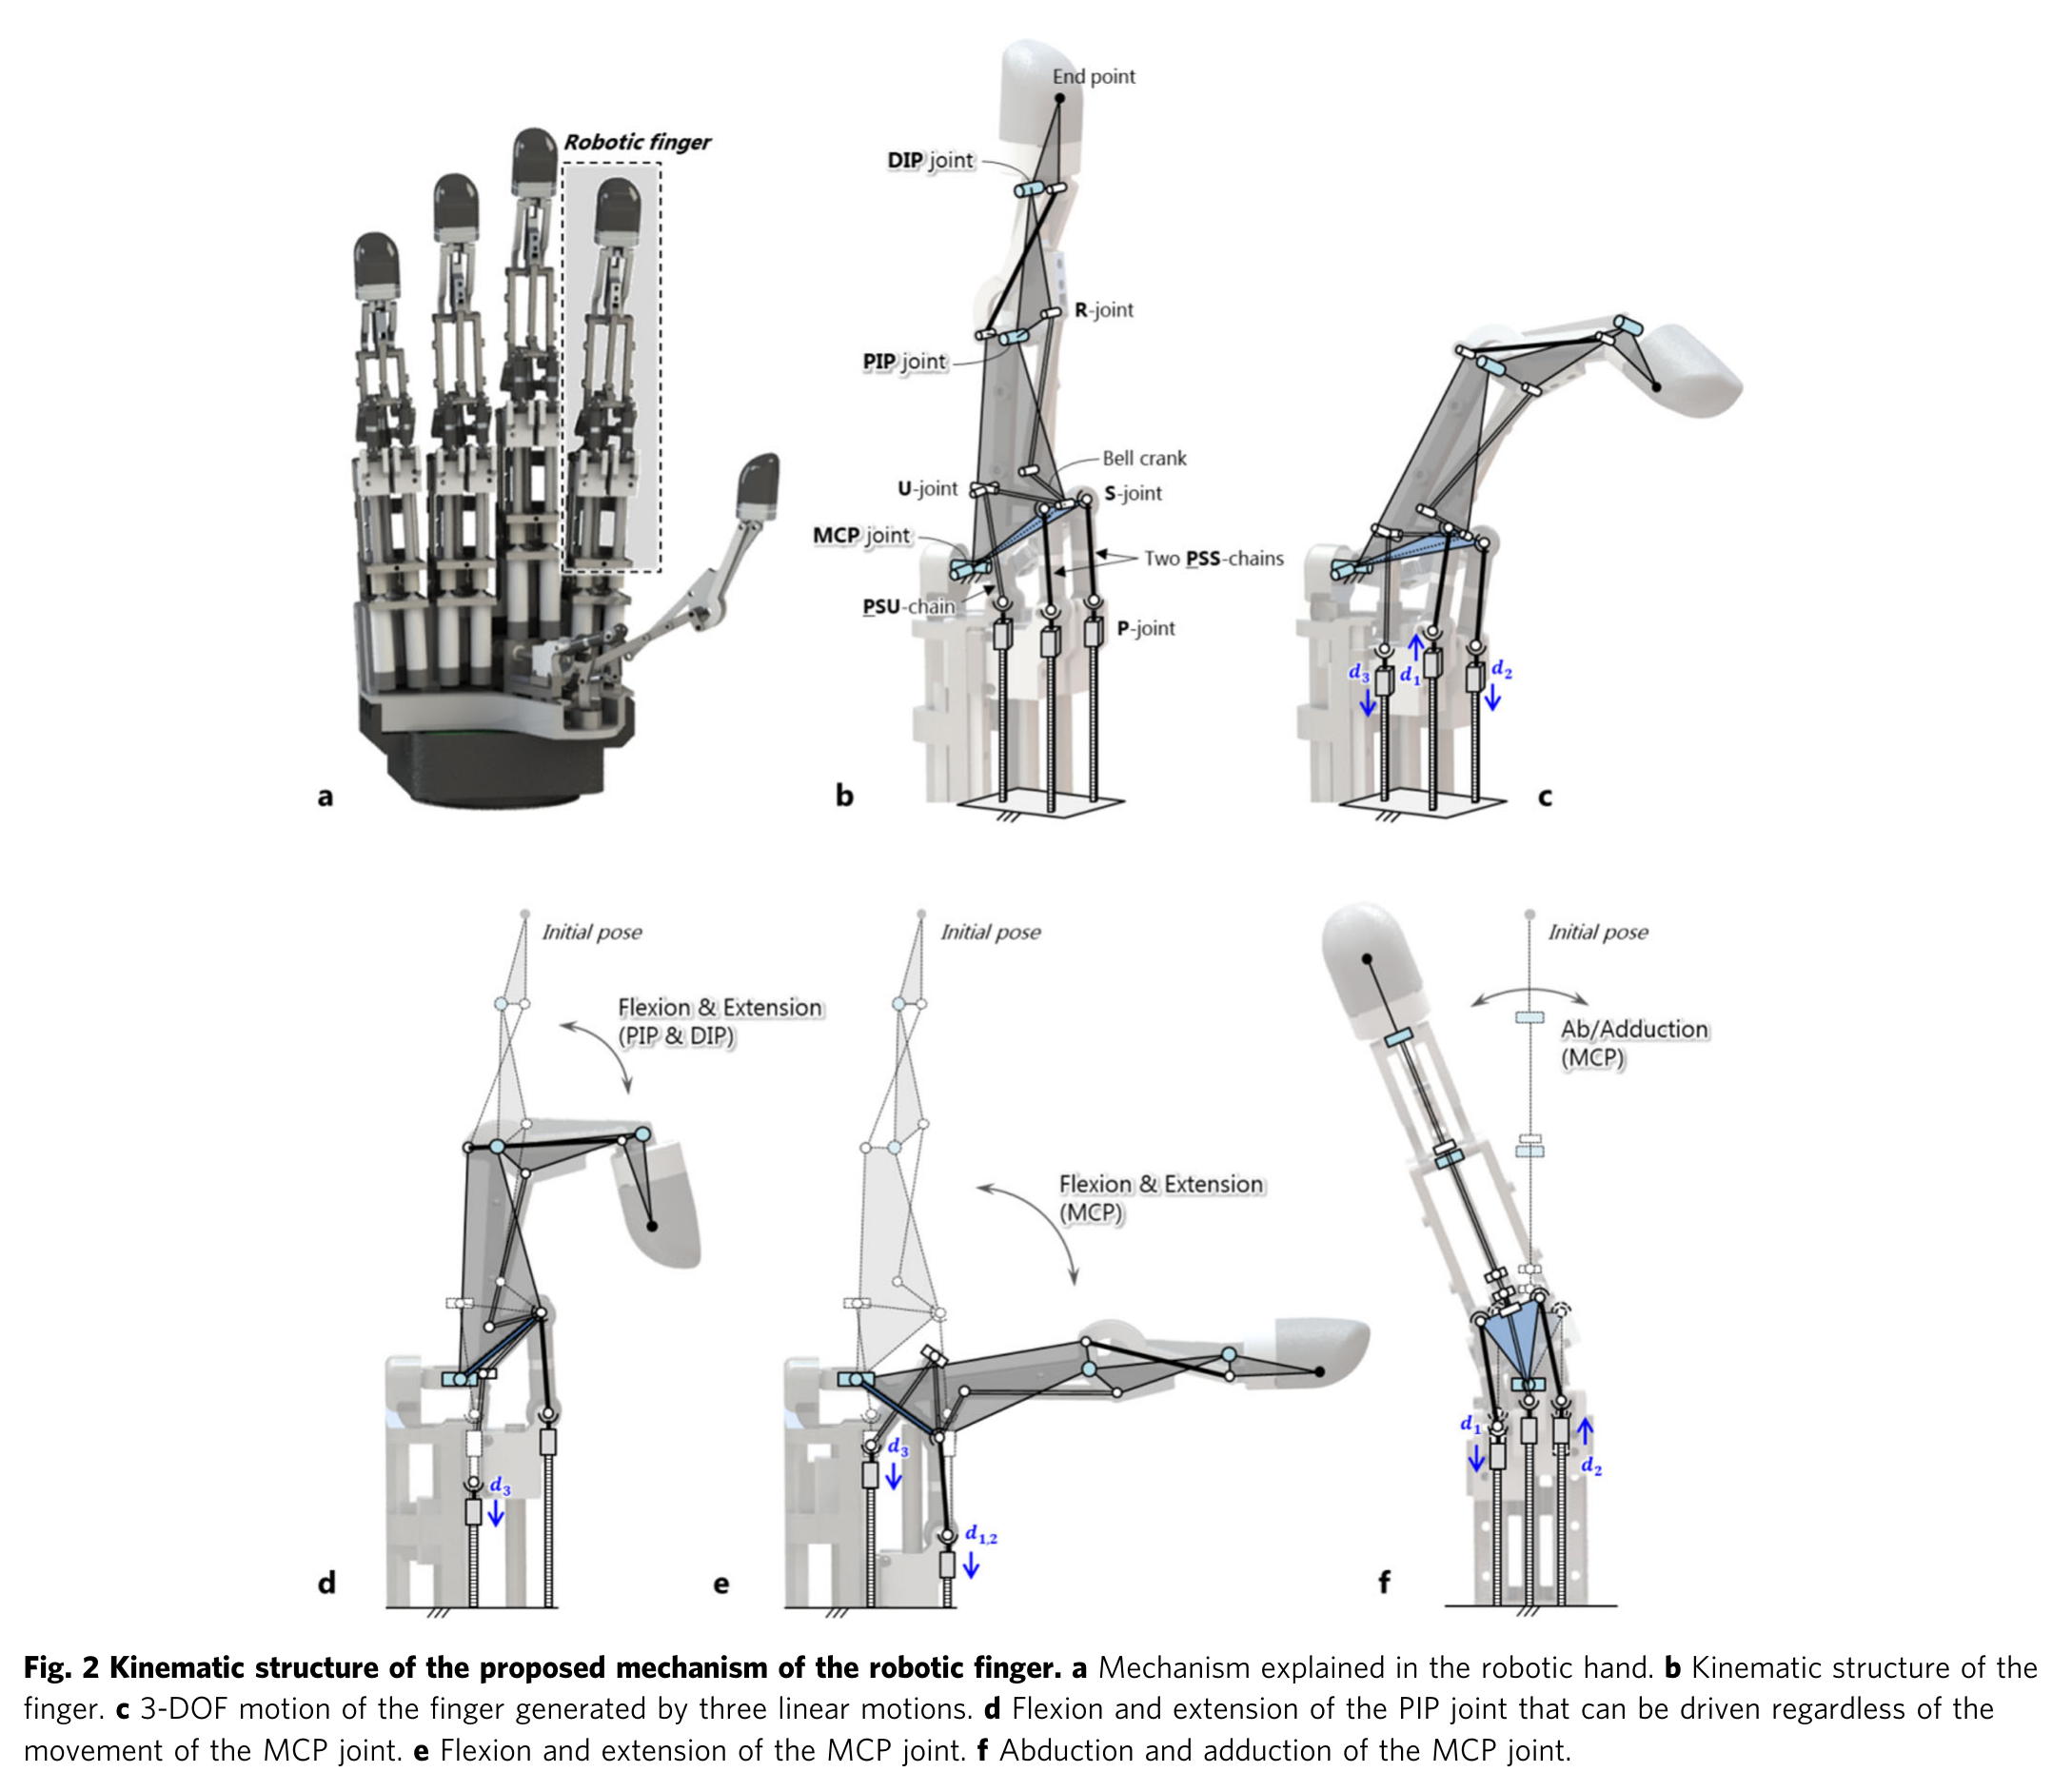 图片说明:a–c 展示 ILDA 手、单指机构及三个线性输入形成的三自由度运动,d–f 分别展示指间关节屈伸、掌指关节屈伸和掌指关节侧向张合。图片来源:Integrated linkage-driven dexterous anthropomorphic robotic hand,Figure 2
Shadow Dexterous Hand 的官方规格则写得更细:20 个主动自由度,加上 4 个欠驱动运动,共涉及 24 个关节运动,并配有 20 个电机。这比只写“24 DoF”更有解释力,因为它告诉读者哪些运动可以主动控制,哪些运动会随机构耦合。
三个例子放在一起就能看到:19 个机械自由度、15 个主动自由度与 20 个关节、24 个关节运动,根本不是可以直接排大小的同一种分数。它们描述的是不同层面的机构与控制选择。
灵巧手为什么不把自由度一直加下去
增加自由度当然有收益。手指可以从只会弯曲,变成还能侧向张合;拇指可以调整对掌方向;小指和掌部的运动能够改变包络形状。机器人因此有机会处理更多物体,并在抓住以后继续调整物体姿态。
但每增加一个希望独立控制的自由度,工程账单也会跟着变化。
空间与重量:电机、减速器、编码器、驱动板和线缆要塞进手掌,或者移到前臂后再增加远程传动。
传动与标定:腱绳、齿轮和连杆各有摩擦、回差、伸长或装配误差,电机转了多少不一定直接等于关节转了多少。
控制、训练与数据:真正直接进入策略动作空间的,不是机械自由度总数,而是控制接口交给策略的独立动作量。如果 15 个主动自由度都逐一暴露给策略,那么策略每一步通常就要同时决定 15 个动作,同一任务也会出现更多可能的关节组合,遥操作映射、探索和策略学习都会更难。但训练难度并不与机械自由度简单成正比:欠驱动、手指协同、低维动作表示和分层控制,都可以压缩策略实际操作的维度。
可靠性与维护:更多活动件和连接件意味着更多潜在故障点。某种结构是否值得采用,要回到负载、精度、速度、寿命和维修条件判断。
欠驱动就是一种典型取舍:用少量执行器带动更多机械自由度,让手指在接触物体后被动适形。它降低了驱动和控制复杂度,却也放弃了一部分独立关节控制。全驱动走向另一端,以更多执行器换取更直接的动作控制,同时承担体积、功耗和系统复杂度。
这里没有脱离任务的最优答案。稳定搬箱子的手、使用螺丝刀的手和旋转小物体的手,需要的自由度分布不会相同。
再看到“20 自由度”,先追问五件事
以后看到一只灵巧手的参数表,可以顺着问下去:
1.这个数字是否包含腕部、掌部和被动关节?
2.它统计的是关节运动、主动自由度,还是执行器数量?
3.哪些关节能够独立控制,哪些由腱绳、齿轮或连杆耦合?
4.多出来的自由度具体服务于哪种动作:对掌、侧向张合,还是手内旋转?
5.在目标任务里,指尖力、速度、精度、触觉、寿命和维护是否跟得上?
自由度仍然是重要指标。没有足够的运动维度,一只手连需要的姿态都摆不出来。但它更像一张能力地图的边界,而不是实际任务成绩。
自由度决定一只手理论上能怎么动;驱动、传动、感知和控制,才决定这些动作能不能稳定发生。
参考资料
Modern Robotics:Degrees of Freedom of a Rigid Body: https://modernrobotics.northwestern.edu/nu-gm-book-resource/2-1-degrees-of-freedom-of-a-rigid-body/
Modern Robotics:Degrees of Freedom of a Robot: https://modernrobotics.northwestern.edu/nu-gm-book-resource/2-2-degrees-of-freedom-of-a-robot/
A Two-Axis Goniometric Sensor for Tracking Finger Motion: https://eprints.whiterose.ac.uk/id/eprint/130515/1/sensors-17-00770.pdf
Design and Evaluation of an Actuated Exoskeleton for Examining Motor Control in Stroke Thumb: https://pmc.ncbi.nlm.nih.gov/articles/PMC5035118/
A Musculoskeletal Model of the Hand and Wrist Capable of Simulating Functional Tasks: https://pmc.ncbi.nlm.nih.gov/articles/PMC10650739/
3D active workspace of human hand anatomical model: https://pmc.ncbi.nlm.nih.gov/articles/PMC1876463/
Analysis of hand synergies in healthy subjects during bimanual manipulation of various objects: https://pmc.ncbi.nlm.nih.gov/articles/PMC4237861/
Robotiq 2F-85/140 Instruction Manual: https://assets.robotiq.com/website-assets/support_documents/document/online/2F-85_2F-140_TM_InstructionManual_HTML5_20190206.zip/2F-85_2F-140_TM_InstructionManual_HTML5/Content/1.%20General_Presentation.htm
The PISA/IIT SoftHand: https://www.centropiaggio.unipi.it/pisaiit-softhand
Integrated linkage-driven dexterous anthropomorphic robotic hand: https://www.nature.com/articles/s41467-021-27261-0
Shadow Dexterous Hand Series: https://shadowrobot.com/dexterous-hand-series/
Learning Dexterous Manipulation from Suboptimal Experts: https://proceedings.mlr.press/v155/jeong21a.html
Discovering Synergies for Robot Manipulation with Multi-Task Reinforcement Learning: https://arxiv.org/abs/2110.01530
Underactuated tendon-driven robotic/prosthetic hands: design issues: https://www.roboticsproceedings.org/rss13/p19.pdf
— THE END —
来源:https://mp.weixin.qq.com/s/RxM6Nvb7Ez8TUMaiZcAdKw
2025年,人形机器人产业迎来爆发拐点。特斯拉Optimus量产在即,华为、宇树等企业加速技术突破,行业正从“实验室研发”向“规模化落地”跃迁为打通产业链上下游协作壁垒,艾邦机器人正式组建"人形机器人全产业链交流群",覆盖金属材料、复合材料、传感器、电机、减速器等全硬件环节,助力企业精准对接资源、共享前沿技术!
扫码关注公众号,底部菜单申请进群