可穿戴腰椎外骨骼研究现状及关键技术分析


 引用格式


唐欣尧, 刘晓宜, 王旭鹏, 郝雨阳, 张心怡. 可穿戴腰椎外骨骼研究现状及关键技术分析[J]. 信息与控制, 2025, 54(2): 161-183. 

摘要

有效支持手工搬运(manual material handling,MMH)工作中劳动者降低职业性肌肉骨骼疾病(Work-related MusculoSkeletal Disorders,WMSDs),尤其是下背痛(low back pain,LBP)的风险,是外骨骼助力技术的一个重要应用方向。本文系统地梳理了动力型、无动力型和准被动型三类腰椎助力外骨骼的研究现状与关键技术。通过对机械结构、驱动方式、人机交互及舒适性等方面的分析,揭示了各类型外骨骼的设计特点及应用适配性。结果表明,动力型外骨骼在助力性能和人机协调性方面表现优越;无动力型外骨骼以轻便性为优势,适用于短时低负荷任务;准被动型外骨骼通过结合能量回收机制,实现了适度助力与节能的平衡。本文明确了当前研究中存在的助力性能优化、人机交互适配性提升等关键问题,提出了基于智能材料与先进控制策略的设计建议,确定并讨论了目前研究中存在的问题和发展前景,为未来腰椎助力外骨骼的研发提供了理论基础与实践指导。


引言


随着科技的迅速进步,机器人和自动化设备在现代化工厂中得到了广泛应用,以替代人工操作。然而,在许多领域中,手工搬运重物的岗位依然存在,如物流货物装卸、机场物流转运、装配线重物搬运及建筑业材料搬运等[1]。长期从事手工搬运工作可能导致各种职业性肌肉骨骼疾病(WMSD),这些疾病主要集中在颈肩和腰部区域,是职业健康领域最严重的问题之一[2]。因此,改善这些岗位的工作条件,以减轻人体负担,显得尤为重要。 

据全球疾病负担数据显示,全球约有17.1亿人患有肌肉骨骼疾病[3]。其中,下背痛(LBP)是长时间负重和搬运劳作引起WMSD中最常见的一种[4]。大多数人在一生中都会经历LBP,其发病率随年龄增长在30岁左右达到顶峰[5]。研究显示,LBP患病率在4%~69%之间[6]。长时间搬运重物增加了工业工人患LBP风险,严重影响工人生活质量和社会经济生产力。工业外骨骼开发旨在减轻工人工作时的身体负担,并缓解与工作相关的WMSD问题[7]。

腰椎助力外骨骼技术在物流分拣、农业劳作和医疗护理等体力劳动岗位上备受青睐[8]。其目标是减轻下脊柱的肌肉负荷、关节力矩及剪切力和压缩力。根据动力源,腰椎助力外骨骼分为动力型、无动力型和准被动型。动力型利用电机驱动产生动力扭矩,无动力型依靠被动弹性结构储能,准被动型则结合两者,需求较少电源且不直接影响步态。各类型外骨骼均为穿戴者提供额外的躯干伸展力矩,以减轻手动搬运任务中腰部的压力和疲劳。 

近年来,国内外学者在康复机器人和工业外骨骼领域取得了显著进展。汪步云等[9]提出融合足底压力与质心加速度的质心-足压中心-加速度合成点(Center of Mass-Center of Pressure-Center of Acceleration,CoM-CoP-CoA)模型,提高外骨骼稳定性,但实验条件和个体差异影响了其推广性。陈万鑫等[10]研发了串联弹性关节与迭代线性化控制方法,显著降低控制能耗,但复杂场景下性能尚需优化。张邦成等[11]设计了6自由度上肢康复机器人,验证了其运动能力,但临床应用反馈仍然不足。丁逸苇等[12]系统分析了下肢外骨骼技术进展,揭示了关键技术与发展趋势,但对大规模临床应用研究不够深入。刘忠良等[13]提出多感官反馈与闭环刺激理论框架,为个性化康复方案提供了新思路,但细化研究仍需加强。

此外,彭亮等[14]研究物理人机交互方法,明确了运动意图识别的潜力,但对实施难点分析不足。李伟中等[15]开发的自适应灰狼优化算法在柔性外骨骼机器人中表现优越,但其实际扩展性尚待验证。朱杨辉等[16]基于变刚度驱动设计下肢外骨骼,提升复杂环境的柔顺性,但长期训练效果的研究仍然缺乏。李剑锋等[17]提出柔性下肢助力机器人概念,分析其在康复医疗中的关键技术与挑战;但在运动意图的实时性和准确性方面仍需改进。王向阳等[18]设计的并联式髋关节外骨骼有效缓解了人机关节失配问题,但模型简化未全面考虑大腿环绕自由度,助力效果的全面性需进一步验证。

现有的文献综述阐明了腰部助力外骨骼的现状及相关技术,TOXIRI等[19]介绍了工业外骨骼的技术发展趋势,但缺少外骨骼的辅助力、应用场景、面临的挑战等方面的描述;XILOYANNIS等[20]仅涵盖髋关节的工业外骨骼,功能和结构特征没有得到彻底讨论;程鼎豪等[21]总结了国内外工业外骨骼研究进展,但对动力技术和适用性探讨不够深入。在过去的几年里,已有采用新驱动技术的外骨骼,需要进行最新的综述撰写,以便指导未来研究。

本文综合分析了腰椎助力外骨骼的研究现状,从动力型、无动力型、准被动型三大类对可穿戴腰椎助力外骨骼进行了细致分类,详实分析了各类型外骨骼在机械结构、驱动类型、控制方法、人机交互等关键技术方面的差异。本文在现有文献基础上,从动力型、无动力型、准被动型三大类对可穿戴腰椎助力外骨骼进行了细致分类,重点关注其驱动方式、机械结构、控制策略和人机交互等关键技术,总结这些方面的研究,为未来腰椎助力外骨骼的研究提供参考。相比已有综述,本文进一步细化了外骨骼关键技术,深入探讨了各类型外骨骼在不同场景下的适用性,弥补了现有综述的不足。从智能材料、机器学习控制等未来可能的技术突破点出发,提出了改进外骨骼轻量化和自适应性的可能方案。

1

动力型腰椎助力外骨骼


1.1   刚性腰椎助力外骨骼

针对工厂工人、护工搬运重物和病患医疗保健的需求,2015年日本松下公司发布了一款采用电机驱动助力的外骨骼AWN-03[22](图 1(a)),最大可以提供15 kg的助力,但价格相对高昂。同时,ATOUN公司发售了一款腰部外骨骼ATOUN MODEL A[23](图 1(b)),质量仅为6.7 kg,已被应用于大阪造船厂。2018年,ATOUN公司在ATOUN MODEL A的基础上研发了ATOUN MODEL Y[23](图 1(c)),采用了“倒Y型”的设计,大幅减少外骨骼与佩戴者身体的接触面积,可为腰部提供最大10 kg的助力。2018年,德国仿生系统公司和菲亚特合作开发了一款动力型腰部助力外骨骼CRAY X[24](图 1(d)),采用电机加谐波减速器驱动方式,通过两个电机在髋关节水平产生延伸扭矩进行助力,自身质量仅为9 kg[24]。上述的外骨骼均采用电机和谐波齿轮的组合形式传输动力,价格高昂,并且质量较大。
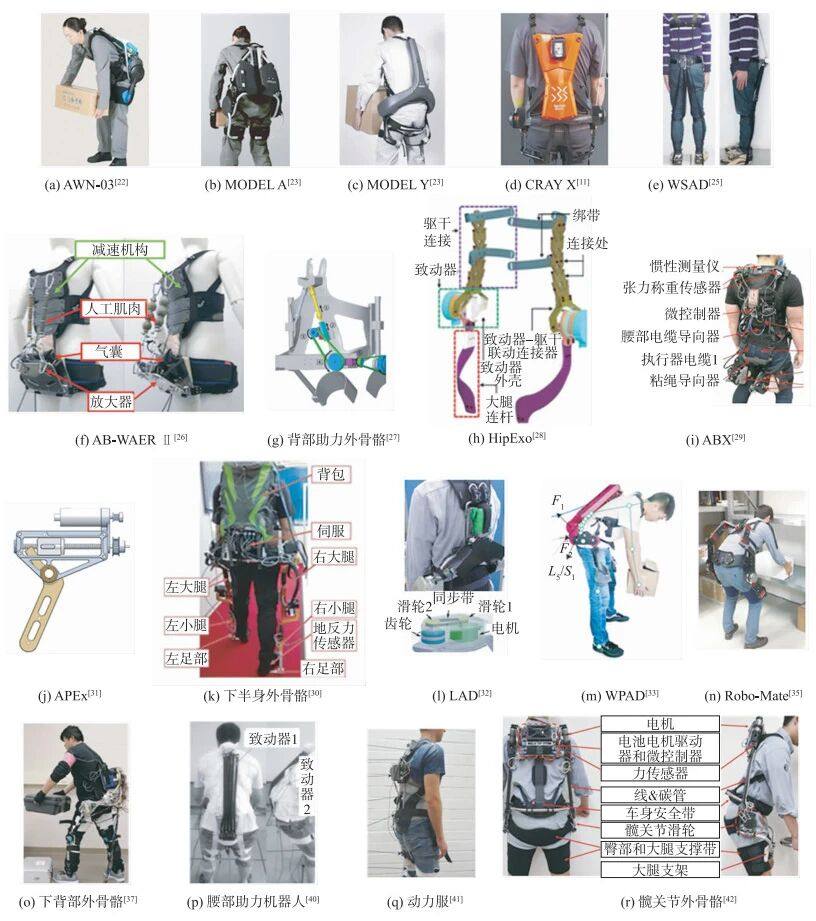
图1   动力型腰椎助力外骨骼机器人

针对现有的电机驱动的外骨骼存在质量过大,不便工人长时间佩戴的问题,许多专家和研究学者在减轻驱动器、简化传动机构等方面对其进行了改进。LUO等[25]设计了一种便携性的可穿戴辅助设备WASD(图 1(e)),选择输出力矩大的伺服电机作为动力,采用两根张力带模拟外部竖脊肌,从而达到将张力传递到脚底的目的,可以大幅度减少外骨骼的重量。但是,该外骨骼会对人体肌肉造成压迫,且其助力性能有限。INOSE等[26]开发了一种配备压缩力减少机构的装置AB-WearⅡ(图 1(f)),使用了直线型气动人工肌肉驱动器和气球驱动器,利用气球放大机制控制启动人工肌肉对腰部关节的力臂,进而控制辅助力矩,减小腰部关节力矩,整体仅重2.9 kg。

SHIN等[27]提出了一种气动人工肌肉助力的工人背部助力外骨骼设计方案(图 1(g)),旨在通过齿轮和皮带结构设计,将人工肌肉的平移运动转换为旋转运动,从而最大限度地减少机械能损失。PERERA等[28]提出了一种髋关节外骨骼机器人(Hip Exoskeleton robot,HipExo)(图 1(h)),用于在弯腰提升活动中为产业工人提供动力辅助。它引入了一个混合执行器来为髋关节提供动力,将电动机和变速器与弹簧系统耦合,弹簧系统可以在下降阶段储存生物力学能量,并在提升循环的上升阶段释放储存的能量。

不对称重复抬高导致的腰椎损伤往往比对称抬高的更大,但许多背部设备并不解决不对称抬举的问题。LI等[29]提出了一种新的系统,称为不对称背部装置ABX(图 1(i)),通过独特的设计几何和主动电缆驱动允许用户自由移动,而“X”型电缆路由允许对腰椎轨迹进行可变的辅助应用,ABX在对称和非对称搬举过程中分别平均降低了37.8%和16.0%的腰部竖脊肌激活。 

搬运任务中除了弯腰,还涉及到重复托举、重复下蹲等肢体动作,众多学者针对不同任务进行了外骨骼的设计。MARTIN等[30]开发了空中搬运工外骨骼(Aerial Porter Exoskeleton,APEx)(图 1(j)),其附着在可调节的背心上,托举形式通过使用安装在髋部两侧的腰部支具来辅助。APEx经过适当的佩戴,在提供附加功能的同时使用户保持直立,并通过升降机提供额外的臀部力矩。SADO等[31]开发了一种可穿戴下半身外骨骼(图 1(k)),用于协助重复的手动搬运工作,如蹲下、跪下或行走等。外骨骼控制器采用分层设计,采用低级线性二次高斯(LQG)扭矩控制器(这是一种基于双精度的中级用户输入扭矩估算器扩展卡尔曼滤波器(EKF))及一种用于运动检测和外骨骼与用户同步的新型高级监控算法,通过放大参与者输入关节扭矩来提供扭矩辅助,并且将右侧股中间肌和右侧腓肠肌的肌肉激活分别减少36%以上。

OGAWA等[32]开发了一套腰部辅助装置(LAD)(图 1(l)),动力辅助装置设计为背包式,并通过靠近旋转中心的皮带固定在腰部。此外,其两个相同的驱动单元和输出部件分别对称地位于左右腰部和大腿上,通过肌电信号和心率评估助力效果,佩戴者的负担分别减轻约8%和10%。尹鹏等[33]开发了一种使用气动人工肌肉来减轻下背部压力的可穿戴动力辅助装置WPAD(图 1(m))。上述几种外骨骼选择气动人工肌肉作为驱动器,通过驱动气动肌肉收缩来为人体腰部提供助力,与电机驱动相比,可达到外骨骼的轻量化目的,但气动驱动往往需要接通外置气源,限制了使用场景和活动范围,不适合工人在工业场景的使用。

1.2   柔性腰椎助力外骨骼

在传统的机器人系统中,刚性执行器常用于高位置精度、稳定性和高扭矩带宽的场景中,不受外力的影响,稳定性高。但是刚性外骨骼依赖于由刚性部件制成的传输机制[34],一方面会限制佩戴者的自然运动,另一方面会影响人机交互的舒适性,这使得柔性外骨骼成为研究的热点。

针对上述刚性执行器的问题,出现了允许偏离预设位置的可兼容的柔性驱动器,其中应用最广泛的是串联弹性驱动器。Robo-Mate[35](图 1(n))使用弹性驱动器提供腰部支撑,通过电动机在用户的臀部水平提供辅助扭矩,设备重约12 kg,最大肌力(maximum voluntary contraction,MVC)减少约28%[36]。ZHANG等[37]设计了一种下背部外骨骼原型(图 1(o)),每个驱动单元都包括一个带离合器的模块化和紧凑型串联弹性执行器(SEA),外骨骼总重量为11.2 kg。然而,目前应用串联弹性驱动器的外骨骼大多比较笨重,设计更加紧凑和轻巧的SEA是一个挑战。AL-DAHIREE等[38]设计了一种紧凑、轻便且经济高效的扭转弹簧并应用于一种新型储能旋转系列弹性执行器(energy storage-rotary series elastic actuator,ES-RSEA),以协助深蹲提升任务。

柔性外骨骼通常使用柔性传输机构,如气动、电缆驱动的传动装置。TAKUYA等[39]为减轻人下背部在搬运货物时负担,开发了一种叫做“肌肉套装”的下背部支撑外骨骼,由连接大腿和腰部的旋转机构及名为McKibben人工肌肉的弹性执行器,为弯腰搬运重物的工人提供辅助力,胸椎竖脊肌和腰椎竖脊肌的活动分别显著降低了近7%和3%MVC[4]。李向攀等[40]设计了一款基于柔性气压驱动器的可穿戴腰部助力机器人(图 1(p)),相对于McKibben气动人工肌肉,伸长型气压驱动器具有更高的收缩比,同时具有类似生物肌肉的输出力特性,整个装置的重量为0.8 kg。穿戴该装置在提起重物的瞬间及恢复直立站姿过程中,表面肌电信号分别减少大约29%。 

上述的几款气动驱动的外骨骼比刚性结构贴合人体曲线,不会限制人体运动,但通常需要外置气源,并且助力性能小。基于电缆驱动机构的柔性外骨骼似乎更有优势。YAO等[41]开发了一种动力服原型(图 1(q)),旨在为工人在静态弯曲姿势和躯干伸展过程中提供支撑,利用两个扭曲的绳索执行器(TSA)在臀部和腰关节处施加辅助力矩。SEONG等[42]提出了一种基于TSA的髋关节外骨骼(图 1(r))设计方法,通过计算任务所需的髋关节执行器行程和扭矩,系统地设计了一种拟人化的辅助机制。

综上,动力型腰椎助力外骨骼机器人基本情况如表 1所示。目前动力型腰椎助力外骨骼机器人大多为电机驱动,存在结构复杂、质量大等问题,并且缺少可以与腰部贴合的机构,在作业时会与人体产生滑动、贴合面减少的问题,降低舒适性。使用气动人工肌肉作为动力源的腰部助力装置,与人体的贴合度优于电机、液压缸驱动的外骨骼,但由于助力性能和搭配方式限制,难以实现理想的助力效果。

表1   动力型腰椎助力外骨骼机器人基本情况对照

名称
研究机构
驱动方式
结构
控制策略
质量
特点
助力效能
AWN-03[22]
Panasonic公司
电
刚
运动
-
提升、持有、行走
15 kg
MODLE-A[23]
ATOUN公司
电
刚
运动
6.7 kg
辅助、行走
10 kg
MODLE-Y[23]
ATOUN公司
电
刚
运动
4.5 kg
倒Y型
10 kg
CRAY X[24]
德国仿生系统公司
电
刚
运动
9 kg
额外的机械支撑
25 kg
WSAD[25]
中国科技大学
电
柔
运动
-
伺服电机、张力带驱动
30%
AB-WAER Ⅱ[26]
韩国中央大学
气动
刚
外部控制
2.9 kg
收缩力更大
16.7%
背部助力外骨骼[27]
韩国科学技术院
气动人工肌肉
刚
-
-
齿轮和皮带结构设计
21%
HipExo[28]
斯里兰卡莫勒图沃大学
电、弹簧
刚
运动
-
混合执行器
30%
ABX [29]
美国佐治亚理工
电
刚
运动
-
设计几何,“X”型电缆
37.8 %
APEx[31]
亚利桑那州立大学
电
刚
运动
-
侧撑支架
30 N·m
下半身外骨骼[30]
马来亚大学
电
刚
运动
-
控制器采用分层设计
36%
LAD[32]
前桥理工学院
电
刚
传感器
-
无位置传感控制系统
8%
WPAD[33]
华南理工大学
气动人工肌肉
刚
运动
-
抓重物感应
45.73%
Robo-Mate[35]
意大利理工学院
电
刚
运动+肌电图
11 kg
前臂EMG控制
28%
下背部外骨骼[37]
北卡罗来纳州立大学
电
刚
运动
11.2kg
SEA、离合器
8%~73%
ES-RSEA[38]
马来西亚吉隆坡大学
电
刚/柔
-
-
精准助力、顺应性强
45.7 N·m
肌肉套装[39]
东京理工大学
人工肌肉
柔
-
-
呼吸、触摸传感器控制
3%
可穿戴腰部助力[40]
河南科技大学
气动人工肌肉
柔
-
0.8 kg
气动装置收缩比更大
38%
动力服[41]
赫尔穆特施密特大学
电
柔
IMU/力传感
2.4 kg
基于TSA驱动
54%
髋关节外骨骼[42]
韩国科学技术院
电
柔
-
-
基于TSA驱动并优化
10 kg


2

无动力型腰椎助力外骨骼


2.1   带式腰椎助力外骨骼

2009年,FROST等[43]开发了人体提升增强装置(personal lift augmentation device,PLAD)(图 2(a)),用于在重复举重任务期间支撑背部肌肉。使用弹性带来模仿人体肌肉,使脊柱的部分力和力矩能够传递到肩膀、骨盆带和膝盖,从而减少举起时垂直脊柱的肌肉负荷。实验证明它减少了屈曲(37%)、深蹲(38%)和自由式举重(37%)期间的脊柱肌肉活动[44]。2011年,IMAMURA等[45]设计了一种基于人体运动的被动辅助装置弹性带设计Smart Suit Lite(图 2(b)),利用目标运动与相应肌肉力之间的关系,设计松紧带的排列和性能。2018年,LAMERS等[46]设计了一种与腰伸肌平行作用的原型服装(图 2(c)),通过弹性带施加与腰部肌肉和韧带方向一致的力来力支持腰椎伸展力矩,以此来达到助力的效果。实验表明,这种原型服装在倾斜任务中减少了23%~43%的竖脊肌活动,在举重任务中减少了14%~16%[46]。
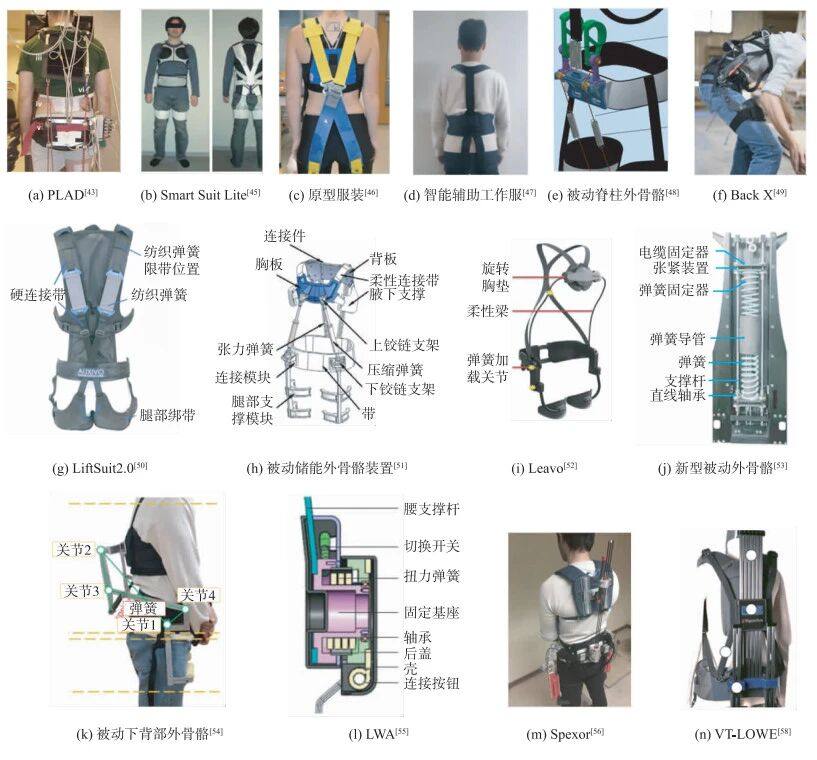
图2   无动力力型腰椎助力外骨骼机器人

上述的几种外骨骼仅使用了弹性带作为弹性元件,无法针对不同的人体尺寸进行调节。2021年,CHA等[47]开发了一种智能辅助工作服(图 2(d)),当不需要直接通过腰部的力量支撑调整长度时,松开腰部松紧带的执行器,一旦使用腰部力量的运动消失,松紧带就被握住。实验表明,弯腰和蹲姿举重时,穿着工作服后肌肉使用量分别减少了26.41%和19.38%。在未来的研究中,可以将弹性带作为辅助部件,增加辅助力,对比作为唯一的助力元件可能会达到更好的助力效果。

2.2   弹簧式腰椎助力外骨骼

将弹簧作为助力元件是无动力型外骨骼应用最广泛的方式。2016年,ZHANG等[48]提出了一种被动脊柱外骨骼(图 2(e))的设计,通过在胸椎和腰椎处分别设置了一对拉伸弹簧,实现了“推拉”外部辅助策略。KAZEROONI等[49]开发一种躯干支撑外骨骼Back X(图 2(f)),使用气弹簧产生力,但这只在穿戴者弯曲时进行助力。实验中发现,穿戴Back X后胸椎竖脊肌和腰椎竖脊肌的平均肌肉活动量分别降低了75%和56%。VAN SLUIJS等[50]提出了一种被动背部支撑外骨骼LiftSuit2.0(图 2(g)),通过平行于背部肌肉的两个纺织弹簧提供支撑。实验证明,佩戴外骨骼在前倾时减少了25.59%,在举重期间减少了20.52%的主要背部和臀部肌肉活动。2020年,HAN等[51]设计了一种被动储能外骨骼装置(图 2(h))来保护腰椎,并优化了所用弹簧的刚度和位置参数,以最大限度地利用举重过程中人体能量。已上市的Leavo外骨骼[52](图 2(i))利用气弹簧+弹性管助力,在组装工作中将背部肌肉活动降低了35%~38%,耐力时间几乎延长了3倍,减少了工作时背部的不适。但是上述外骨骼仅对人体搬运弯腰起身过程进行助力,而在人体行走过程中由于外骨骼的设计会对人体腿部造成干涉。针对这个问题,2023年,DING等[53]提出了一种新型的被动外骨骼设计(图 2(j)),利用弹簧-电缆-差速器充当扭矩发生器来驱动两个髋关节,根据人体不同状态进行助力,在提升时提供辅助扭矩,在行走时提供低阻力,可以自动区分举重和行走。

针对目前的对被动下背部外骨骼的研究侧重于通过提供伸肌力矩来减少腰椎肌肉的激活的问题,MOON等[54]提出了一种新型的被动下背部外骨骼(图 2(k)),可提供伸肌力矩和腰椎牵引力,腰椎牵引力可以减少压缩力,在弯腰屈曲时使用螺旋弹簧进行助力。YA等[55]开发了一种穿戴轻便的无动力腰部辅助装置(Lightweight unpowered Waist Assist device,LWA)(图 2(l)),该装置可以在佩戴者弯曲时将重力势能存储在扭力弹簧中,并释放能量以帮助佩戴者稍后举起重物。根据测试,当携带25 kg重物时,腰椎竖脊肌(Lumbar Erector Spine,LES)辅助效果为20.03%,胸椎竖脊肌(Thoracic Erector Spinae,TES)辅助效果为21.35%,背阔肌(Latissimus Dorsi,LD)辅助效果为15.01%。

2.3   弹性梁式腰椎助力外骨骼

MATTHIAS等提出了一种被动式的背部支撑外骨骼Spexor[56](图 2(m)),它允许在佩戴时进行大范围的运动,同时在下背部提供高达25 N·m的支持扭矩[57]。躯干和髋部水平的错位补偿机制,最大限度地减少了外骨骼和用户之间的相对运动。2019年,弗吉尼亚理工大学与Lowe′s Inc.合作开发了一种被动可穿戴外骨骼(Virginia Tech-Lowe′s Exoskeleton,VT-LOWE)[58](图 2(n))。该外骨骼使用碳纤维作为储能材料,由沿着背部中心和腿部后部延伸的碳纤维梁组成,实验结果表明在进行对称负载提升时,外骨骼使背部肌肉的峰值和平均活动分别降低了31.5%和29.3%。

综上,无动力型腰椎助力外骨骼机器人研究现状如表 2所示。被动助力大多是通过弹簧,在人体做负功时收集能量,在需要助力时释放能量。这些外骨骼都存在类似特点:

表2   无动力型腰椎助力外骨骼机器人基本情况对照

名称
机构
驱动方式
结构
质量
特点
助力效能
PLAD[43]
滑铁卢大学
松紧带
柔
-
张力的形式传递力
14.4%
SmartSuitLite[45]
日本国家先进工业科学技术研究所
松紧带
柔
-
病人移位时减轻脊柱负荷
24.4%
Lamers[46]
美国纳什维尔范德比尔特大学
弹力带
柔
-
引入与肌肉和韧带平行的力
16%
智能辅助工作服[47]
全北大学
弹力带
柔
-
腰部驱动器自动调节带长度
19.38%~26.41%
被动脊柱外骨骼[48]
哥伦比亚大学
拉力弹簧
刚
3 kg
“推拉”外部辅助策略
20%
Back X[49]
Suit X
氮气弹簧
刚
3.3 kg~4.5 kg
允许横向弯曲和轴向旋转
56%
LiftSuit[38]
Auxivo
纺织弹簧
柔
0.9 kg
纺织弹簧提供支撑
25.59%
被动储能外骨骼装置[50]
河北工业大学
压缩弹簧、拉伸弹簧
刚
-
-
27.2%、57.3%
Leavo[52]
荷兰阿姆斯特丹自由大学
氮气弹簧
刚
-
特殊杠杆、弹簧机构和旋转胸垫
38%
被动背部支撑外骨骼[41]
新加坡国立大学
弹簧-电缆-差速器
刚
-
自动区分举重和行走
12.8%~41.6%
被动下背部外骨骼[54]
高丽大学
螺旋弹簧
刚
-
四连杆机构
5 kg
LWA[55]
中国科学院深圳先进技术研究所
扭力弹簧
刚
2 kg
模块化设计、助力支撑、自由随动模式切换
20%
Spexor[56]
布鲁塞尔自由大学
螺旋弹簧+柔性梁
刚/柔
6.6 kg
髋和腰椎关节错位补偿机制
16%
VT-LOWE[58]
弗吉尼亚理工大学、Lowe′s Inc
碳纤维梁
刚/柔
-
碳纤维作为储能材料
31.5%

1) 助力效能较小。助力大小无法控制,弹力只取决于弯腰的角度,当搬运较重物体时,无法提供大的辅助力。

2) 负荷的转移。虽然减少了腰部的负荷,将在腰背部的负荷转移到支撑力更好的下肢,但负荷仍然存在,会对其他部位的肌肉造成影响。

3) 不舒适。外骨骼的绑缚设计、限位气垫等等会限制人体自由度,压迫其他肌肉,造成不适。


3

准被动型腰椎助力外骨骼


腰椎助力外骨骼的结构形式一般采用驱动矢状面内的单一屈伸自由度,或者采用主被动相结合的方式,提高系统的灵活性;腿部单元一般通过弹性材料绑带与大腿固定[59]。结构系统与人体之间匹配性的矛盾在于为了符合人体运动需求,需增加关节驱动,其控制复杂度与系统能耗也会相应增加[60]。采取主被动相结合的方式是解决该问题的方法之一[61]。近年来,新型准被动型外骨骼设计不断涌现。

准被动型腰椎助力外骨骼主要使用被动粘弹性元件(如弹簧和阻尼器)为用户提供支撑,小型执行器仅改变支撑水平或者脱离被动元件[62]。HASSAN等[63]研发了一种半主动下背部支撑外骨骼(MR variable damper with a unique function of force retention,MR Lift)(图 3(a))。该装置由弹簧阻尼器机构提供动力,利用磁流变液向髋关节增加阻力。该团队还开发了名为MRLink的设备将磁流变(Magneto-Rheologica,MR)流体的特性与压缩弹簧相结合,以存储从环境中接收的能量,然后释放它以提供辅助力。虽然使用嵌入式传感器的自动控制系统稳定,但激活时有过多的延迟。LE等[64]设计了一种主被动混合外骨骼(hybrid exoskeleton,HExo)(图 3(b)),将上肢外骨骼和下背部外骨骼相结合。其中,上肢的外骨骼是被动的,质量轻,适合支撑上肢;下背部外骨骼是主动的,由电池供电的伺服电机驱动。控制器根据人体运动意图控制电机开关而不影响人体运动。此外,采用离合器机构的形式来实现动力和无动力的转换广泛应用于主被动结合的外骨骼中。YONG等[65]通过在可穿戴动力腰椎外骨骼中应用机械离合器(图 3(c))。当人体上半身从弯曲到直立时,外骨骼可以锁定关节并提供支撑;支撑完成后,关节锁复位,电机停止工作,人可以自由活动。通过这种方式,大大减少了消耗的能量,并且增加了使用时间。外骨骼可以主动支持髋关节的屈曲和伸展,被动支持髋关节外展。
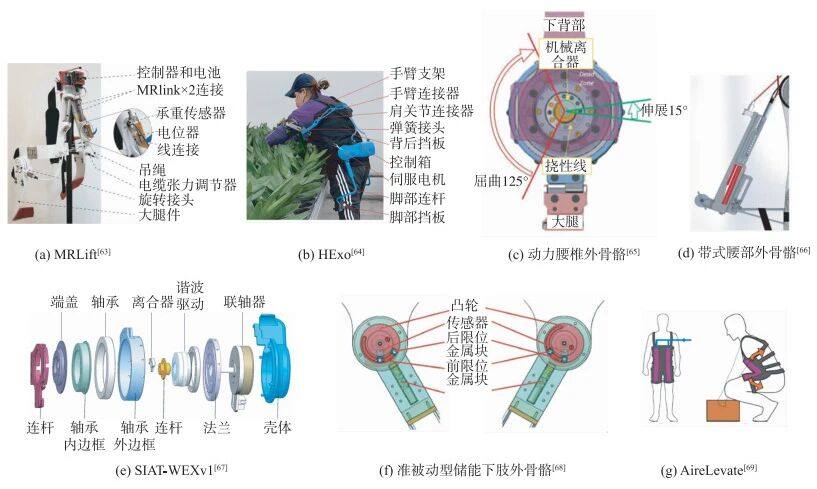
图3   准被动型腰椎助力外骨骼机器人

基于现有主动/被动装置的缺点,ZHENG等[66]将带式被动外骨骼与机械离合器相结合(图 3(d)),通过提前存储额外的弹性能量,并在负载即将提升时以高功率释放,在上升阶段提供更多辅助。YONG等[67]开发了一种可穿戴的腰椎助力外骨骼(Shenzhen Institutes of Advanced Technology-Waist Exoskeleton,SIAT-WEXv1)(图 3(e)),其中机械离合器在外骨骼的驱动模块中起着重要作用,电机仅在佩戴者需要帮助时才使用。马建峰等[68]提出了一种准被动式储能下肢外骨骼(图 3(f)),由弹性储能部件、传动机构与离合系统串联构成变刚度离合系统,合理地分配能量的激发位置和时机。CUTTILAN等[69]开发了一种气动动力外服AireLevate(图 3(g)),旨在为脊柱的竖立者提供支撑,配备了气动织物弯曲执行器,执行器在激活时遵循人体腰椎的轨迹,在注入压缩空气后卷曲成圆形轮廓。

综上,准被动型腰椎助力外骨骼机器人研究现状如表3所示。准被动型设计通常采用弹簧、阻尼器等元件来辅助支撑和缓冲力矩,适用于提供中等程度的助力支持。这种设计的优势在于结构简单、能耗低、重量相对较轻,适合长时间佩戴,同时减少了对动力系统的依赖。然而,准被动型外骨骼在灵活性和响应性上略有不足,无法完全满足复杂的动态运动需求,尤其在多任务或高精度的运动辅助场景中表现有限。

表3   准被动型腰椎助力外骨骼机器人基本情况对照

名称
机构
驱动方式
结构
控制策略
质量
特点
助力效能
MRLift[63]
日本筑波大学
可变粘度弹簧阻尼器
刚/柔
-
3.95 kg
MR流体的特性与压缩弹簧相结
20%
HExo[64]
台湾中山大学
伺服电机
刚
动作识别
-
上肢和下背结合
36.92%
带机械离合器的低功耗动力腰部外骨骼[65]
中国科学院深圳先进技术研究院
电机
刚
运动(腰、髋部角度)
-
机械离合器
20 kg
具有多种工作模式的被动举升助力外骨骼[66]
浙江大学
橡胶带
刚
-
-
耦合/解耦机构
-
SIAT-WEXv1[67]
中国科学院深圳先进技术研究所
平面无刷电机和谐波驱动齿轮
刚/柔
IMU、角度传感器
5 kg
符合人机工程学的机械结构
44.5%
准被动式储能下肢外骨骼[68]
北京工业大学
电磁铁和电磁离合系统
刚
运动
-
控制储能机构
-
AireLevate[69]
新加坡国立大学
气动织物弯曲执行器
刚
-
1.5 kg
气动织物弯曲执行器
37%


4

关键技术

 
腰部助力外骨骼的设计是一个复杂的系统,关键技术包括人机耦合、人机协调、人机感知和人机交互。在不同驱动方式下,这些技术的设计侧重点有所不同,本文针对动力型、无动力型和准被动型外骨骼,详细阐述并分析其关键技术。

4.1   动力型关键技术分析

4.1.1   结构与机构创新

动力型外骨骼多采用刚性结构,以确保支撑效果。为提高耦合性,动力型外骨骼常使用柔顺机构来缓解外骨骼与人体关节错位引起的压力。

在顺应人体自由度方面,KO等[70]提出了H-WEX腰椎外骨骼(图 5(d)),主要针对弯腰提物进行助力,具备8个自由度,包括两个髋关节屈伸、上肢侧倾与俯仰、双腿的外展内收。WANG等[71]提出了一种下背部支撑的可穿戴装置(图 5(e)),配备4个推杆,实现腰部侧屈、旋转、前屈和后伸的3维转动。NAKAKUKI等[72]设计的腰部动力辅助服(waist power assist suit,WPAS)(图 5(f)),通过左右独立的电机实现腰部前后弯曲和左右扭转。尽管其可实现复合运动(前弯与右转),但不支持腰部侧屈。 

图4   人机交互技术
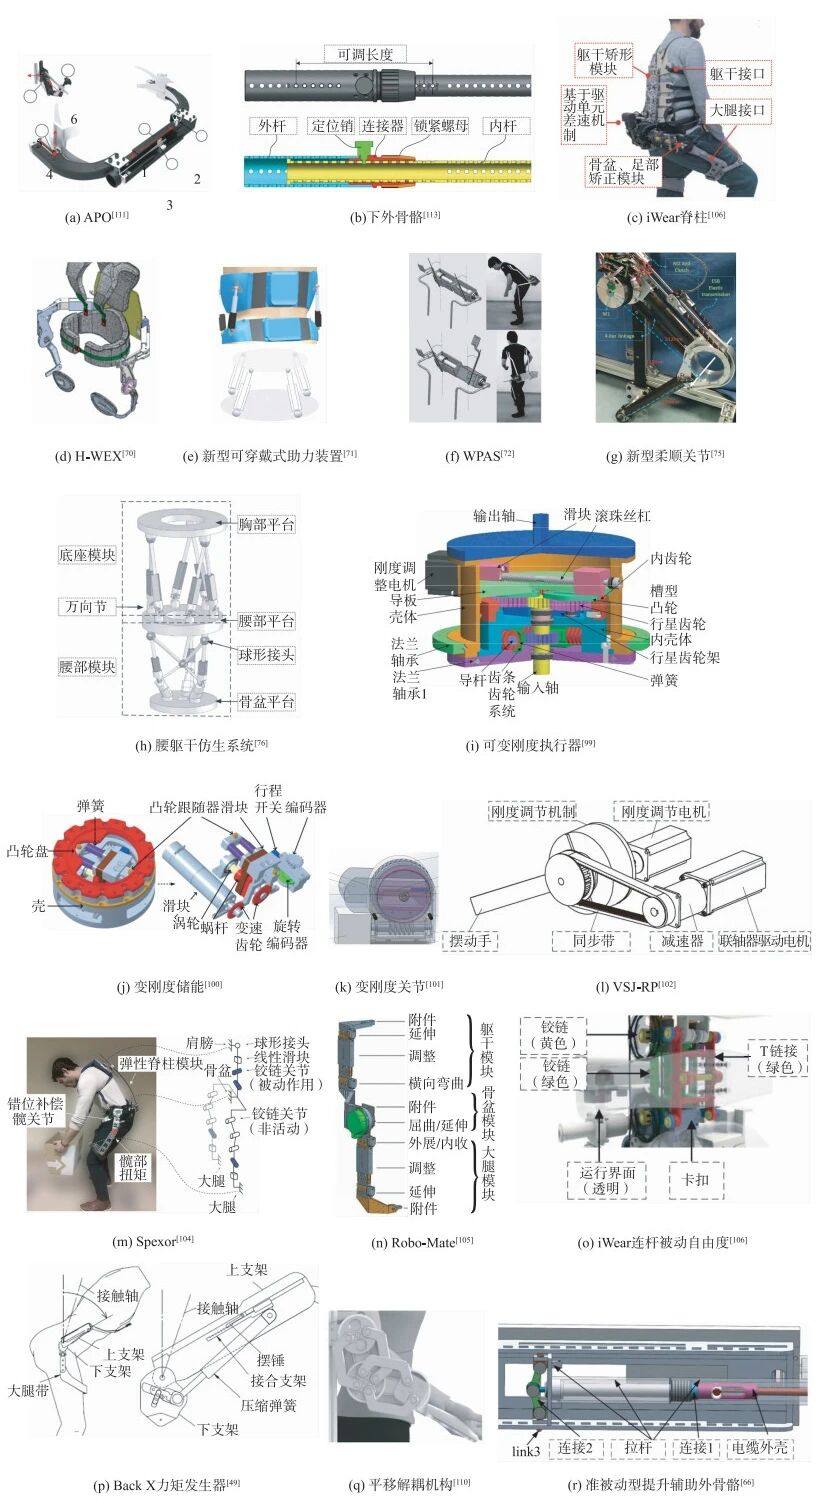
图5   关键技术图

在柔顺关节方面,重复搬运的弯腰起立工作的测试多是模拟实验室中模拟的对称搬运,但在实际工作中可能会涉及不对称的搬运任务。ALEMI等[73]研究表明,与外骨骼的对称任务相比,不对称任务期间肌肉峰值活动减少更少(13%~15%),归因于人机耦合不良及不对称任务风险[74]。TSAGARAKIS等[75]提出了一种新型柔顺关节(图 5(g)),由两个电机驱动,扭矩通过不同刚度的弹性元件传递至关节,具备不对称柔顺特性。

在仿生机构方面,并联式的结构设计可用以满足腰椎在各方向上的运动。LIANG等[76]提出了一种由两个并联机构串联组成的腰-躯干仿生系统(图 5(h)),包含胸、腰和骨盆平台。6自由度并联机构模拟躯干运动,腰部模块中各平台及3条支链组成3自由度的并联机构,可仿真人体腰部运动。不同平台的组合实现任务灵活性。 

从机构学的角度分析,人机运动不匹配主要是由于个体体征差异、穿戴偏差及人机关节运动属性差异等个体差异导致的人机对应关节轴线偏离[77],从而造成运动学过约束现象。刚性外骨骼关节难以对齐,会导致寄生力和扭矩的产生,从而降低舒适性。

在变刚度机构方面,工业外骨骼传统的定刚度驱动方式(如电机驱动)会造成无法避免的干扰和外界冲击[78]。以肌肉骨骼系统作为驱动的人类,能够调节肢体关节刚度以适应环境的变化[79],具有良好的柔顺变刚度特性。

变刚度驱动可随环境调整关节刚度,提升人机耦合性。动力型变刚度机构主要通过液压、气压元件及执行机构实现变刚度,并配置机械按键手动控制以应对突发情况。

4.1.2   控制策略

在闭环控制方面,动力型外骨骼通常采用闭环控制系统,通过实时反馈来调节动力输出。ATOUN MODEL Y[23]通过肌电和扭矩传感器实时调整辅助力度,使穿戴者在不同负荷下获得恰当的支撑。

在信号识别方面,动力型外骨骼的运动需要与人体自然运动协调一致,以减少穿戴者的负担并避免动作不协调带来的不适。常用方法包括运动捕捉与模式识别,通过实时识别穿戴者的动作意图进行运动控制,提高响应速度与协调性。 

在信号感知反馈方面,感知系统是动力型外骨骼控制的核心组件,通常采用肌电、IMU等多模态传感器来捕捉穿戴者的运动意图,如WSAD[25]通过肌电信号识别来驱动电机,为穿戴者提供符合实际需求的辅助力。

动力型外骨骼常采用力控与位置控制结合的控制策略,通过传感器实时监测人体运动,并动态调整执行器输出。Back X[49]利用力矩传感器检测外骨骼与人体的接触力,进而调整电机的输出力矩,实现不同任务场景中的适应性助力效果。这种控制策略提升了系统响应速度和安全性。

动力型外骨骼所需的感知信号分为物理信号和认知信号。物理信号(如力和扭矩信号)在工业外骨骼中应用广泛。通常在人体或外骨骼上布置动态传感器进行测量,其中常用传感器包括压力传感器、扭矩传感器和惯性测量单元(IMU)等。压力传感器通过测量作用力大小来感知人机交互程度[80],并通过与其他测压元件的结果比对,用作力反馈控制系统的输入,通常布置在外骨骼与人体接触部位。扭矩传感器主要用于下肢外骨骼,通过安装在关节处的编码器和力矩传感器记录关节角度、角速度和力矩,预测行走运动意图并估计下肢关节扭矩[81]。然而,在关节处安装传感器增加了外骨骼重量和成本,同时机械传感器的响应滞后性也影响了测量精度[82]。IMU常用于获取关节姿态,通过检测角度和扭转来限制姿势[83]或提供自适应负载补偿[84]。 

控制输入的认知信号主要包括表面肌电信号和脑电信号。表面肌电信号已在用户意图识别中广泛应用,但其准确性受限,且在复杂工厂环境中易受干扰且可能脱落。SUN等[85]在系统设计中引入眼动信息、位置姿态信息及场景信息的多信息融合识别系统;TANYILDIZI等[86]构建了基于脑电信号的脑-机接口,通过分析脑电信号来识别用户步态运动意图。

穿戴者疲劳监测目前主要用于康复训练领域,而在助力型外骨骼中,肌肉疲劳通常作为评估助力性能的指标,但尚未广泛应用于实时监测。这一方面在未来可能成为发展趋势。目前尚无公认的肌肉疲劳评估体系,不同研究对象采用的评估方法也各不相同,主要分为化学[87]、生物电[88-89]和机械现象。然而,单一的评估方法可能会导致结果不准确,因为疲劳是多因素综合作用的结果[90]。

4.1.3   人机舒适

在轻量化设计方面,腰椎助力外骨骼机器人用于工人在长时间的搬运、装配或救援工作中,因此应尽可能地降低设备重量,以减少人体疲劳和惯性冲击[91]。轻量化设计通过优化结构、调整尺寸和选择合适材料,最大程度地降低外骨骼的自重对穿戴者的负担。目前,轻量化手段主要集中在结构设计和材料选用上。近年来,研究者愈发关注结构优化,如采用拓扑优化和生成式设计来制造轻量化的支撑组件[92]。AL-DAHIREE等[38]基于拓扑优化设计出一种腰部机器人的扭转弹簧几何形状,以减轻重量。

针对不同部件的功能,对材料的选择也具有特定考量。外骨骼框架支撑物理结构,多使用铝合金或碳纤维;传动连杆连接运动部件,刚性链节一般采用金属,而柔性链节则常用尼龙绳。整体机械主体通常选用轻质、高强度和抗疲劳的材料,如航空硬铝合金、钛合金、复合材料和柔性纺织等[93]。AWN-03[22]采用树脂制作传动齿轮;CHITTAR等[94]则使用硅铬弹簧钢制造板簧,从而显著减轻了外骨骼重量。

在交互反馈方面,动力型外骨骼通常配备触摸屏或语音控制等机交互装置,使穿戴者能够便捷地设定工作模式或调节辅助力度。此外,直观的反馈系统(如灯光和声音提示)帮助穿戴者随时了解外骨骼的工作状态,从而提高操作便捷性和用户体验。

综上所述,动力型外骨骼的关键技术主要集中在机械结构优化和控制策略设计上。现有研究多侧重于满足降低设备整体质量基础上,开发出符合人体关节自由度,以提高穿戴舒适性。但由于硬件限制、设计复杂性和时间成本等因素,设计的重点往往在机械结构或控制策略之一。

4.2   无动力型关键技术分析

4.2.1   结构与机构创新

无动力型外骨骼不依赖电力控制,通常采用简单的机械控制,依靠弹性储能来辅助人体。通过设计弹性元件的位置和刚度来实现模块化设计,外骨骼能够在人体活动时提供适当的助力,同时不过多干扰人体正常运动。在于实现与人体运动的被动协调,提供低干扰的支撑效果。

相较于动力型和准被动型外骨骼,无动力型外骨骼虽然助力效能较低,但具备重量轻的优势,因此模块化的储能弹簧设计逐渐成为发展趋势。TANG等[95]、周雅雯等[96]在设计下肢外骨骼时,将平面涡卷弹簧1安装在髋关节作为主要助力元件,平面涡卷弹簧2安装在膝关节,通过棘轮棘爪自锁结构传递能量,从髋关节至膝关节,帮助人体在行走过程中实现抬腿助力。

无动力型变刚度机构主要依靠机械结构和材料本身的储放能特性实现变刚度[97]。当弹簧受外力作用发生形变时,将外力转化为弹性势能储存起来;当外力消失,弹簧恢复形状并释放弹性势能。近年来,智能材料驱动的变刚度技术逐渐应用于外骨骼设计中,如利用形状记忆合金[98]等具有形状记忆或电致伸缩效应的材料来调节刚度。

4.2.2   反馈机制

虽然被动型外骨骼缺少复杂的感知系统,但可以通过结构设计实现基本的动态响应。SmartSuit Lite[45]可根据人体姿态自动调节弹性带的张紧度,提供辅助支撑。无动力型外骨骼的控制策略主要依赖于结构设计和材料的力学特性,无需复杂的控制系统。通过力学分析确保结构在不同负载下具有稳定的力反馈,从而提升穿戴者在静态和动态任务中的安全感。ZHU等[74]利用近红外光谱(Functional Near Infrared Spectroscopy,fNIRS)技术研究了被动腰部辅助外骨骼在减轻脊柱负荷和神经认知压力之间的平衡,发现高认知需求可能会抵消外骨骼的助力效果。

4.2.3   人机舒适

无动力型外骨骼在轻量化方面优势明显,例如采用纺织材料和橡胶带等轻质组件,显著提升佩戴舒适性,尤其在日常低强度作业中,穿戴者几乎不会感到额外负担。此类外骨骼的人机交互较为简单,通常通过视觉反馈(如外骨骼姿态或弹簧状态)来传递信息。部分设计还加入压力分布传感器,以便提醒穿戴者适时调整姿势,提升交互体验和安全性。

综上所述,无动力型外骨骼的关键技术主要集中在机械结构设计上,区别于动力型外骨骼,其不依赖复杂控制策略,而是通过合理设计弹性元件的位置和刚度来顺应人体运动规律,最大化助力效果。

4.3   准被动型腰椎助力外骨骼的关键技术

4.3.1   结构与机构创新

1) 可变刚度方面:准被动型外骨骼结合了刚性与柔性元件,具备良好的人机适配性。MR Lift[63]通过结合弹簧和阻尼器,在不同工作模式下为腰椎提供灵活支撑。通常采用柔性机械结构,结合驱动元件和被动支撑组件,使其既具备一定的主动助力,又能通过机械耦合减少对人体自然运动的限制。WANG等[99]设计了可变刚度执行器(图 5(i)),该执行器分两个阶段工作,用于被动-主动混合刚度调节。被动级基于由齿轮齿条系统驱动的弹簧运动,将轴的旋转弹性转换为固定在主动级内齿轮上的内壳旋转。主动级设计用于通过调节电机驱动的滚轮运动,提供输出轴的输出角度。HU等[100]设计了一种被动变刚度储能助力髋关节外骨骼(图 5(j)),通过电机带动减速器转动并传递给丝杠,实现外骨骼髋关节机械刚度的调整。WEI等[101]设计了利用蜗轮蜗杆传动和滑动螺旋传动调节板簧有效长度的对称变刚度关节(图 5(k)),通过蜗轮蜗杆传动控制关节位置,同时滑动丝杠驱动改变板簧的有效长度。JIN等[102]提出了一种基于齿轮齿条结构的新型变刚度接头VSJ-RP(图 5(l)),包含关节驱动电机、刚度调节电机、减速器、摆动手、同步带和刚度调节机构,通过齿轮齿条机构控制弹性元件的变形,从而实现关节刚度的调节。 

2) 引入额外的自由度方面:引入额外的自由度可以在外骨骼设计中接受一定程度的错位,进行失调补偿,从而增加舒适度[103]。Spexor外骨骼[104]的脊柱结构由球关节和线性滑块与弹性梁组成(图 5(m)),该结构提供灵活性并补偿潜在的错位。Robo-Mate[105]在髋关节处设计了一组销和球形接头的结构(图 5(n)),允许髋关节进行平移和旋转,消散矢状面外的寄生力。LANOTTE等[106]设计的欠驱动多关节外骨骼iWear(图 5(o)),通过为每个连杆设计2个被动自由度,确保关节能无阻碍地适应躯干曲率,从而提高运动学兼容性和人机交互的舒适性,避免对用户的限制。

3) 耦合机构方面:外骨骼需要调节机械结构与人体关节的贴合度,以便能够随人体运动进行助力,但并非在每个作业场景中都需要助力。因此,除了前述的控制策略切换设计,还有许多研究学者通过纯机械设计的形式对外骨骼实现助力的选择。Back X外骨骼[49]通过力矩发生器进行耦合(图 5(p)),仅在弯腰时耦合,仅在弯腰时进行助力,不影响穿戴者的行走和爬楼活动,增加了便利性,但也限制了助力的条件。STIENEN等[108]提出将关节旋转与关节平移解耦(图 5(q)),实现外骨骼轴的自对准。ZHENG等[66]提出了一种配备耦合/解耦机构的准被动型提升辅助外骨骼(图 5(r)),解耦可以减少安装时间和差位,但增加了机械复杂性和运动惯性。

4.3.2   控制策略

准被动型外骨骼通过小型执行器或离合器调节助力模式,实现主动与被动的切换。HExo外骨骼[64]通过离合器在负载转换时自动切换助力模式。准被动型外骨骼在运动协调上通常采用自适应协调机制,以根据人体运动状态动态调整助力。这种设计能够在动作幅度较大的任务中提供合适的助力,而在小幅度动作时减少输出。通过调节系统刚度或阻尼特性,实现对运动状态的自适应协调,有效提升了人机舒适性和协调性。

4.3.3   人机感知

准被动型外骨骼的感知系统多用于姿态识别和助力大小调节。SIAT-WEXv1[67]通过IMU和角度传感器实现对穿戴者运动的跟随和动态辅助,以确保使用中的稳定性和安全性。控制策略采用简化的传感与反馈机制,通过基本的力矩检测和运动状态识别来实现对助力强度的控制。通常基于简单的模糊控制或阈值判定,以便在低能耗的前提下保持系统对穿戴者动作的感知和适应性。

4.3.4   人机舒适性

准被动型外骨骼的舒适性通过优化材质和结构来实现,常使用柔性和轻质材料以减轻穿戴者负担。AireLevate外骨骼[69]采用柔性织物执行器,有效减轻了人体负担。在人机交互方面,通常通过简单的操作界面和反馈系统实现。例如,LED灯和简单的显示界面可以帮助穿戴者了解外骨骼的助力状态。在某些设计中,还会加入语音或振动反馈,以提供进一步的交互信息,提升用户的体验与安全性。 

综上所述,准被动型外骨骼关键技术主要集中在机械结构与控制策略的结合上,与动力型外骨骼不同,准被动型外骨骼的控制策略不仅要考虑外骨骼在工作时的控制策略,还要将任务分类和工作状态的判断纳入其中,同时需要在不同助力阶段快速结合、断开或保持不变的状态。这些考虑使得准被动型外骨骼在适应性和灵活性方面的设计比其他类型外骨骼更加复杂。腰椎助力外骨骼与人体之间人机交互的关键技术分析如表4所示,主要集中在人机耦合、人机协调、人机感知和人机舒适等方面。从表4可以看出,不同类型外骨骼在驱动方式、设计模式、实现结构和应用场景上存在显著差异:动力型外骨骼注重精确的力矩控制,通过闭环反馈实现对复杂任务的动态响应;准被动型则结合刚柔性组件,通过优化能耗与减小结构复杂性实现高效助力;无动力型则强调机械结构的简化与模块化设计,适用于低成本场景。三者的技术发展趋势与设计侧重点在解决特定场景需求的同时,也体现出人机适配与舒适性优化的共同目标。

表4   外骨骼关键技术分析

技术
类型
模式
代表
实现结构
优点
缺点
应用场景
创新点
结构与机构创新
动力型
顺应人体自由度
H-WEX[70]、WANG等[71]、WPAS[72]
电机旋转自由度
实现活动关节的自由度
只能助力特定场景的自由度
工业场景
模拟人体关节运动
柔顺关节
TSAGARAKIS等[75]
不同刚度、储能效能的弹性原件
不对称柔顺对抗的关节
-
实验室场景
模拟非对称搬运
仿生机构
LIANG等[76]
并联机构串联
模拟人体腰部的运动
不适用助力,仅模拟腰侧屈
康复运动
贴合人体腰部运动
变刚度机构
-
可调节的液压、气压元件和执行传输机构
功率大、扭矩大
运动范围、场景、精度受限
工业场景
可调参数多且易实现
无动力型
模块化设计
TANG[95]、周雅雯等[96]
模块化-联合关节
轻量型、低干扰性
助力性能小
助力场景切换
弹性体刚度
变刚度机构
WANG等[107]
机械结构和材料本身储放能特性
结构简单轻便、成本低、响应速度快
依赖外力作用
工业场景
常用于外骨骼减震模块
准被动型
可变刚度
WANG等[99]、MR Lift[63]、HU等[100]、JIN等[102]
可变刚度执行器(基于杠杆、凸轮和连杆[108])、阻尼器、涡轮蜗杆、齿轮齿条
实现主动助力,并通过机械耦合减少对人体运动限制
结构复杂
工业搬运场景
机械结构创新
引入额外自由度
Spexor[104]、Robo-Mate[105]、SCHORSCH等[109]、LANOTTE等[106]
球形结构、被动自由度
活动无阻碍、避免限制和约束
结构复杂
工业搬运场景
机械结构创新
耦合/解耦
Back X[49]、STIENEN等[110]、ZHENG等[66]
耦合、解耦机构
减少安装时间和位移公差
机械复杂性、运动惯性
工业搬运场景
机械结构创新
控制策略
动力型
闭环控制
运动学、动力学模型参数输入,生成期望轨迹
比例-积分-微分(Proportional-Integral-Derivative,PID)、模糊PID等
技术较成熟、响应快、控制难度低
迭代学习周期较长
工业单一运动场景
-
力信号
压力传感器(力信号)
力反馈、感知人机交互[80]
表面接触、易掉落
工业场景
-
主动式骨盆矫形器(activepelvis orthosis,APO)[111]
扭矩传感器(扭矩信号)
-
结合编码器,重量和成本增加,有滞后性
工业场景
预测行走关节扭矩[81]
物理信号
XOTRUNK[112]
IMU传感器(速度信号、加速度信号)
多姿势信号监测
控制策略设计难度较大
工业场景
自适应负载补偿[84]
XOTRUNK(MYO臂章)[112]
EMG电极片(肌电信号)
易于采集、使用无线通信发送数据
准确性有限、易脱落,不能自主识别意图
工业场景
作为辅助信号,而不是单一信号使用
认知信号
脑电信号
脑-机接口
成本高、不稳定
成本高、使用场景限制
实验室场景
预测用户运动意图[86]
无动力型
力学分析
SmartSuit Lite[45]
材料本身的储放能特性
安全、稳定
调节范围依赖于材料特性
工业场景
-
脊柱负荷
ZHU等[74]
生物力学测量
安全、稳定
调节范围依赖于材料特性
工业场景
-
准被动型
主-被动切换
监测人体运动状态
小型执行器/离合器
自适应协调
响应时间延迟
工业场景
刚度或阻尼特性可调
姿态识别
SIAT-WEXv1[67]
IMU
运动跟随
简单的模糊控制或阈值判定
工业场景
助力大小调节
SIAT-WEXv1[67]
角度传感器
动态辅助
简单的模糊控制或阈值判定
工业场景
扭矩控制
JAMŠEK等[62]
高斯混合模型(GMM)与状态机控制器相结合
状态机控制器实现多功能性,实现非常高的识别精度
没有报告分类器的性能
工业场景
任务识别
人机舒适
动力型
轻量化设计
碳钎维、复合材料、拓扑优化结构
材料控制
减轻质量
上限不大
工业场景
智能材料结合传感控制实现智能化
动力/准被动型
交互反馈
触摸屏、语音控制
扭矩传感器
信号较为准确
增加重量和成本、滞后性
工业场景
预测行走关节扭矩[81]
无动力型
轻质元件
绑缚结构、交互界面
纺织材料、橡胶带、曲线背板等
质量轻
助力效能小
工业场景
-
视觉反馈
拉升力、拉伸/弯曲程度
外骨骼姿态、弹簧状态
安全
助力效能小
工业场景
-
准被动型
柔性、轻质材料
AireLevate[69]
柔性织物执行器
轻质、安全、适应性
助力效能小
工业场景

从具体关键技术来看,动力型外骨骼虽然响应速度快,但存在结构复杂和功耗高的问题,而准被动型通过引入可变刚度组件有效弥补了这一不足,进一步提升了系统灵活性和节能性。同时,无动力型外骨骼通过机械储能结构实现了轻量化和低干扰性,适用于无需主动助力的应用场景。表 4进一步详细列出了不同类型外骨骼在关键技术上的实现路径、优点和不足,例如动力型外骨骼在工业搬运场景中广泛使用的仿生关节设计,以及准被动型外骨骼中通过耦合/解耦机构减少安装时间的创新实践。

此外,结合研究现状与发展趋势,本研究的创新点和未来技术方向主要体现在: 

1) 智能柔顺驱动与结构创新。未来的动力型和准被动型外骨骼将逐步采用智能柔顺机构,取代传统刚性驱动,通过实时刚度调节来适应穿戴者的动态需求,提升系统灵活性和适应性。同时,仿生结构和并联设计的创新将进一步增强外骨骼与人体的耦合,减少不必要的运动限制。

2) 自适应控制策略。随着智能算法的发展,自适应控制将深入应用于各类外骨骼,以更精确地识别并响应穿戴者的运动意图。特别是在动力型和准被动型外骨骼中,将通过多模态传感器采集肌电、姿态等信息,实现实时反馈和自动模式切换,适应不同的任务负荷。 

3) 多模态传感。未来的感知系统将趋向于多模态传感器融合,结合视觉、力控、惯性测量等多种信号,以增强系统在复杂环境中的适应性。在助力型外骨骼中,肌肉疲劳常被用作助力性能评估的指标,未来或将进一步用于监测领域,成为新的发展方向。 

4) 先进材料与轻量化结构。随着材料科学的进步,使用轻质、高强度的材料有望显著降低外骨骼的重量,减少穿戴者的负担。此外,拓扑优化设计使外骨骼关节和框架在保持强度的同时实现更轻量的结构,提高人机舒适性。 

总之,这些趋势不仅有助于提升腰部助力外骨骼的实用性与舒适性,还为人机交互与自适应控制的深度融合提供了广阔的应用前景。


5

结论


腰椎助力外骨骼可以通过各种机制在日常活动中显著改变腰椎关节的生物力学,有效预防LBP,帮助从事MMH任务的工人。本文针对3种类型的腰椎助力外骨骼现状,分别讨论了其局限性、发展建议和未来趋势,为腰椎辅助外骨架的进一步发展奠定了理论基础。这对提高腰椎辅助外骨骼的应用价值具有重要意义。 

针对关键技术问题,腰椎助力外骨骼将致力于解决能量管理与续航、自适应控制、人机舒适性、数据感知与控制反馈方面的问题,成为未来的发展趋势。1) 在能量管理与续航方面,动力型外骨骼存在能耗高、续航时间短的问题,限制了其在长时间、高强度任务中的应用。因而,优化电源管理系统,提升电池能量密度和续航能力,同时确保设备轻便化,成为未来研究的重点。2) 在自适应控制方面,外骨骼系统在不同任务负载下需实时调整控制模式,但当前闭环控制系统响应速度和灵活性不足。将智能算法与自适应控制相结合,有望提升系统的动态响应性,使其能够更加灵敏地适应不同任务环境。3) 在人机舒适性方面,现有外骨骼在人机耦合度和佩戴舒适性方面存在不足,尤其是长时间佩戴后易引起疲劳。未来的设计应关注柔性材料和多自由度结构的应用,以减少肌肉压迫,提高人体接触舒适度,从而为用户提供更佳的穿戴体验。4) 在数据感知与控制反馈方面,复杂环境下的多样化任务要求外骨骼具备更高的反应精度。目前的人机交互信号采集与处理面临技术挑战,多模态传感器和数据融合算法的应用将提升外骨骼的动态响应和控制反馈,使其更加适应复杂工作环境。 

腰椎助力外骨骼未来发展可能的突破方向:

1) 智能材料应用。轻质高强度的复合材料应用将实现外骨骼的轻量化,提升便携性与耐用性。智能材料在动力型和准被动型外骨骼设计中的潜在应用将进一步提高设备的响应灵活性和用户体验。

2) 多场景适应性。结合机器学习与自适应控制技术,使外骨骼能够根据不同的场景需求精准识别和响应人机交互信号,提升协同效率和环境适应性,尤其是在多维度信号实时处理上确保外骨骼的通用性。

3) 轻量化与模块化设计。通过进一步优化机械结构,采用轻量化和模块化设计,使外骨骼结构紧凑、操作简便,提升佩戴舒适性和灵活性。这些改进将使外骨骼更好地贴合人体关节,实现更高的用户体验与便捷操作。


▼滑动查看更多


参考文献


[1] HSIANG S M, BROGMUS G E, COURTNEY T K. Low back pain (LBP) and lifting technique: A review[J]. International Journal of Industrial Ergonomics, 1997, 19(1): 59-74. doi: 10.1016/0169-8141(95)00086-0

[2] DOS ANJOS F V, GHISLIERI M, CERONE G L, et al. Changes in the distribution of muscle activity when using a passive trunk exoskeleton depend on the type of working task: A high-density surface EMG study[J/OL]. Journal of Biomechanics, 2022, 130[2024-07-20]. https://www.sciencedirect.com/science/article/pii/S0021929021006059. DOI: 10.1016/j.jbiomech.2021.110846.

[3] CIEZA A, CAUSEY K, KAMENOV K, et al. Global estimates of the need for rehabilitation based on the global burden of disease study 2019: A systematic analysis for the global burden of disease study 2019[J]. The Lancet, 2020, 396(10267): 2006-2017. doi: 10.1016/S0140-6736(20)32340-0

[4] SO B C L, HUA C, CHEN T, et al. Biomechanical assessment of a passive back-support exoskeleton during repetitive lifting and carrying: Muscle activity, kinematics, and physical capacity[J]. Journal of Safety Research, 2022, 83: 210-222. doi: 10.1016/j.jsr.2022.08.017

[5] HOY D, BROOKS P, BLYTH F, et al. The Epidemiology of low back pain[J]. Best Practice & Research Clinical Rheumatology, 2010, 24(6): 769-781. doi: 10.1080/17453674.1998.11744790

[6] GANASEGERAN K, PERIANAYAGAM W, NAGARAJ P, et al. Psycho-behavioural risks of low back pain in railway workers[J]. Occupational Medicine, 2014, 64(5): 372-375. doi: 10.1093/occmed/kqu039

[7] MA T, ZHANG Y, CHOI S D, et al. Modelling for design and evaluation of industrial exoskeletons: A systematic review[J/OL]. Applied Ergonomics, 2023, 113[2024-07-22]. https://www.sciencedirect.com/science/article/pii/S0003687023001382. DOI: 10.1016/j.apergo.2023.104100.

[8] GORŠIČ M, SONG Y, DAI B, et al. Short-term effects of the Auxivo LiftSuit during lifting and static leaning[J/OL]. Applied Ergonomics, 2022, 102[2024-07-21]. https://www.sciencedirect.com/science/article/pii/S0003687022000886. DOI: 10.1016/j.apergo.2022.103765.

[9]汪步云, 李正正, 许德章, 等. 下肢外骨骼机器人交互力激励估计与稳定性分析[J]. 机器人, 2024, 46(1): 54-67.

WANG B Y, LI Z Z, XU D Z, et al. Excitation estimation and stability analysis of interaction force of lower limb exoskeleton robot[J]. Robot, 2024, 46(1): 54-67.

[10]陈万鑫, 张弼, 张庆超, 等. 面向康复外骨骼的串联弹性关节设计与控制[J]. 机器人, 2023, 45(5): 554-567.

CHEN W X, ZHANG B, ZHANG Q C, et al. Design and control of tandem elastic joints for rehabilitation exoskeletons[J]. Robot, 2023, 45(5): 554-567.

[11]张邦成, 兰旭腾, 刘帅, 等. 六自由度上肢康复机器人机构设计及轨迹规划[J]. 机器人外科学杂志, 2024, 5(2): 115-120.

ZHANG B C, LAN X T, LIU S, et al. Mechanism design and trajectory planning of six-degree-of-freedom upper limb rehabilitation robot[J]. Journal of Robotic Surgery, 2024, 5(2): 115-120.

[12]丁逸苇, 涂利娟, 刘怡希, 等. 可穿戴式下肢外骨骼康复机器人研究进展[J]. 机器人, 2022, 44(5): 522-532.

DING Y W, TU L J, LIU Y X, et al. Research progress of wearable lower limb exoskeleton rehabilitation robot[J]. Robot, 2022, 44(5): 522-532.

[13]刘忠良, 张坤, 魏彦龙, 等. 康复机器人系统的研究现状与展望[J]. 机器人外科学杂志, 2023, 4(6): 497-506.

LIU Z L, ZHANG K, WEI Y L, et al. Research status and prospect of rehabilitation robot system[J]. Journal of Robotic Surgery, 2023, 4(6): 497-506.

[14]彭亮, 侯增广, 王晨, 等. 康复辅助机器人及其物理人机交互方法[J]. 自动化学报, 2018, 44(11): 2000-2010.

PENG L, HOU Z G, WANG C, et al. Rehabilitation assisted robot and its physical human-computer interaction method[J]. Acta Automatica Sinica, 2018, 44(11): 2000-2010.

[15]李伟中, 孔令成, 王美玲. 结合模糊逻辑的自适应灰狼优化算法[J]. 小型微型计算机系统, 2021, 42(10): 2023-2030. doi: 10.3969/j.issn.1000-1220.2021.10.002

LI W Z, KONG L C, WANG M L. Adaptive gray wolf optimization algorithm combined with fuzzy logic[J]. Journal of Chinese Computer Systems, 2021, 42(10): 2023-2030. doi: 10.3969/j.issn.1000-1220.2021.10.002

[16]朱杨辉, 吴青聪, 陈柏, 等. 基于变刚度驱动的下肢外骨骼[J]. 机器人, 2023, 45(3): 257-266, 312.

ZHU Y H, WU Q C, CHEN B, et al. Lower limb exoskeleton based on variable stiffness drive[J]. Robot, 2023, 45(3): 257-266, 312.

[17]李剑锋, 李国通, 张雷雨, 等. 穿戴式柔性下肢助力机器人发展现状及关键技术分析[J]. 自动化学报, 2020, 46(3): 427-438.

LI J F, LI G T, ZHANG L Y, et al. Development status and key technology analysis of wearable flexible lower limb assisted robot[J]. Acta Automatica Sinica, 2020, 46(3): 427-438.

[18]王向阳, 陈春杰, 马跃, 等. 并联式髋关节外骨骼设计与基于人机耦合动力学方法的系统实现[J]. 机器人, 2024, 46(3): 339-350.

WANG X Y, CHEN C J, MA Y, et al. Design of parallel hip exoskeleton and system implementation based on human-machine coupling dynamics method[J]. Robot, 2024, 46(3): 339-350.

[19] TOXIRI S, NÄF M B, LAZZARONI M, et al. Back-support exoskeletons for occupational use: An overview of technological advances and trends[J]. ⅡSE Transactions on Occupational Ergonomics and Human Factors, 2019, 7(3/4): 237-249. doi: 10.1080/24725838.2019.1626303

[20] XILOYANNIS M, ALICEA R, GEORGARAKIS A M, et al. Soft robotic suits: State of the art, core technologies, and open challenges[J]. IEEE Transactions on Robotics, 2022, 38(3): 1343-1362. doi: 10.1109/TRO.2021.3084466

[21]程鼎豪, 娄山河, 郑浩, 等. 面向人本智造的工业外骨骼: 挑战、进展和展望[J]. 计算机集成制造系统, 2024, 30(12): 4179-4197.

CHENG D H, LOU S H, ZHENG H, ET al. Industrial exoskeleton for humanistic intelligent manufacturing: Challenges, progress and prospects[J]. Computer Integrated Manufacturing Systems: 2024, 30(12): 4179-4197.

[22] Panasonic Newsroom Global[EB/OL]. [2023-10-20]. https://news.panasonic.com/global/.

[23] BOGUE R. Exoskeletons: A review of industrial applications[J]. Industrial Robot: An International Journal, 2018, 45(5): 585-590. doi: 10.1108/IR-05-2018-0109

[24] WALTER T, STUTZIG N, SIEBERT T. Active exoskeleton reduces erector spinae muscle activity during lifting[J/OL]. Frontiers in Bioengineering and Biotechnology, 2023, 11[2023-09-06]. https://www.frontiersin.org/articles/10.3389/fbioe.2023.1143926.

[25] LUO Z, YU Y. Wearable stooping-assist device in reducing risk of low back disorders during stooped work[C]//IEEE International Conference on Mechatronics and Automation. Piscataway, USA: IEEE, 2013: 230-236.

[26] INOSE H, MOHRI S, ARAKAWA H, et al. Semi-endoskeleton-type waist assist AB-wear suit equipped with compressive force reduction mechanism[C]//IEEE International Conference on Robotics and Automation. Piscataway, USA: IEEE, 2017: 6014-6019.

[27] SHIN W, PARK G, LEE Y, et al. Development and validation of pneumatic muscle based back assistance exoskeleton[C]//16th International Conference on Ubiquitous Robots. Piscataway, USA: IEEE, 2019: 349-353.

[28] PERERA U L S, DASANAYAKE N P, HETTIARACHCHI H P T, et al. HipExo: A hip exoskeleton robot for load lifting with flexible trunk linkage mechanism[C]//Moratuwa Engineering Research Conference. Piscataway, USA: IEEE, 2020: 614-619.

[29] LI J M, MOLINARO D D, KING A S, et al. Design and validation of a cable-driven asymmetric back exosuit[J]. IEEE Transactions on Robotics, 2022, 38(3): 1489-1502. doi: 10.1109/TRO.2021.3112280

[30] MARTIN W B, BOEHLER A, HOLLANDER K W, et al. Development and testing of the aerial porter exoskeleton[J/OL]. Wearable technologies, 2022, 3[2024-07-05]. https://www.cambridge.org/core/journals/wearable-technologies/article/development-and-testing-of-the-aerial-porter-exoskeleton/981086F8ECA8D012115BCF3452FBF7CA. DOI: 10.1017/wtc.2021.18.

[31] SADO F, YAP H J, GHAZILLA R A R, et al. Design and control of a wearable lower-body exoskeleton for squatting and walking assistance in manual handling works[J/OL]. Mechatronics, 2019, 63[2024-07-08]. https://www.sciencedirect.com/science/article/pii/S0957415819301059. DOI: 10.1016/j.mechatronics.2019.102272.

[32] OGAWA N, UETA Y, WATANABE T, et al. Sensorless power assistance control for a lumbar assist device[C]//IEEE International Conference on Robotics and Biomimetics. Piscataway, USA: IEEE, 2019: 309-314.

[33]尹鹏, 杨靓, 石磊, 等. 气动腰部助力外骨骼在重复搬抬任务中对腰背疲劳的影响[J]. 机械, 2023, 50(4): 59-68.

YIN P, YANG L, SHI L, et al. Effect of pneumatic lumbar assisted exoskeleton on low back fatigue during repetitive lifting tasks[J]. Mechanical Engineering, 2023, 50(4): 59-68.

[34] CONTRERAS-VIDAL J L, BHAGAT N A, BRANTLEY J, et al. Powered exoskeletons for bipedal locomotion after spinal cord injury[J/OL]. Journal of Neural Engineering, 2016, 13(3) [2024-07-01]. https://iopscience.iop.org/article/10.1088/1741-2560/13/3/031001/meta?casa_token=nFy_mjz3PvkA:qWwJkfBqJNU1qsUtfqSIXWPVN6Lw1fmaaNqKNp02STGR1c2Uf_cH_8OyMdJ3yj8u_dKF0sGY9DSkGPsB49YlOn711_fl. DOI: 10.1088/1741-2560/13/3/031001.

[35] TOXIRI S, ORTIZ J, MASOOD J, et al. A wearable device for reducing spinal loads during lifting tasks: Biomechanics and design concepts[C]//IEEE International Conference on Robotics and Biomimetics. Piscataway, USA: IEEE, 2015: 2295-2300.

[36] HUYSAMEN K, POWER V, O'SULLIVAN L. Elongation of the surface of the spine during lifting and lowering, and implications for design of an upper body industrial exoskeleton[J]. Applied Ergonomics, 2018, 72: 10-16. doi: 10.1016/j.apergo.2018.04.011

[37] ZHANG T, HUANG H. A lower-back robotic exoskeleton: Industrial handling augmentation used to provide spinal support[J]. IEEE Robotics & Automation Magazine, 2018, 25(2): 95-106. http://ieeexplore.ieee.org/stamp/stamp.jsp?tp=&arnumber=8360955

[38] AL-DAHIREE O S, GHAZILLA R A R, et al. Design and characterization of a low-cost and efficient torsional spring for ES-RSEA[J/OL]. Sensors, 2023, 23(7)[2023-10-17]. https://www.proquest.com/docview/2799788541/abstract/E5C0B67D9A0C4341PQ/1. DOI: 10.3390/s23073705.

[39] IDE M, HASHIMOTO T, MATSUMOTO K, et al. Evaluation of the power assist effect of muscle suit for lower back support[J]. IEEE Access, 2021, 9: 3249-3260. doi: 10.1109/ACCESS.2020.3047637

[40]李向攀, 韩建海, 郭冰菁, 等. 基于柔性气压驱动器的可穿戴式腰部助力机器人研究[J]. 自动化学报, 2016, 42(12): 1849-1858.

LI X P, HAN J H, GUO B J, et al. Research on wearable lumbar assist robot based on flexible pneumatic actuator[J]. Acta Automatica Sinica, 2016, 42(12): 1849-1858.

[41] YAO Z, LINNENBERG C, WEIDNER R, et al. Development of a soft power suit for lower back assistance[C]//International Conference on Robotics and Automation. Piscataway, USA: IEEE, 2019: 5103-5109.

[42] SEONG H S, KIM D H, GAPONOV I, et al. Development of a twisted string actuator-based exoskeleton for hip joint assistance in lifting tasks[C]//IEEE International Conference on Robotics and Automation. Piscataway, USA: IEEE, 2020: 761-767.

[43] FROST D M, ABDOLI-E M, STEVENSON J M. PLAD(personal lift assistive device) stiffness affects the lumbar flexion/extension moment and the posterior chain EMG during symmetrical lifting tasks[J]. Journal of Electromyography and Kinesiology, 2009, 19(6): e403-e412. doi: 10.1016/j.jelekin.2008.12.002

[44] LOTZ C A, AGNEW M J, GODWIN A A, et al. The effect of an on-body personal lift assist device(PLAD) on fatigue during a repetitive lifting task[J]. Journal of Electromyography and Kinesiology, 2009, 19(2): 331-340. doi: 10.1016/j.jelekin.2007.08.006

[45] IMAMURA Y, TANAKA T, SUZUKI Y, et al. Motion-based design of elastic belts for passive assistive device using musculoskeletal model[C]//IEEE International Conference on Robotics and Biomimetics. Piscataway, USA: IEEE, 2011: 1343-1348.

[46] LAMERS E P, YANG A J, ZELIK K E. Feasibility of a biomechanically-assistive garment to reduce low back loading during leaning and lifting[J]. IEEE Transactions on Biomedical Engineering, 2018, 65(8): 1674-1680.

[47] CHA E H, KIM K, OH S Y, et al. Analysis of physiological signals on the wearable assist suit for repetitive agricultural task[J/OL]. Journal of Mechanics in Medicine and Biology, 2021, 21(9) [2024-07-18]. https://www.worldscientific.com/doi/abs/10.1142/S0219519421400327. DOI: 10.1142/S0219519421400327.

[48] ZHANG H, KADROLKAR A, SUP F C. Design and preliminary evaluation of a passive spine exoskeleton[J/OL]. Journal of Medical Devices, 2016, 10(1) [2024-07-08]. https://asmedigitalcollection.asme.org/medicaldevices/article/10/1/011002/376425/Design-and-Preliminary-Evaluation-of-a-Passive. DOI: 10.1115/1.4031798.

[49] KAZEROONI H, TUNG W, PILLAI M. Evaluation of trunk-supporting exoskeleton[J]. Proceedings of the Human Factors and Ergonomics Society Annual Meeting, 2019, 63(1): 1080-1083. doi: 10.1177/1071181319631261

[50] VAN SLUIJS R M, WEHRLI M, BRUNNER A, et al. Evaluation of the physiological benefits of a passive back-support exoskeleton during lifting and working in forward leaning postures[J/OL]. Journal of Biomechanics, 2023, 149[2024-07-19]. https://www.sciencedirect.com/science/article/pii/S0021929023000581. DOI: 10.1016/j.jbiomech.2023.111489.

[51] HAN M, SHI B, WANG S, et al. Parameter optimization and experimental analysis of passive energy storage power-assisted exoskeleton[J/OL]. Mathematical Problems in Engineering [2024-07-08]. https://onlinelibrary.wiley.com/doi/full/10.1155/2020/5074858. DOI: 10.1155/2020/5074858.

[52] KOOPMAN A S, KINGMA I, DE LOOZE M P, et al. Effects of a passive back exoskeleton on the mechanical loading of the low-back during symmetric lifting[J/OL]. Journal of Biomechanics, 2020, 102[2024-07-21]. https://www.sciencedirect.com/science/article/pii/S0021929019307365. DOI: 10.1016/j.jbiomech.2019.109486.

[53] DING S, REYES F A, BHATTACHARYA S, et al. A novel passive back-support exoskeleton with a spring-cable-differential for lifting assistance[J]. IEEE Transactions on Neural Systems and Rehabilitation Engineering, 2023, 31: 3781-3789. doi: 10.1109/TNSRE.2023.3317059

[54] MOON C, BAE J, KWAK J, et al. A lower-back exoskeleton with a four-bar linkage structure for providing extensor moment and lumbar traction force[J]. IEEE Transactions on Neural Systems and Rehabilitation Engineering, 2022, 30: 729-737. doi: 10.1109/TNSRE.2022.3159178

[55] YA Z, PENG A, HE Y, et al. Development of a non-power waist assist device and IEMG-based evaluation of assist effect[C]//4th IEEE International Conference on Advanced Robotics and Mechatronics. Piscataway, USA: IEEE, 2019: 99-104.

[56] NÄF M B, KOOPMAN A S, BALTRUSCH S, et al. Passive back support exoskeleton improves range of motion using flexible beams[J/OL]. Frontiers in Robotics and AI, 2018, 5[2023-09-05]. https://www.frontiersin.org/articles/10.3389/frobt.2018.00072.

[57] BALTRUSCH S J, VAN DIËN J H, KOOPMAN A S, et al. SPEXOR passive spinal exoskeleton decreases metabolic cost during symmetric repetitive lifting[J]. European Journal of Applied Physiology, 2020, 120(2): 401-412. doi: 10.1007/s00421-019-04284-6

[58] CHANG S E, PESEK T, POTE T R, et al. Design and preliminary evaluation of a flexible exoskeleton to assist with lifting[J/OL]. Wearable Technologies, 2020, 1[2024-07-09]. https://www.cambridge.org/core/journals/wearable-technologies/article/design-and-preliminary-evaluation-of-a-flexible-exoskeleton-to-assist-with-lifting/DA17D8D55CE8FA482C4549E2D2BFED85. DOI: 10.1017/wtc.2020.10.

[59] ALEMI M M, GEISSINGER J, SIMON A A, et al. A passive exoskeleton reduces peak and mean EMG during symmetric and asymmetric lifting[J]. Journal of Electromyography and Kinesiology, 2019, 47: 25-34. doi: 10.1016/j.jelekin.2019.05.003

[60] QUIRK D A, CHUNG J, SCHILLER G, et al. Reducing back exertion and improving confidence of individuals with low back pain with a back exosuit: A feasibility study for use in BACPAC[J]. Pain Medicine, 2023, 24(Sup. 1): S175-S186.

[61] MADINEI S, NUSSBAUM M A. Estimating lumbar spine loading when using back-support exoskeletons in lifting tasks[J/OL]. Journal of Biomechanics, 2023, 147[2024-07-18]. https://www.sciencedirect.com/science/article/pii/S0021929023000088. DOI: 10.1016/j.jbiomech.2023.111439.

[62] JAMŠEK M, PETRIČ T, BABIČ J. Gaussian mixture models for control of Quasi-Passive spinal exoskeletons[J]. Sensors, 2020, 20(9)[2024-07-07]. https://www.mdpi.com/1424-8220/20/9/2705. DOI: 10.3390/s20092705.

[63] HASSAN M, KENNARD M, YAGI K, et al. MRLift: A semi-active lower back support exoskeleton based on MR Fluid and force retention technology[C]//IEEE/RSJ International Conference on Intelligent Robots and Systems. Piscataway, USA: IEEE, 2019: 7349-7354.

[64] LE D K L, LIN W C. Human-exoskeleton cooperation for reducing the musculoskeletal load of manual handling tasks in orchid farms[J/OL]. Computers and Electronics in Agriculture, 2024, 219[2024-06-29]. https://www.sciencedirect.com/science/article/pii/S0168169924002114. DOI: 10.1016/j.compag.2024.108820.

[65] YONG X, WANG C, WANG C, et al. Development of a low-power wearable powered waist exoskeleton with mechanical clutch[C]//IEEE International Conference on Information and Automation. Piscataway, USA: IEEE, 2017: 177-182.

[66] ZHENG S, YUAN B, FERREIRA J P, et al. A passive lifting assist exoskeleton with multiple working modes: Theoretical evaluation and design concepts[C]//4th CAA International Conference on Vehicular Control and Intelligence. Piscataway, USA: IEEE, 2020: 689-694.

[67] YONG X, YAN Z, WANG C, et al. Ergonomic mechanical design and assessment of a waist assist exoskeleton for reducing lumbar loads during lifting task[J/OL]. Micromachines, 2019, 10(7) [2024-07-09]. https://www.mdpi.com/2072-666X/10/7/463. DOI: 10.3390/mi10070463.

[68]马建峰, 王嘉明, 陈晓. 准被动式储能下肢外骨骼的设计[J]. 北京工业大学学报, 2021, 47(9): 991-999.

MA J F, WANG J M, CHEN X. Design of quasi-passive energy storage lower limb exoskeleton[J]. Journal of Beijing University of Technology, 2021, 47(9): 991-999.

[69] CUTTILAN A N, NATIVIDAD R E F, YEOW R C H. Fabric-based, pneumatic exosuit for lower-back support in manual-handling tasks[J/OL]. Actuators, 2023, 12(7) [2024-07-07]. https://www.mdpi.com/2072-666X/10/7/463. DOI: 10.3390/act12070273.

[70] KO H K, LEE S W, KOO D H, et al. Waist-assistive exoskeleton powered by a singular actuation mechanism for prevention of back-injury[J]. Robotics and Autonomous Systems, 2018, 107: 1-9. doi: 10.1016/j.robot.2018.05.008

[71] WANG H, SUN Y, TIAN Y. Mechanical structure design and robust adaptive integral backstepping cooperative control of a new lower back exoskeleton[J/OL]. Studies in Informatics and Control, 2019, 28(2) [2023-11-03]. https://sic.ici.ro/mechanical-structure-design-and-robust-adaptive-integral-backstepping-cooperative-control-of-a-new-lower-back-exoskeleton/. DOI: 10.24846/v28i2y201902.

[72] KASHIWAGI K, NAKAKUKI T, ISHⅡ C. Discrimination of waist motions based on surface EMG for waist power assist suit using support vector machine[C]//50th IEEE Conference on Decision and Control and European Control Conference. Piscataway, USA: IEEE, 2011: 3204-3209.

[73] ALEMI M M, MADINEI S, KIM S, et al. Effects of two passive back-support exoskeletons on muscle activity, energy expenditure, and subjective assessments during repetitive lifting[J]. Human Factors, 2020, 62(3): 458-474. doi: 10.1177/0018720819897669

[74] ZHU Y, WESTON E B, MEHTA R K, et al. Neural and biomechanical tradeoffs associated with human-exoskeleton interactions[J/OL]. Applied Ergonomics, 2021, 96[2024-07-09]. https://www.sciencedirect.com/science/article/pii/S0003687021001411. DOI: 10.1016/j.apergo.2021.103494.

[75] TSAGARAKIS N G, MORFEY S, DALLALI H, et al. An asymmetric compliant antagonistic joint design for high performance mobility [C]//IEEE/RSJ International Conference on Intelligent Robots and Systems. Piscataway, USA: IEEE, 2013: 5512-5517.

[76] LIANG C, CECCARELLI M. Design and simulation of a waist-trunk system for a humanoid robot[J]. Mechanism and Machine Theory, 2012, 53: 50-65. doi: 10.1016/j.mechmachtheory.2012.02.009

[77] LI J, ZHANG Z, TAO C, et al. Structure design of lower limb exoskeletons for gait training[J]. Chinese Journal of Mechanical Engineering, 2015, 28(5): 878-887. doi: 10.3901/CJME.2015.0525.075

[78] VANDERBORGHT B, ALBU-SCHAEFFER A, BICCHI A, et al. Variable impedance actuators: A review[J]. Robotics and Autonomous Systems, 2013, 61(12): 1601-1614. doi: 10.1016/j.robot.2013.06.009

[79] JALALEDDINI K, TEHRANI E S, KEARNEY R E. A subspace approach to the structural decomposition and identification of ankle joint dynamic stiffness[J]. IEEE Transactions on Biomedical Engineering, 2017, 64(6): 1357-1368. doi: 10.1109/TBME.2016.2604293

[80] HAMAYA M, MATSUBARA T, TERAMAE T, et al. Design of physical user-robot interactions for model identification of soft actuators on exoskeleton robots[J]. The International Journal of Robotics Research, 2021, 40(1): 397-410. doi: 10.1177/0278364919853618

[81] CHEN J J. Parameter identification and adaptive compliant control of rehabilitation exoskeleton based on multiple sensors[J/OL]. Measurement, 2020, 159[2024-07-01]. https://www.sciencedirect.com/science/article/pii/S0263224120303031. DOI: 10.1016/j.measurement.2020.107765.

[82] HESSINGER M, PINGSMANN M, PERRY J C, et al. Hybrid position/force control of an upper-limb exoskeleton for assisted drilling[C]//IEEE/RSJ International Conference on Intelligent Robots and Systems. Piscataway, USA: IEEE, 2017: 1824-1829.

[83] CHO Y K, KIM K, MA S, et al. A robotic wearable exoskeleton for construction worker's safety and health[C]//Construction Research Congress. New York, USA: ASCE, 2018: 19-28.

[84] PESENTI M, INVERNIZZI G, MAZZELLA J, et al. IMU-based human activity recognition and payload classification for low-back exoskeletons[J/OL]. Scientific Reports, 2023, 13(1) [2024-07-01]. https://www.nature.com/articles/s41598-023-28195-x. DOI: 10.1038/s41598-023-28195-x.

[85] SUN J, WANG J, YANG P, et al. Model-free prescribed performance fixed-time control for wearable exoskeletons[J]. Applied Mathematical Modelling, 2021, 90: 61-77. doi: 10.1016/j.apm.2020.09.010

[86] TANYILDIZI A K, YAKUT O, TAŞAR B, et al. Control of twin-double pendulum lower extremity exoskeleton system with fuzzy logic control method[J]. Neural Computing and Applications, 2021, 33(13): 8089-8103. doi: 10.1007/s00521-020-05554-7

[87] MURAMATSU Y, KOBAYASHI H. Assessment of local muscle fatigue by NIRS: Development and evaluation of muscle suit[J/OL]. ROBOMECH Journal, 2014, 1[2024-07-01]. http://link.springer.com/article/10.1156/S40648-014-0019-2. DOI: 10.1186/s40648-014-0019-2.

[88] HUANG X, AI Q. A comparison of assessment methods for muscle fatigue in muscle fatigue contraction[M]//Information Technology and Intelligent Transportation Systems. Berlin, Germany: Springer-Verlag, 2017: 491-501.

[89] FERNANDO J B, YOSHIOKA M, OZAWA J. Estimation of muscle fatigue by ratio of mean frequency to average rectified value from surface electromyography[C]//38th Annual International Conference of the IEEE Engineering in Medicine and Biology Society. Piscataway, USA: IEEE, 2016: 5303-5306.

[90] ROCHA M, TAVARES C, NEPOMUCENO C, et al. FBGs based system for muscle effort monitoring in wheelchair users[J]. IEEE Sensors Journal, 2022, 22(13): 12886-12893. doi: 10.1109/JSEN.2022.3177889

[91] YAN Z, HAN B, DU Z, et al. Development and testing of a wearable passive lower-limb support exoskeleton to support industrial workers[J]. Biocybernetics and Biomedical Engineering, 2021, 41(1): 221-238. doi: 10.1016/j.bbe.2020.12.010

[92] ROVEDA L, PESENTI M, ROSSI M, et al. User-centered back-support exoskeleton: Design and prototyping[J]. Procedia CIRP, 2022, 107: 522-527. doi: 10.1016/j.procir.2022.05.019

[93] CHITTAR O A, BARVE S B. Waist-supportive exoskeleton: Systems and materials[J]. Materials Today: Proceedings, 2022, 57: 840-845. doi: 10.1016/j.matpr.2022.02.455

[94] CHITTAR O A, BARVE S B, KANTHALE V. Experimental investigations on waist supportive passive exoskeleton to improve human comfort[J]. Materials Today: Proceedings, 2023, 72: 884-889. doi: 10.1016/j.matpr.2022.09.086

[95] TANG X, WANG X, JI X, et al. A wearable lower limb exoskeleton: reducing the energy cost of human movement[J]. Micromachines, 2022, 13(6) [2024-07-08]. https://www.mdpi.com/2072-666X/13/6/900. DOI: 10.3390/mi13060900.

[96]周雅雯. 无动力膝关节助力外骨骼设计及分析研究[D]. 西安: 西安理工大学, 2023.

ZHOU Y W. Design and analysis of non-powered knee assisted exoskeleton[D]. Xi'an: Xi'an University of Technology, 2023.

[97] ALJARAH A, AWAD M I, BOUSHAKI M, et al. Design optimization of a variable stiffness actuator for knee exoskeleton application[J]. IEEE Access, 2023, 11: 52740-52749. http://ieeexplore.ieee.org/stamp/stamp.jsp?tp=&arnumber=10124960

[98]丛明, 张佳琦, 刘冬, 等. 基于形状记忆合金的变刚度外骨骼设计与建模[J]. 华中科技大学学报(自然科学版), 2021, 49(4): 26-31.

CONG M, ZHANG J, LIU D, et al. Design and modeling of variable stiffness exoskeleton based on shape memory alloy[J]. Journal of Huazhong University of Science and Technology(Natural Science Edition), 2021, 49(4): 26-31.

[99] WANG C, GAO P, WANG X, et al. Mechanical design and experiments of a new rotational variable stiffness actuator for hybrid passive-active stiffness regulation[J/OL]. Actuators, 2023, 12(12) [2024-07-04]. https://www.mdpi.com/2076-0825/12/12/450. DOI: 10.3390/act12120450.

[100] HU B, LIU F, CHENG K, et al. Stiffness optimal modulation of a variable stiffness energy storage hip exoskeleton and experiments on its assistance effect[J]. IEEE Transactions on Neural Systems and Rehabilitation Engineering, 2023, 31: 1045-1055. doi: 10.1109/TNSRE.2023.3236256

[101] WEI F, ZHANG L, ZHANG Y, et al. Design and analysis of a novel variable stiffness joints with robots[J/OL]. Advances in Mechanical Engineering, 2024, 16(1) [2024-07-08]. https://journals.sagepub.com/doi/abs/10.1177/16878132231219612. DOI: 10.1177/16878132231219612.

[102] JIN H, LUO M, LU S, et al. Design and analysis of a novel variable stiffness joint for robot[J/OL]. ACTUATORS, 2023, 12(1)[2024-06-30]. http://www.mdpi.com/2076-0825/12/1110. DOI: 10.3390/act12010010.

[103] SCHIELE A, VAN DER HELM F C T. Kinematic design to improve ergonomics in human machine interaction[J]. IEEE Transactions on Neural Systems and Rehabilitation Engineering, 2006, 14(4): 456-469. doi: 10.1109/TNSRE.2006.881565

[104] KOOPMAN A S, NÄF M, BALTRUSCH S J, et al. Biomechanical evaluation of a new passive back support exoskeleton[J/OL]. Journal of Biomechanics, 2020, 105[2024-07-01]. https://www.sciencedirect.com/science/article/pii/S0021929020302153. DOI: 10.1016/j.jbiomech.2020.109795.

[105] MASOOD J, ORTIZ J, FERNáNDEZ J, et al. Mechanical design and analysis of light weight hip joint parallel elastic actuator for industrial exoskeleton[C]//6th IEEE International Conference on Biomedical Robotics and Biomechatronics. Piscataway, USA: IEEE, 2016: 631-636.

[106] LANOTTE F, BALDONI A, DELL' AGNELLO F, et al. Design and characterization of a multi-joint underactuated low-back exoskeleton for lifting tasks[C]//8th IEEE RAS/EMBS International Conference for Biomedical Robotics and Biomechatronics. Piscataway, USA: IEEE, 2020: 1146-1151.

[107] WANG X R, LIU X D, SHAN Y C, et al. All authors analysis and optimization of the novel inerter-based dynamic vibration absorbers[J]. IEEE Access, 6: 33169-33182. doi: 10.1109/ACCESS.2018.2844086

[108] JAFARI A, TSAGARAKIS N, CALDWELL D. Energy efficient actuators with adjustable stiffness: A review on AwAS, AwAS-Ⅱ and CompACT VSA changing stiffness based on lever mechanism[J]. Industrial Robot: An International Journal, 2015, 42: 242-251. doi: 10.1108/IR-12-2014-0433

[109] SCHORSCH J F, KEEMINK A Q L, STIENEN A H A, et al. A novel self-aligning mechanism to decouple force and torques for a planar exoskeleton joint[J]. Mechanical Sciences, 2014, 5(2): 29-35. doi: 10.5194/ms-5-29-2014

[110] STIENEN A H A, HEKMAN E E G, VAN DER HELM F C T, et al. Self-aligning exoskeleton axes through decoupling of joint rotations and translations[J]. IEEE Transactions on Robotics, 2009, 25(3): 628-633. doi: 10.1109/TRO.2009.2019147

[111] GIOVACCHINI F, VANNETTI F, FANTOZZI M, et al. A light-weight active orthosis for hip movement assistance[J]. Robotics and Autonomous Systems, 2015, 73: 123-134. doi: 10.1016/j.robot.2014.08.015

[112] LAZZARONI M, CHINI G, DRAICCHIO F, et al. Control of a back-support exoskeleton to assist carrying activities[C/OL]//International Conference on Rehabilitation Robotics. Piscataway, USA: IEEE, 2023[2024-03-20]. https://ieeexplore.ieee.org/document/10304691. DOI: 10.1109/ICORR58425.2023.10304691.

[113] HE Y, LIU J, LI F, et al. Design and analysis of a lightweight lower extremity exoskeleton with novel compliant ankle joints[J]. Technology and Health Care, 2022, 30(4): 881-894. doi: 10.3233/THC-213177.


该文来源于信息与控制,欢迎转载,请全文转载并插入该公众号名片。

 
图片

END

图片

https://mp.weixin.qq.com/s/oYtQs6ZY1QjeYe-sx2uhcw

2025年,人形机器人产业迎来爆发拐点。特斯拉Optimus量产在即,华为、宇树等企业加速技术突破,行业正从“实验室研发”向“规模化落地”跃迁为打通产业链上下游协作壁垒,艾邦机器人正式组建"人形机器人全产业链交流群",覆盖金属材料、复合材料、传感器、电机、减速器等全硬件环节,助力企业精准对接资源、共享前沿技术!

扫码关注公众号,底部菜单申请进群
作者 ab, 808