
当电影里的“钢铁侠战衣”照进现实,外骨骼机器人早已从科幻场景走进矿山救援、康复医疗、工业生产的一线。它能让偏瘫患者重新站立行走,让矿山工人轻松扛起重载,让救援人员在险境中提升机动能力。这项融合了机械、控制、传感技术的“人体机能增强”黑科技,正悄然改变人类与物理世界的互动方式。本文来盘点中外外骨骼机器人的研发进展,探究这项 技术的现在与未来。
一、国内研究现状
海军航空工程学院的顾文锦带领的科研团队是国内最早从事外骨骼机器人系统研究的团队之一。其研究的方向和内容主要集中于力位闭环控制、虚拟力控制、灵敏度放大控制、模糊自适应控制和基于重力补偿的位置控制等多种算法,并进行了大量的仿真和实验。
中科院常州先进制造技术研究院陈剑团队和中国科学院深圳先进技术研究院吴新宇团队也相继研发了外骨骼机器人样机,如图1(a)和图1(b)所示;上海大学钱晋武团队对下肢康复外骨骼机器人的运动学和动力学建模开展大量的工作,并相序提出了基于模糊PID、阻抗控制和鲁棒PID等一系列控制方法。他们后续的研究工作包括步态自适应协同控制和基于逆运动学的步态参数优化。如图1(c)所示。
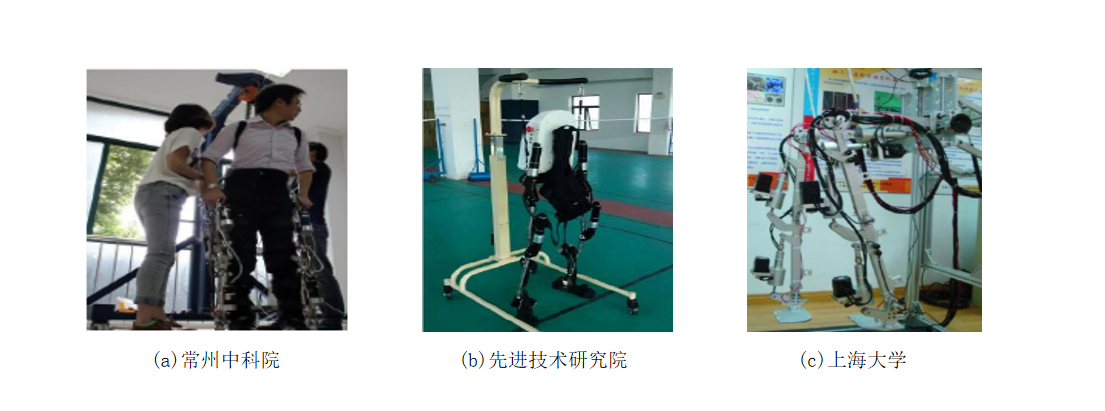
图1 国内部分高校和公司研发的外骨骼机器人
哈工大机器人研究所国家重点实验室多个团队对于不同方向上外骨骼机器人的应用展开研究。包括外骨骼机器人在地震救援中的应用,主被动结合的下肢外骨骼机器人研究以及基于肌电信号控制的上肢外骨骼机器人的探索。如图2所示。
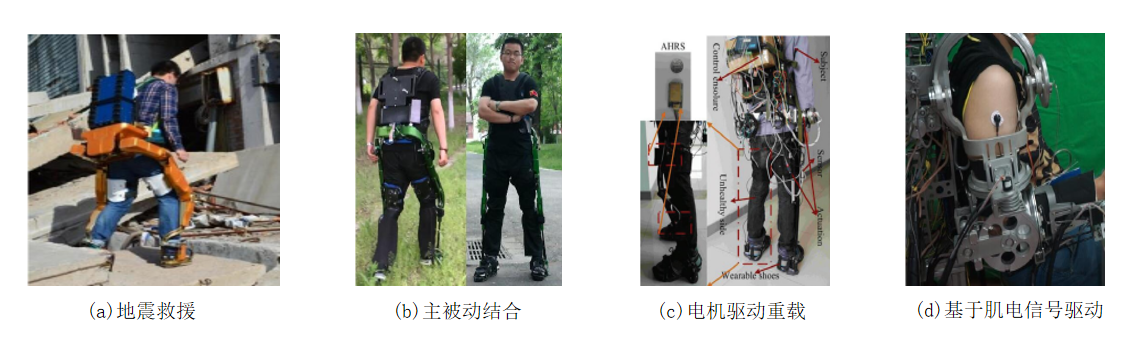
图2 哈尔滨工业大学研发的外骨骼机器人
煤炭科学研究总院有限公司专门针对矿山应急救援、救护场景中的重载搬运和高机动大载重比负重需求,研发了矿山应急救援智能助力外骨骼机器人,产品具备人体姿态实时监测、行走智能助力、重载搬运智能助力、人机智能交互、主动安全防护等功能,可有效提高从业人员机动力、耐力和作业能力,降低劳动强度,减少职业伤害。如图3所示。
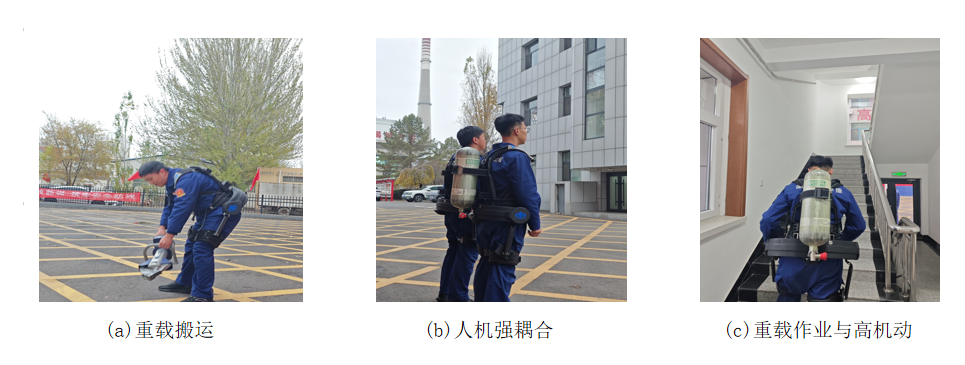
图3 煤炭科学研究总院有限公司研发的矿山应急救援智能助力外骨骼机器人
二、国外研究现状
根据现有的资料得知,外骨骼机器人起源于军用领域,1965年由通用电气公司开发的“Hardiman”是历史上第一套可穿戴式外骨骼机器人,其由液压驱动,可举起341kg的重物。受制于当时的技术,“Hardiman”的体积十分庞大,控制算法不够完善,人机交互结果很不理想,项目没能按最初的设想进行下去。之后几十年,随着控制、材料、传感等技术的发展,外骨骼机器人的研究又进入了人们的视线中。
NASA和佛罗里达人类与机器认知研究所合作研制了外骨骼IHMC,其可用于力量增强和步态生成,每条腿具有三个自由度,Mina是第二代迭代外骨骼,旨在为偏瘫患者提供行走能力,其单腿有两个驱动自由度,2012年,NASA和IHMC合作研发了一款NASA/IHMC X1外骨骼,以满足美国宇航员对在轨对抗的需要,如图4所示。
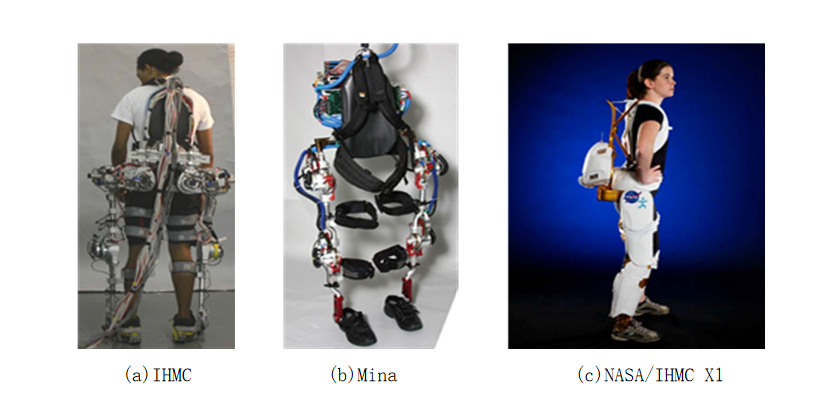
图4 NASA与佛罗里达IHMC合作研制的外骨骼
韩国大宇造船海洋公司在2014 年研制了一款名为“DSME wearable robot”的外骨骼,以应用在造船工程中,DSME由下肢、躯干和附着在躯干上的工作单元组成,分为电液和电机两种驱动方式。实验结果表明,该可穿戴机器人可以在多个造船作业场所辅助工人工作。如图5所示。
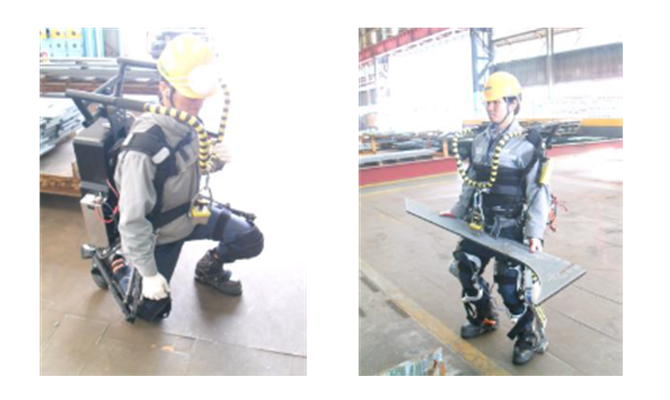
图5 韩国大宇造船海洋公司研制的外骨骼
筑波大学于设计和开发了五套全身外骨骼机器人,如图6(a)所示。通过信息融合和处理,获取穿戴者的意图和趋势,再下发给外骨骼机器人位于骸关节、膝关节和踩关节处的由盘式电机和谐波组成的执行器,完成包括,行走、站立、坐下、上下楼梯、托举和搬运等日常活动。美国麻省理工学院Hugh Herr教授领带的团队致力于研发被动式下肢外骨骼机器人系统,如图6(b)所示。该外骨骼机器人的特点是采用了磁流变阻尼元件与弹性元件结合的方式,降低外骨骼机器人的能源消耗。经实验证明,无关节弹簧或可变阻尼器的零阻抗外骨骼会比负重相同质量的背包增加23%的代谢成本,但被动式外骨骼只增加10%的代谢成本,证明被动式外骨骼在高效、低质量腿部外骨骼设计中的优势。
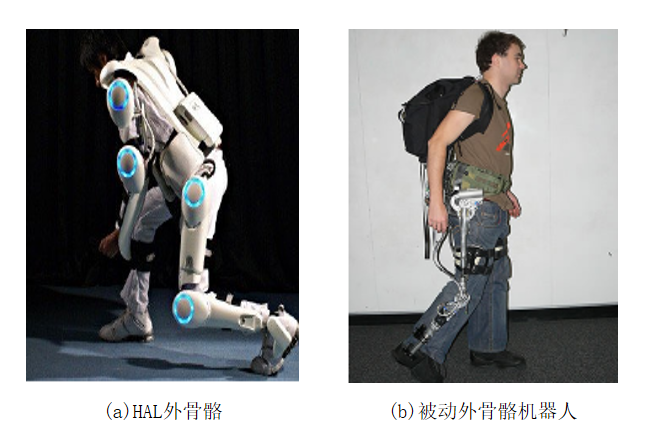
图6 国外部分高校和公司研发的外骨骼机器人
结语
综上,从“Hardiman”的初步探索,到中国矿山智能助力外骨骼机器人的实战落地;从被动式设计的节能突破,到主动助力式机器人的精准适配,外骨骼机器人的每一步迭代,都是人机协同技术的一次跨越!外骨骼机器人不再是遥远的科技概念,而是正在解决现实痛点的实用装备!但是,当前外骨骼机器人走向普及仍面临一些挑战:能源续航问题在野外作业或长时间穿戴中依然突出;复杂动作的意图识别和自适应调节有待进一步提升;此外,如何让外骨骼更轻量化、更符合人体工学,仍是科研与产品化中的重要课题。
未来,随着人机交互越发自然、智能化程度持续提升,外骨骼或许会像智能手机一样,成为日常生活的一部分,这不仅是技术的进步,更是对人类潜能的致敬!
参考文献:
[1]. Song, L.; Ju, C.; Cui, H.; Qu, Y.; Xu, X.; Chen, C. Research on Control Strategy Technology of Upper Limb Exoskeleton Robots: Review. Machines 2025, 13, 207. https://doi.org/10.3390/machines13030207
[2].Zhang, X.; Qu, Y.; Zhang, G.; Wang, Z.; Chen, C.; Xu, X. Review of sEMG for Exoskeleton Robots: Motion Intention Recognition Techniques and Applications. Sensors 2025,25,2448. https://doi.org/10.3390/s25082448
2025年,人形机器人产业迎来爆发拐点。特斯拉Optimus量产在即,华为、宇树等企业加速技术突破,行业正从“实验室研发”向“规模化落地”跃迁为打通产业链上下游协作壁垒,艾邦机器人正式组建"人形机器人全产业链交流群",覆盖金属材料、复合材料、传感器、电机、减速器等全硬件环节,助力企业精准对接资源、共享前沿技术!
扫码关注公众号,底部菜单申请进群