

01
Ego视频要在模型训练阶段“派上用场”,关键是将人的操作精准“翻译”成机器人的动作。然而,要从采集的视频中准确提炼4D数据,仍面临诸多挑战。
首先,场景覆盖范围与重建精度往往难以兼顾。固定场地中的多摄像头系统能够较准确地还原手部动作,但需要提前布置设备,采集范围有限。覆盖真实生活的大规模视频数据集,则往往缺少具有真实尺度的三维手部标注,无法直接提供手部的实际位置和移动距离。
其次,“姿势像”不等于“位置准”。现有算法已能根据图像估计手指姿态,或从视频中还原手部运动轨迹。但仅靠单个摄像头,距离估计主要依赖模型从训练数据中学到的经验,缺少现场测量作为依据。因此,重建结果即使与画面中的手部轮廓吻合,其空间位置也可能存在偏差。
真实操作中的多人互动和遮挡,也增加了识别难度。以美甲为例,美甲师和顾客的手同时入镜,系统需要持续辨认佩戴者的双手,避免跟错对象。工具、物体或前臂遮住手指,以及双手暂时移出画面,都可能造成跟踪中断或重建误差。
头部运动同样会影响重建。摄像头随佩戴者转头、移动,画面也随之变化,系统需要区分手部运动与镜头运动。尤其在头部转动较多、实际位移较小时,空间距离更难准确估计。
因此,MEgoVista要应对一系列相互关联的挑战:在无需预先布置的场景中,准确识别并持续跟踪佩戴者的双手,还原具有真实尺度的手部动作和头部轨迹,再通过独立的外部测量验证重建精度。
02
针对上述问题,MEgoVista设计了一套离线重建流程:先识别佩戴者的双手,再利用多摄像头测量距离,最后对整段动作进行优化。
MEgoVista如何从视频还原动作
首先,识别并持续跟踪佩戴者的双手。MEgoVista在检测手部位置、区分左右手的同时,还会辨别哪些手属于佩戴者,避免在多人互动时跟错对象。以美甲为例,当美甲师和顾客的手靠近或接触时,MEgoVista可以分清双方身份,避免将顾客的手误认成佩戴者的手。
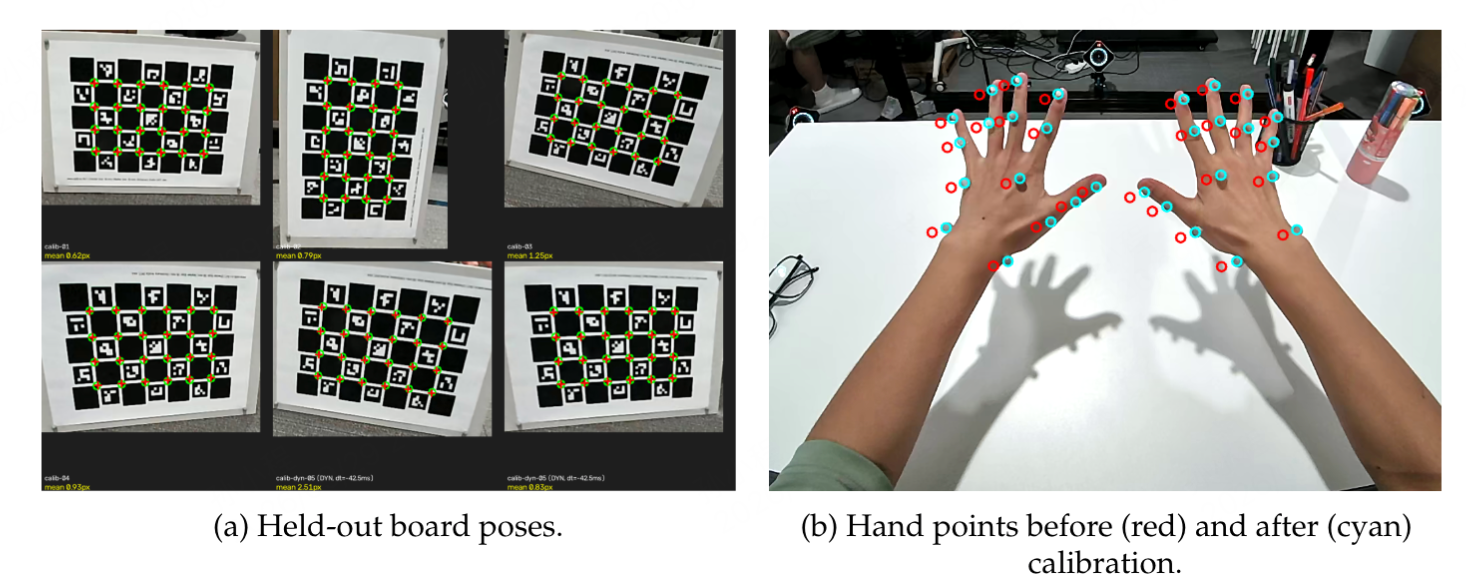
其次,通过多摄像头测量手部距离。MEgoView头戴设备配备三个鱼眼摄像头,以每秒60帧拍摄画面。中央摄像头分别与左右摄像头配对,形成两组立体视觉。系统根据同一只手在不同视角下的位置差异,结合事先标定的相机间距和相对位置,估计手与摄像头之间的实际距离。
针对鱼眼镜头畸变和相机安装角度带来的影响,系统先对画面进行校正,再使用Foundation Stereo估计深度,最后综合两组结果,并优先采纳可信度较高的信息,提高距离估计的可靠性。
最后,优化整段动作,减少抖动和姿态异常。逐帧还原的手部姿势,单独看可能没有问题,连起来却可能出现位置突变、手指过度弯折等现象。为此,MEgoVista先筛选可靠的观测结果,再结合前后帧的信息调整整段动作,使运动更连贯、手指姿态更符合人体结构。
除了还原双手动作,MEgoVista还可以减少佩戴者“转头”带来的影响。MEgoVista利用多摄像头画面还原头部运动轨迹,在重建初期确定真实尺度,并结合惯性信息判断上下方向,从而区分手部运动与镜头运动。最终,双手动作和头部轨迹被纳入同一个具有真实尺度的坐标系,呈现它们在空间中的位置和移动距离。
03
研究团队使用一套由26台摄像头组成的独立光学动作捕捉系统,提供参考数据,检验MEgoVista的重建精度。评测手部漏检算作惩罚,避免算法通过跳过困难画面获得更好成绩。
检查动作捕捉数据与相机画面是否对齐
测试中,MEgoVista的手指姿态误差为4.29毫米,HaWoR和Dyn-HaMR分别为16.30毫米和49.18毫米。需要说明的是,这一指标是在对齐位置、朝向和整体尺度后计算的,反映的是手指姿态精度,不代表整只手在空间中的绝对位置误差。
在这批测试数据中,MEgoVista没有出现手部漏检或误检,动作抖动也低于两种对比方法。两组头部轨迹测试中,完整片段的平均位置误差分别为2.87毫米和0.75毫米。
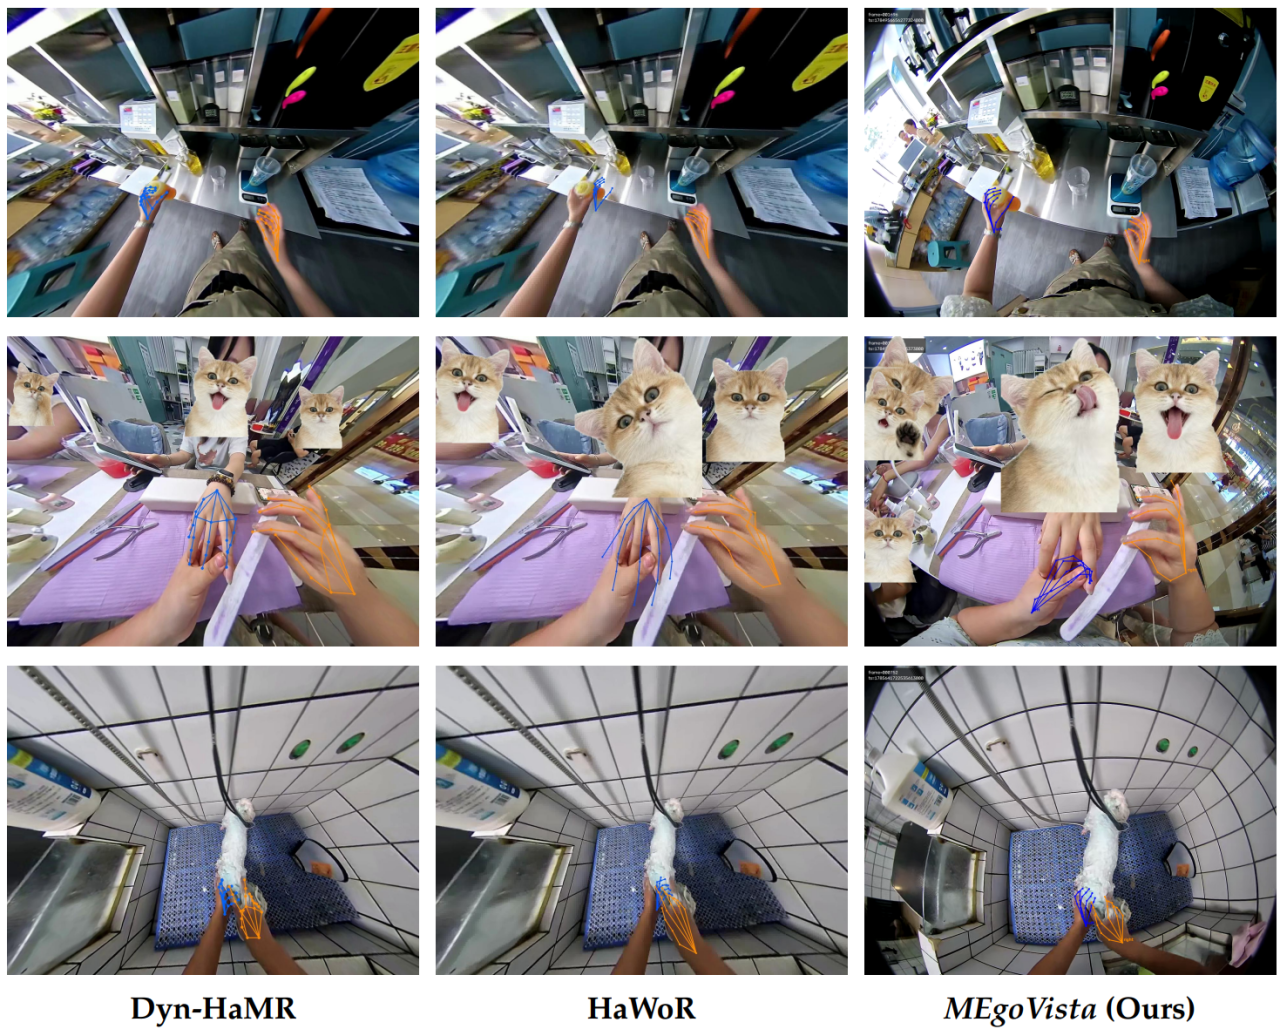
团队还在三类真实场景中进行了进一步对比:
制作奶茶:双手快速移动时,MEgoVista和Dyn-HaMR的骨架较贴合手部,HaWoR的左手骨架出现明显错位。 美甲:HaWoR和Dyn-HaMR都曾将顾客的手误认为佩戴者的手,MEgoVista正确区分了两人的身份。 给宠物洗澡:手部沾有污物且快速运动时,MEgoVista和Dyn-HaMR均检测到了手部,HaWoR的左手和手腕出现偏移。
从画面来看,在快速操作和多人互动场景中,MEgoVista能够较完整地检测手部,重建骨架与实际手部位置较为吻合,也能较稳定地区分佩戴者和旁人的双手。
论文指出,MEgoVista将第一视角视频中的操作还原为具有真实尺度的4D动作数据,并通过独立测量检验重建精度,为机器人学习提供了更可靠的数据来源。
觅蜂科技正持续推进MEgo系列设备量产,以及数据采集、治理和评测能力建设。此次MEgoVista的研究成果,为这一布局提供了新的技术支撑:在拓展数据来源的同时,提高三维动作重建精度,让真实生活的数据更好地服务于具身模型训练。
END
2025年,人形机器人产业迎来爆发拐点。特斯拉Optimus量产在即,华为、宇树等企业加速技术突破,行业正从“实验室研发”向“规模化落地”跃迁为打通产业链上下游协作壁垒,艾邦机器人正式组建"人形机器人全产业链交流群",覆盖金属材料、复合材料、传感器、电机、减速器等全硬件环节,助力企业精准对接资源、共享前沿技术!
扫码关注公众号,底部菜单申请进群