

▌导语 机器人能“看到”世界很久了,直到这块电子皮肤,才让它第一次“摸到”世界。
想象一个场景:一台人形机器人伸出机械手,想从桌上捏起一颗生鸡蛋。它“看”得清清楚楚,位置、角度全都对,但指尖刚一用力,蛋壳就碎了。
问题出在哪儿?不是视觉,而是触觉。
过去几十年,机器人主要靠“眼睛”(视觉)和“耳朵”(语音)与世界打交道,唯独触觉感知长期缺失。而现在,补上这块拼图的,是一种看似不起眼、却正在改写人机边界的技术——柔性触觉传感器。
01先用人话讲清楚:它到底是什么
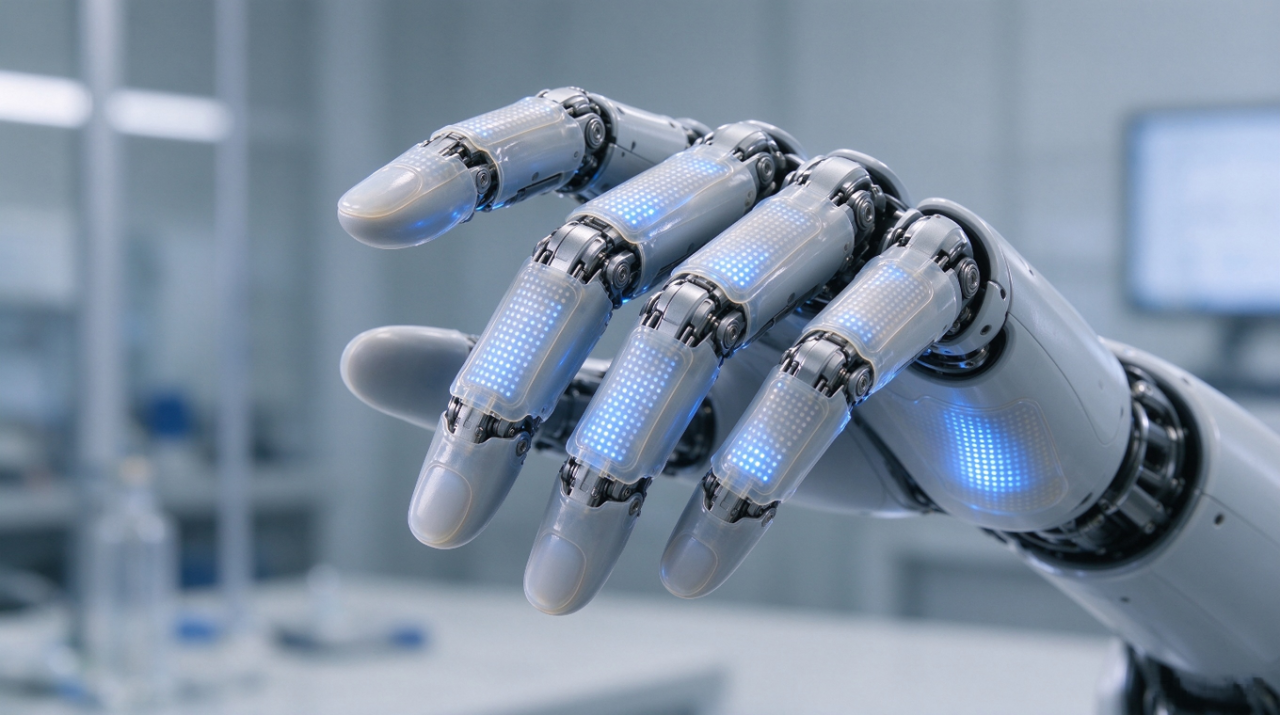
一句话:柔性触觉传感器,是一层可以弯曲、能贴附在复杂表面的“电子皮肤”,能把外部的压力、形变、温度等物理量,转换成机器能读懂的电信号。
再补两句排除:它不是一块硬邦邦的电子元件,而是像薄膜、像皮肤一样的柔性感知层;它也不等于简单的“开关”,而是能测量力有多大、压在哪个位置、软硬属性的连续感知器件。
它真正改变的关系是:让机器第一次能“摸到”世界,而不只是“看到”世界。

02它和传统传感器,差在“能不能贴上去”
传统工业传感器大多是刚性的,装在固定位置,测压力、测位移,可靠但僵硬。柔性触觉传感器的核心差异只有一个词——可贴合。
因为可以弯曲、拉伸、贴附,它才能包住机械手的指尖、覆盖机器人的关节、甚至直接贴在人体皮肤上。这带来三个连锁变化:
- ▸ 接触面积变大,感知更细腻
- ▸ 形态自由,可适配复杂曲面
- ▸ 生物相容,可用于人体接触场景
03它靠什么“感知”?——从材料到信号
信号链路:物理刺激 → 柔性敏感材料 → 电学信号转换 → 调理电路 → 数字感知数据
本质上是一套“刺激—转换—输出”的闭环:外部物理刺激作用于柔性材料,材料把力学量转成电阻、电容等电学量的变化,再经调理电路放大、解析,变成机器人可用的数据。
不同技术路线各有擅长:
- ▸ 压阻式:灵敏度高、结构简单
- ▸ 电容式:抗干扰、适合做大面积阵列
- ▸ 压电式:擅长捕捉动态变化
- ▸ 视触觉式:用光学方案识别形变
选哪条路,取决于要感知的对象和场景。
04为什么突然这么热?——三个变量同时到位
柔性触觉传感并不是新概念,真正“热”起来,是因为三个变量同时变化:
其一,需求落地,人形机器人、具身智能成为产业主线,机器要精细操作就必须有触觉;
其二,成本下降,材料、工艺、量产能力逐步成熟,从实验室走向产线;
其三,AI 补位,多模态模型让海量触觉数据能被“读懂”,传感器从“采集器”升级为“感知入口”。
三件事叠在一起,柔性触觉传感器才从论文走进产品。
05两个常见误区,先澄清
误区一:柔性触觉传感器只是“电子皮肤”的营销概念
事实上,它背后是扎实的材料科学、传感设计与工艺闭环,并且已经进入机器人、医疗、可穿戴的真实场景。
误区二:它越灵敏越好
灵敏度、量程、稳定性、寿命之间存在权衡,真正成熟的产品追求的是“场景里够用、产线上能造、批量下可靠”。
结语
也正因如此,把触觉真正“做好、做薄、做得可靠”,成了比拼内功的方向。
大深传感正是沿着这条路,以柔性传感材料、机器人多模态数据采集与 AI 交互技术为核心,推出指尖触觉传感器、触觉手套、人体姿态识别传感器等系列产品,赋能人形机器人“新触觉”,为具身智能、精密制造、消费电子等产业提供低成本、高可靠性的触觉感知方案。
从“看到世界”到“摸到世界”,这块电子皮肤,才刚刚开始生长。
2025年,人形机器人产业迎来爆发拐点。特斯拉Optimus量产在即,华为、宇树等企业加速技术突破,行业正从“实验室研发”向“规模化落地”跃迁为打通产业链上下游协作壁垒,艾邦机器人正式组建"人形机器人全产业链交流群",覆盖金属材料、复合材料、传感器、电机、减速器等全硬件环节,助力企业精准对接资源、共享前沿技术!
扫码关注公众号,底部菜单申请进群