

设想以后,家里有了一台会收拾东西的人形机器人。晚上,你已经准备休息,它还在客厅和厨房之间来回走动。家务做的不错,就是每次落脚都“咚咚咚”。你可能先想到的,是让它轻一点,楼下的邻居,大概也会有同样的愿望。
机器人走进生活以后,脚步声会变成一个很具体的问题。实验室里,只要没有摔倒、顺利跨过台阶,一次演示就可能算成功;到了有人休息、交谈的空间,落脚的声音和冲击就会非常影响使用体验。
清华大学团队在2026年9月24日在arXiv公开TactileStep预印本,研究怎样让机器人走路时落脚更轻、承重更稳。团队给Unitree G1装上薄型压力鞋垫,让控制器在看清地形之外,还能知道脚底正在承受多大的力、踩实了多少、重量压在哪里。
在论文的真机下楼梯实验中,机器人小腿附近测得的峰值A计权噪声,从视觉基线的97.2 dB降到67.1 dB,相差30.1 dB。这个结果已经足够值得细看:机器人究竟学会了什么,才让同样的下楼动作发生这样的变化呢?
视频1|TactileStep作者主页的机器人行走演示。
📄 论文信息概况
题目:TactileStep: Sole Tactile Learning for Regulating Foot-Terrain Interaction in Humanoid Locomotion
中文理解:利用足底触觉,学习调节人形机器人行走时脚与地面的相互作用。
作者与机构:Zizhuo Wang、Ming-Ju Lee、Shaoting Zhu、Haozhe Lou、Hang Zhao、Yiming Li,清华大学。前两位为共同第一作者,Hang Zhao和Yiming Li为通讯作者。
版本与发表信息:arXiv:2609.28959v1,2026年9月24日首发。
任务与平台:29自由度Unitree G1,结合深度观测、本体状态和足底触觉,在平地、坡面、楼梯与平台过渡中调节落地和支撑。训练使用Isaac Sim / Isaac Lab。
主页地址和代码开源情况:https://tactilestep.github.io/,截至2026年10月14日,官方主页标注Code Soon。
👣 为什么不止研究足底触地反力
人下楼时,知道下一阶在哪里,只解决了落点问题。那么问题来了,脚要以多快的速度接近台阶,触地后怎样缓冲,再怎样接过身体重量呢?
机器人也一样。深度相机提供台阶的形状和位置信息,帮助控制器选择落点,却无法直接告诉它刚才这一下是否踩得太猛。即使脚的位置没有错,也可能只有前脚掌顶住边缘,或者脚底一小块区域承担了大部分载荷。
这时,只知道“总共踩了多少力”还不够。同样的载荷,摊在较完整的脚掌上,和集中压在边缘,意味着不同的支撑状态。
TactileStep因此同时关注两件事:触地时控制冲击,站稳后形成合适的承重分布。如果只追求低冲击,却没有足够支撑,下一步仍然走不稳。
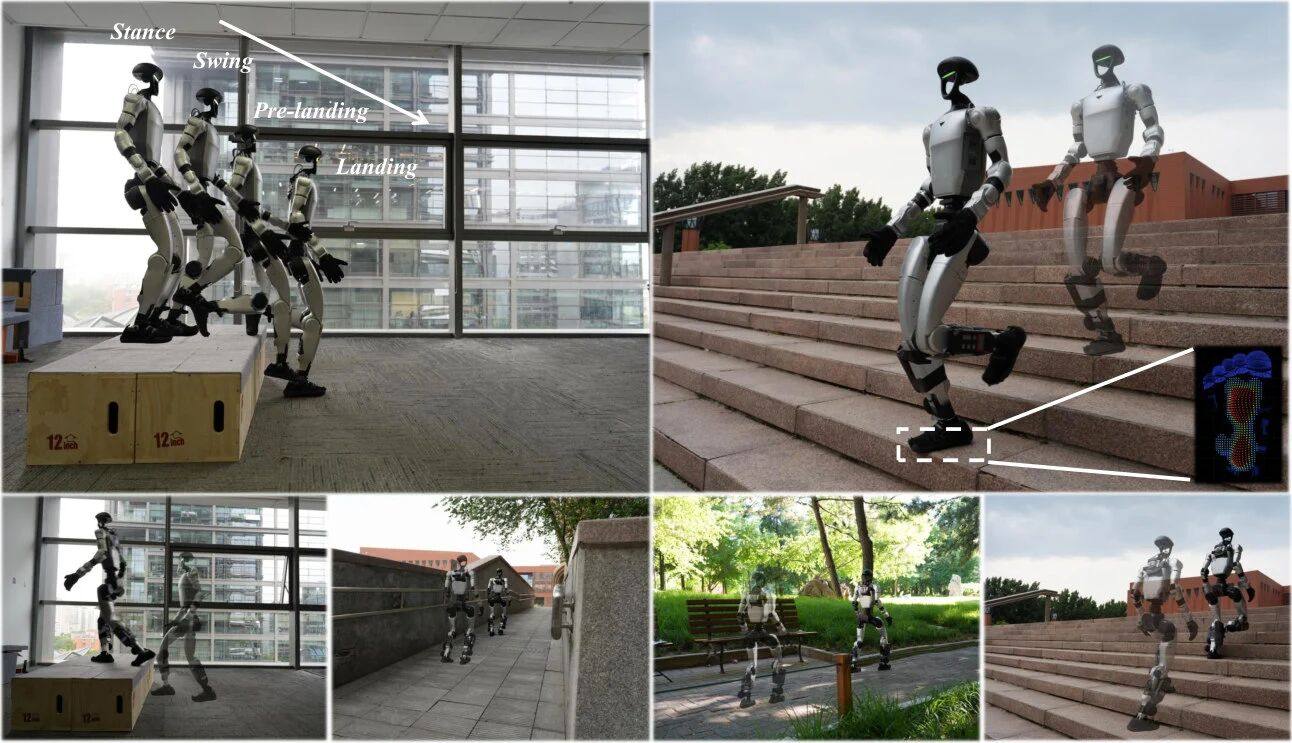
图1|不同地形中的真机部署,以及摆动、预落地、落地、支撑四个足部阶段。来源:TactileStep论文图1。
🦶 压力图主要量化反映在四个数上
鞋垫上分布着多个压力测点,各自记录对应位置的受力。把整张压力图直接输入控制器,会增加它对测点排列、标定和传感器差异的依赖。作者先把这些读数整理成每只脚四个有物理含义的数。
|
|
|
|---|---|
|
|
|
|
|
|
|
|
|
例如,一块有10个等面积测点的示意鞋垫,其中6个有效接触,面积比例就是0.6。若前脚掌的测点受力更大,压力中心就会向前移动。这个例子解释计算方法;论文仿真中每只脚实际布置60个虚拟测点。
两只脚各保留两帧记录,共形成2×2×4=16维触觉观测。力按机器人重力归一化,CoP按足部轮廓范围归一化。近乎没有接触时,CoP被置零,避免很小的测量噪声产生大幅位置变化。
策略把这些信息与深度观测、身体状态一起使用,输出29个目标关节位置。底层PD控制器再根据目标与当前关节状态产生力矩。机器人完成一个动作后,鞋垫测得的接触结果又会参与后续动作决策。
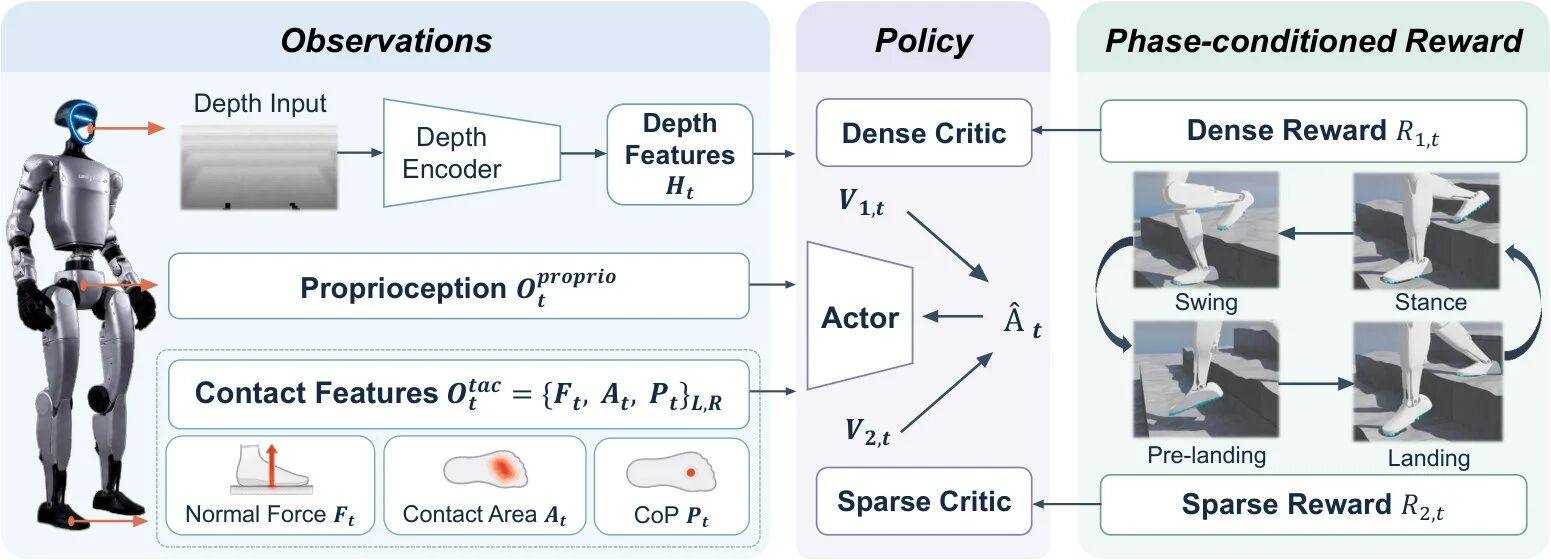
图2|深度、本体状态和足底特征进入策略,右侧按足部阶段组织训练奖励。来源:TactileStep论文图2。
机器人下一步怎么动,由Actor决定:它读取相机、关节和鞋垫的信息,再给出各个关节的目标位置。训练时,两个Critic帮助它判断这样做能否获得更好的后续表现。一个负责经常收到的反馈,比如速度有没有跟上、动作是否平顺;另一个负责只在特定条件下才有意义的反馈,比如落脚结束后,这次触地的峰值力有多大。
这样分工,是为了让持续的行走表现和短暂的落地冲击都能影响训练。触觉信息同时涉及这两类问题:站立时要持续检查承重,落脚时要关注瞬间冲击。两个Critic只参与训练,部署到真机后,仍由Actor根据传感器读数控制动作。
训练中的鞋垫,怎样对应真实采集的鞋垫压力数据
真机能读取压力,仿真时也需要提供相同类型的信息。但同时训练数千台机器人时,逐一计算软鞋底的材料变形代价很高,因此作者采用了较轻的近似。
先根据虚拟测点与地面的间隙、足底和地面的法线方向,把刚体仿真算出的法向合力分配到测点上;再让局部载荷向邻近测点扩散,减少孤立点接触的跳动。最后,从这张模拟压力图提取总力、面积比例和CoP。
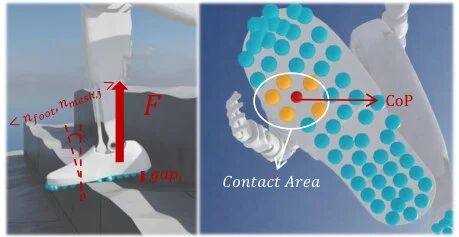
图3|根据距离与法线分配虚拟测点载荷,再提取接触区域和压力中心。来源:TactileStep论文图3。
这套模型的目标,是生成控制器能用的足底特征。作者用同一个不依赖触觉的基线策略,分别采集仿真和真机下楼梯片段,比较特征的范围与变化趋势。图中两者总体接近,也保留了幅值和时序差异。
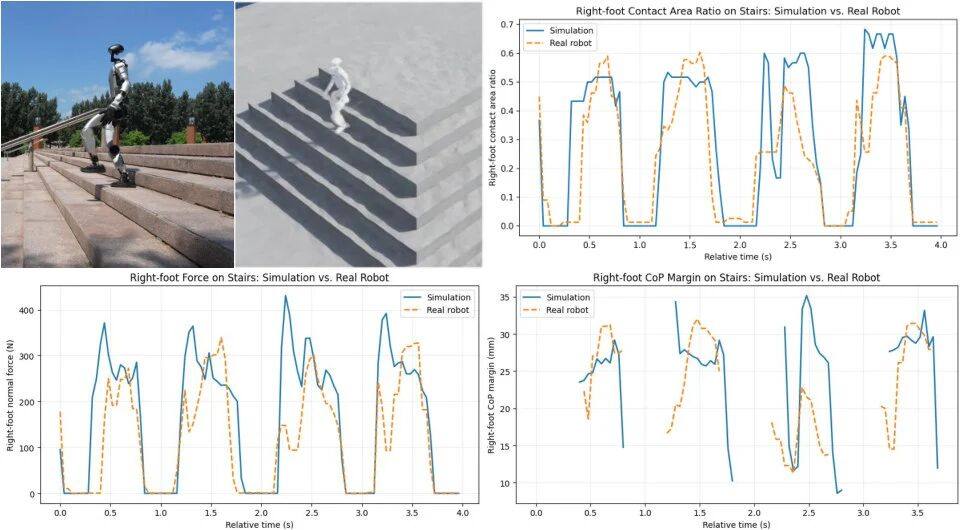
图4|同一基线策略在仿真与真机下楼梯时的触觉特征。来源:TactileStep论文图4。
一只脚落下,要分几个阶段练
有了触觉观测,还要告诉训练算法怎样的接触更好。TactileStep按每只脚的运动与接触状态,依次设置训练目标。
同一只脚,在不同阶段要做的事不同。抬脚时要留出越过障碍的高度;快落地时要控制向下的速度和加速度;刚触地时要缓冲,限制力的骤增;进入支撑阶段后,则要充分接触,让压力中心远离边缘并减少突然移动。训练按这些阶段分别评分,使抬脚、落脚和承重各有对应的要求。
在仿真里,系统可以直接读取脚离地多高、向下移动多快,用来判断阶段和计算奖励。Critic额外读取的是脚部竖直速度和阶段标签,用来评估后续回报。真机运行时,Actor接收的足底信息是鞋垫测出的受力、接触面积比例和压力中心,脚部竖直速度与阶段标签留在训练环节使用。
视频2|作者主页的下楼梯演示。
📊 穿上鞋垫,落脚究竟轻了多少
团队让G1在平地、坡面、楼梯和平台上行走,比较三套控制策略。第一套来自Hiking in the Wild,依靠视觉和机器人自身的运动状态控制行走,下文简称“视觉基线”;第二套使用TactileStep的训练设计,但训练时不向策略提供足底观测;第三套则使用完整的TactileStep。这样既能比较新旧方法,也能进一步看出,走路时读到鞋垫信息有没有帮助。
每个真机实验条件采集20个样本,记录落地冲击力、触地噪声和支撑时的接触面积。
冲击力看的是脚刚碰到地面时,受力一下增加到多大,单位是牛顿(N)。 真机从触地后力曲线的第一次上升沿提取这个值,位置见图5左侧。仿真则在预先定义的落地窗口内取最大法向力,后文分别列出这两类结果。
声音由固定在小腿侧面的声级计记录。 它朝向地面,安装在最低关节上方约6 cm处,测量触地时的峰值A计权声级,单位是分贝(dB)。A计权会对不同频率的声音作不同加权。实验背景声约55-60 dB,主要来自机器人自身的风扇。
接触面积比例看的是承重时,有多少足底测点接触有效。 比如0.483表示48.3%的测点达到接触阈值。
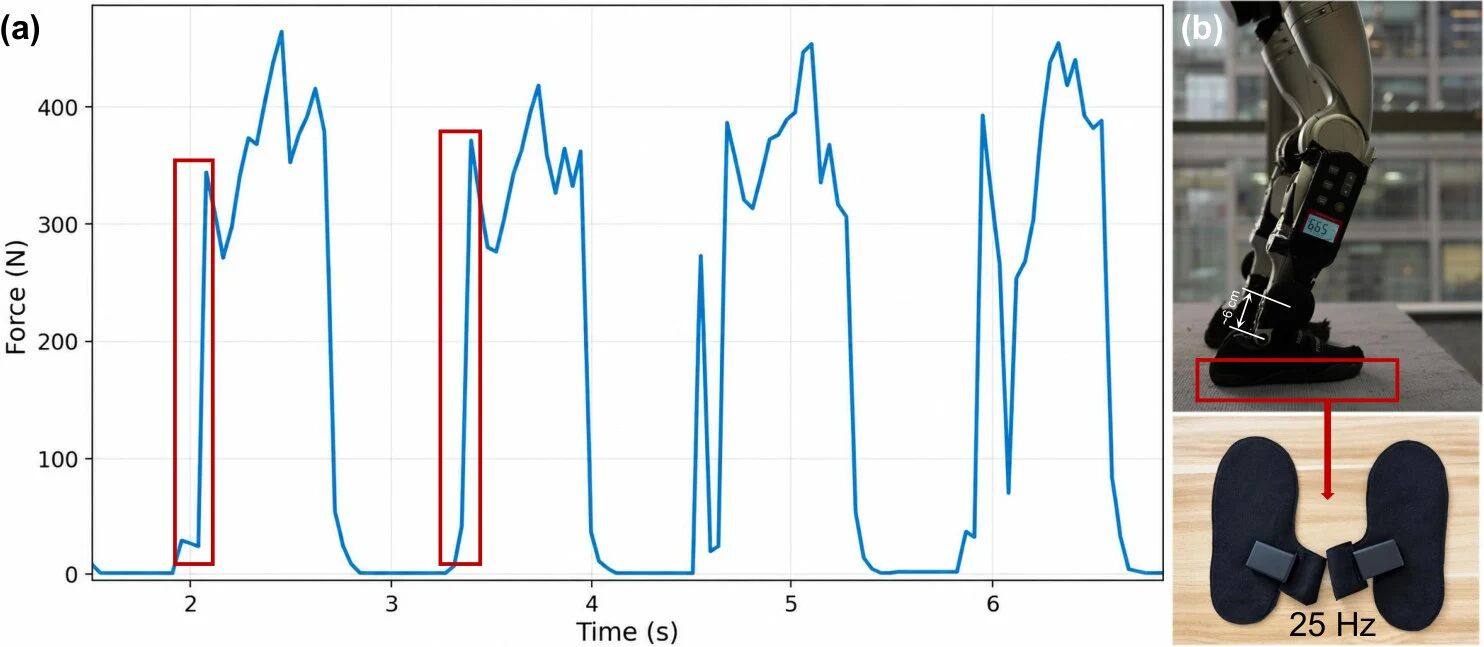
图5|左侧为触地力曲线首次上升,右侧为声级计与鞋垫安装位置。来源:TactileStep论文图5。
在六类地形中观察真机实测结果
咱们先看原论文表3中的真机冲击力。每一行比较的是同一种地形下的三套策略,“无足底观测”对应前面提到的第二套。
下表为真机落地冲击力(N),落地冲击力,越低越好。
|
|
|
|
|
|---|---|---|---|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
上平台时,视觉基线的冲击力为695.0 N,TactileStep降到355.7 N,少了339.3 N,降幅达到48.8%。下平台的降幅也有33.6%。下楼梯则小得多:359.3 N降到344.1 N,约减少4.2%。同样是落脚,改善幅度随动作而变。
下表为真机触地峰值A计权声级(dB),越低越好。
|
|
|
|
|
|---|---|---|---|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
声音的变化方面。下楼梯从97.2 dB降到67.1 dB,减少30.1 dB,是六类地形中最大的差值。上楼梯和上平台分别降低29.0 dB、27.1 dB;下平台、平地、坡面分别降低14.9 dB、24.1 dB、13.5 dB。
这里测到的是脚边的声音。下楼梯尤其值得留意:冲击力只减少约4.2%,声级却相差30.1 dB。这里的冲击力取自触地后力曲线的首次上升,声音还可能受到触地过程、机器人结构振动和地面材料的影响。
支撑接触面积比例,越高表示有效接触更充分。
|
|
|
|
|
|---|---|---|---|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
那么落脚轻了,脚掌是否仍能踩实呢?下楼梯时,TactileStep的有效接触比例由48.3%升到59.8%,增加11.5个百分点;以原来的48.3%为基准,相对增幅就是论文摘要中的23.8%。在这组实验里,声音减小的同时,参与支撑的足底范围也扩大了。
再看“无足底观测”这一列,就能理解鞋垫的作用。去掉实时触觉后,下楼梯的声级是84.9 dB,接触比例是0.417;加入触觉后,两项分别变为67.1 dB和0.598。不过,即使没有实时触觉,这套训练方法在上平台时也能把冲击力从695.0 N降到371.5 N。奖励设计和训练已经带来一部分改进,鞋垫反馈又帮助策略进一步调整了接触。
视频3|作者主页的上平台演示,对应冲击力改善最大的真机工况。
鞋垫采样够快吗?
冲击发生得很快,鞋垫却只以25 Hz无线采样,也就是每40 ms记录一次。如果最高的那个瞬间落在两次记录之间,测出的峰值就可能偏低。作者为此在平地和下平台两种情况下,改用100 Hz有线采集,每10 ms记录一次。
|
|
|
|
|---|---|---|
|
|
|
|
|
|
|
|
采得更密以后,平地读数从191.3 N升到199.2 N,下平台从404.6 N升到427.7 N。两项都略高于25 Hz的结果。这个补充让人能看到采样频率带来的差别,不过作者只列出了这两个工况,其他地形和策略还没有同样的高频对照。
附录还提到,取得一帧数据后,处理和通信的额外延迟小于1 ms。因此,无线方案的时序可以理解为:每40 ms取得一个新样本,再用不到1 ms完成后续处理与通信。
🔍 脚掌接触更多,重量压得怎样
真机鞋垫能测到接触范围,仿真则方便进一步比较训练中的不同设计。作者让每套策略在每类地形上各运行4096个回合,并重复使用同一批地形和随机种子。训练本身使用2048个并行环境。
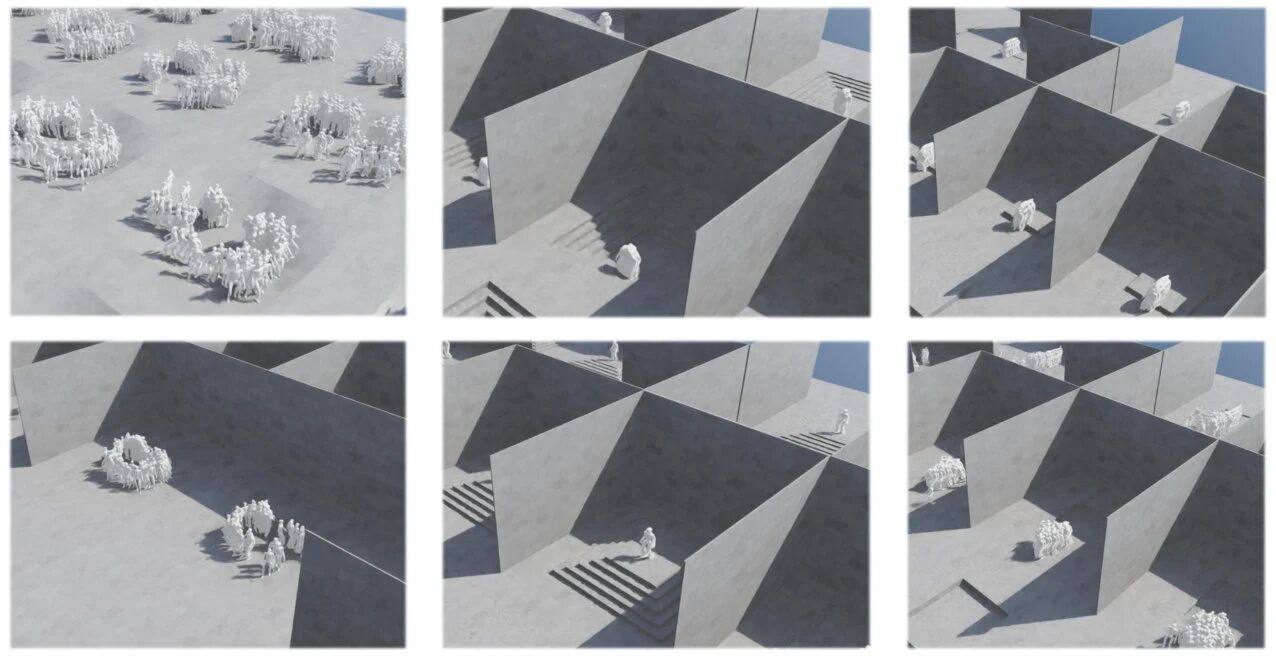
图6|平地、坡面、上下楼梯、上下平台六类地形的并行评估。来源:TactileStep论文图7。
除了接触面积,作者还检查重量主要压在哪里。前文介绍的压力中心CoP,可以理解为足底载荷的集中位置。CoP裕度测量它离足底轮廓边缘有多远,单位是毫米;在脚掌内部时为正,正值越大,离边缘越远。面积比例和CoP裕度合起来,分别描述“接触了多少”和“重量压在哪里”。
下表来自论文表1,箭头左侧是视觉基线,右侧是TactileStep。
|
|
|
|
|---|---|---|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
楼梯上的变化比平地、坡面明显。下楼梯时,接触比例从0.487升到0.545,压力中心到边缘的裕度从27.07 mm增至29.43 mm。坡面接触比例则只从0.804变到0.805,几乎没有变化。作者的解释是,平地和坡面本来就较容易形成充分支撑,楼梯对落脚位置的限制更大。
那么,这些变化与训练要求有没有关系呢?作者重新训练了一套不含稳定支撑奖励的策略。下楼梯时,它的接触比例只有0.455,CoP裕度为25.91 mm,都低于完整方法的0.545和29.43 mm。也就是说,训练中明确要求脚掌充分接触、载荷远离边缘,确实在这两项测量上得到了更好的结果。
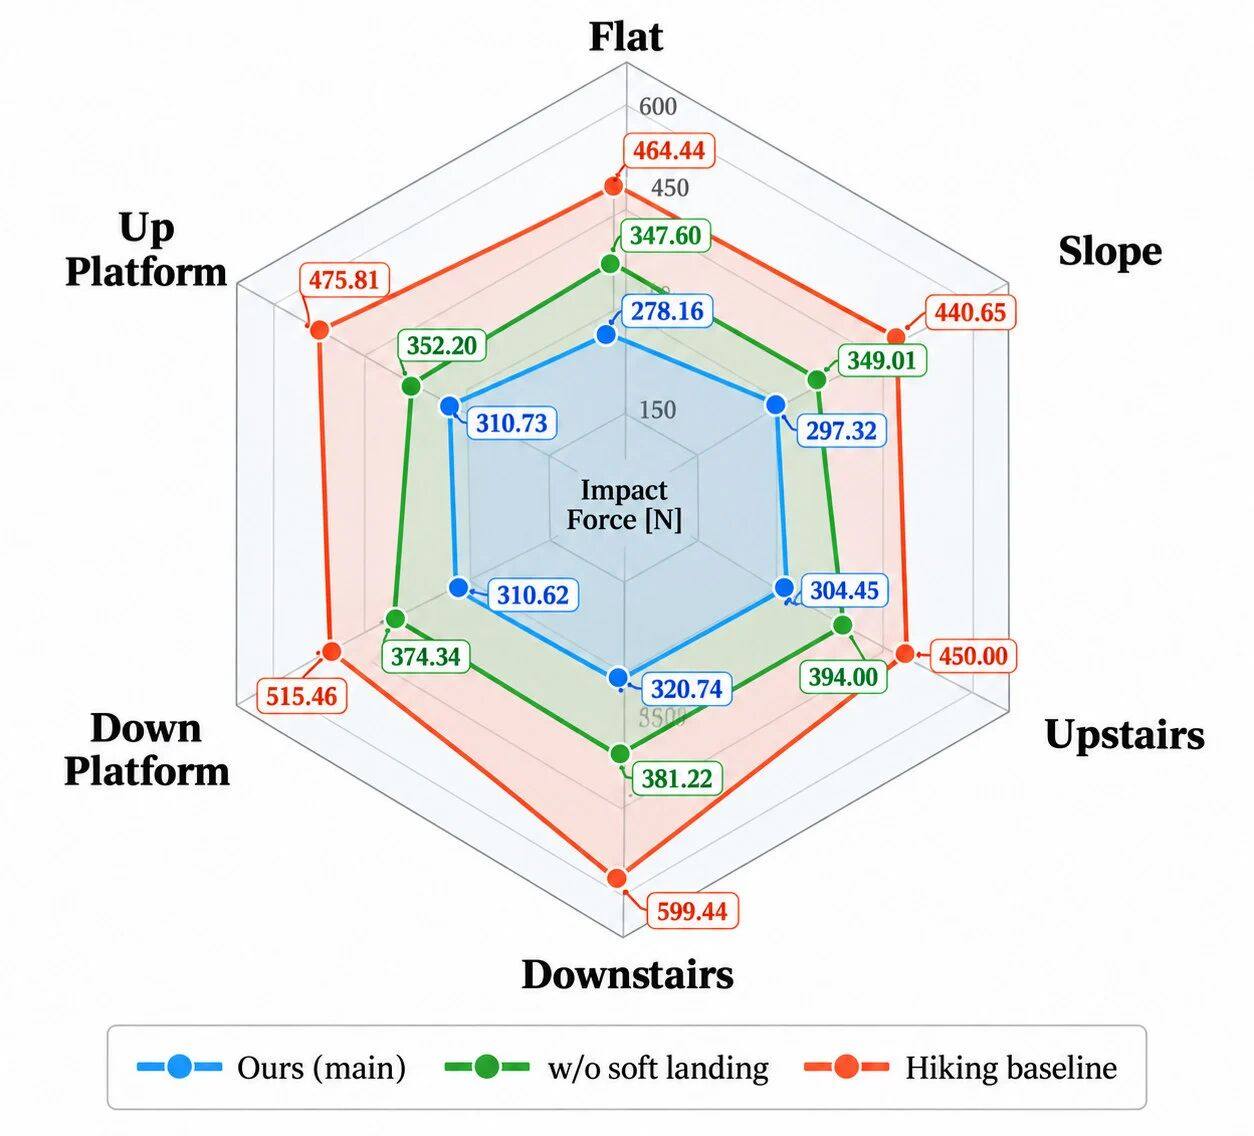
图7|完整方法、去掉软落地奖励的变体与视觉基线的仿真冲击力对照。来源:TactileStep论文图6。
软落地奖励也做了同样的删减实验,结果见图7。删去这部分奖励后,六类地形的冲击力都升高了。前一组奖励改善承重时的接触,后一组奖励降低刚触地时的冲击,两组实验各自对应了方法想解决的问题。
两个Critic是否有必要,作者也单独试过。保持奖励项和训练预算相同,只改用一个Critic,下楼梯的仿真冲击力就从双Critic的320.74 N变成了579.83 N。接触比例和CoP裕度也分别从0.545、29.43 mm降到0.516、28.08 mm。在这项任务中,把两类反馈分开估计,训练结果更好。
⚖️ 走得轻了,会不会更费电呢?
作者还在仿真中记录了完成率、速度跟踪误差、通过时间和能量,结果列在论文表2。
成功率看有多少评估回合完成了任务;速度RMSE看实际速度偏离指令速度多少,单位为m/s,计算时对较大的偏差更敏感。通过时间记录花了多少秒,能量以焦耳(J)报告。
下面两张表均按“视觉基线→TactileStep”排列,这里沿用论文的数值作比较,真机续航仍需另测。
|
|
|
|
|---|---|---|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|---|---|---|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
完成率改善最多的是下平台,从92.26%提高到表中所列的100%,相差7.74个百分点。平地为99.98%,坡面为99.63%。这些结果对应的是前面那批仿真地形和测试回合。
耗能增加的趋势则在全部六类地形中均出现了。以下楼梯为例,通过时间只从6.0 s变成6.1 s,能量却从887.4 J升到1232.9 J,增加约38.9%。速度跟踪误差也从0.19 m/s升到0.20 m/s;其余五类地形的误差报告值同样略有增加。
作者推测,更长的通过时间和更主动的关节调节可能增加耗能。对准备采用这套方法的人来说,除了关心声音能降多少,也要确认多花的能量是否能在接受范围内。
视频4|作者主页的下平台演示。
📌 想要在居民家里安静走路,接下来怎么做?
TactileStep已经在G1上展示了更轻的落地和更充分的足底接触,给了机器人的轻音低噪方向的行走研究非常好的开始。要让居民感受到这种变化,下一步可以把测试搬到实际房间:换几种地板,测量隔壁和楼下的声音,再看机器人连续走动时会带来多大影响。
机器人也要走得足够久。鞋垫用久以后,测量值会不会漂移,磨损后是否需要重新标定,是否会影响控制器对脚下受力的判断呢?
论文表9列出的训练前向速度指令范围为0.45-0.55 m/s,更快运动(比如说走跑模式)也可以进一步测试。仿真使用刚体接触,软地面和沙地上的触觉模拟是否准确,也有待验证。
这项研究值得继续学习的,是足底反馈如何改变控制器的训练目标。除了要求机器人到达目的地,训练现在还能要求它控制触地的瞬间,并把随后的重量分配好。真机实验测到了较低的冲击和噪声,仿真则显示,这些改善伴随着更高的能量消耗。接下来需要找到的是:为了达到实际使用所需的安静程度,怎样安排动作,才能兼顾可靠支撑、行走速度和能源成本。
2025年,人形机器人产业迎来爆发拐点。特斯拉Optimus量产在即,华为、宇树等企业加速技术突破,行业正从“实验室研发”向“规模化落地”跃迁为打通产业链上下游协作壁垒,艾邦机器人正式组建"人形机器人全产业链交流群",覆盖金属材料、复合材料、传感器、电机、减速器等全硬件环节,助力企业精准对接资源、共享前沿技术!
扫码关注公众号,底部菜单申请进群