

当机器人需要抓取一只鸡蛋、握住一杯水,或者轻轻触碰人的手臂时,仅靠视觉往往不够。它还需要知道接触发生在哪里、受到多大压力,以及接触过程中发生了怎样的变化。
这正是电子皮肤的价值所在。通过将柔性导电材料、传感单元和信号处理电路集成到柔性基底上,电子皮肤能够感知压力、拉伸、弯曲、温度等物理信号,为机器人灵巧操作、人机交互、可穿戴设备等应用提供感知能力。
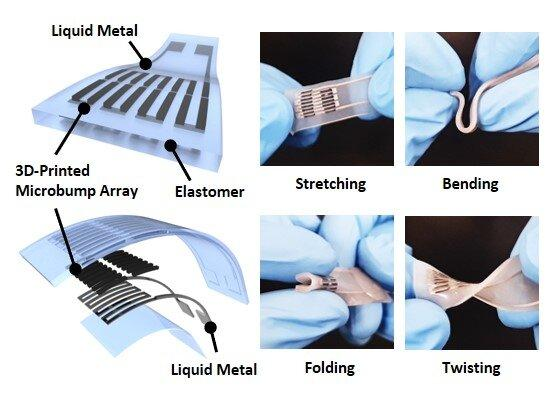
液态金属触觉传感器阵列(源自:Nanowerk 研究报道)
在电子皮肤的导电材料体系中,除了常见的纳米银线、碳纳米管和碳基导电材料,液态金属也正在成为值得关注的一条技术路线。与传统固态导电材料不同,部分液态金属合金在室温下就能保持液态,在具备金属导电能力的同时,还可以适应较大的形变。
那么,液态金属究竟有哪些种类和特点?它又是如何通过3D打印等工艺,变成电子皮肤中的柔性电路和传感器的?
一、液态金属是什么?哪些材料适合电子皮肤?
液态金属并不是指所有在高温下熔化的金属,而是指在特定温度条件下呈现液态的金属或合金。在柔性电子领域,研究和应用较多的是能够在室温附近保持液态的镓基合金。这类材料将金属的导电能力与液体的流动性结合起来,为制造可弯曲、可拉伸的柔性电路提供了新的选择。
液态金属电子皮肤(图源:北京柔致科技有限公司)
1. 镓铟合金:室温液态金属的代表
镓铟合金是液态金属电子皮肤中具有代表性的导电材料。其中,共晶镓铟合金(EGaIn)由镓和铟组成,熔点约为15.5℃,在常见室温环境下能够保持液态。
另一类常见材料是镓铟锡合金,通常称为Galinstan。通过调整合金组分,可以获得适合不同工作温度和加工要求的液态金属材料。
这类材料的主要特点包括:
-
导电性好: 具有金属导电特性,可用于构建柔性电路、导电通道和电极。
-
形变适应能力强:液态金属本身能够随外力改变形状,配合弹性基底与合理的封装设计,可用于可拉伸传感器。
-
具有一定的自恢复潜力:当导电通道发生局部断裂或分离时,在液态金属重新接触、通道结构得到恢复的条件下,导电功能有机会恢复。
-
适合柔性制造:可采用直写打印、喷射、模板转印、微通道填充等方式形成特定电路图案。
不过,液态并不意味着加工更简单。镓基液态金属表面张力较高,表面还容易形成氧化层,因此如何控制材料铺展、附着和图案精度,是制备过程中的关键问题。
2. 铋基、铟基等低熔点合金
除镓基合金外,铋、铟、锡等元素构成的低熔点合金也可用于柔性电子制造。
但需要注意,低熔点合金不一定在室温下就是液态。部分铋基或铟基合金需要加热后才能熔化,冷却后则会凝固。这类材料更适合根据具体熔点、工作温度和成型要求,选择相应的加工工艺。
对于需要长期贴合机器人关节、灵巧手或柔性表面的电子皮肤而言,室温下保持液态的镓基合金具有一定优势;而对于需要结构固定、温度响应或特定成型性能的场景,其他低熔点合金也有研究和应用价值。
因此,液态金属的选择不能只看导电性,还需要综合考虑工作温度、形变适应能力、基底兼容性、封装方式和长期可靠性。
二、 液态金属如何变成电子皮肤?
液态金属本身是一种导电材料,但要让它成为可以工作的电子皮肤,还需要完成电路图案设计、传感结构制备、基底集成、封装以及信号读取等环节。
其中,3D打印为液态金属电路的制造提供了一种重要方式。目前,国内相关代表企业包括南京宇叠科技、火星灵感科技、腾飞集团等。
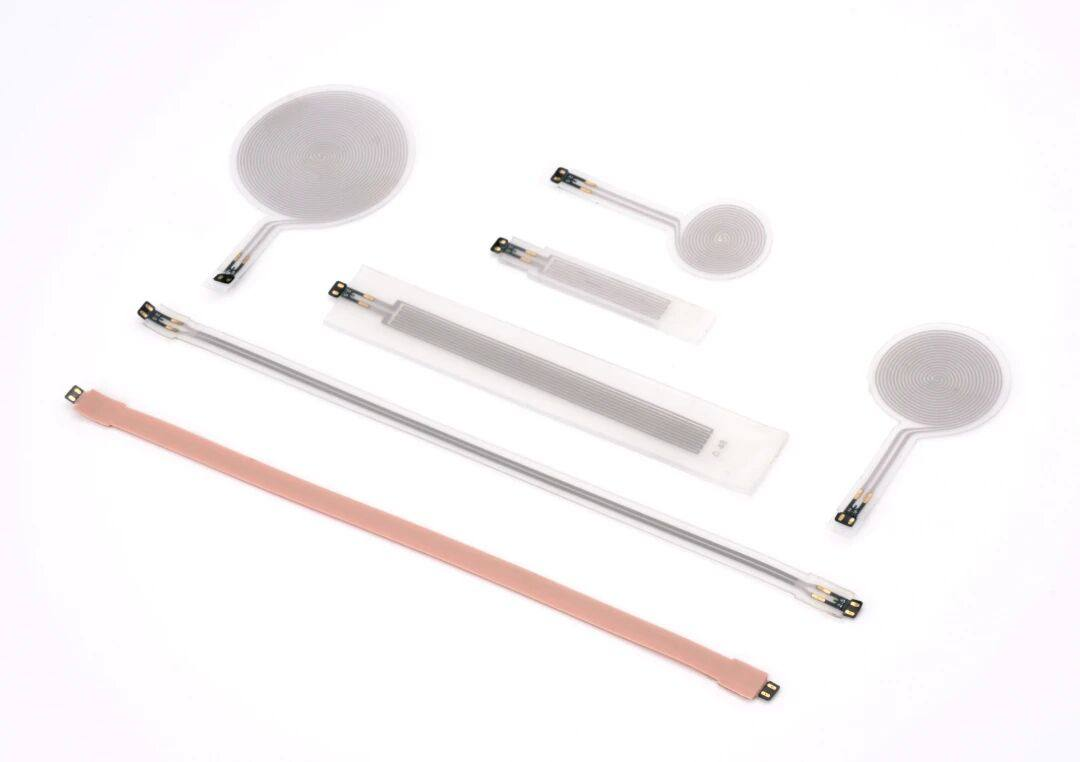
宇叠科技液态金属弹性传感器(图源企业官网)
1. 设计电路:先确定导电路径
在打印之前,需要根据电子皮肤的形状和感知需求设计电路。
如果目标是机器人手指上的压力传感器,就需要规划传感区域、导电线路和电极连接位置;如果是覆盖机器人手臂或躯干的柔性皮肤,则还需要考虑传感单元的分布、线路走向,以及皮肤弯曲、拉伸时的结构变化。
电路设计完成后,可以将路径数据导入打印设备,由设备按照预设轨迹沉积导电材料。
2. 3D打印:将液态金属沉积到指定位置
与传统电路制造中涉及的薄膜沉积、光刻和蚀刻等工艺不同,液态金属直写打印可以通过喷头将导电材料直接沉积在指定位置,形成设计好的线路。
一种典型的工艺流程是:
电路设计 → 基底准备 → 液态金属挤出打印 → 导电结构固定与处理 → 封装集成 → 电学测试。
在打印过程中,计算机控制喷头与基底之间的相对运动,液态金属从喷嘴连续挤出,沿着设定路径形成导电线条。通过调整喷嘴尺寸、打印速度、挤出压力和材料配方,可以改变线路的宽度、连续性与成型效果。
对于需要制造三维结构或避免液态金属在打印后发生过度铺展的场景,还可以采用凝胶悬浮打印、微通道填充等方法,为液态金属提供形状支撑。
需要强调的是,3D打印是液态金属电子制造的重要工艺之一,但并非唯一方式。实际生产中,也可以根据基底形态、线路精度和产能要求,选择直写打印、转印、模板印刷或微通道灌注等工艺。
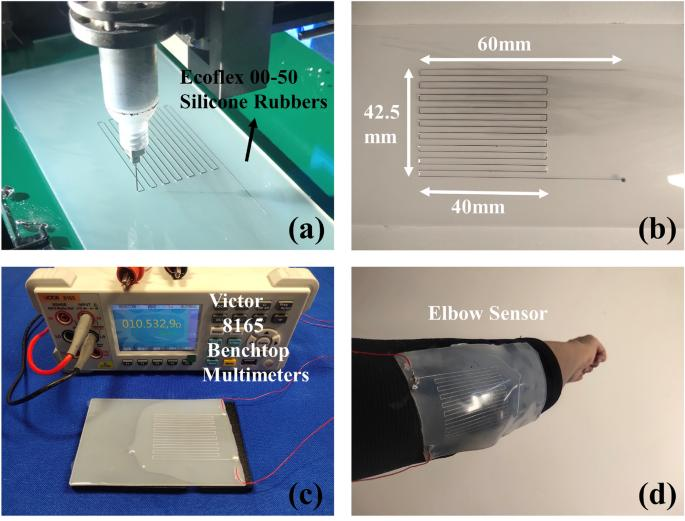
3D打印液态金属电路配图(IEEE:3D Printing Liquid Metal to Create Stretchable Electronic Devices)
3. 传感器集成:让电路具备感知能力
导电线路打印完成,并不意味着电子皮肤已经具备完整的感知功能。
要实现压力、拉伸或弯曲检测,还需要设计相应的敏感结构,并将其与弹性基底、封装层和信号采集电路集成起来。
例如,当柔性传感器受到挤压或拉伸时,内部导电路径或传感结构会发生变化,使电阻、电容等电学参数产生相应变化。通过采集和分析这些变化,系统就能识别外部作用,并进一步估算压力大小、形变程度或接触位置。
在这一过程中,液态金属可以承担导电线路、电极或敏感结构中的导电部分。其具体功能取决于传感器的结构设计,并非所有液态金属电路都能直接测量压力。
4. 封装与可靠性:决定电子皮肤能否长期工作
电子皮肤往往需要反复弯曲、拉伸、按压,甚至接触汗液和水。因此,材料打印完成后,还需要通过弹性体包覆、柔性薄膜封装或微通道结构等方式,限制液态金属的流动范围,降低泄漏风险,并提高线路的机械稳定性。
对于机器人应用,还需要进一步验证传感器在反复抓握、持续受压、多次拉伸和复杂环境下的信号稳定性。
这也是液态金属电子皮肤从实验室样品走向实际应用时,需要重点解决的工艺问题之一。
液态金属是柔性电子皮肤的一条技术路线,但并非所有电子皮肤都采用液态金属。根据导电机理、柔性要求和制造工艺的不同,纳米银线、碳纳米管、碳基导电材料等也被广泛研究和应用。
2025年,人形机器人产业迎来爆发拐点。特斯拉Optimus量产在即,华为、宇树等企业加速技术突破,行业正从“实验室研发”向“规模化落地”跃迁为打通产业链上下游协作壁垒,艾邦机器人正式组建"人形机器人全产业链交流群",覆盖金属材料、复合材料、传感器、电机、减速器等全硬件环节,助力企业精准对接资源、共享前沿技术!
扫码关注公众号,底部菜单申请进群