

在机器人电子皮肤众多触觉技术路线中,视触觉传感器凭借较高的空间分辨率,能够获取细腻的接触形貌和压力分布信息,逐渐成为灵巧手指尖、高精度夹爪等应用的技术趋势。
不过,视触觉方案通常需要集成弹性接触层、光源、摄像头及相关光学结构,在获得高分辨率感知能力的同时,也面临体积较大、成本较高、系统集成复杂等问题。另外,光子晶体、感光板替代微型摄像头等技术也在不断涌现。
一、视触觉传感器原理与技术趋势
1、基本原理:把触觉信息转化为图像
视触觉传感器(Vision-based Tactile Sensor)是一类利用光学成像获取接触信息的传感设备,核心优势在于高分辨率。与压阻式、电容式传感器通过电阻或电容变化检测压力不同,视触觉传感器通常通过捕捉柔性材料受力后的形变,再利用图像处理算法解析接触状态。
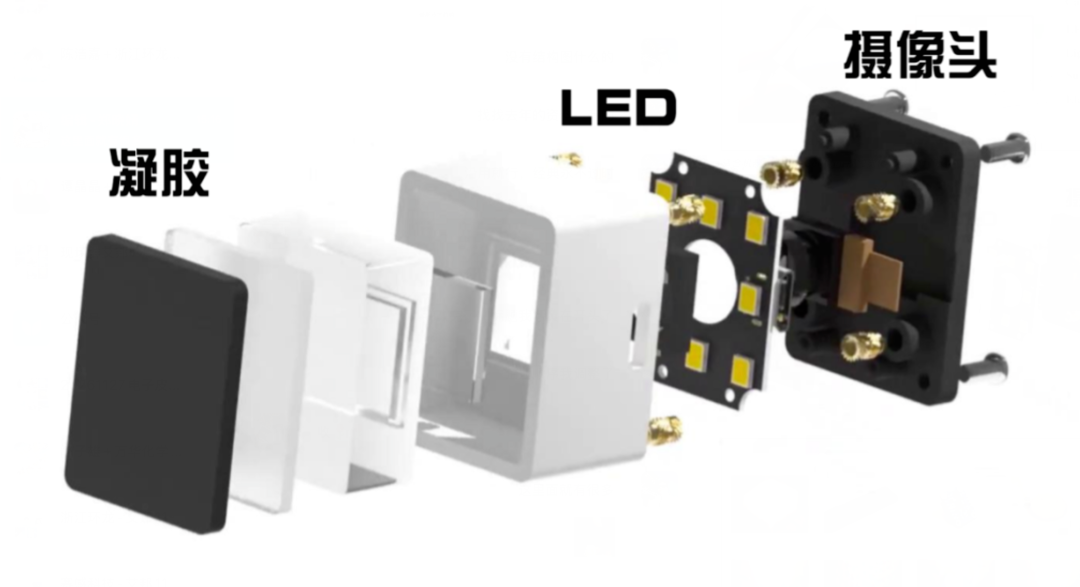
其典型结构包括柔性接触层、光学标记层、光源、摄像头及数据处理模块。
当机器人手指接触物体时,柔性接触层会发生微小形变,内部标记点、表面纹理或光场随之改变。摄像头记录这些变化后,算法进一步计算接触位置、接触面积、压力分布、滑移趋势及物体表面形貌等信息。
适合机器人指尖的GelSight视触觉传感器设计和结构
DIGIT视触觉传感器对不同物体的测试图像
2、技术趋势
随着机器人灵巧手和末端执行器对空间利用率要求不断提高,视触觉传感器正向更薄、更小的方向发展。
(1)轻薄化与微型化
随着机器人灵巧手和末端执行器对空间利用率要求不断提高,视触觉传感器正向更薄、更小的方向发展。行业通过优化光学结构、感知材料与信号读取方式,在压缩体积的同时,尽可能保留触觉分辨率和力感知能力。如何平衡尺寸、性能、耐久性与成本,仍是技术发展的重点。
(2)光学结构与感知材料创新
视触觉传感器正探索更多技术路线,包括新型光学结构、柔性光学材料及图像重建方法,以提升触觉信息的获取效率与硬件集成度。未来,材料、结构设计与信号处理算法的协同优化,将成为产品差异化的重要方向。
(3)与数据采集、控制算法协同发展
视触觉传感器不仅用于感知接触信息,也为机器人精细操作提供数据支持。随着触觉数据与视觉、动作轨迹等信息融合,行业正从单一硬件研发向传感器、数据采集和控制算法协同发展,推动机器人提升抓取与操作能力。
二、国内外视触觉传感器企业盘点
1. GelSight
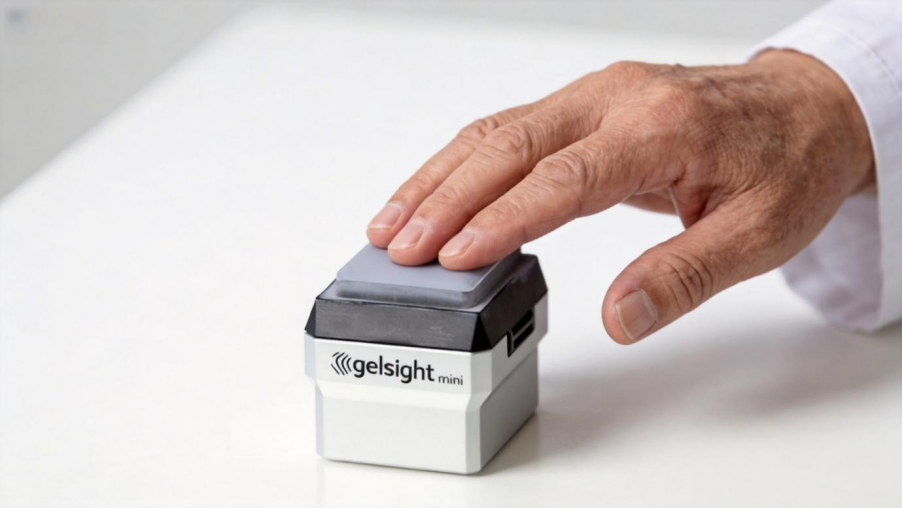
GelSight是海外较早将光学触觉技术用于商业产品的企业之一,业务涵盖机器人触觉感知、表面形貌测量及工业检测。
其GelSight Mini采用弹性体与光学成像相结合的技术,通过采集接触后的表面形变,重建物体的三维形貌。产品可输出二维、三维测量数据,并支持ROS/ROS2等机器人开发环境,适用于精细抓取、表面纹理识别及机器人触觉研究。
图源:企业官网
2. 纬钛机器人
纬钛机器人(ViTai Robotics)专注机器人视触觉传感与精细操作,产品覆盖视触觉传感器、视触觉夹爪及多模态数据采集设备。
其VT-GF515视触觉传感器采用紧凑型设计,可适配主流灵巧手结构,具备240×240触觉信息点、最高120 Hz采样频率、0.01 N最小感知力,以及20 N最大法向力和切向力。
图源:企业官网
3. 戴盟机器人
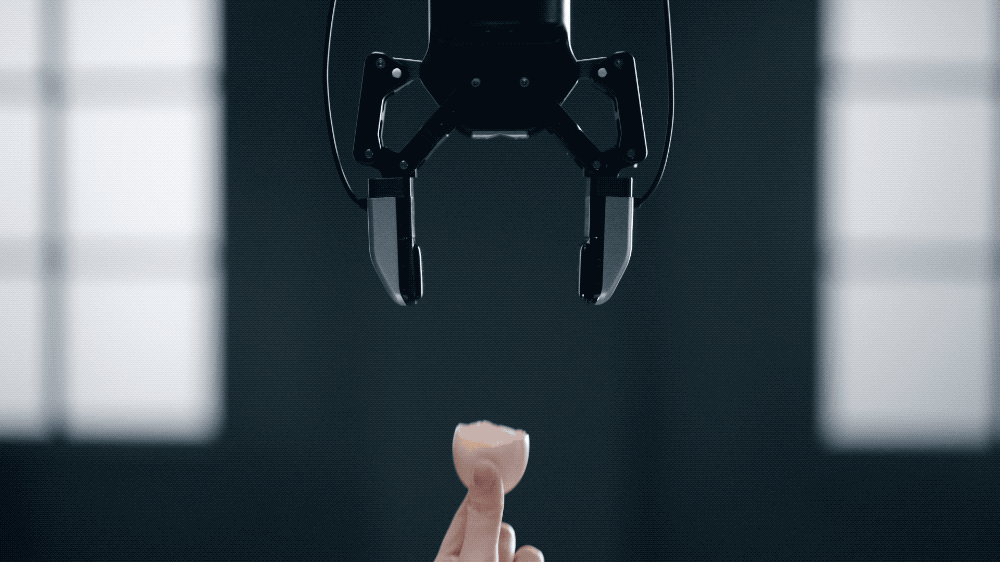
戴盟机器人聚焦机器人触觉感知与灵巧操作,围绕视触觉传感器、视触觉夹爪、遥操作数据采集系统及含触觉的操作模型构建产品矩阵,包括DM-Tac X、DM-Tac F等传感器型号,以及DM-Tac G视触觉夹爪。
戴盟机器人DM-Tac系列视触觉传感器采用单色光视触觉技术,可获取接触形貌、三维形变场、三维分布力和六维集中力等信息。DM-Tac W2拥有110,592个有效感知点、最高120 Hz采样频率及IP67防护等级,产品还通过了500万次工业级测试。
图源:企业官网
4. 千觉机器人
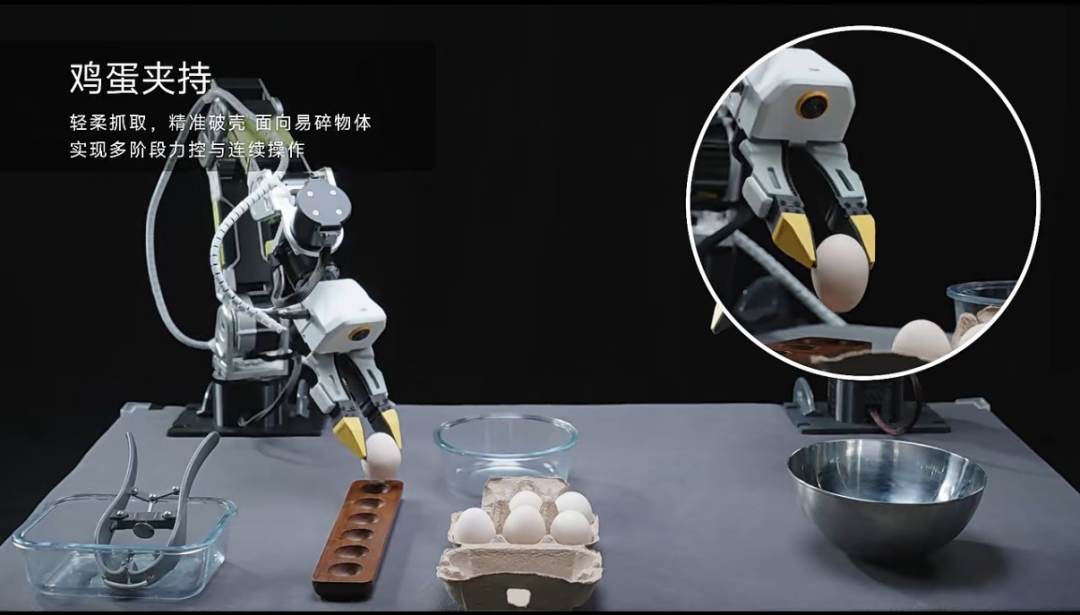
千觉机器人是一家聚焦机器人触觉感知与自主交互的科技企业,产品覆盖高分辨率触觉传感器、智能触觉夹爪、穿戴式数据采集设备及相关算法。
其XTac UMI G1穿戴式视触觉数据采集夹爪,集成三色光视触觉传感器、腕部鱼眼相机与高精度位姿传感器,可同步采集视觉、触觉、位姿、夹爪状态和IMU数据。搭载两枚视触觉传感器,支持最高120 FPS采集,力程范围为0—25 N。
图源:企业官网
5. 一目科技
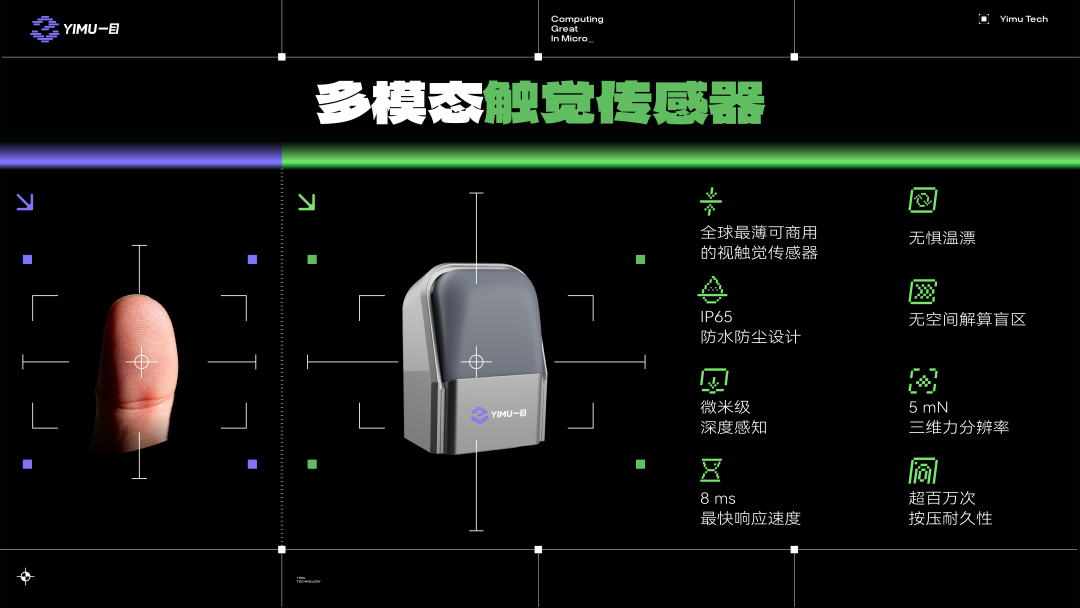
一目科技聚焦仿生视触觉传感器及具身智能触觉技术,围绕传感器、数据采集、算法处理和模型训练构建相关产品体系。
其Sentra-T系列采用微型光学系统采集接触面的微观形变,再通过算法解析压力、剪切力、纹理和滑动趋势等信息。目前,一目视触觉产品厚度已迭代至小于3毫米,高达0.005 N力分辨率及120 fps输出。
图源:企业官网
6. 模量科技
模量科技(ModuTech)聚焦触觉感知技术,产品覆盖视触觉传感器、触觉模组、触觉数据采集设备及触觉模型,面向具身智能、工业制造、新能源电池和智能汽车等领域提供解决方案。
模量科技MoVi视触觉产品目前已升级为视触觉六维力传感器,可同步感知六维力,结合高密度感知与算法处理获取接触过程中的受力信息。根据公司官网近期发布的信息,该产品拥有超过15万个有效感知点,灵敏度达到0.1 N,并已开始小批量订单交付。公司还布局MoGlo数采手套、MoFi触觉模组等产品。
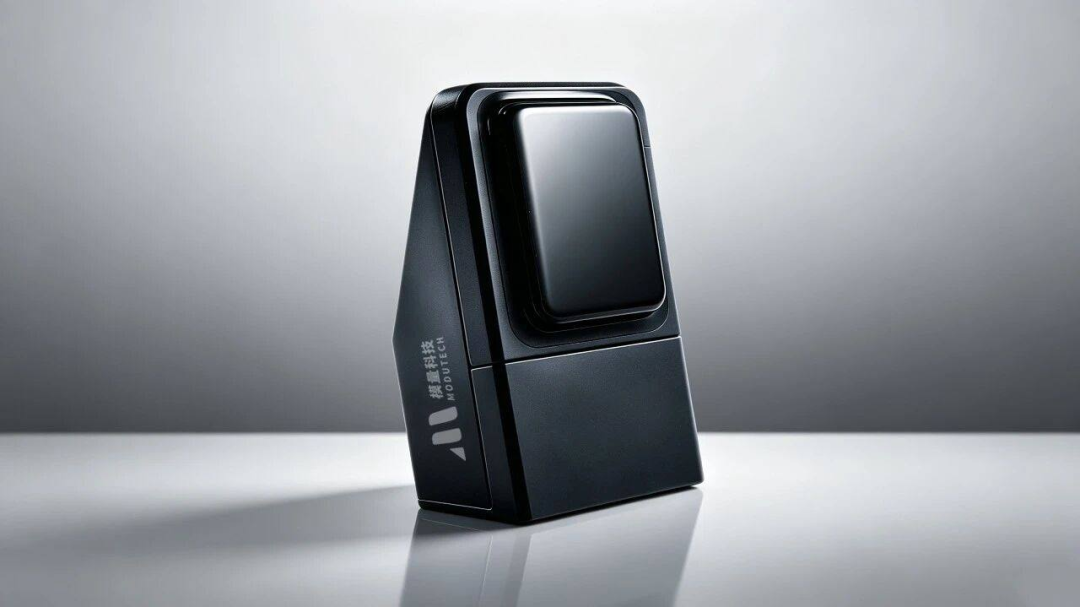
图源:企业官网
2026年8月,模量科技宣布完成数千万元Pre-A轮融资,由猎鹰投资、益华资本联合领投。公司表示,资金将用于研发团队扩充、产线升级及全球市场拓展。其视触觉与压阻式触觉方案已应用于机器人和工业制造场景,并开始小批量交付。
7. 灵感机器人
灵感机器人科技(深圳)有限公司聚焦机器人触觉感知与精细操作,布局视触觉传感器、柔性电子皮肤、微型六维力传感器及多模态数据采集系统。
灵感机器人自研超微型成像系统,缩短传感器内部物距与整体体积,使其能够嵌入灵巧手指尖。其技术路线侧重稠密力场,通过重建三维力场与几何场信息获取接触状态。公开报道提及,团队早期研发的超薄视触觉传感器厚度为5毫米,力场追踪分辨率超过10万点/cm²。
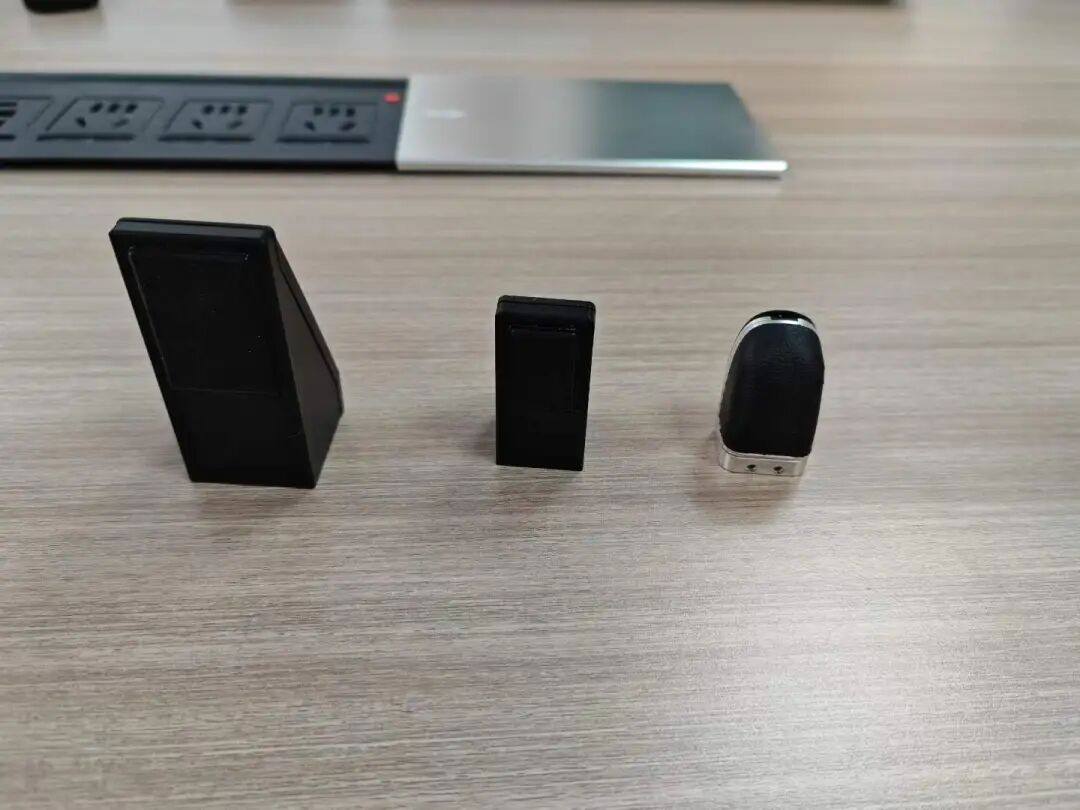
图源:艾邦机器人
2026年10月,触觉智能企业灵感机器人(AGIMind Robotics)宣布完成数千万元天使轮融资,投资方包括力合资本、合肥创新投等知名投资机构,治臻咨询担任财务顾问。
8. 视塔机器人
视塔机器人是一家聚焦触觉感知与机器人操作的科技企业,以柔性光子晶体材料为技术切入点,布局触觉传感器、数据采集设备与触觉控制模型。
其柔性电子皮肤核心技术是采用受压变色的光子晶体材料,将受力变化转化为光学信号,再通过柔性感光面板读取信息,厚度可小于1毫米,感知密度超过10,000点/cm²。公司还布局视触觉数采夹爪、EGO数据采集系统及数采背包等产品。
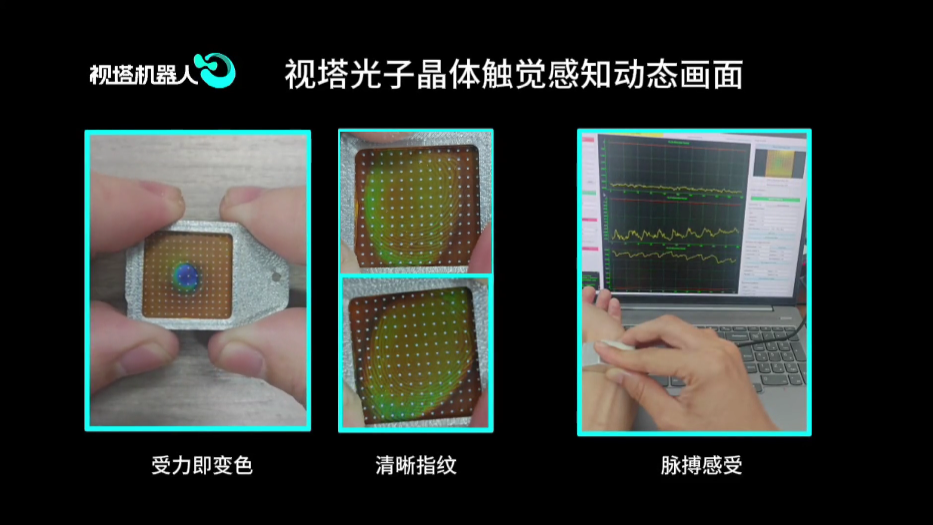
图源:企业官微
2026年10月13日,视塔机器人宣布完成天使轮融资。
9. 知行具身
知行具身(ImprintX)以触觉为入口,构建从触觉器件、数据采集到模型训练的技术体系,重点面向机器人精细操作和通用物理智能。
其Imprint X视触觉传感器采用神经拟态、事件驱动感知原理,具备1毫秒延迟、超过1 kHz的帧率、0—25 N力程范围及0.02 N力感知分辨率。配套的Imprint Glove触觉手套采用独立指套与腕部集线器架构,可输出三维接触位置和三维接触力等结构化数据。
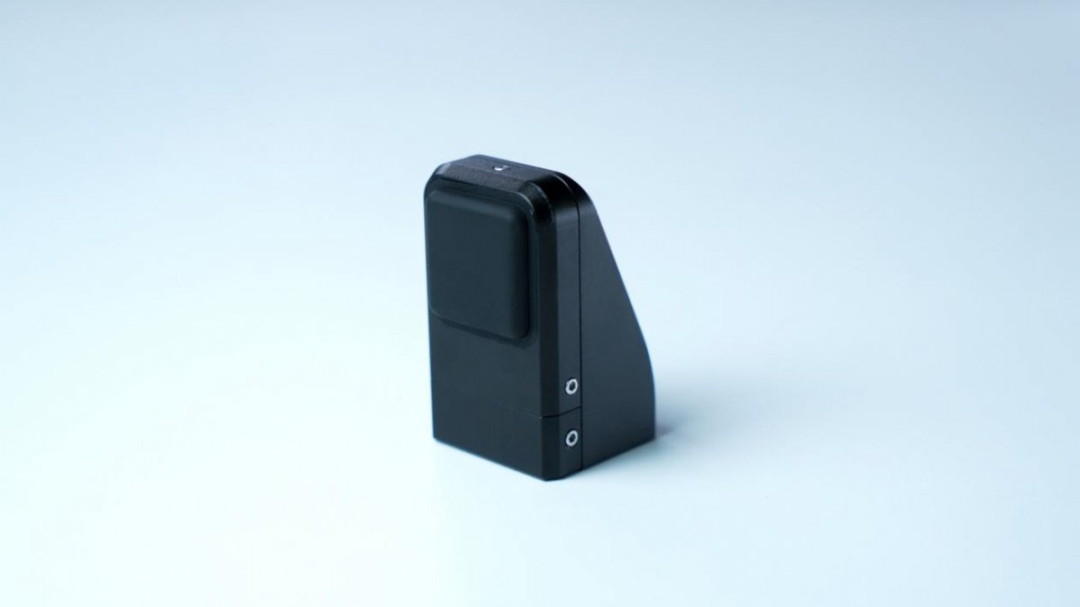
图源:企业官网
10. 叠动科技
叠动科技专注机器人触觉感知,产品包括视触觉传感器、视触觉夹爪、数据采集设备及端侧智能算力终端。
叠动科技将MEMS工艺与视触觉传感相结合,ORY-Mini实现毫米级轻薄,产品整体厚度<7mm,以至薄设计实现轻薄通用集成于高分辨率触觉感知。
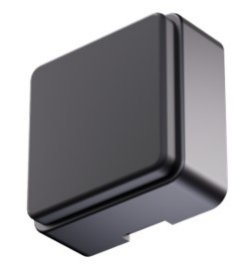
图源:企业官网
11. 汇光创新
汇光创新由清华技术团队孵化,专注超薄视触觉传感器研发,产品面向机器人指尖、夹爪等末端执行器。
其LIGHT TILE核心技术采用灰度图像重建方案,区别于传统依赖彩色标记点追踪的技术路线,旨在简化光学结构和算法处理流程,产品厚度为3—4毫米,目前已进入产品化推进阶段,并针对机器人指尖与夹爪开展适配。
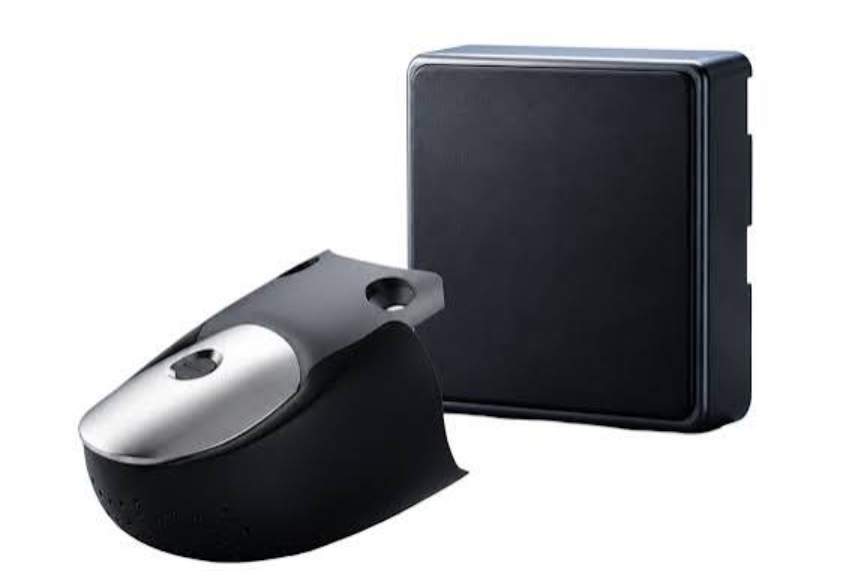
图源:企业官网
2026年6月,公司宣布完成数千万元天使轮融资,资金主要用于产品量产迭代与场景落地。
12. 新智具身
上海新智具身智能科技有限公司聚焦具身智能中的触觉感知与精细操作,业务覆盖视触觉传感器、数据服务平台及视觉—触觉操作模型。
新智具身自研视触觉传感器主要面向机器人精细抓取和多维力检测,拥有NeoData系列、N系列视觉触觉操作大模型等产品。
2026年9月,公司宣布NeoData视触觉全模态数据商城上线,进一步拓展了视触觉技术在数据服务环节的应用。
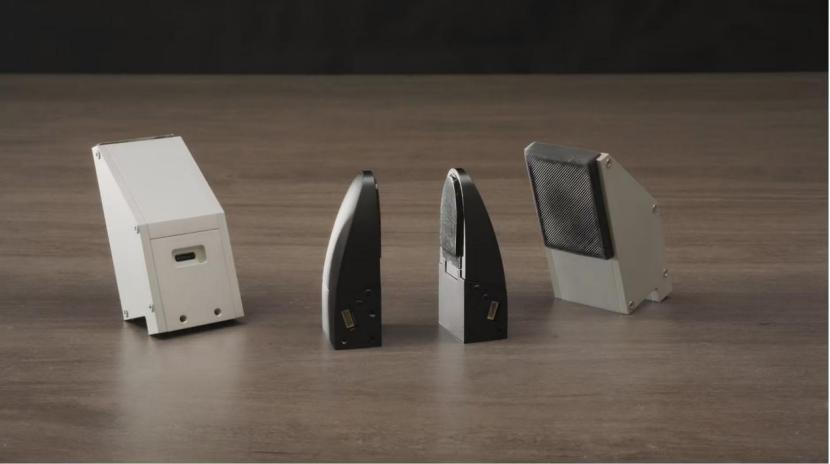
图源:企业官网
2025年,人形机器人产业迎来爆发拐点。特斯拉Optimus量产在即,华为、宇树等企业加速技术突破,行业正从“实验室研发”向“规模化落地”跃迁为打通产业链上下游协作壁垒,艾邦机器人正式组建"人形机器人全产业链交流群",覆盖金属材料、复合材料、传感器、电机、减速器等全硬件环节,助力企业精准对接资源、共享前沿技术!
扫码关注公众号,底部菜单申请进群