

从机械臂指尖的细腻触感,到ICU病床上的无线生命体征贴片,再到VR 手套里的真实触感一这些场景的共同载体,都指向一项正走出实验室、逼近量产前夜的技术:电子皮肤。本文从原理、材料、性能、应用到产业全景,带你读懂这张“数字皮肤”。其中,离子电容式触觉传感器正凭借超高灵敏度成为行业前沿热点,而材料创新,正在为它的量产落地打开空间。
01
一层数字皮肤
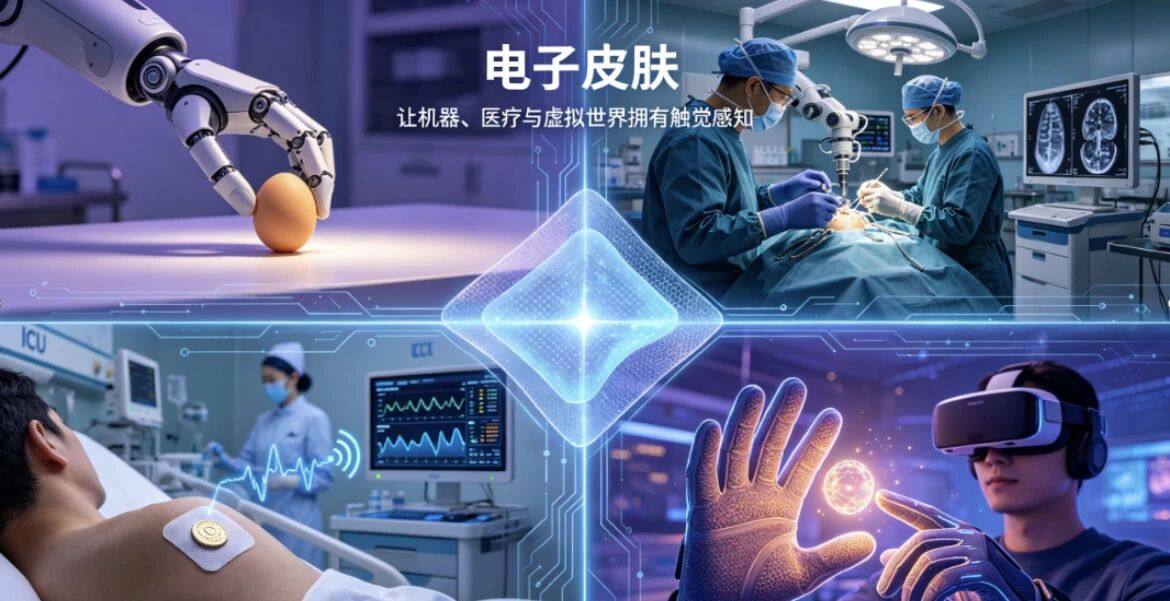
想象这样几个画面:机械臂缓缓探向桌面,用指尖捏起一枚生鸡蛋,力度刚好——不碎;手术室里,医生借助指尖回传的触觉,隔空完成一次精细操作;ICU 病房里,患者皮肤上贴着硬币大小的柔性贴片,体温、呼吸、心率数据无感地流向护士站;VR 世界里,指尖能“摸”到虚拟物体的纹理与温度。这些画面背后,是同一项技术——电子皮肤。
根据行业机构统计,2024 年全球电子皮肤市场规模已接近百亿美元量级,2025 年仍保持两位数增长(详见第七节)。这不是科幻,而是一场正在发生的技术变革。
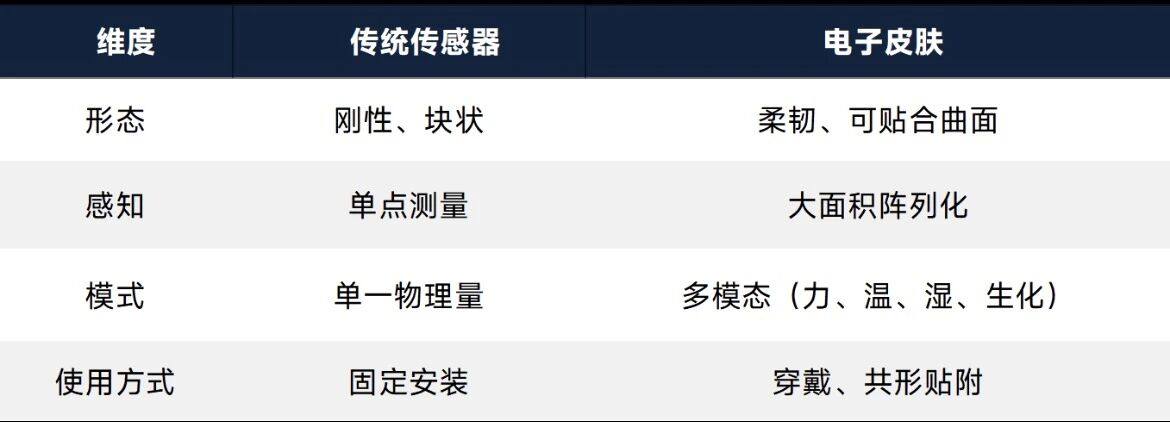
02 什么是柔性传感器 与电子皮肤 电子皮肤(electronic skin, e-skin),是指模拟人类皮肤触觉、温觉等感知功能、能够贴合任意曲面、可拉伸可共形的柔性传感器阵列系统;而柔性传感器,正是构成电子皮肤的“神经末梢”——那些能弯曲、拉伸、扭转却依然稳定工作的传感器件。与传统传感器相比,电子皮肤在四个维度上发生了本质变化: 按感知对象,电子皮肤可分为物理量感知(压力、应变、温度、湿度、振动等)与化学/生物量感知(汗液离子、血糖、pH 等)两大类;按结构形态,又可分为单点式与阵列式。无论是哪一类,其性能上限都最终取决于底层材料,这也正是本文讨论的重点。
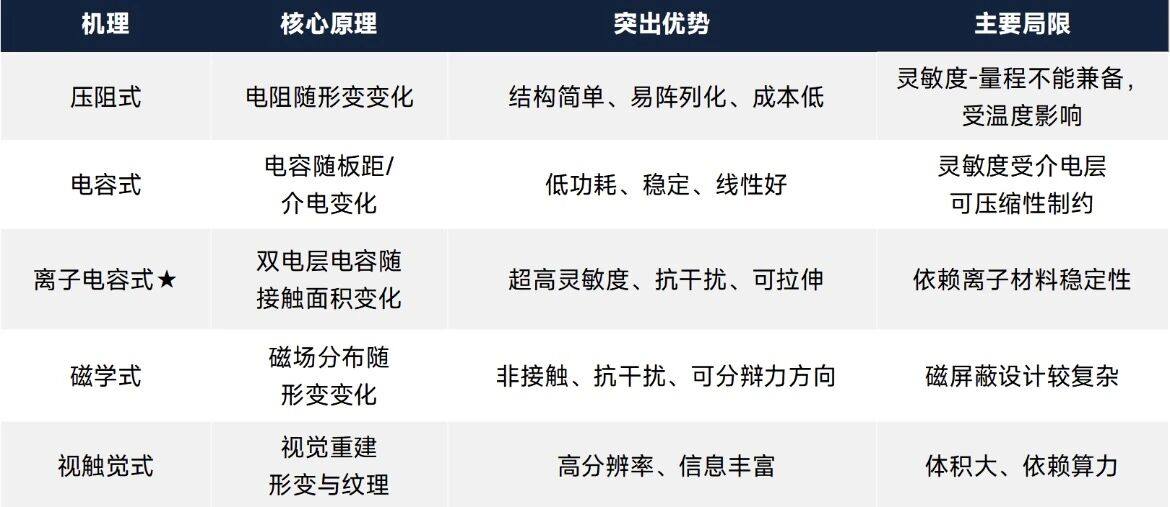
03 电子皮肤如何感知世界 电子皮肤的感知核心,是把“力”与“形变”翻译成电信号。不同机理在灵敏度、量程、稳定性与结构复杂度上各有取舍,对应不同应用场景。主流的传感机理主要有五类。
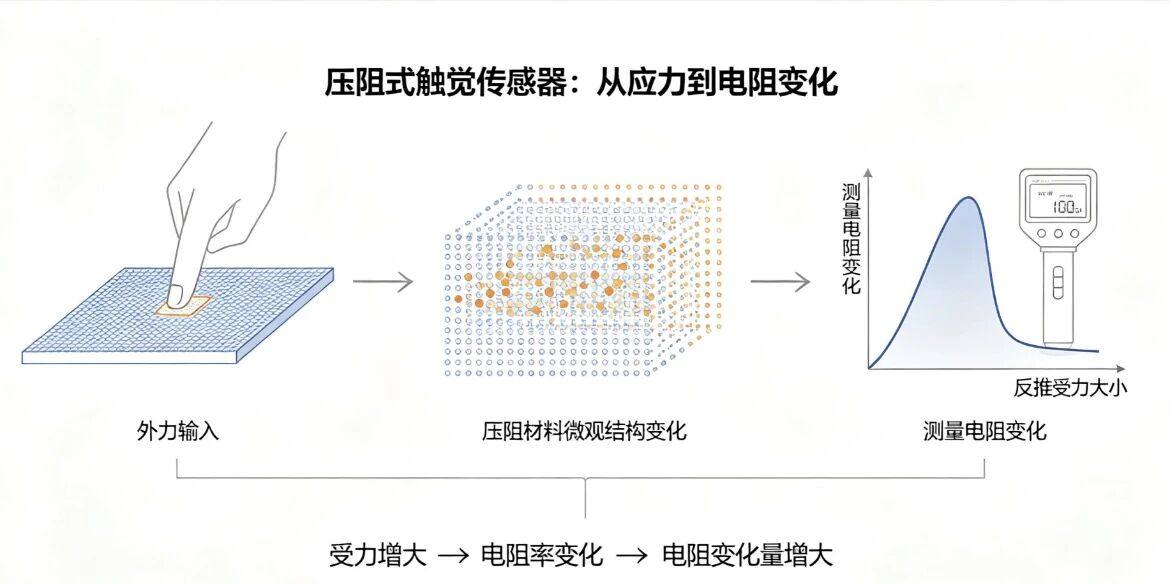
1.压阻式 FPIEZORESISTIVE SENSOR 受力后敏感材料的电阻发生变化,应变灵敏度用应变因子衡量,压力灵敏度可表示为:GF = (ΔR / R₀) / ε S = δ(ΔR / R₀) / δP压阻式结构简单、易于大面积阵列化、制造成本低,是产业上最成熟的一类;其挑战在于灵敏度与量程之间往往难以兼备,且电阻值对温度敏感,通常需要补偿处理。
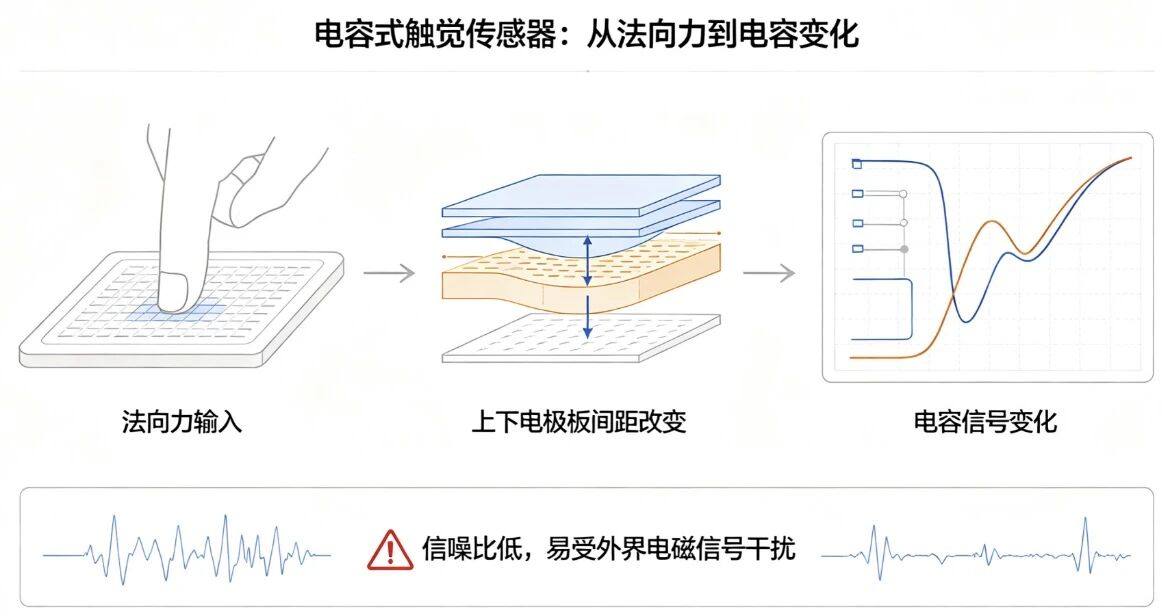
2.电容式 CAPACITIVE SENSOR 以平行板电容为基本构型,压力改变板间距或介电常数,进而改变电容,灵敏度为:C = ε·A / d S = δ(ΔC / C₀) / δP 电容式功耗低、稳定性好、线性度佳,对静态压力与准静态载荷测量友好;不过传统介质层的单位面积电容有限,灵敏度受介电层可压缩性制约。
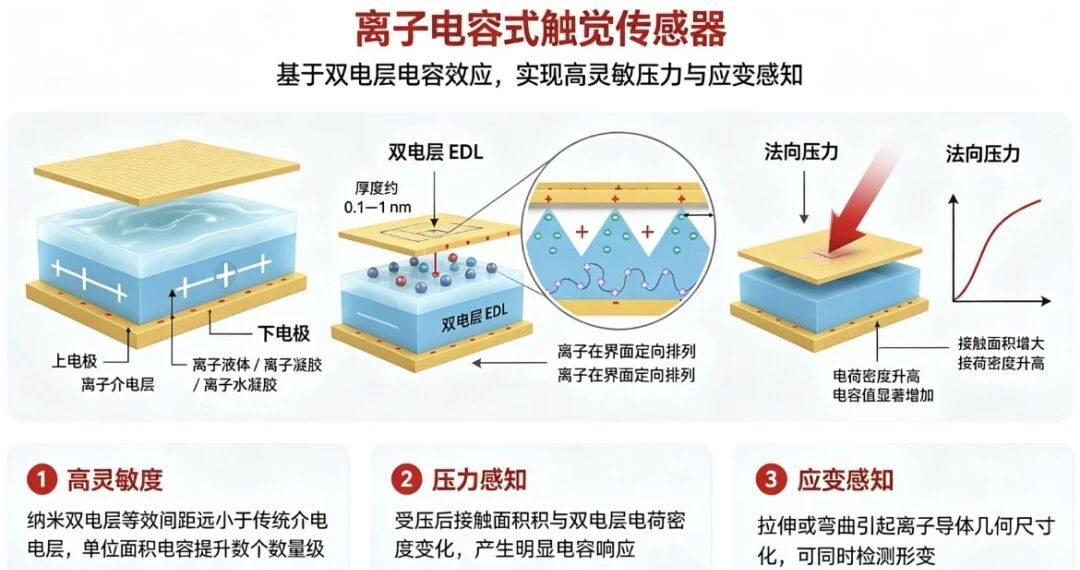
3.离子电容式 IONIC CAPACITIVE SENSOR 以离子导电材料(离子凝胶、离子液体-弹性体复合物等)作为介电介质。当电极与离子层接触时,界面会形成厚度仅纳米级的双电层(EDL),其单位面积电容可达 μF/cm² 量级,比常规介电层高出两到三个数量级。受压时电极与离子层之间的实际接触面积增大,电容随之显著变化,由此获得超高灵敏度,并天然具备抗寄生干扰、可拉伸与生物亲和等优势,是当前触觉传感领域最受关注的前沿方向之一。
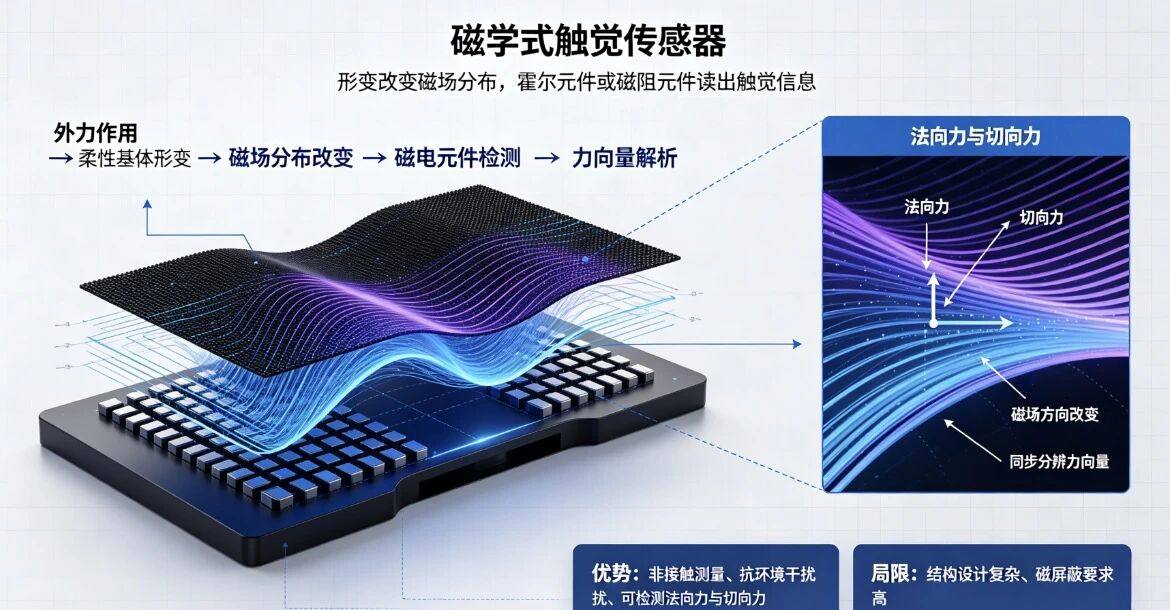
4.磁学式 MAGNETIC SENSOR
将磁粉或磁膜嵌入柔性基体,形变改变磁场分布,再由霍尔元件或磁阻元件读出。磁学式可实现非接触测量,对环境干扰不敏感,且便于同步分辨法向力与切向力,适用于需要力向量解析的场景,但结构设计与磁屏蔽相对复杂。
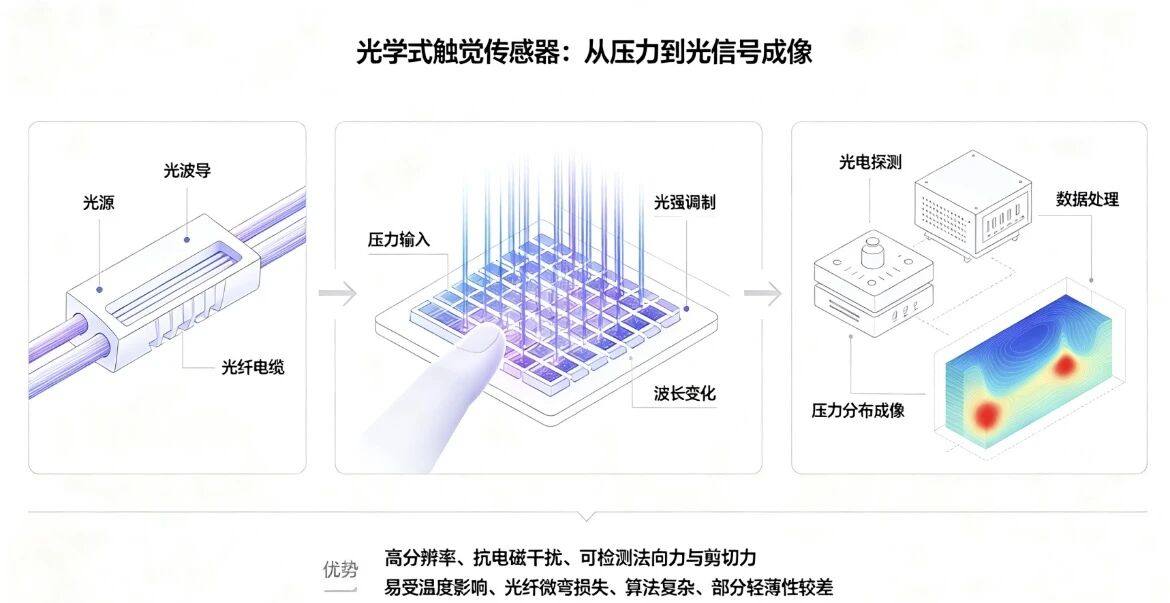
5.视触觉式 VISUAL-TACTILE SENSOR
以柔弹性体配合微型摄像头记录形变,通过光学标记或反射光信息,再由视觉算法重构接触的几何形状、纹理与滑移特征。视触觉式空间分辨率高、信息量丰富,可同时获得触觉与滑移细节;其局限是体积偏大、依赖计算资源,目前更适合机器人夹爪等装置,而非贴身穿戴。
五类主流传感机理对比
04 电子皮肤的“皮肤”用 什么材料 如果说传感机理决定了电子皮肤“怎么想”,那么材料体系就决定了它“长什么样、能承受什么”。电子皮肤的构型可类比人体皮肤的“表皮—真皮—神经”三层结构。最底层是基底,提供柔性、支撑与生物亲和性,主流材料包括 PDMS、Ecoflex、PET/PI、TPU 以及水凝胶等——前两者柔韧易加工,是实验室与产品的常用选择;PET/PI/TPU轻薄平整,适合卷对卷连续制造;水凝胶生物亲和,适合直接贴肤。 中间层是决定“多敏锐”的敏感层。碳纳米管、石墨烯、MXene 等高比表面导电材料能提供高的压阻或电容响应,导电聚合物(如 PEDOT:PSS)则可溶液加工、便于印刷。在离子电容式路线中,敏感层通常正是一层可压缩的离子导电功能膜,其可压缩性与离子传输能力共同决定传感器的灵敏度与量程。 电极层负责信号传输,常用银纳米线、石墨烯、碳纳米管、离子凝胶乃至液态金属,其中液态金属兼具超高拉伸性与导电性,是柔性电路的热门选择。封装层则是“保护罩”,负责水氧阻隔与耐磨防护,对长期稳定性影响极大——传统方案以 PDMS 为主,但其强度与耐磨性有限,在高频加载或摩擦环境下易疲劳失效。 此外,同样的材料经由微金字塔、微半球、多孔等微结构设计,可将灵敏度再提升一至两个数量级;“裂纹工程”则利用可控裂纹网络大幅提高检测极限。可以说,电子皮肤的性能等于“材料配方 × 微结构设计”。 材料创新,正在决定传感器的上限。我们自主开发了超强韧呋喃基聚氨酯薄膜,让它同时承担“功能层”与“封装层”两个角色:作为功能层,它提供稳定、可压缩的离子传感界面,保障高灵敏度;作为封装层,它凭借高强韧、耐磨损的力学特性,承受反复加载与摩擦而不失效。正是这一材料设计,使传感器在“高灵敏度”与“大量程”这对传统上难以兼得的指标之间取得平衡,并表现出出色的长期稳定性——这是材料体系对器件性能“一锤定音”的典型例证。
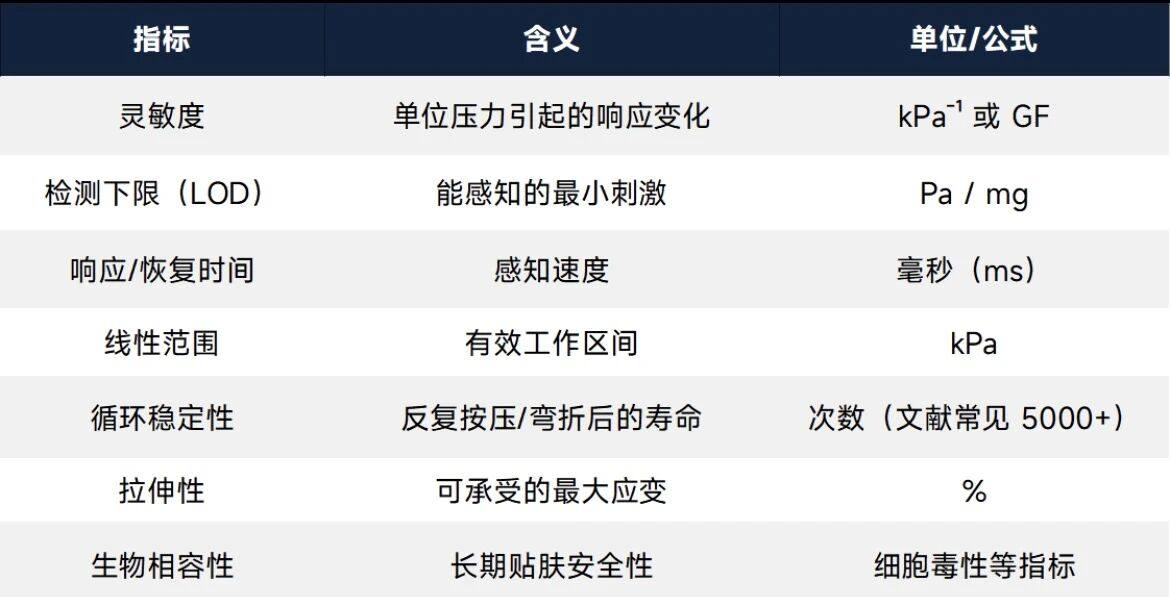
05 一副好皮肤如何量化 评判一副电子皮肤好不好,业界有一套量化指标如下: 从已发表的代表性工作看,高灵敏度压阻式电子皮肤灵敏度可达 19.27 kPa⁻¹、工作范围 0–40 kPa、循环 5600 次(Advanced Healthcare Materials, 2026, 15, e03137);自供能电子皮肤可实现微型储能与传感一体化,湿度检测范围覆盖 11–97% RH(Soft Science, 2025, 5, 20517)。上述成果印证了触觉传感领域的整体演进趋势,主要体现在三个层面。
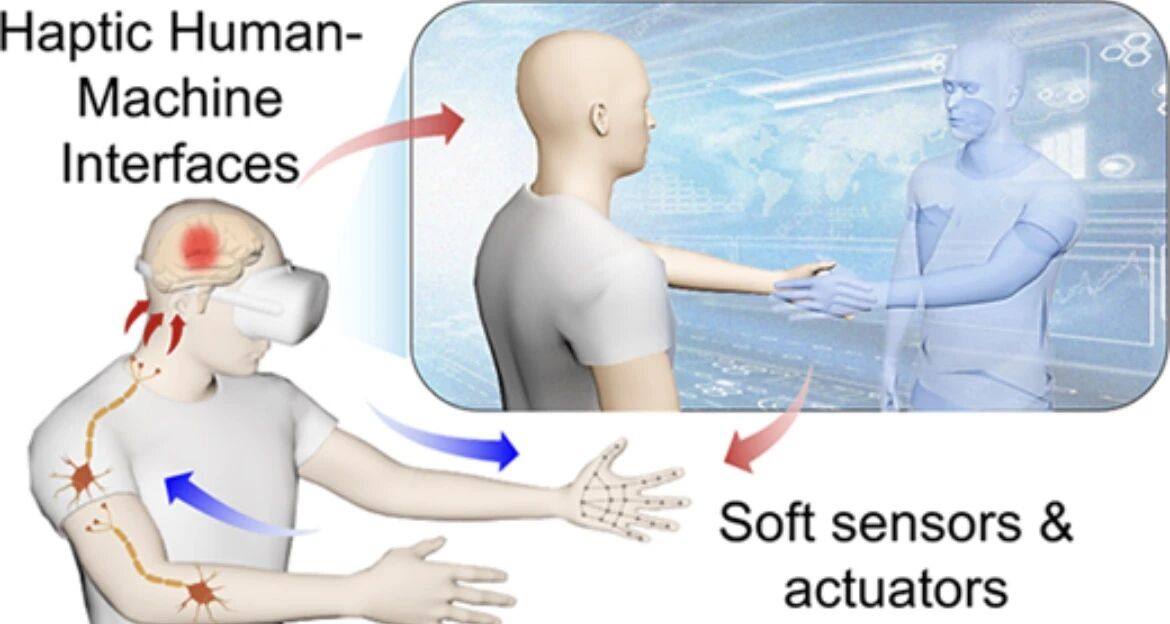
(一)传感机理从单一走向融合 压阻、电容、压电与摩擦电是目前占主导的四类换能机制,各具灵敏度、量程与响应速度上的优势,借助微结构、多孔、阵列化等结构设计,可在柔性基底上实现高灵敏与高线性兼备(Chemical Reviews, 2024, 124, 1464–1534), 同时,器件正由单一机理向多机理、多模态融合感知方向发展,以覆盖压力、应变、温湿度等多维触觉信息。 (二)器件从"感知"走向"感知—执行闭环" 触觉传感器不仅承担信号采集功能,还与储能单元、触觉反馈执行器件一体化集成,构成可双向交互的人机界面,在机器人、可穿戴设备、虚拟现实与元宇宙等场景中形成"感受—反馈"闭环。 (三)系统从"数据采集"走向"智能认知" 随着传感阵列规模与空间分辨率的提升,传统傅里叶变换、小波分析等信号处理方法已难以应对高维触觉数据,机器学习等人工智能手段已成为从原始触觉信号中识别物体身份、姿态与材质特征的关键工具,推动电子皮肤由"感知"迈向"认知"。面向人形机器人等应用,电子皮肤正在通过仿生机械感受器(快速适应型 FA 与慢适应型 SA)设计、软硬材料集成与全身覆盖布局,逐步逼近人类皮肤的触觉分辨能力(Matter, 2025, 8, 102136)。 需要强调的是,上述灵敏度、工作范围与循环寿命等指标与测试条件强相关:不同文献在载荷范围、加载方式、电极结构与标定方法上差异显著,横向比较时必须同时核对载荷范围与加载方式,避免仅以单一数值评判器件性能优劣。更关键的是,灵敏度与拉伸性往往“此消彼长”,量程与灵敏度也常难以兼得——越灵敏的结构越容易在大载荷下失效。如何在保证高灵敏的同时拓展量程与服役寿命,正是当前研究的核心命题,也恰恰是材料创新的用武之地。
06 电子皮肤会率先落到哪里 医疗健康是目前需求增速最快的场景。生命体征(心率、呼吸、血氧、皮肤温度)的连续无线监测、智能绷带与伤口敷料、汗液生化分析,让医疗从“就诊时测量”走向“全天候感知”。行业数据显示,2025 年医疗康复机器人板块对电子皮肤的需求增速约68%–78.6%,居各场景之首。 人形机器人则是当下最热的落地窗口。指尖触觉、抓握力控制乃至“痛觉”回传,都依赖大面积柔性触觉阵列——统计显示,单台人形机器人平均配置电子皮肤面积约 0.85 平方米,2025 年整机厂商采购量环比增长 210%。此外,数据采集、VR/AR 触觉反馈以及步态分析、姿势矫正等场景,也正逐步走向消费级应用。 07 千亿市场将至谁在布局 从市场规模看,不同机构统计口径差异较大,但方向一致——快速增长。按广义电子皮肤口径,2024 年全球市场约 109 亿美元,2025 年预计达 132 亿美元、同比增长约 21%;另有机构按不同口径给出 2025 年全球约 47.3 亿美元、同比增长 62.8% 的估计。细分到“机器人电子皮肤”,各机构 2025 年估计在约 2.9 亿至 47 亿美元之间,年均复合增速约 16%–37%。 中国市场是全球增长最快的区域之一:2025 年中国机器人电子皮肤需求规模约 5.3 亿美元,约占全球 29%,增速约 51%。更值得关注的是国产化进程——核心材料国产化率已从 2023 年的约 22% 提升至 2025 年的约 41%,高端传感器进口依赖度从约 67% 降至约 49%。 政策与标准也在同步跟上。2025 年中国发布 GB/T 42105-2025《柔性触觉传感器阵列性能测试方法》,国际标准化组织(ISO)亦已启动触觉传感器接口的标准化工作——标准的建立,往往是产业走向成熟的标志。
08 挑战与未来 电子皮肤距离大规模量产仍有多道坎。制造层面,多数高性能器件仍依赖实验室手工或小批量工艺,卷对卷连续制造与良率控制是产业化关键;可靠性层面,柔性器件在反复弯折、湿度、氧化环境下如何保持性能不衰减,考验着材料与封装设计的极限;性能层面,灵敏度、拉伸性与耐用性三者难以兼得,仍缺少“全能选手”级的材料体系;安全层面,长时间贴敷的致敏性、排汗透气性以及生物相容性,都需要严谨的临床与长期数据支撑。
09 结语 从原理到材料,从指标到产业,电子皮肤正在用几年时间走完传统传感器几十年走过的路。它的每一次进化,最终都落在“材料”二字上——更柔、更灵敏、更耐用、更安全。 我们相信,决定这张“数字皮肤”能否从实验室走进千家万户的关键变量之一,正是材料体系。作为持续研究离子电容式触觉传感器的平台,我们已用自研呋喃基聚氨酯薄膜证明了材料创新的杠杆作用:高强韧、耐磨的“功能层 + 封装层”一体化设计,让“高灵敏度与大量程兼备、长期稳定”从一句口号,变成可重复验证的器件指标。欢迎持续关注我们,与我们一起见证电子皮肤从材料到器件的每一步突破。

2025年,人形机器人产业迎来爆发拐点。特斯拉Optimus量产在即,华为、宇树等企业加速技术突破,行业正从“实验室研发”向“规模化落地”跃迁为打通产业链上下游协作壁垒,艾邦机器人正式组建"人形机器人全产业链交流群",覆盖金属材料、复合材料、传感器、电机、减速器等全硬件环节,助力企业精准对接资源、共享前沿技术!
扫码关注公众号,底部菜单申请进群