


共同迎接机器人的夏天。

美国时间11月9日,机器人学习国际会议CoRL 2026上,英伟达科学家Jim Fan发表主题演讲,正式介绍新一代机器人基础模型GR00T 2及其配套技术,并公布了覆盖机器人模型、仿真环境、智能体框架、数据集乃至硬件设计的开源计划。
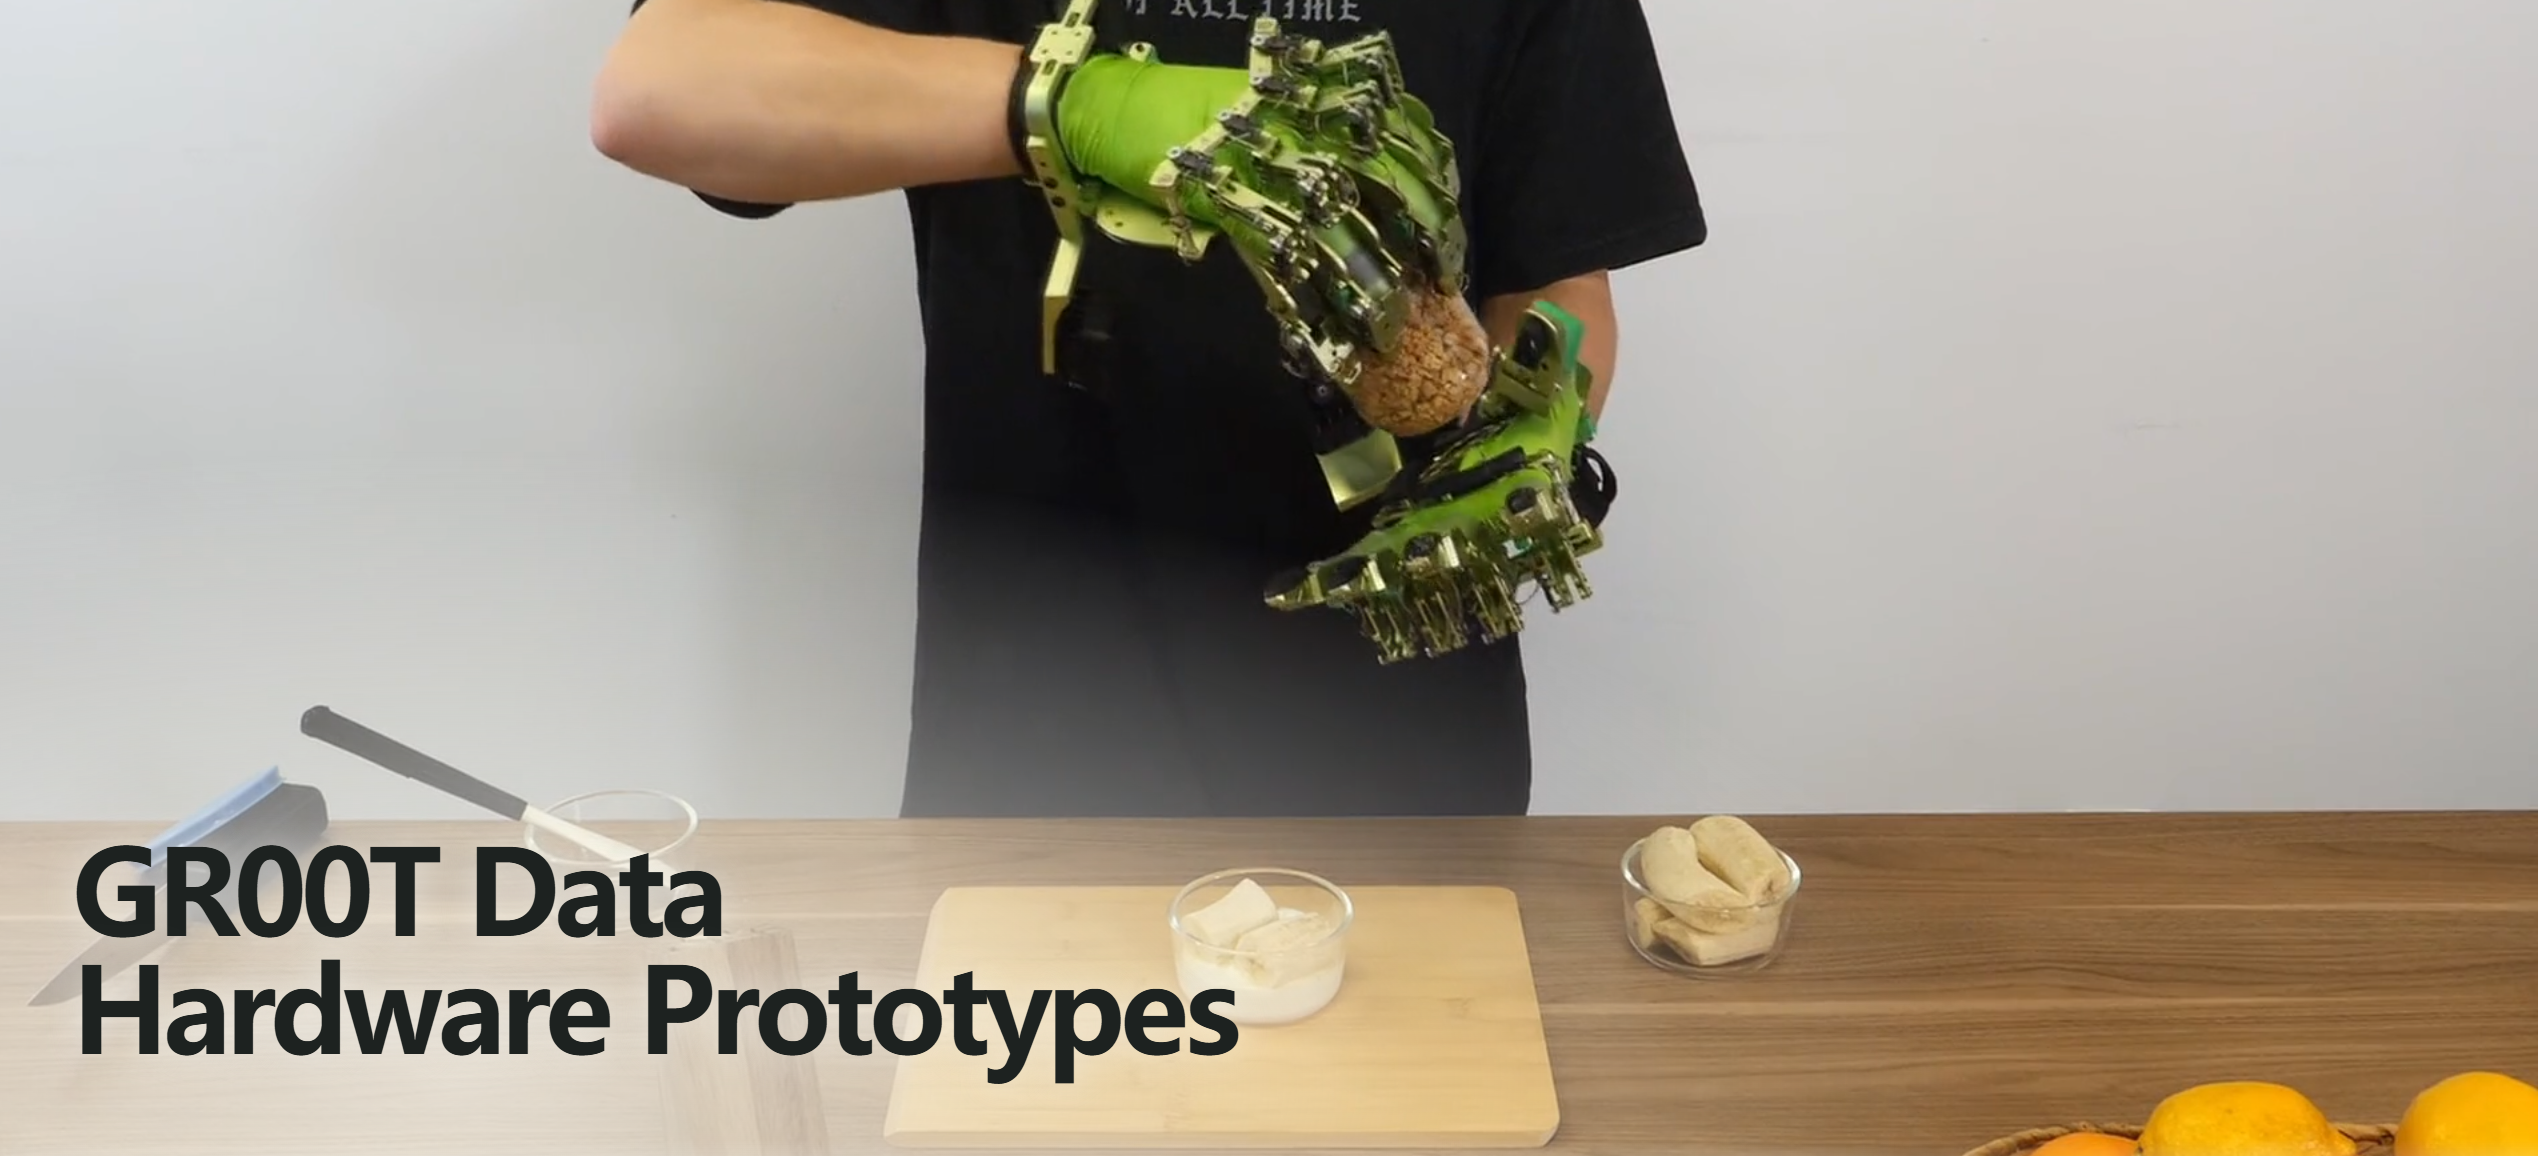
其中,用于灵巧手数据采集的可穿戴数采设备DexUMI,从指尖到手掌,所有触觉感知方案皆采用他山科技触觉传感器。高精度触觉感知,成为该设备采集精细操作数据的关键能力之一。
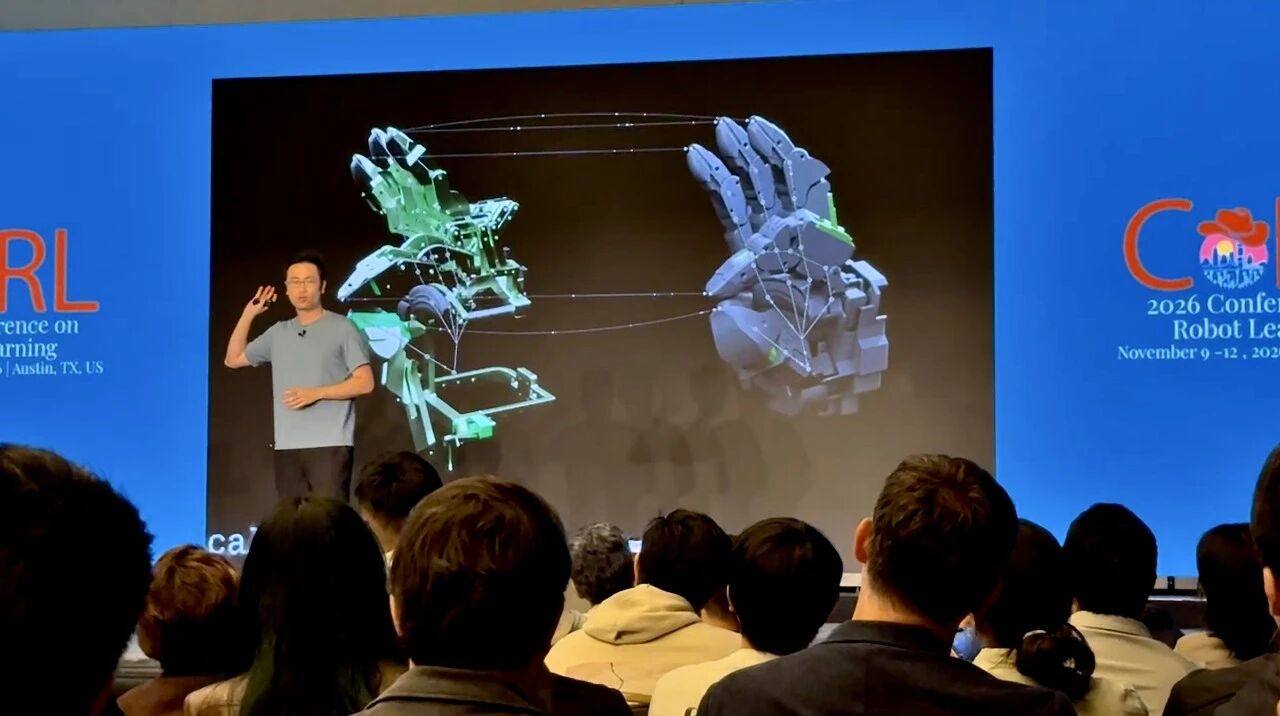
英伟达科学家Jim Fan介绍可穿戴数采设备DexUMI
DexUMI搭载他山触觉传感器
补齐灵巧操作的关键细节
GR00T 2 是英伟达面向通用机器人推出的最新世界动作模型(World-Action Model,WAM),可以接收语言指令、多视角相机画面和机器人状态,预测机器人下一步的动作,也同时预测动作执行后周围环境将发生的变化。
除动作预测外,其另一项关键能力是X-Adapt跨形态技能迁移,即在更易采集数据的环境中习得操作技能,再迁移至真实机器人。而灵巧手恰恰是跨形态迁移中最具挑战的场景之一。为此,英伟达设计了可穿戴数采设备DexUMI,使机械结构与机器人手部动作形成对应关系。
触觉是其中的关键,DexUMI指尖及手掌触觉感知方案中,他山科技是唯一的触觉传感器合作方,为产品提供更精确、即时的触觉信息,研究人员佩戴操作即可采集细致的触觉数据。
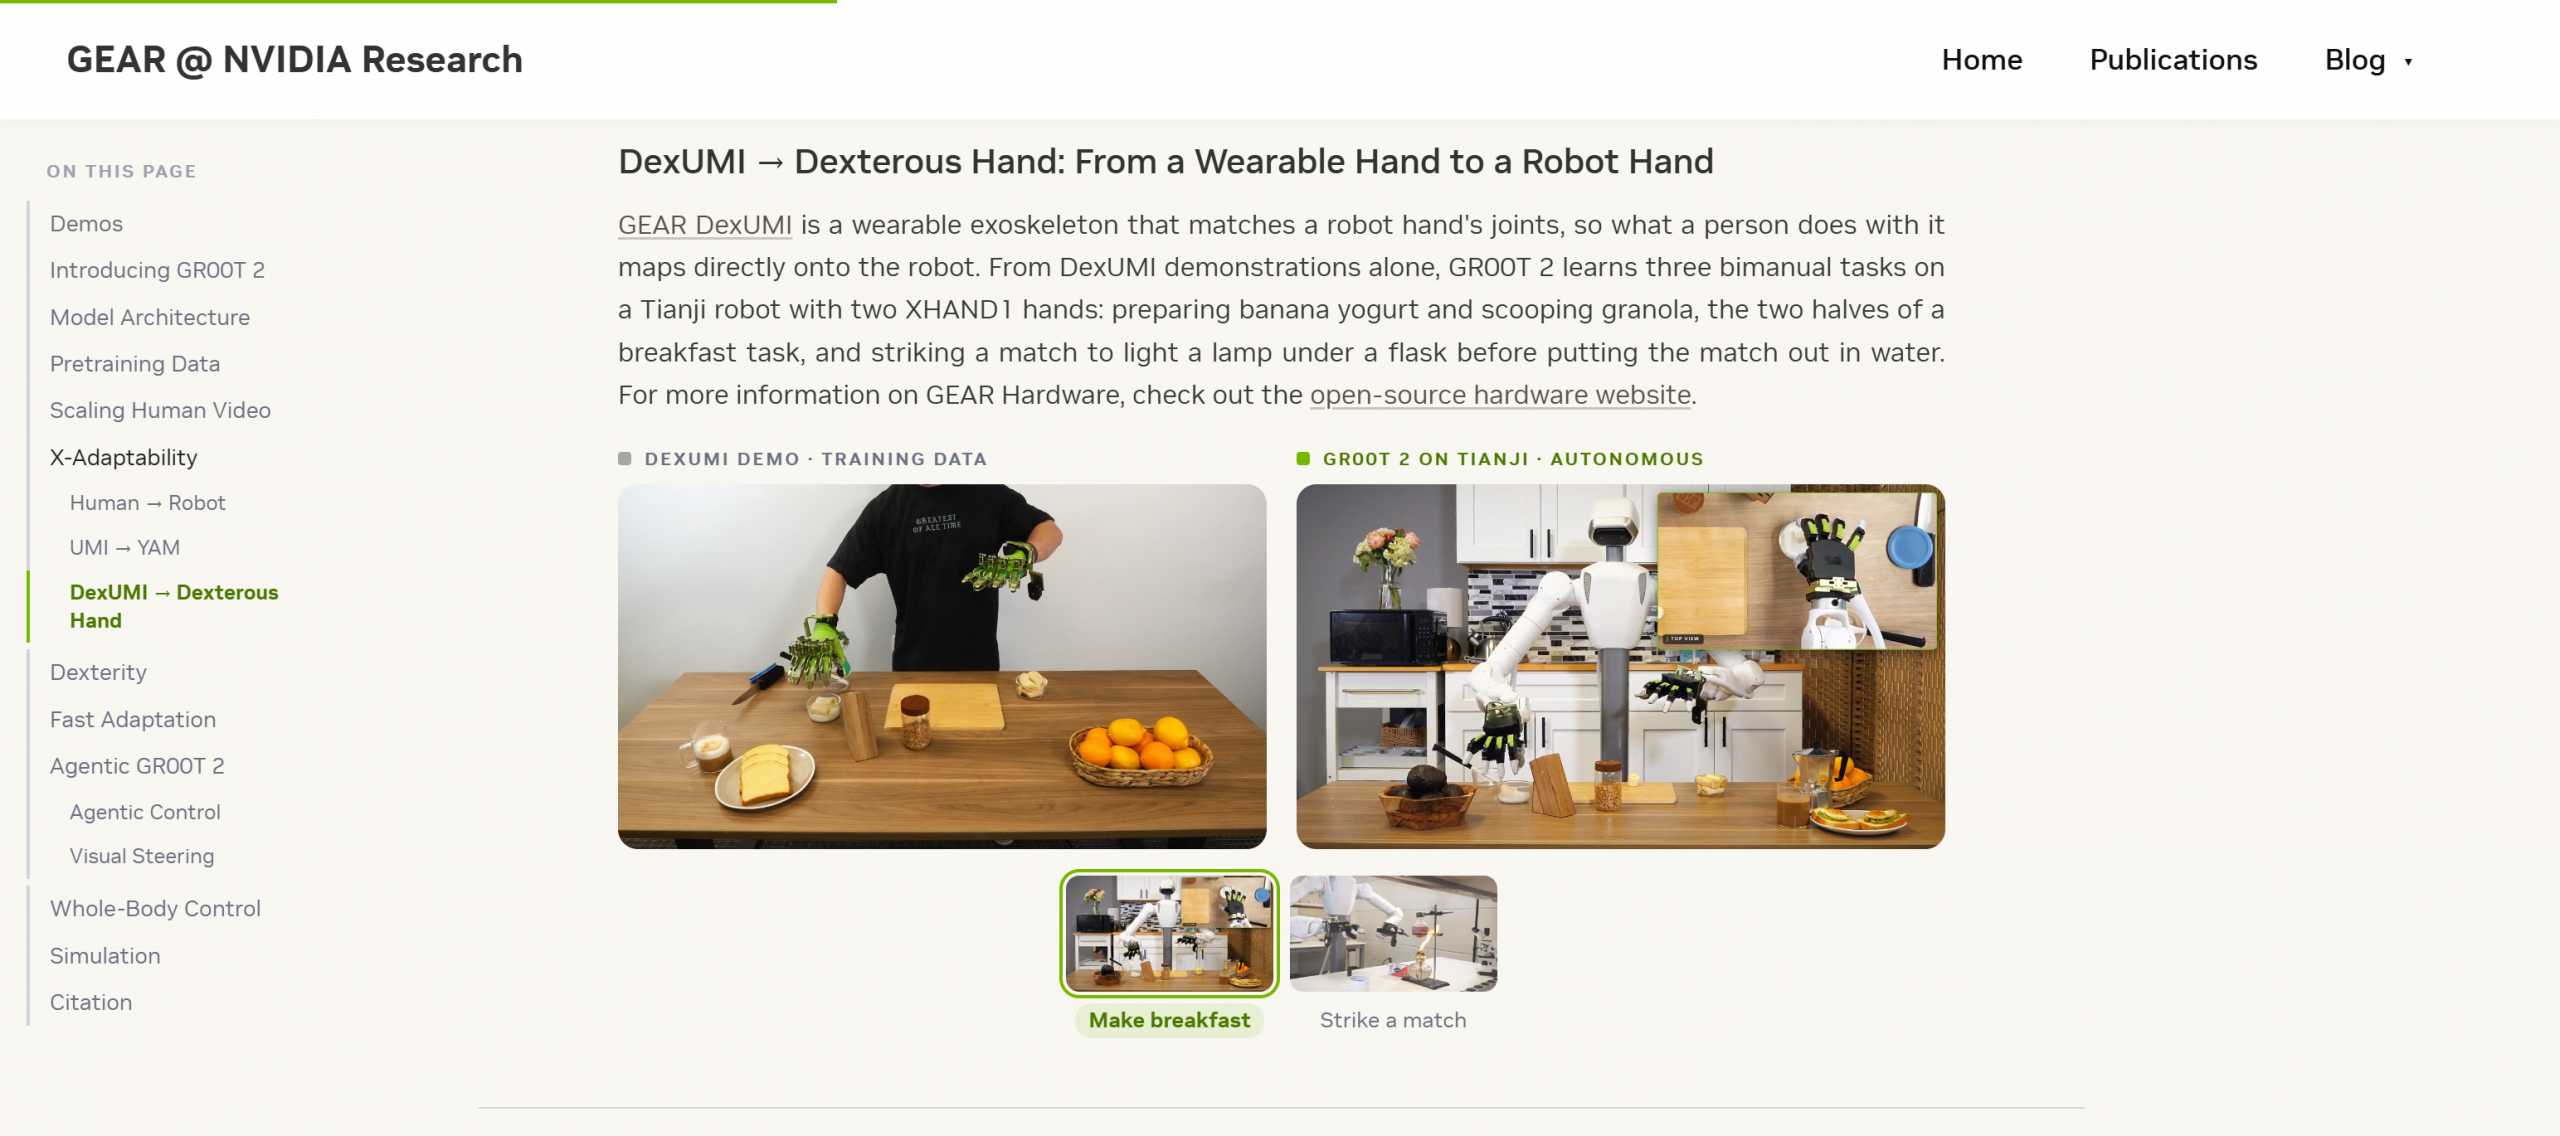
英伟达GEAR实验室官网介绍DesUMI成果
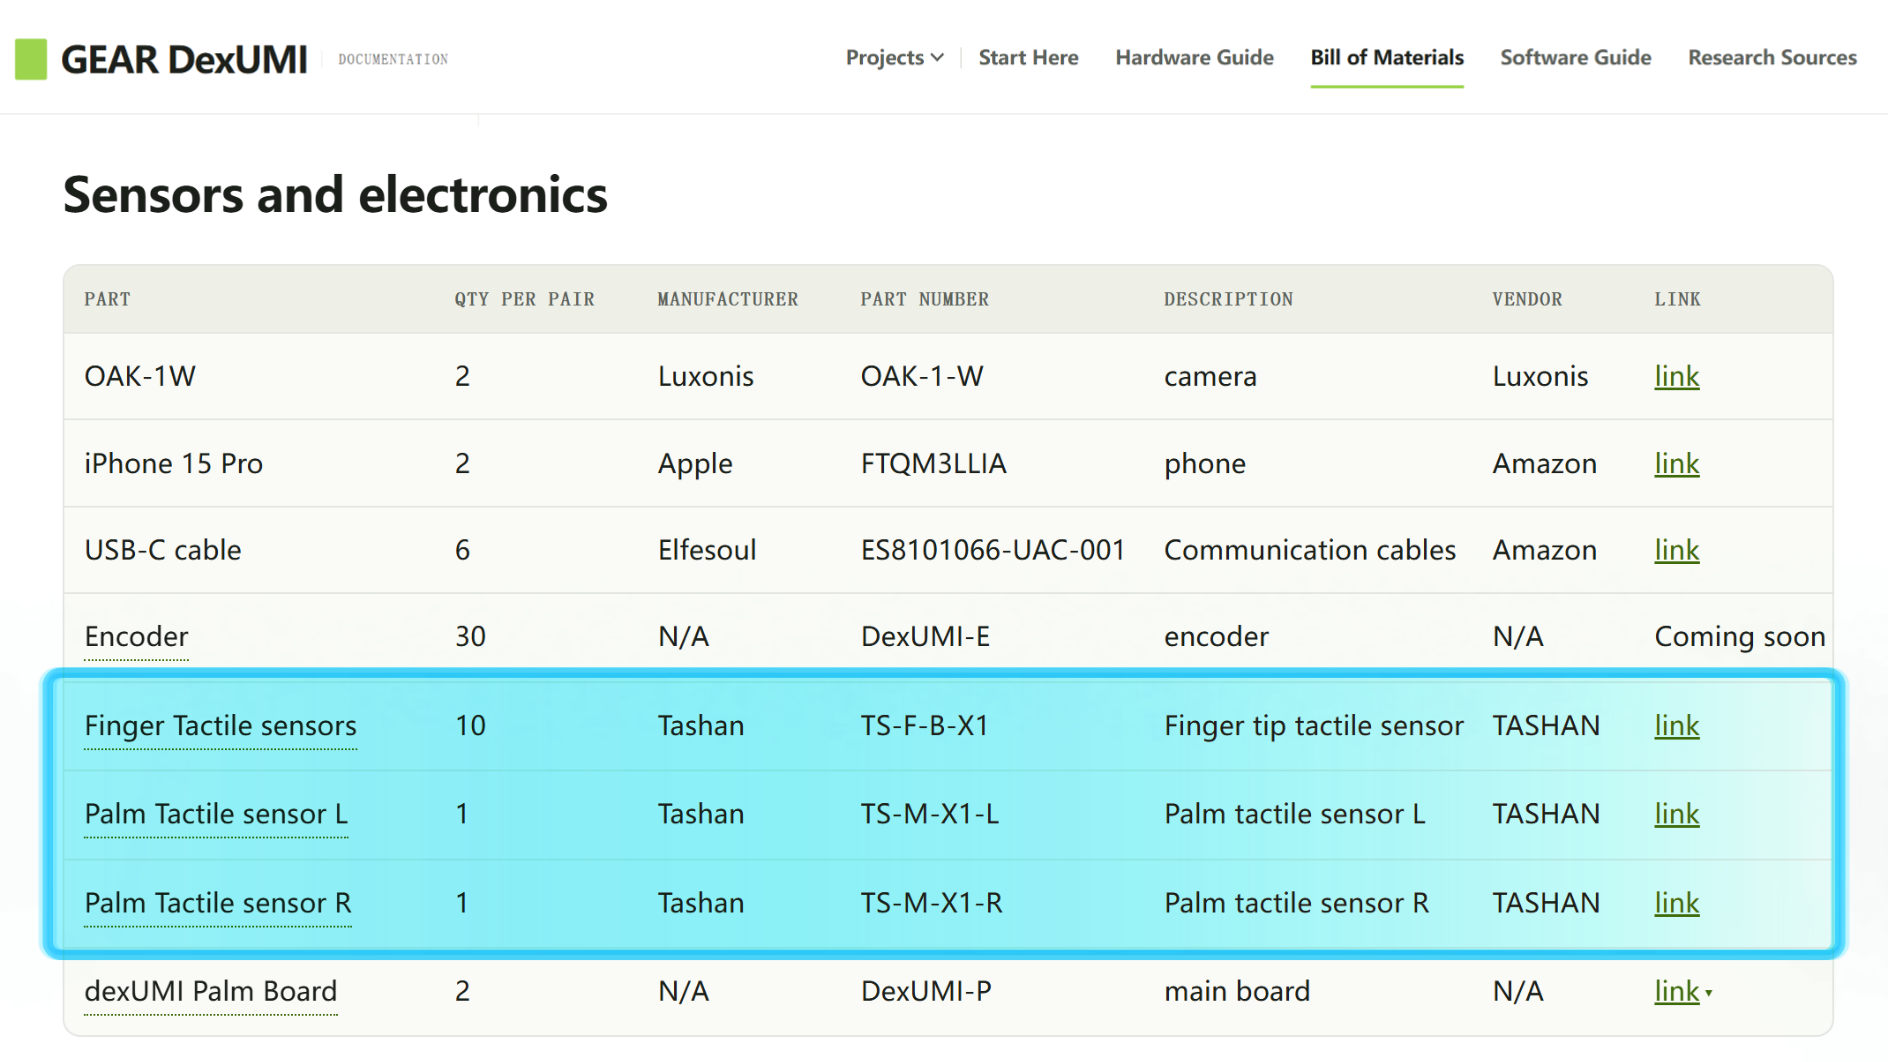
DexUMI指尖及手掌均采用他山科技触觉传感器
Jim Fan现场展示了机器人处理香蕉、准备食物等任务,模型得以学习细腻的抓取、扭转与双手协同动作。在这类精细操作中,触觉感知不可或缺。
DexUMI让机器人实现抓取、扭转、协同等精细操作
陪伴英伟达完成此次突破性探索,他山科技的触觉感知能力提供了坚实支撑:他山科技传感器支持一维力到三维力测量,测力分辨率达0.01N,并可实现高分辨率触觉感知、2cm接近觉及位置判断。
具备接近觉功能的触觉传感器,使感知链路得以从接近、接触到稳定抓握完整覆盖操作过程,从而让模型能够推理出仅靠视觉难以辨识的事件。
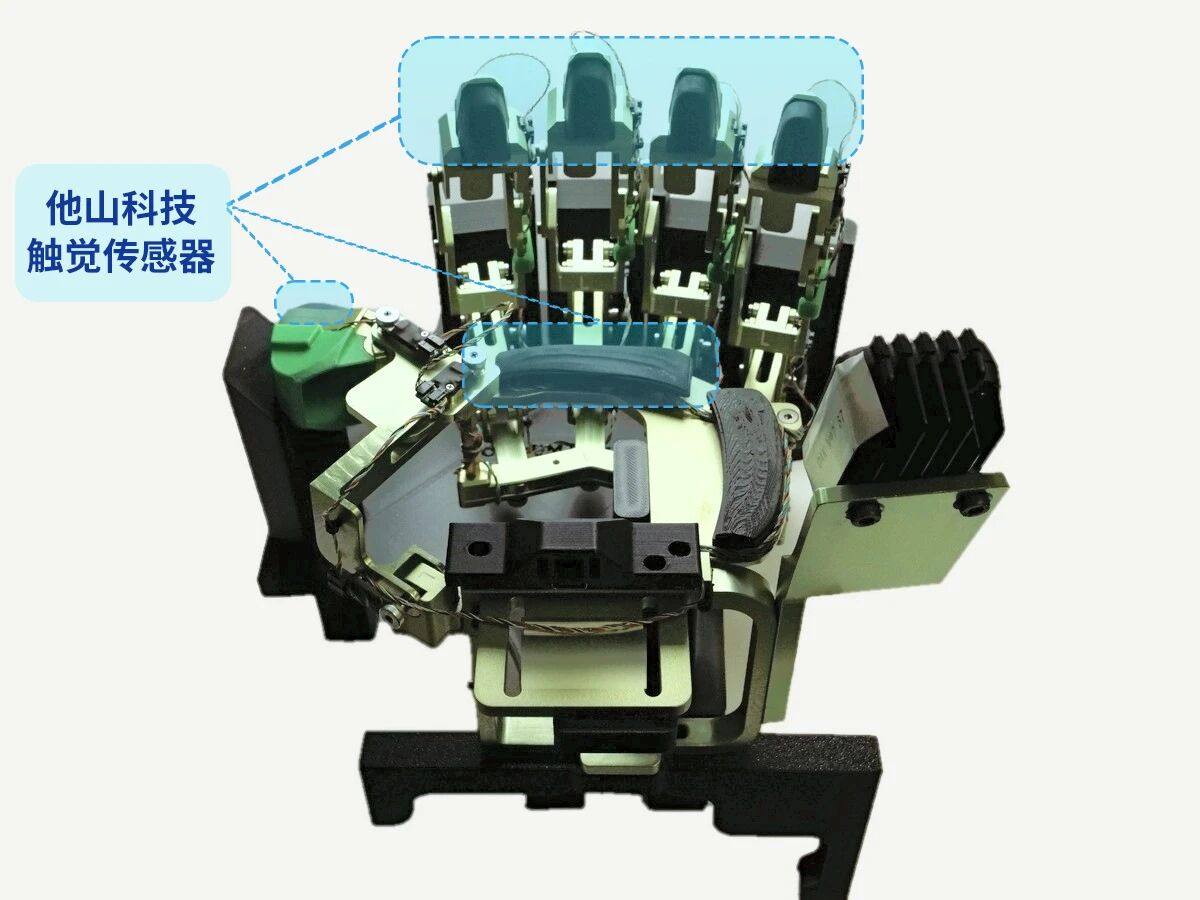
DexUMI指尖及手掌采用他山科技触觉传感器
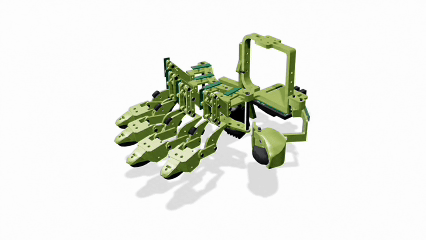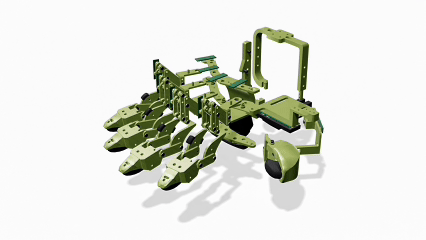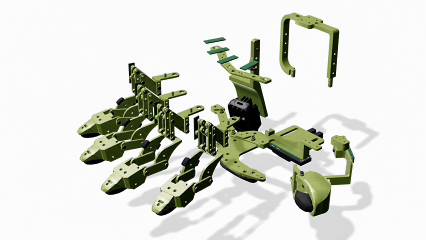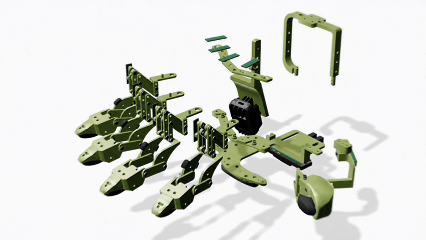
DexUMI指尖及手掌采用他山科技触觉传感器
正如Jim Fan此前指出的:为追求高层次理解,视觉编码器会主动丢弃低级细节,而这些微小细节恰恰对机器人的灵巧操作至关重要。触觉,正是补齐这些"细节"的关键通道。
从软硬件结合到协同开源
让机器人走入“夏天”
在英伟达发布的论文介绍中,实验人员仅通过DexUMI演示,即帮助机器人使用灵巧手完成了准备香蕉酸奶和舀取麦片的连续制作任务。
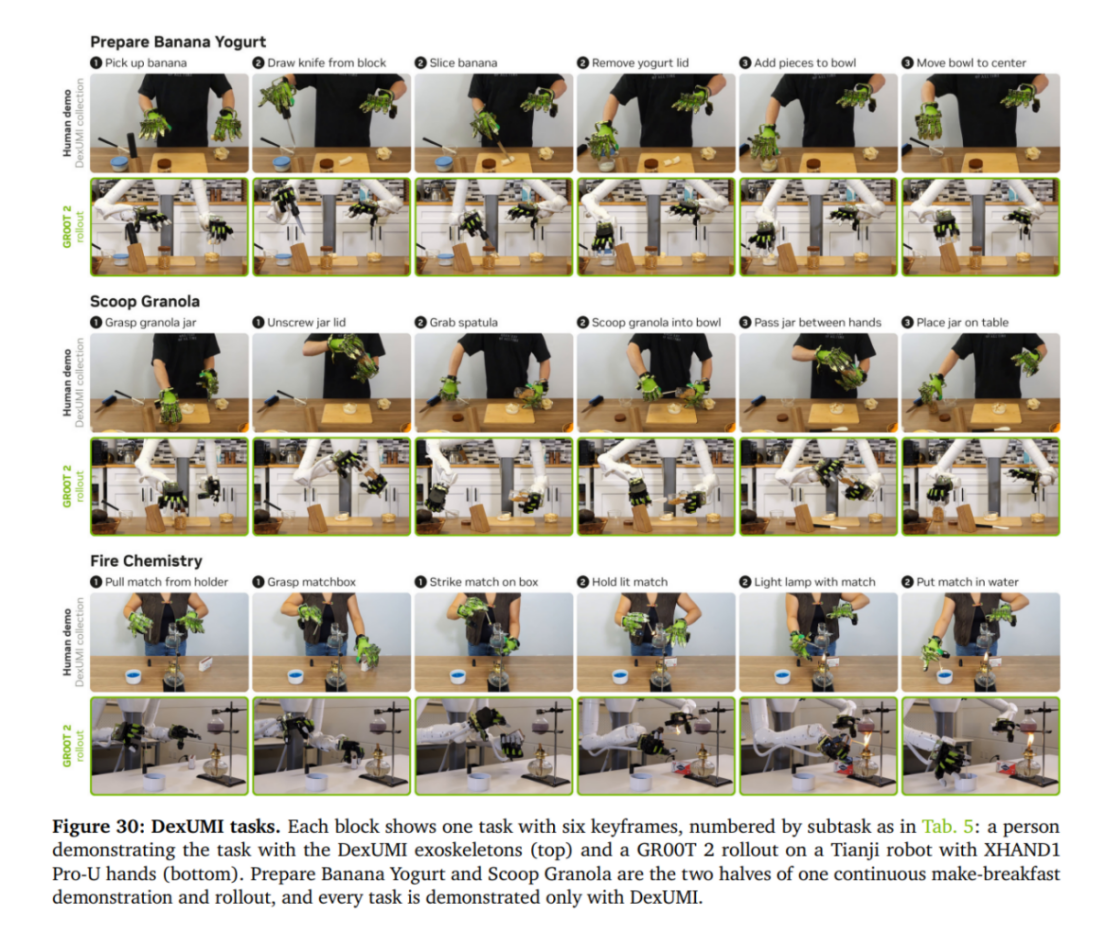
DexUMI操作演示
除此之外,英伟达在X-Adapt框架中把仿真作为重要数据来源,先通过强化学习生成操作轨迹、加入域随机化扰动,再微调GR00T 2并迁移到真实机器人。在仿真方面,此前,他山科技作为英伟达Isaac Sim全球首个触觉仿真合作伙伴,共同构建了高精度、高频率的触觉传感器仿真模型。
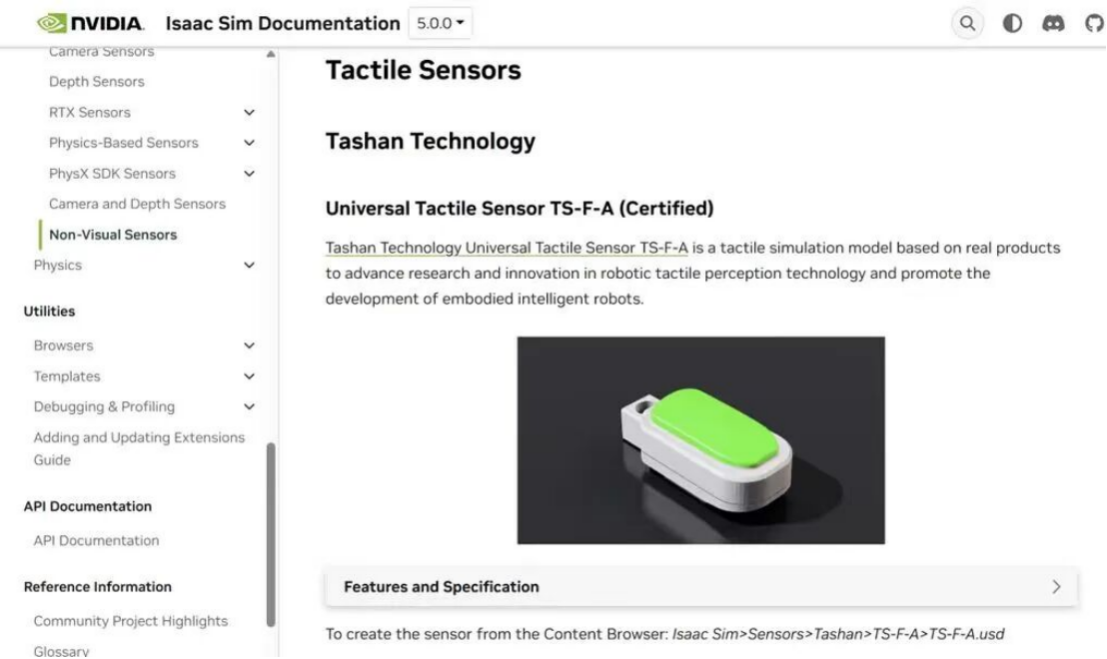
他山科技基于NVIDIA Isaac Sim 建立的触觉模拟仿真模型调用流程
Jim Fan在发布中指出,前沿推理模型的进步没有让机器人研究失去意义,反而降低了开发门槛、抬高了能力上限——"机器人研究不再是一项精英运动。"
英伟达此次开放了整个技术栈:包括GR00T 2/GR00T 2 Turbo、仿真工具SimFoundry、智能体框架ASPIRE、数据标注模型套件Flora、Human-1M数据计划。
同时开放了首批10万小时高质量第一视角人类视频数据以及部分机器人数据采集硬件的设计方案,包括UMI、DexUMI等设备。贯穿数据采集、处理、模型训练与机器人执行,让开发者能够构建、适配和部署自己的物理技能。
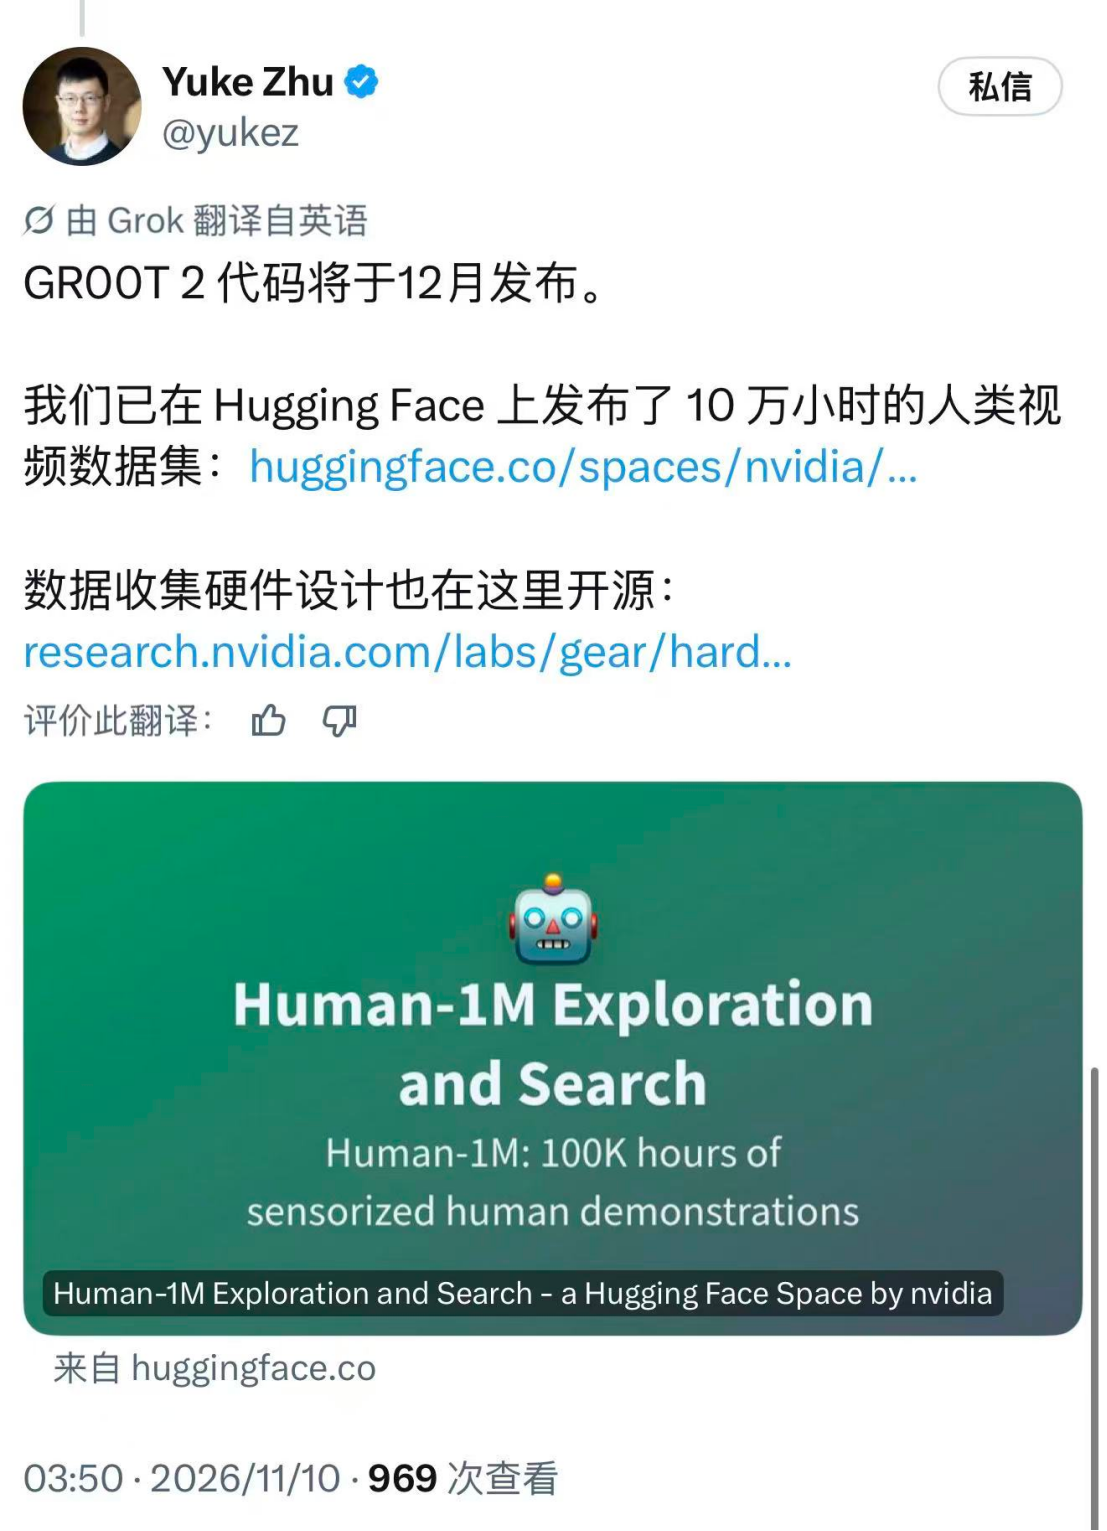
英伟达GEAR实验室科学家Yuke Zhu在社交媒体上公布开源计划
采集来源:他山科技
2025年,人形机器人产业迎来爆发拐点。特斯拉Optimus量产在即,华为、宇树等企业加速技术突破,行业正从“实验室研发”向“规模化落地”跃迁为打通产业链上下游协作壁垒,艾邦机器人正式组建"人形机器人全产业链交流群",覆盖金属材料、复合材料、传感器、电机、减速器等全硬件环节,助力企业精准对接资源、共享前沿技术!
扫码关注公众号,底部菜单申请进群