

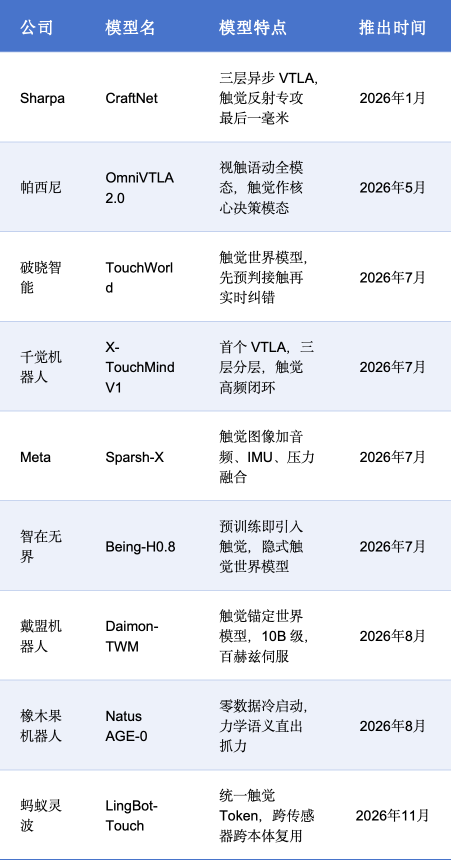
一:触觉正从“选配”变为“标配”,模型加速落地。
特斯拉2023年12月Optimus二代抓取鸡蛋的演示,第一次让“机器人需要触觉”成为产业共识。
此后两年,需求从科研实验室扩散至整机厂与模型厂,2026年下半年起基于触觉的算法模型与应用陆续加速落地。
判断二:压阻式守住基本盘,但“高精度”与“多维度”是价值高地。
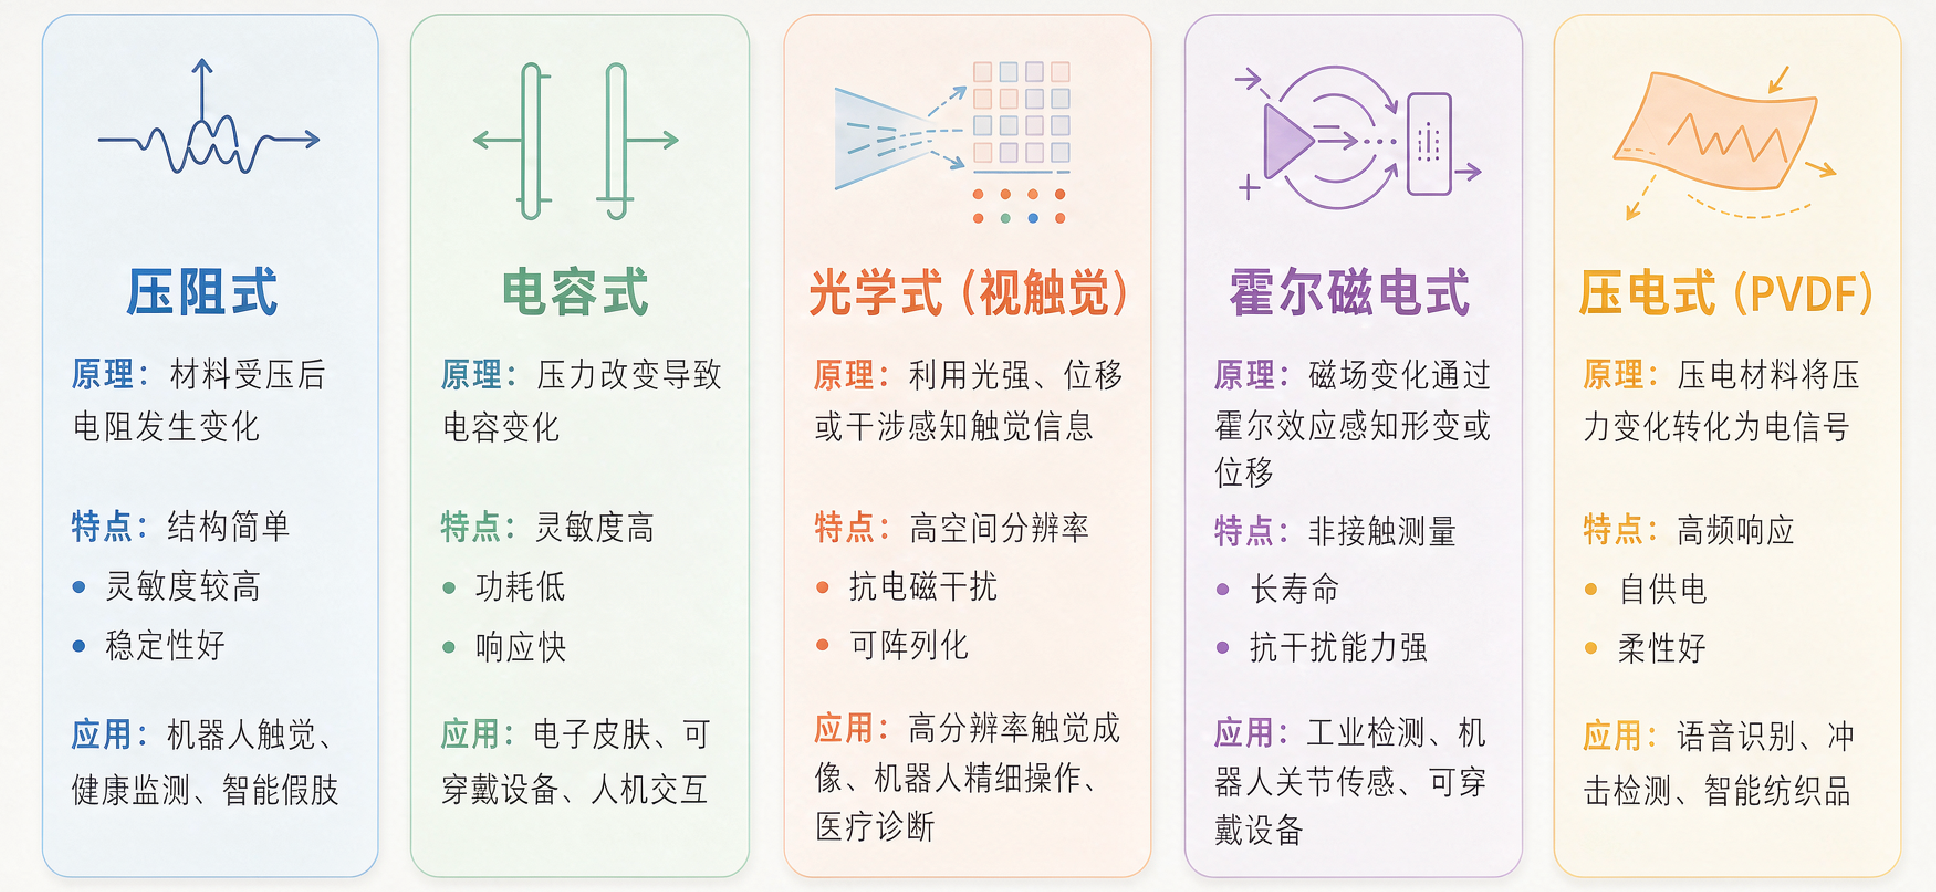
压阻式凭借结构简单、成本低、耐过载、易大面积阵列化,成为大规模量产与复杂工况的首选,也是智能座椅、智能床垫、锂电检测等大面积应用的主流方案。但其迟滞、温漂、切向力感知弱的短板,决定了它难以独占灵巧指尖。
高精度多维力场景将长期由电容式、霍尔磁电式、视触觉分食。
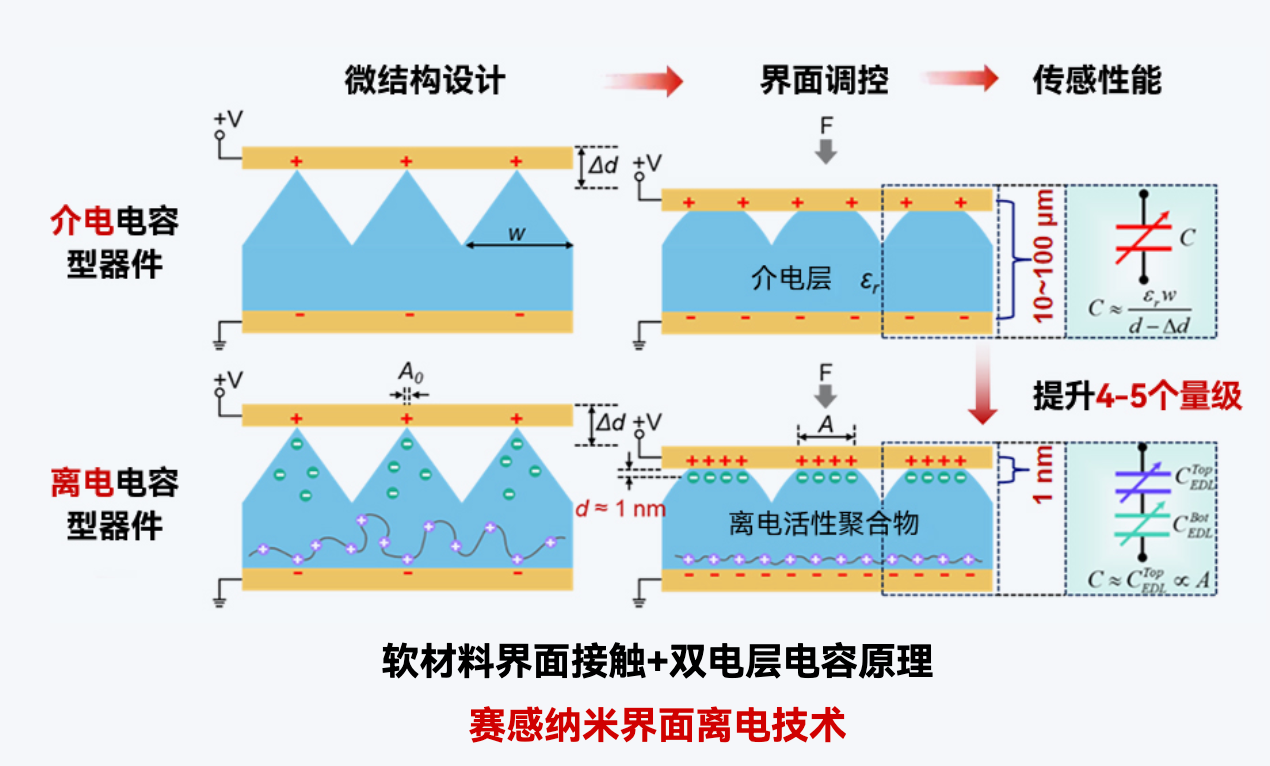
判断三:离电型(离子电容)是近年最值得关注的技术变量。
基于离子—电子双电层效应,离电型传感器在灵敏度、量程跨度、线性度、响应速度上同时突破,直指行业长期存在的“高灵敏度、大量程、高线性度”不可能三角。
其工程化难点在离子凝胶的湿度稳定性与批次一致性,一旦解决,将对现有格局形成实质冲击。
推荐阅读:
判断四:视触觉是高分辨率感知的天花板,但受体积与算力约束。
以GelSight为代表的光学方案可达10微米级空间分辨率,能同时获取几何形貌、纹理、滑移信息,且天然抗电磁干扰、输出为标准图像可直连视觉大模型。
但其相机加弹性体的结构难以做薄、难以覆盖曲面、图像处理存在30ms级延迟,决定了它更适合指尖而非全身。行业内“视触觉算力功耗过高、动态响应不足”的批评是准确的。
判断五:霍尔磁电式在多维力与耐久性上形成差异化,但成本与集成度是长期约束。
帕西尼以6D霍尔阵列捕捉亚毫米级形变场,单颗传感器可解析15维触觉信息,空间分辨率达1mm,最小识别力0.01N。该路线精度高、稳定性强、耐过载,但需要配套磁场源,设计与成本复杂度高,更适合高价值指尖模组而非大面积皮肤。
判断六:下游应用呈现“三梯队”结构,机器人是弹性、汽车是确定性、消费是规模。
- 第一梯队(高弹性):人形机器人、灵巧手、数采手套;
- 第二梯队(确定性):智能座舱、锂电安全检测、医疗康复,具备车规/医疗认证壁垒与稳定订单;
- 第三梯队(规模):智能床垫、AI宠物、可穿戴,单价低但出货量级大,对成本极度敏感。
判断七:产业链价值正在从“卖传感器”向“卖数据与工具”迁移。
触觉数据是具身大模型的“第二数据燃料”,当前具身智能数据缺口高达20倍。
头部厂商集体向数采手套、数据工厂、仿真平台延伸:
- 他山科技建成北京石景山、湖北潜江两个数采中心并开源触觉仿真至MuJoCo与Isaac Sim;
- 帕西尼布局5座超级数据工厂;
- 超 80% 的电子皮肤厂商都推出了数采手套。
这一迁移重塑了商业模式——从一次性硬件交易转向“传感器+算法+数据服务”。
判断八:真正的壁垒不是传感原理,而是量产一致性与工程化。
无论是压阻的批次电阻离散率、离电型的离子凝胶稳定性,还是视触觉的弹性体磨损,最终都指向同一件事:能否让数万颗传感器输出可比对的数据。全行业尚未形成统一数据标准,硬件量产一致性与长期工业级可靠性仍待验证。
采集来源:艾邦机器人
2025年,人形机器人产业迎来爆发拐点。特斯拉Optimus量产在即,华为、宇树等企业加速技术突破,行业正从“实验室研发”向“规模化落地”跃迁为打通产业链上下游协作壁垒,艾邦机器人正式组建"人形机器人全产业链交流群",覆盖金属材料、复合材料、传感器、电机、减速器等全硬件环节,助力企业精准对接资源、共享前沿技术!
扫码关注公众号,底部菜单申请进群