

机器人触觉正在从局部感知,向更大范围的身体表面延伸。
当柔性触觉器件进入手掌、手臂、躯干等不同结构,电子皮肤需要同时面对结构适配、系统接入与制造等工程问题。
电子皮肤从器件走向实际应用,对整机适配与工程化能力提出了更高要求。
这些新的工程要求,也为变格十余年积累的柔性电子研发、工程与制造能力带来了新的应用空间。
DeepSkin是变格科技旗下触觉感知与电子皮肤技术的品牌,聚焦机器人身体、灵巧手与工业夹爪、AI 玩具与陪伴终端等应用场景。
变格科技成立于2015年,深耕柔性电子研发与制造,相关产品和技术已应用于车载、工业、教育、智能终端等多个领域。
十余年来,变格持续围绕物理表面接触的稳定感知与信息处理积累技术和工程经验。从开发到制造,变格逐步形成覆盖材料开发、产品设计、工程验证、测试与自动化制造等环节的研发制造能力,并在制程稳定性、质量管理和批量制造中积累了长期经验。
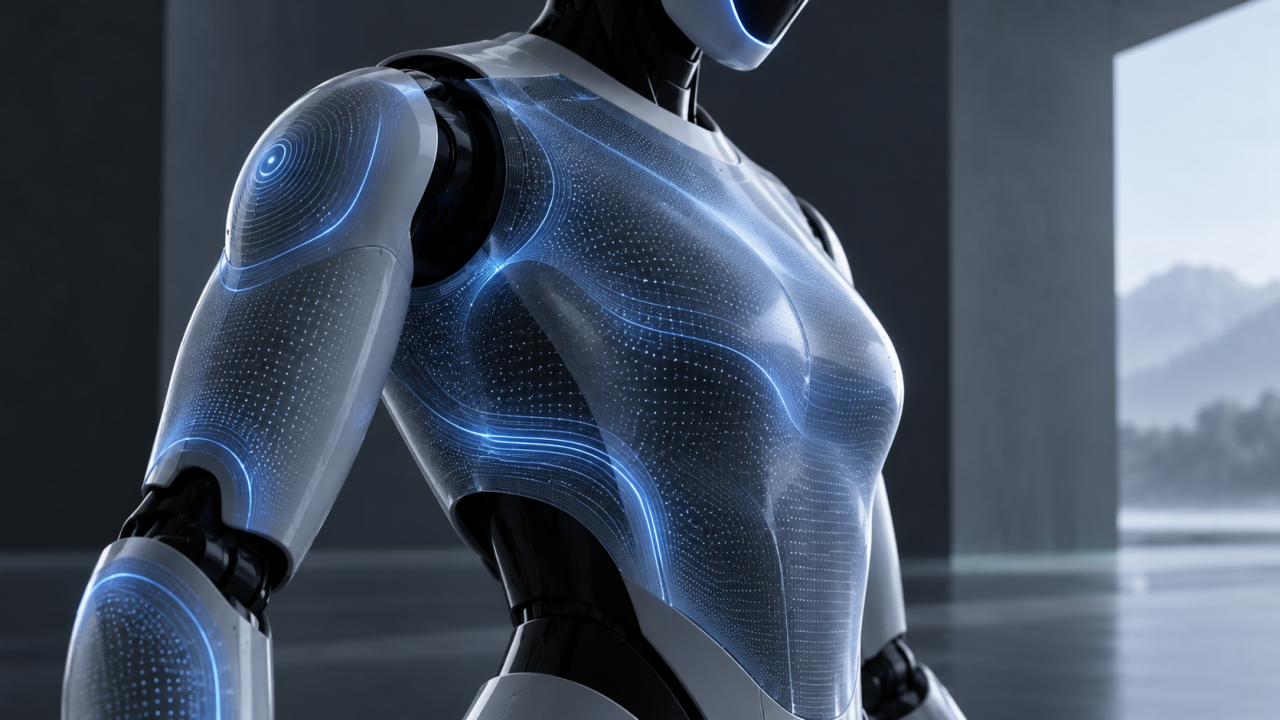
过去,接触感知更多发生在相对规则、固定的交互界面;当机器人进入真实物理环境,感知开始延伸到手掌、手臂、躯干等不同身体表面,接触也来自人、物体与环境等更多对象。
感知载体的变化,对结构适配、系统接入和工程实现提出了新的要求。变格在柔性电子研发、工程与制造上的长期积累,为DeepSkin进入机器人身体触觉提供了技术与产业基础。
电子皮肤进入机器人产品,需要同时处理身体结构适配与整机系统接入。机器人手掌、手臂、躯干等具有不同的尺寸、曲率、结构形态与安装条件,电子皮肤的设计需要统筹大面积覆盖、复杂曲面适配、数据采集和系统接口等工程约束问题。 DeepSkin基于柔性触觉技术,围绕不同面积、形状、曲率与安装条件进行柔性器件设计、结构适配与工艺协同,使触觉感知能够从局部点位进一步延展至更大的身体区域,并适应复杂曲面与异形结构。 完成结构适配后,触觉信息还需要进入整机系统。 系统层面,DeepSkin将柔性触觉器件、数据采集、信号调理与处理、SDK/API、系统接口及工程联调纳入同一技术链路,使触觉信息能够从感知端顺畅地进入机器人控制系统或上层应用。 在工程化与制造环节,依托变格既有的柔性电子研发与制造体系,DeepSkin能够从样品开发继续推进到工程验证和制造导入;量产阶段,变格科技可为DeepSkin后续的工艺定型、制程稳定性和批量交付提供支撑。
当电子皮肤走向规模应用,身体表面的触觉信息将持续进入机器人系统,为人机协作、安全控制和精细操作提供更直接的触觉输入。 未来,随着柔性感知与多模态传感技术持续演进,电子皮肤有望进一步感知温度、接近等更多物理信息,让机器通过身体获得更加丰富的环境反馈。 以电子皮肤为起点,DeepSkin持续拓展机器身体的感知边界,推动身体感知向更完整的身体智能演进。面向更长远的产业发展,DeepSkin将以构建Physical AI的身体智能基础设施为长期目标,让触觉成为AI理解并与真实世界交互的关键感知能力。 从一层皮肤,到身知万物。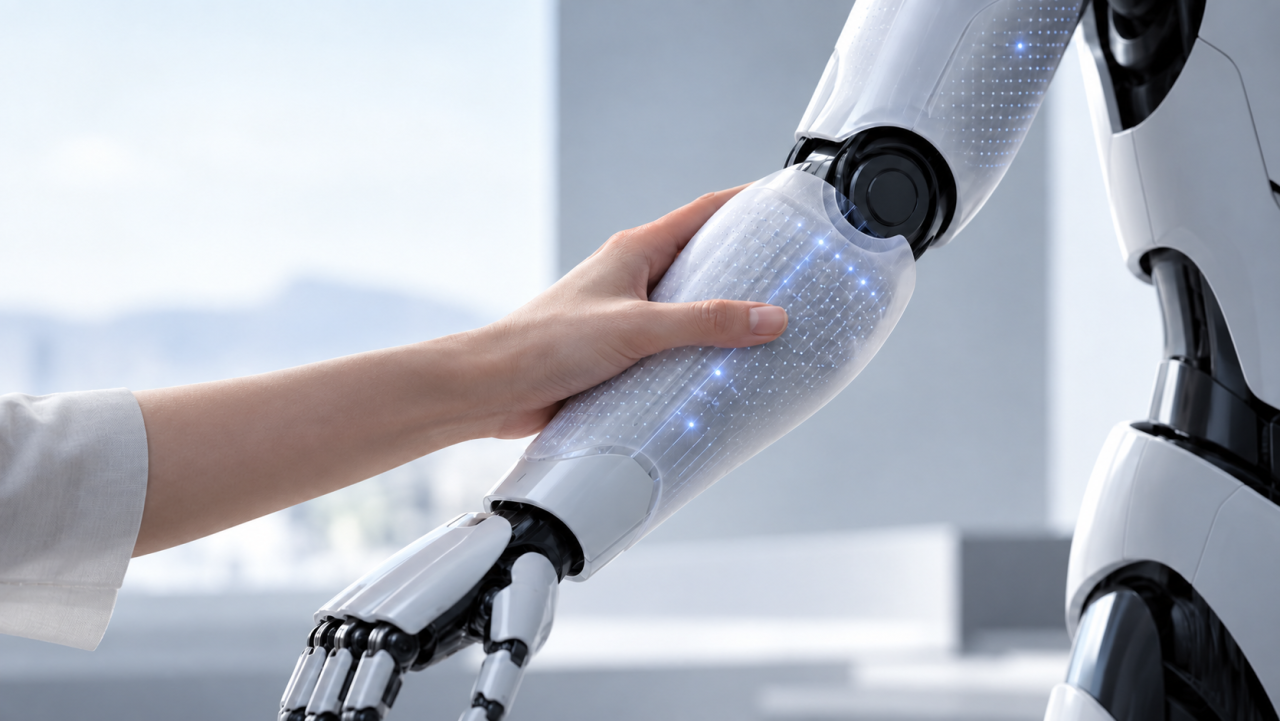
DeepSkin是变格科技旗下柔性触觉电子皮肤品牌,由无锡深界科技有限公司运营。DeepSkin聚焦大面积柔性触觉与高密度精细触觉两大方向,面向具身机器人、灵巧手与工业夹爪、AI玩具及陪伴终端等场景,具备从触觉感知、系统集成到规模化量产的完整能力。在技术表现上,可实现机壳下隐藏式感知、高分辨率触觉阵列与高刷新率动态采集等,满足不同终端的精细触觉需求。 变格科技成立于2015年,是国家高新技术企业、国家级专精特新企业,已形成四大生产基地与四大研发中心的产业布局,并建立覆盖研发、制造与质量管理的产业化体系,先后通过IATF16949、ISO9001等质量体系认证。公司在技术与专利方面长期积累,依托柔性电子研发与精密制造积累,变格为DeepSkin的工程验证、制造导入及后续产业化提供支撑。
2025年,人形机器人产业迎来爆发拐点。特斯拉Optimus量产在即,华为、宇树等企业加速技术突破,行业正从“实验室研发”向“规模化落地”跃迁为打通产业链上下游协作壁垒,艾邦机器人正式组建"人形机器人全产业链交流群",覆盖金属材料、复合材料、传感器、电机、减速器等全硬件环节,助力企业精准对接资源、共享前沿技术!
扫码关注公众号,底部菜单申请进群