

以宇树G1 为典型案例的杆长与关节扭矩校核
摘要
人形机器人腿部的杆长与执行器参数,应由真实关节轴系、质量分布和接触条件共同确定。本文以宇树G1 的官方 23 自由度模型为定量研究对象,利用公开 URDF 的关节变换、惯性参数和足底接触点建立计算模型,并以官方外形网格绘制实机受力。分析依次由几何可达性进入整机平衡,再由足部、膝部及髋部的截面受力求取关节力矩,最终完成与公开参数的分层校核。
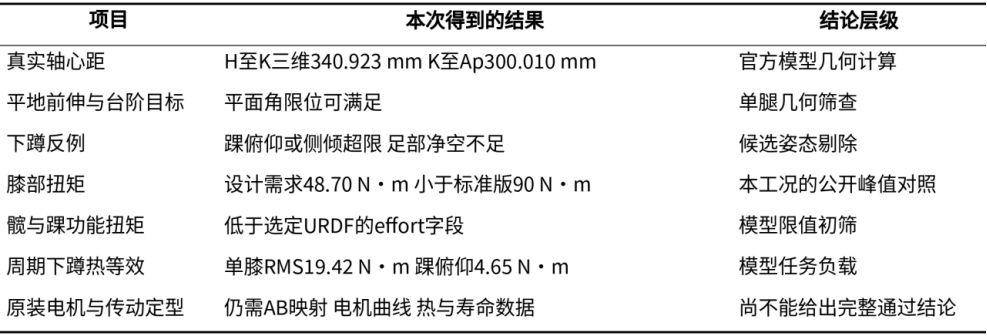
计算表明,G1 零位髋俯仰轴至膝轴的三维距离为 340.923 mm,其矢状面投影为 336.596 mm;膝轴至踝俯仰轴距离为 300.010 mm。
在本文定义的单脚支撑及上身受推工况中,膝关节最大力矩幅值为 38.96 N·m,计入 1.25 的设计裕量后为 48.70 N·m,低于产品页列出的标准版膝关节最大扭矩 90 N·m。踝俯仰与侧倾的相应设计需求分别为 28.70 N·m 与 8.60 N·m;
对周期为2.4 s、膝角在 20° 至 90° 间变化的双脚下蹲轨迹,基于模型的逆动力学计算得到单膝峰值 30.58 N·m、RMS 19.42 N·m。
关键词 宇树G1 腿部杆长 并联踝 关节扭矩 逆动力学 机电协同设计
技术路线
采用“ 检查姿态和接触 → 计算同步载荷 → 校核驱动与结构 → 回填质量并验证”的路线
1 研究对象与腿部传动
本指南的定量对象明确为宇树G1。
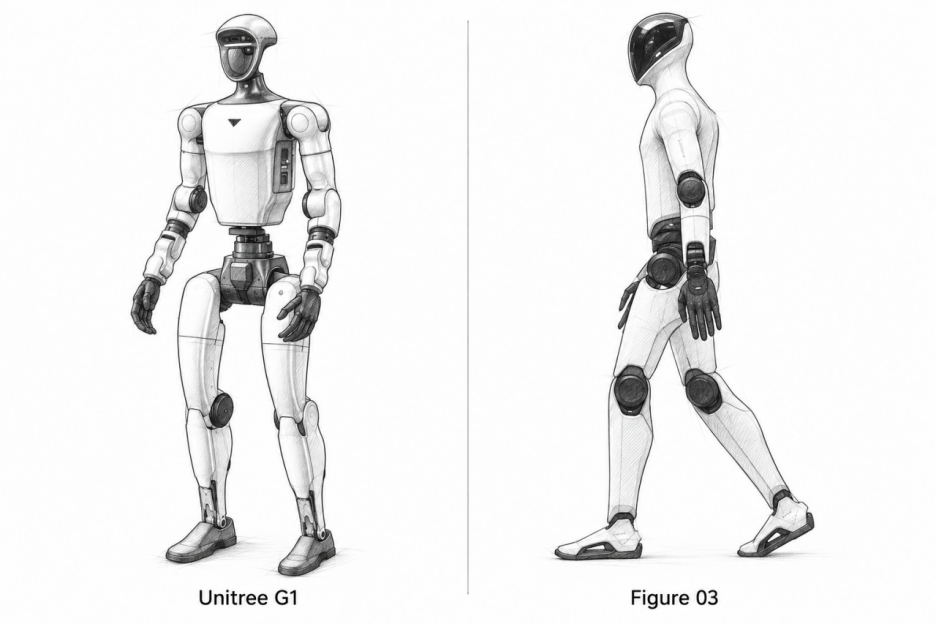
图1 G1 外形
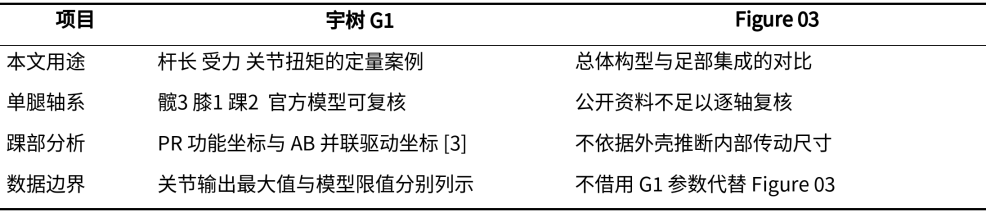
表1 分析范围
1.1 从髋部膝部到脚踝理解两款机器人
宇树G1 的六自由度腿部
G1 单腿为 6 自由度:
髋部三个旋转自由度改变腿的前后摆动、左右摆动及朝向;
膝关节控制大腿与小腿的相对屈伸;
踝部两个功能自由度调整足底俯仰和侧倾。
(官方模型的轴序为 hip_pitch、hip_roll、hip_yaw、knee、ankle_pitch、ankle_roll [2]。工程中常说的“小腿关节”在本文统一称为膝关节,小腿本身则作为承载杆件。G1 的髋部三轴具有实际偏置,踝俯仰轴和踝侧倾轴也不共点。载荷应投影到各自的真实转轴,而不是对一个理想化的髋点或踝点重复取矩。)
旋转驱动与并联传动的关系
在G1 脚踝上,PR 表示足部俯仰与侧倾功能坐标,AB 表示并联驱动的两路旋转坐标。本文采用旋转驱动和闭链运动映射描述该系统。URDF 将脚踝写成两个串联转动关节,是便于全身建模的功能表示,不能据此把实物理解为两个互不耦合的独立踝电机。
公开外形网格不包含足以复算全部内部铰点和齿轮比的制造数据。因此,本文完成PR 侧载荷计算,并给出由 PR 到 AB、再到电机转子的正确换算关系;
2 从官方模型提取真实杆长
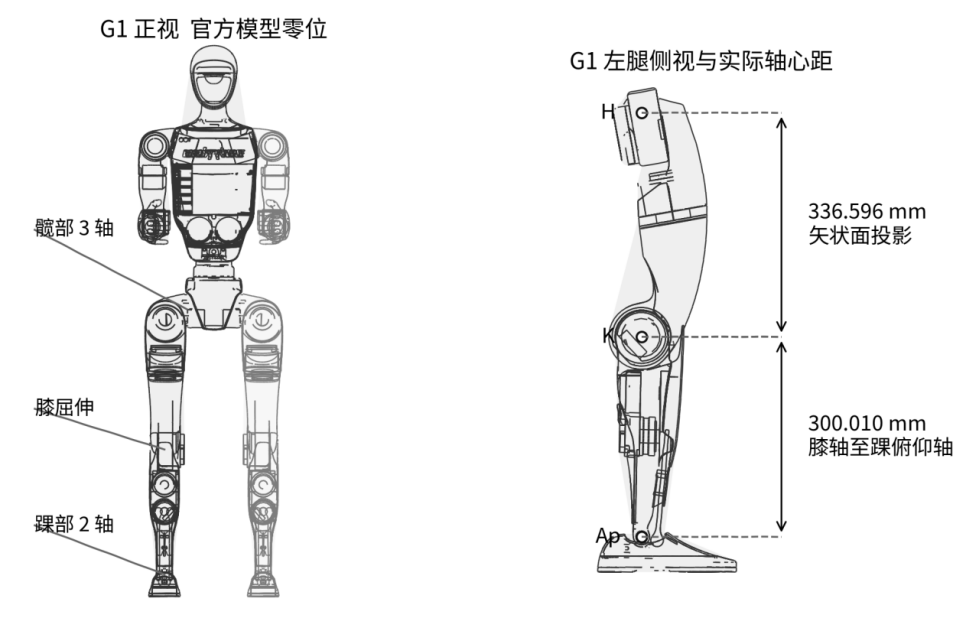
图2 G1 官方网格与 URDF 轴心对应尺寸由坐标计算 [2]
选取左髋俯仰轴H、左膝轴 K、左踝俯仰轴 Ap 和左踝侧倾轴 Ar。前向运动学保留每个 joint 的 origin 中的平移与固定旋转,再施加关节转角。外形线稿负责帮助识别零件,尺寸由轴心坐标确定。
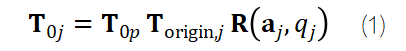
模型零位下,H 至 K 的横向偏置为 54.149 mm,因此三维轴心距与矢状面投影长度不同。把模型中的某一段局部 z 值直接当成完整大腿长度,会漏掉髋部轴系偏置。
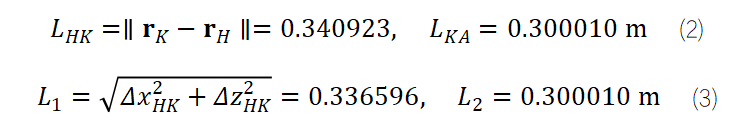
2.1 轴心尺寸与足底接触几何
表2 G1 零位左腿轴心坐标
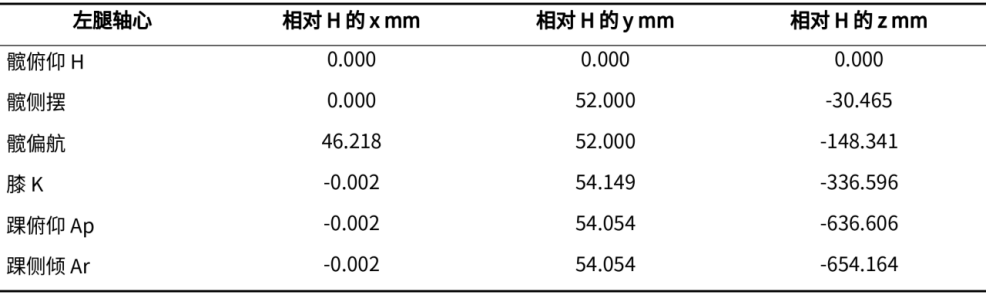
产品页给出大腿与小腿总长约0.6 m [1];按本文选定的功能轴定义,三维距离之和约 0.641 m,矢状面投影长度之和约 0.637 m。
两个踝轴分别建立力臂
URDF 中踝侧倾轴相对踝俯仰轴沿局部 z 方向偏置 17.558 mm。足底四个接触球的球心均位于足部坐标 z = −30 mm,球半径为 5 mm。足底放平且踝侧倾角为零时,Ar 距地 35 mm,Ap 距地 52.558 mm。足姿或关节角改变后,应重新变换坐标。
表3 官方模型足底接触点
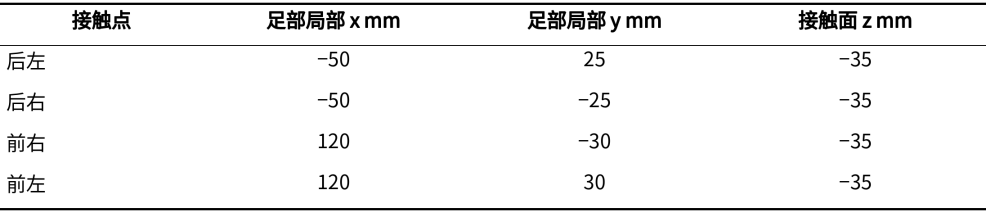
后续采用上述四个最低接触点的凸包作为保守支撑多边形,未把球半径额外扩展成整个鞋底的承载区域。外观脚掌轮廓和仿真接触多边形是两个不同对象,受力校核使用后者。
2.2 质量模型与扭矩参数的使用口径
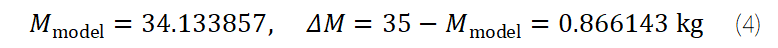
官方23 自由度模型逐项求和得到 34.133857 kg;产品页给出含电池约 35 kg [1][2]。本文将差额 0.866143 kg 作为集中质量附加于骨盆原有质心位置,保持各腿段的质量和质心不变。该处理用于构建 35 kg 的参考载荷,不代表已辨识出差额的实际分布。
表4 G1 左腿惯性模型中的质量
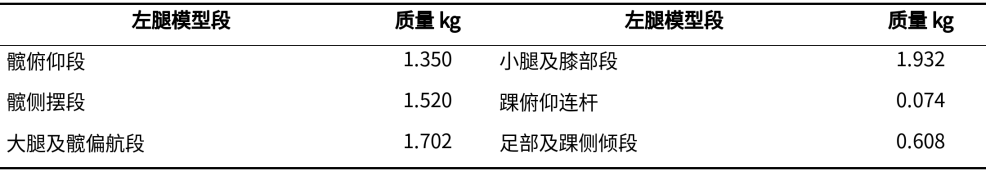
表5 公开模型限制与产品硬件参数的区别
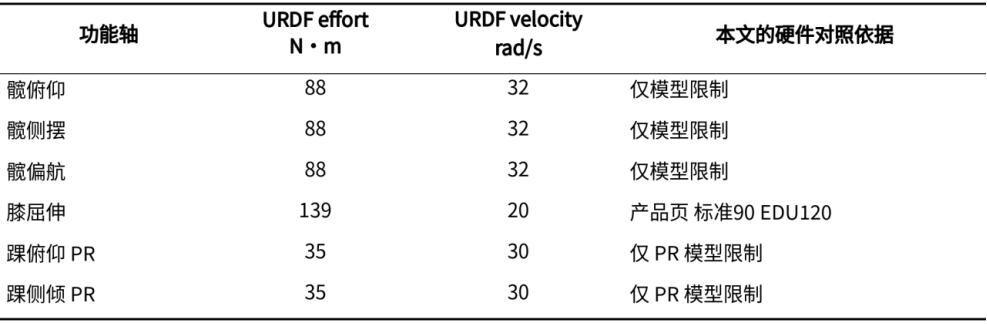
effort 与 velocity 是模型字段,不是已验证的全速度扭矩曲线,也不是持续额定值。特别是膝部模型的 139 N·m,不得取代产品页的标准版 90 N·m。本文膝关节对照使用 90 N·m;其他轴只能给出模型层面的筛查结论,连续工作能力仍需真实驱动规格与热试验。
3 G1 杆长的几何可达性校核
先在髋侧摆和偏航为零的矢状面检查杆长,再回到完整三维模型检查单脚平衡。取L1 = 0.336596 m、L2 = 0.300010 m;x 为踝相对髋向前的距离,z 为髋到踝向下的距离,均为正向定义。关节转角遵循官方 URDF 正方向。
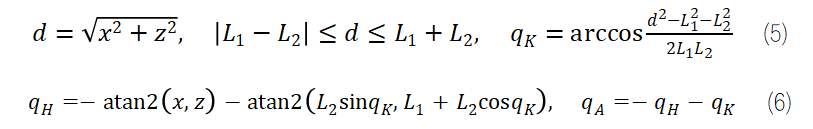
上式中qH 的符号来自 G1 模型的转轴方向。足底保持水平时,qA = −qH −qK;不能把人体解剖角或另一个模型的正负约定直接代入。
表6 由 G1 真实杆长计算的平面逆运动学
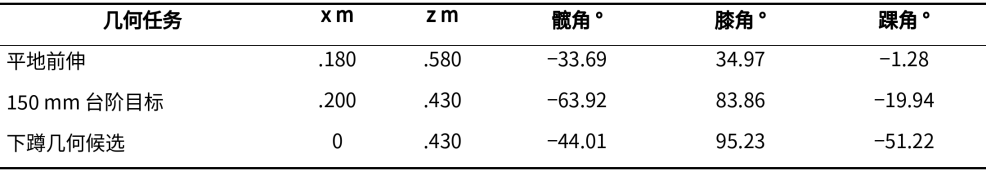
前两项满足本次模型的相关角度范围;第三项虽满足两杆距离条件,踝俯仰却达到−51.22°,越过模型约 −50° 的下限。它不能作为已通过校核的下蹲动作。应调整髋部前后位置、允许足姿变化,或改变目标高度后重新求解。
台阶行仅是左腿的几何可达性检查:将相同髋部高度下的髋踝竖距减少150 mm。它不等同于机器人已能完成该台阶动作。完整上台阶还需联立另一条腿、整机平衡、脚掌着陆空间及动态驱动约束。
3.1 将可达性结果放回 G1 实际外形
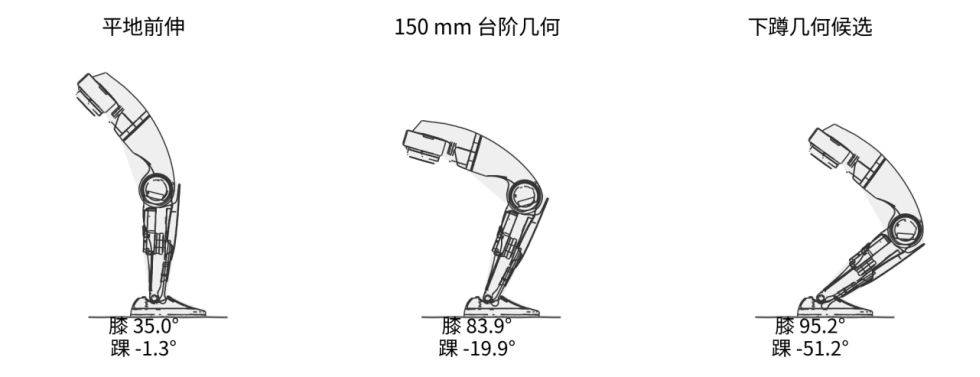
图3 在 G1 实际腿部外形上显示逆运动学(右侧候选因踝角超限而剔除)
杆长同时满足限位与接触
三幅图采用同一套G1 几何数据和相同的足底放平条件。中间的台阶姿态只展示抬高后的落脚平面;左腿的可达性并不提供整机支撑结论。右图说明,用“髋踝距离小于两杆之和”作为唯一判据,会保留实际上不可执行的候选姿态。
表7 完整三维模型揭示的姿态约束
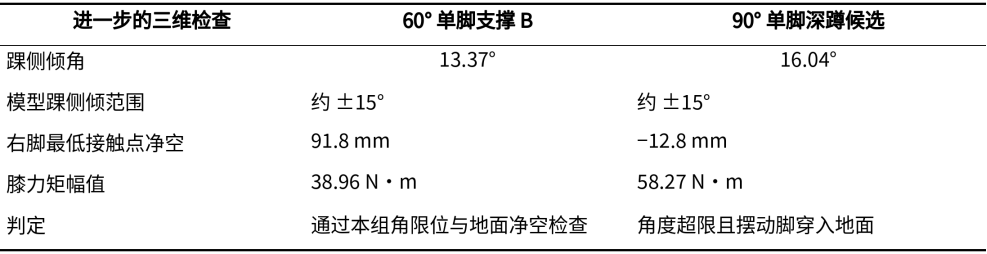
该单脚深蹲候选的膝力矩仍低于90 N·m。这里的负净空指官方足底接触点低于地面。
4 在真实 G1 上定义受力工况
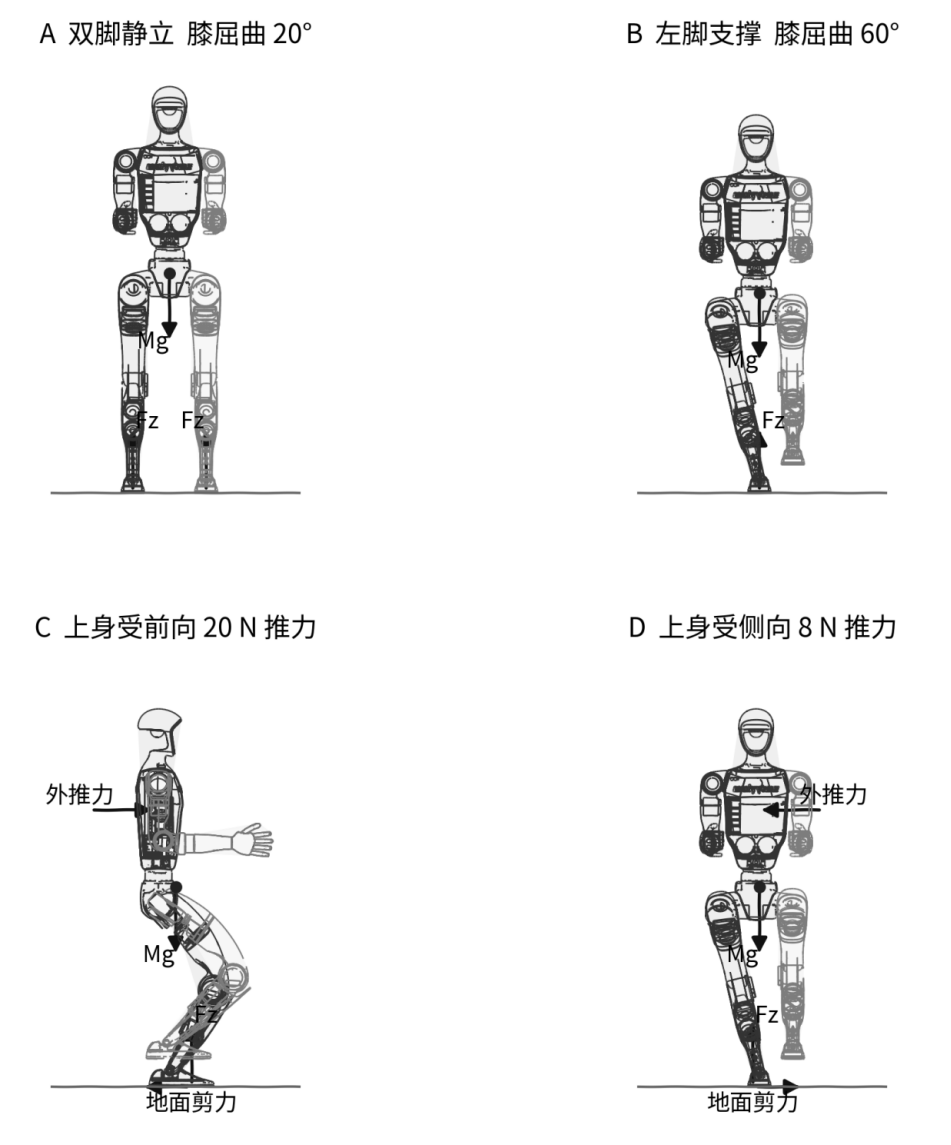
图4 G1 的四种静力工况 箭头标示方向
A 为双脚对称静立;B 为左脚单支撑;C 与 D 保持 B 的姿态,在上身指定位置施加缓慢外推力,分析保持姿态所需的接触力与关节力矩。C 和 D 是有明确外载的静力筛查,不冒充实机受推恢复轨迹。
4.1 工况输入与整机平衡
表8 同一 G1 模型上的受力计算输入与平衡结果
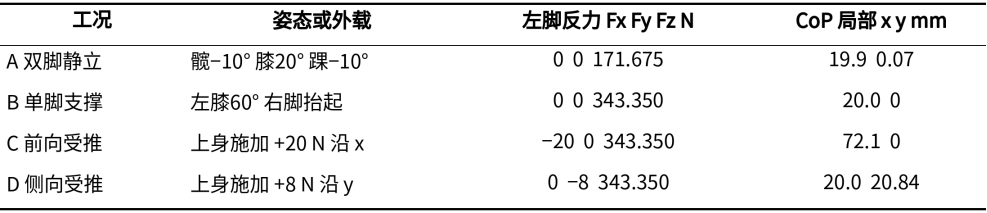
采用世界坐标x 向前、y 向机器人左侧、z 向上。B 的右腿角度指定为髋俯仰 −0.8 rad、膝 1.6 rad、踝俯仰 −0.8 rad,其余右腿角为零;左腿在膝角 60° 条件下求解足底水平及质心投影约束。其他全身关节维持模型零位。
C 与 D 的施力点固定在 torso_link 坐标 (0, 0, 0.15) m。本姿态下该点距地 0.894597 m。整机质量为 35 kg,无额外搬运载荷。左腿关节角依次为 −32.57°、−9.92°、9.00°、60.00°、−28.21°、13.37°。
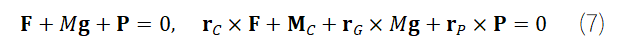
P 为施加于上身的外力。式(7)中的 F、rC 与 MC 为全部接触合成后的量;A 再按对称条件分配到两脚,B 至 D 的合成量即左脚载荷。先由整机平衡求 CoP 和法向自由扭矩,再计算关节载荷。
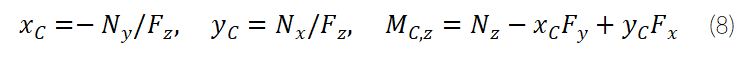
式中N 是地面应提供的总外力矩,取矩原点在世界坐标原点。C 和 D 的足底法向自由扭矩分别为 0.2149 N·m 与 0.4765 N·m,后续踝轴投影与接触力分配均保留该项。
4.2 从整机平衡得到六个关节力矩
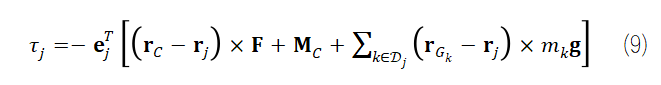
Dj 表示关节 j 下游的全部模型刚体。ej 和 rj 分别是真实关节轴在世界坐标中的单位方向和轴心位置。式中第一部分为地面接触力矩,求和项为各下游零件重力矩。符号保留至最后;容量校核再取绝对值。
表9 G1 静力工况的带符号关节力矩 单位 N·m
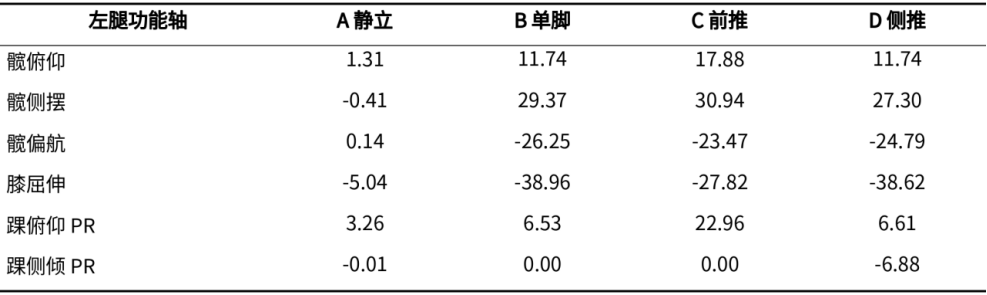
这组结果由同一时刻、同一姿态的接触力和质量分布计算得到。B 中髋侧摆和髋偏航的力矩也不可忽略:单脚支撑、真实轴序和轴线倾斜共同改变了载荷投影,不能用二维骨架的“偏航轴只在转向时受力”替代三维计算。
数值的价值
A 的双脚对称静立给出较小的膝与踝载荷;
B 将整机载荷转移到一条腿,膝力矩提高到约 38.96 N·m;
C 的前向推力使 CoP 前移,踝俯仰力矩提高到 22.96 N·m;
D 主要增加踝侧倾负担。最大值的主导工况随关节而异。
以上属于无加速度的静力结果。快速行走、跳跃、触地冲击或主动受推恢复,需要加入连杆惯性及接触变化。本文后续通过一条明确的G1 周期下蹲轨迹演示动态计算,而不再用任意附加扭矩替代惯性项。
5 以 G1 实际脚踝为对象建立自由体图
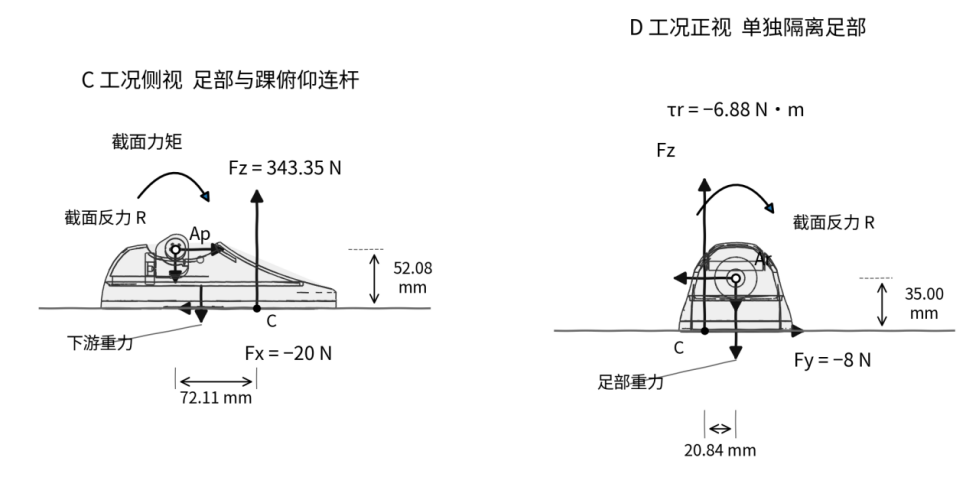
图5 G1 足部的两个截取位置
隔离体必须与求取的关节对应。计算踝俯仰时,下游包括质量0.074 kg 的踝俯仰连杆及 0.608 kg 的足部;计算踝侧倾时,下游仅保留足部。截面反力与合力矩共同闭合平衡,图中的驱动力矩只是截面合力矩在相应轴线上的分量。
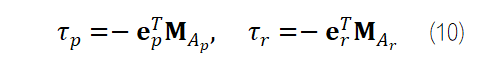
这里MAp、MAr 表示接触力和下游重力对各自轴心形成的外力矩,ej 为对应转轴方向。若足部发生加速度,还应使用第6章的惯性修正。两个踝轴既不共点,也未必与世界 x、y 轴重合。
可手算的特殊姿态
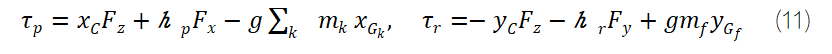
只有在足底水平且踝侧倾角为零、转轴与世界坐标对齐时,才可直接使用上式,其中hp = 52.558 mm、hr = 35 mm。B 至 D 的踝侧倾角不为零,正文数值采用真实轴向投影,不直接套用该简化式。
5.1 真实转轴下的踝部扭矩计算
前向受推工况C 的踝俯仰
以左足底原点投影为局部参考,C 相对 Ap 的位置向量为 (0.07210994, −0.00405938, −0.05208230) m;地面反力为 (−20, 0, 343.35) N。踝俯仰轴单位方向为 (0, 0.97290670, −0.23119809),不能简单替换为世界 y 轴。
接触力与法向自由扭矩沿该轴投影得到−23.105635 N·m;0.074 kg 连杆与 0.608 kg 足部的重力矩投影合计为 +0.148672 N·m。因此维持姿态所需的踝俯仰功能力矩为:
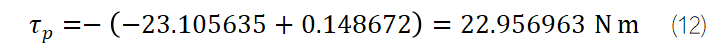
侧向受推工况D 的踝侧倾
足底水平使Ar 的转轴方向与世界 x 轴一致。CoP 相对 Ar 向左偏移 20.84398 mm,Ar 距地 35 mm,地面侧向力 Fy = −8 N;本模型足部质心的局部 y 坐标为零。
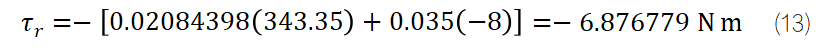
表10 G1 脚踝载荷对外推方向的响应
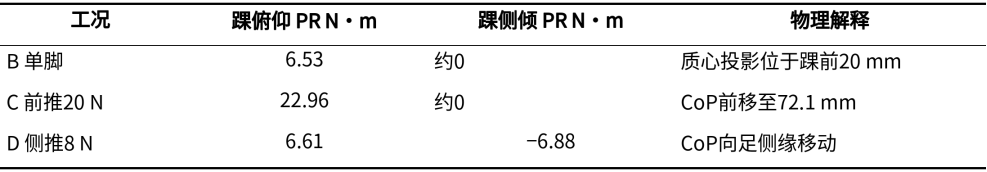
D 中踝俯仰力矩也出现小幅变化,原因是实际俯仰轴倾斜且存在法向自由扭矩。这个差异说明,原先把两轴当成同一高度的两个理想正交轴,会遗漏真实机器人上的耦合项。
5.2 支撑多边形与摩擦可实现性

图6 G1 足部网格与模型接触点凸包 黑点为三种单脚工况的压力中心
在x = 20 mm 处,四接触点凸包的侧边距中线约 27.06 mm。D 的 CoP 横向偏移为 20.84 mm,距侧边约 6.21 mm;按本文规定的 5 mm 内缩要求,仅剩约 1.21 mm 额外裕量。因此 D 对横向扰动较敏感,即使侧倾力矩远低于模型限制,也不能无条件增加推力。
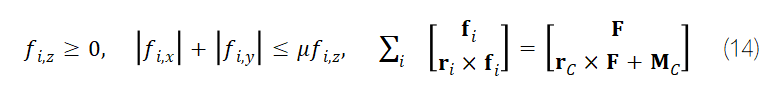
采用μ = 0.6 的设计假设,将每个接触点的摩擦圆锥保守近似为内接菱形约束。通过线性可行性求解,同时匹配合力、合力矩和法向自由扭矩;A 至 D 均存在满足约束的四点接触力分配。该结论仅对应本文选定的接触模型和摩擦系数。
保持B 姿态和施力高度不变时,侧向静推力约增至 8.46 N 就会到达内缩 5 mm 的侧边界。这是当前姿态的静力 CoP 边界,不是 G1 的实测抗扰动指标。真实机器人可通过改变姿态或迈步恢复,不能把此值解释为整机动态能力上限。
5.3 在 G1 小腿和大腿上逐级截取受力
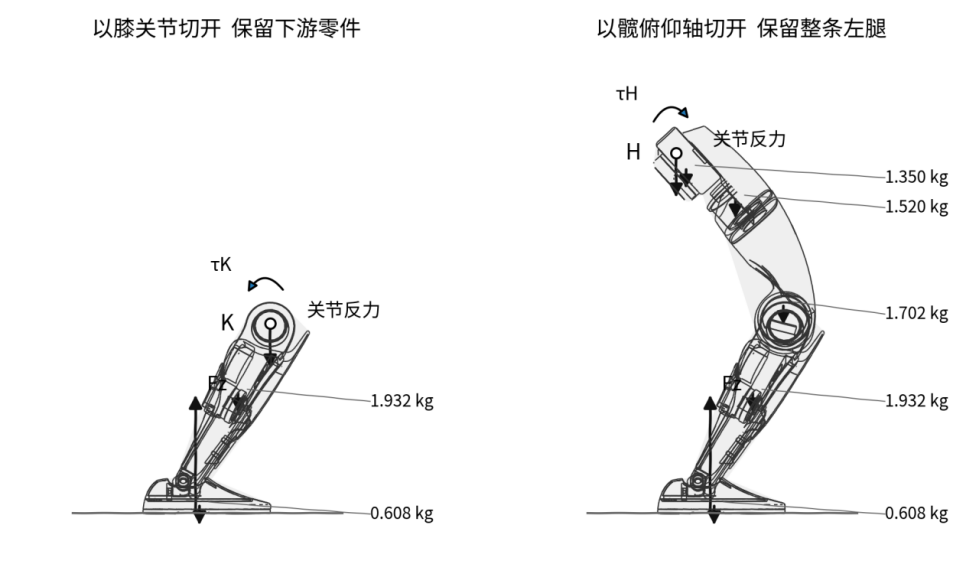
图7 G1 左腿在膝部与髋部截取的受力
对膝关节,保留小腿、踝俯仰连杆及足部,共2.614 kg;对髋俯仰轴,保留整条左腿,共 7.186 kg。各段重力施加在其真实模型质心上。图中为便于阅读省略了 0.074 kg 连杆的单独箭头,计算中保留该项。
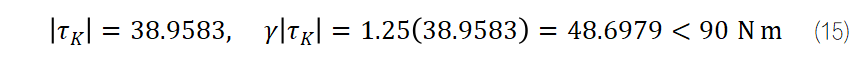
B 为本文有效工况集合中的膝部主导静力状态。48.70 N·m 是在该载荷上乘 1.25 后的筛选需求,相对标准版公开最大值 90 N·m 的利用率为 54.1%。这只能表明该组工况没有触及所比较的最大扭矩值;尚未证明峰值持续时间、连续温升和传动寿命满足要求。
髋部受力同样按下游刚体逐项累加,并投影到三个不同转轴。外推力施加在上身,它先改变整机接触力分配,再通过足端载荷进入左腿截面平衡;不能在腿部公式中再次把同一上身推力重复添加。
6 以 G1 模型轨迹计算动态载荷
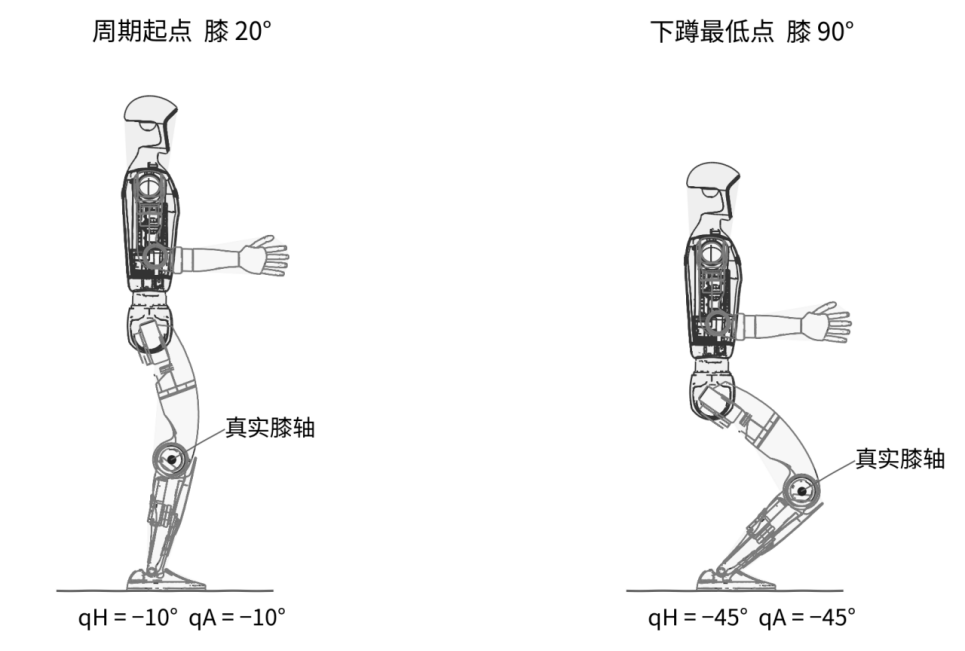
图8 G1 双脚周期下蹲的两个端点 躯干方向保持不变 两脚在世界坐标中固定
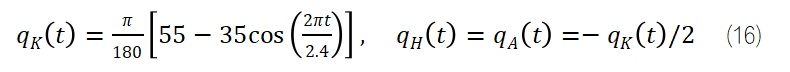
规定周期T = 2.4 s,两条腿采用相同的髋俯仰、膝和踝俯仰轨迹,其余关节维持零位。通过平移骨盆,使两脚相对地面的位置与姿态保持固定;同时保留模型的髋部偏置和质量分布。该轨迹是本文设计的模型任务,不是从 G1 视频反推的实测动作。
膝角从20° 平滑变化至 90° 再返回,最大角速度为 1.599 rad/s,最大角加速度约 4.187 rad/s²。踝俯仰角在 −10° 至 −45° 内,满足模型角限位;最低端点是双脚支撑,与第3.1节被剔除的单脚深蹲候选不同。
6.1 从刚体惯性到同步关节载荷
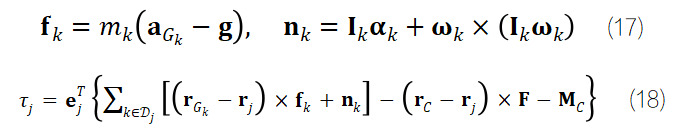
每个刚体的质心位置、惯量方向、角速度及角加速度由同一条轨迹获得。由全身惯性需求求地面合力与合力矩,再分配到左右脚,最后对关节下游刚体应用上式。左右脚承担相同的合力;CoP 的微小横向偏置及法向自由扭矩用于闭合模型中的剩余力矩。
时间步长取2 ms,质心加速度使用周期边界下的四阶中心差分;各转动刚体的角速度与角加速度由给定角函数求得。再用 1 ms 重新计算,与原采样时刻对齐后,关节力矩最大差异小于 10⁻⁶ N·m。该检查验证数值收敛性,不验证实物模型精度。
表11 G1 周期下蹲的逆动力学结果
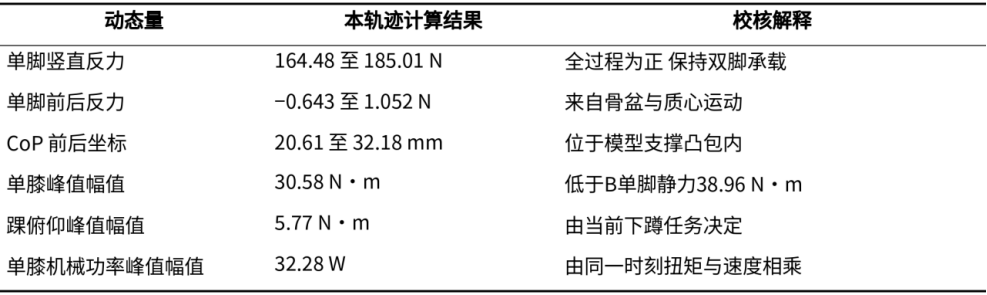
注:未设置“动态系数×静力扭矩”,也未任意加上固定的惯性扭矩。速度和力矩保持时间均由轨迹确定。如果缩短周期或增加负载,应重新计算刚体加速度、接触力和驱动工作点,不能只同比放大峰值。
6.2 占空比与连续扭矩需求
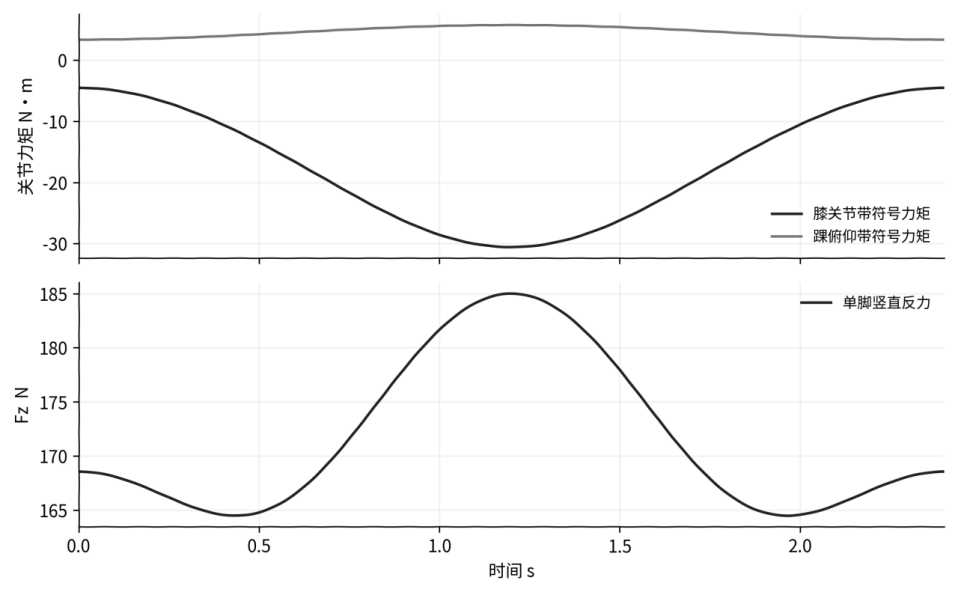
图9 G1 周期下蹲的计算载荷历程 非实机测量曲线 膝关节负号由 URDF 轴方向决定
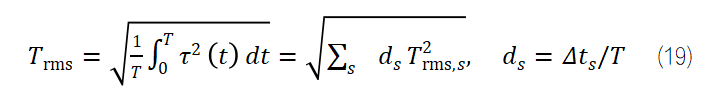
表12 由时域计算结果积分得到的分段热等效载荷
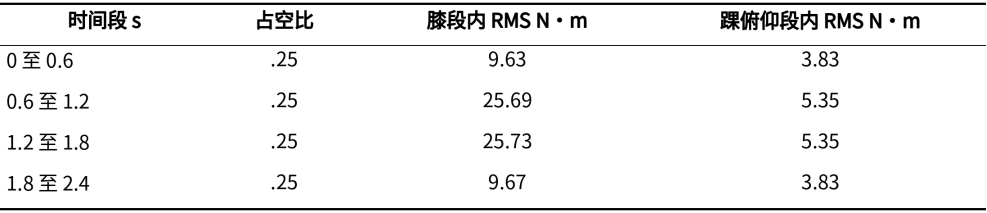
合成后单膝 RMS = 19.42 N·m,踝俯仰 RMS = 4.65 N·m。左右腿在整个周期均接触地面,但这不意味着按某个峰值乘支撑占空比就能获得热负荷。若长期保持 B 单脚姿态,膝部持续需求接近 38.96 N·m,比本周期 RMS 更高。
7 将计算结果与 G1 公开参数对照
表13 本文工况集合中的关节输出侧校核
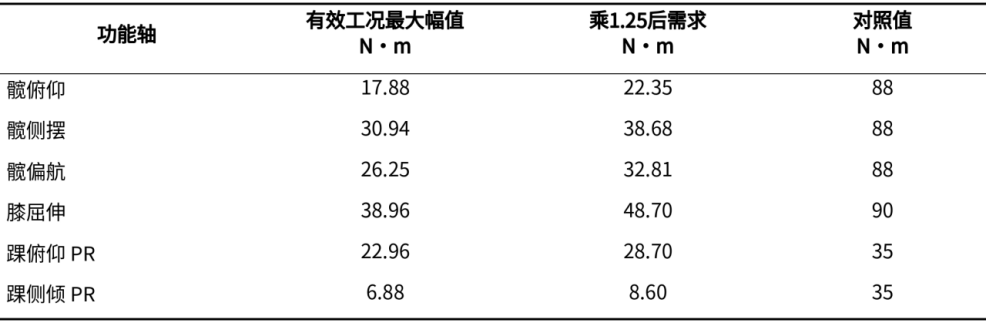
表中有效工况集合包括 A 至 D 和第6章的周期下蹲,不包含被几何约束剔除的深蹲候选。载荷裕量 1.25 为本文的设计假设,不是宇树给出的安全系数,也不替代材料、轴承和疲劳寿命的校核。
膝关节的可得结论
标准版膝关节公开最大扭矩为90 N·m,本文需求 48.70 N·m 低于该值。EDU 的 120 N·m 作为另一硬件配置单独记录,不用于抬高标准版校核结果。模型字段 139 N·m 仅保留为仿真设置,不参加硬件通过判定。
髋与踝的可得结论
髋部需求低于本次URDF 的 88 N·m;踝部 PR 需求低于模型的 35 N·m。它们通过的是模型限值初筛。尤其两轴并联踝的可行区域一般不是两个独立扭矩上限组成的矩形:同时施加俯仰和侧倾时,必须检查 A/B 两路驱动的联合容量。
仍不能给出通过结论的项目
G1 各轴电机转子扭矩、真实减速比、全速度扭矩曲线、连续额定扭矩及其冷却条件,未由本次数据链完整确定。本文不把关节输出扭矩称为裸电机扭矩,不把峰值小于上限解释为已经完成热定型。
7.1 G1 并联踝的旋转力矩映射
以θ = (qP, qR) 表示足部功能角,以 φ = (φA, φB) 表示并联机构的两路驱动角。根据实际摇臂、连杆和铰点定义闭链约束 g(φ, θ) = 0。两路驱动通过旋转运动改变机构姿态;固定长度的传动连杆与可伸缩直线执行器具有不同的运动学含义。
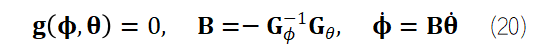
Gφ 与 Gθ 分别为闭链约束对驱动角和功能角的偏导矩阵。B 的元素单位为 rad/rad,必须随姿态计算。在逆映射附近存在奇异性或力矩放大时,功能轴侧看似不大的载荷也可能使某一路驱动达到限制。
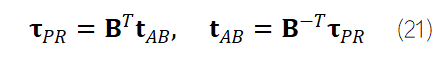
上式由瞬时虚功相等得到,首先忽略机构摩擦和支链惯性。若φ 为减速器输出角,再以实际减速比、效率和转子惯性换算至电机转子。若 SDK 中的 AB 已定义在另一传动截面,则必须按其明确口径使用,不能重复乘除减速比。
7.2 以 G1 膝部载荷说明电机选型计算
膝部为单一功能轴,适合展示由实际机器人关节负载到旋转电机参数的换算。下面的减速比和效率是重新设计同类关节时的候选值,不是G1 原装传动参数。输入负载全部取自前述 G1 模型计算。
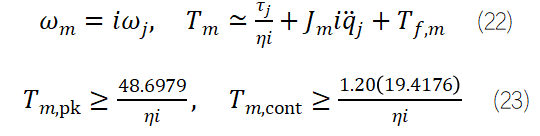
式(22)按电机驱动负载的效率分支书写,反驱制动时需改用相应效率模型。取候选效率 η = 0.90,分别比较 i = 6、9、12。峰值按 48.70 N·m 计算;下蹲连续扭矩按 RMS 乘 1.20 的热余量。下表仅给传力项下限,尚未包含转子加速、摩擦及传动自身惯性。
表14 以 G1 计算负载为输入的旋转电机候选需求
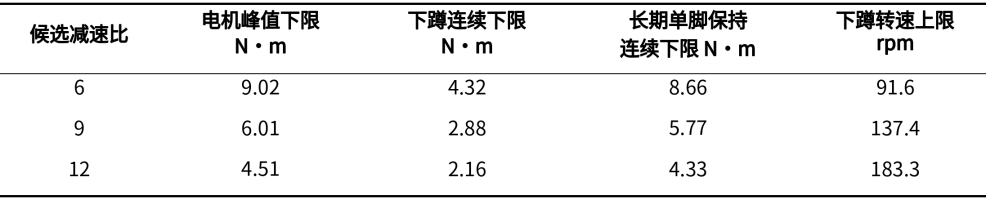
以i = 9 为例,若任务只有该周期下蹲,连续扭矩传力项约需 2.88 N·m;若必须长期保持 B 的单脚姿态,同一电机的连续需求提高到约 5.77 N·m。任务持续时间因此会改变电机大小,而不是仅由一次峰值决定。
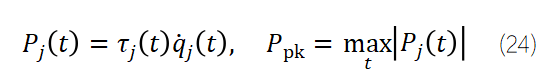
本下蹲轨迹的单膝功率峰值约32.28 W,以 90% 效率换算约 35.86 W 的传力机械输入。不能把来自单脚静力的最大扭矩与下蹲的最高速度相乘,冒充实际同步峰值。表内转速只覆盖该慢速任务,不代表已覆盖 G1 的行走或快速动作。
7.3 电流温升与负功率校核
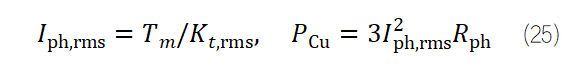
选定候选电机后,按厂家对扭矩常数的定义计算相电流。若Kt 采用相电流 RMS 口径,则与上式一致;若采用相电流峰值或直流母线电流口径,必须先转换。相电阻应使用工作温度对应值,不能将冷态铜阻直接带入最高温度工况。
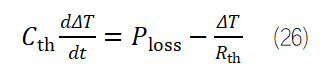
连续能力由损耗与实际热路决定。下蹲产生的周期损耗、单脚静止保持的铜损以及减速器发热,需要共同进入绕组、壳体、小腿结构与环境的热模型。静止保持时机械输出功率可以为零,绕组仍可能持续发热。
下降过程中的能量回馈
周期下蹲含驱动和制动阶段,应按式(24)将关节力矩与角速度相乘并保留功率符号,积分负功率并计入反驱与电气效率后估算回馈能量。电池充电接受能力、BMS 限制、母线电容及制动装置必须与任务匹配。各关节功率应在同一时间轴上求和,以确定整机电源峰值。
至此,电机选型形成完整链条:实机模型任务载荷→ 关节峰值与 RMS → 实际传动映射 → 电机电流与速度 → 电压和温升 → 持续时间与寿命。只有前后口径一致,选型表才具有工程意义。
8 将踝部载荷传递到结构校核
电机提供绕功能轴的驱动力矩,踝座、轴承、足板和连接件还要承受三向力及其他方向的约束力矩。采用前述同一工况,在真实模型的Ap 和 Ar 截面提取完整载荷,不能只向有限元模型施加一个电机扭矩。
表15 上游结构作用于截面下游隔离体的载荷 世界坐标分量
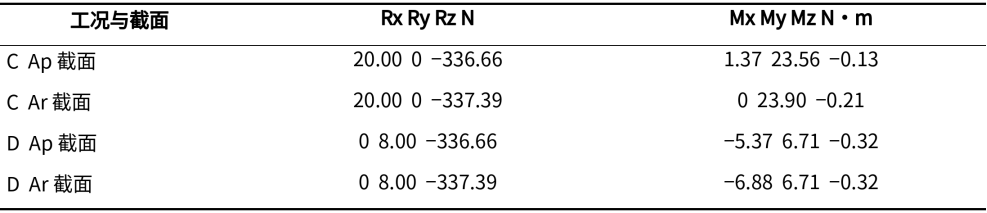
表中尚未乘 1.25。Ap 与 Ar 的竖直反力不同,是因为隔离体质量不同;两处力矩不同,是因为取矩位置不同。C 的 Ap 截面世界 y 向力矩为 23.56 N·m,而投影到倾斜的俯仰轴后为 22.96 N·m。世界分量和关节广义力矩不能混用。
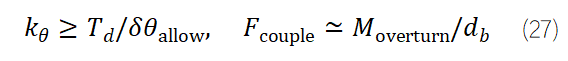
结构校核应使用实际轴承支承跨度db、轴承型号、材料、连接预紧和装配几何。式中的力偶关系可解释支承反力放大,但本次未取得对应制造图,故不虚构轴承内部载荷或连杆压屈尺寸。并联支链的内力分配还需补齐闭链机构模型。
若为同类设计分配踝俯仰弹性转角不大于0.5° 的目标,以 28.70 N·m 的本工况设计需求计算,等效刚度至少约 3.29×10³ N·m/rad。这是由本文载荷导出的设计要求,不是 G1 已测得的刚度。轴承、壳体、连杆、足板及传动柔度应共同承担该指标。
9 正向设计流程
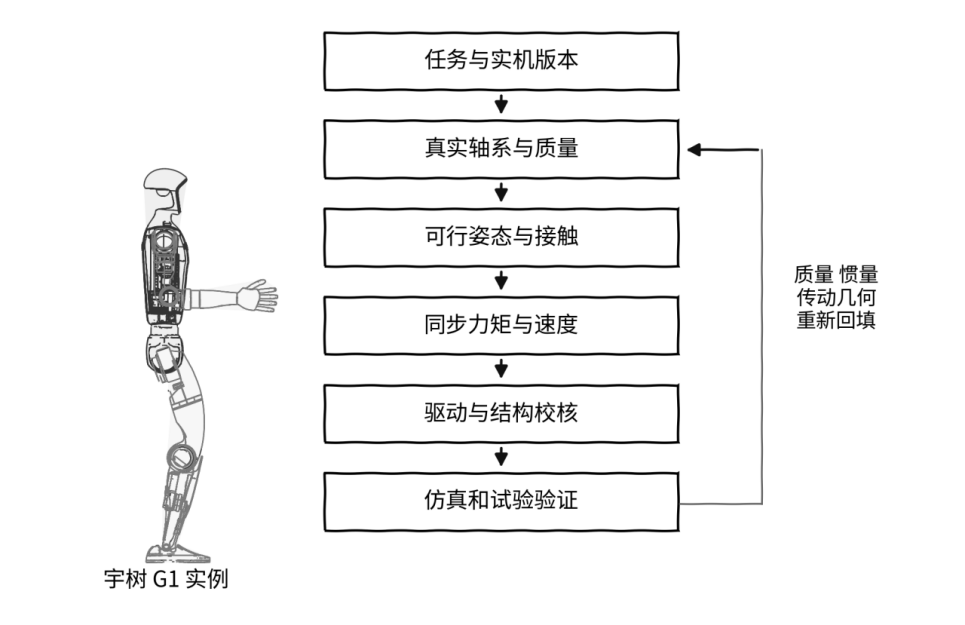
图10 以 G1 实机模型为参照的腿部正向设计闭环
先锁定机器人版本与任务,再以真实轴心定义杆长。经过角限位、足底接触和碰撞筛查后生成可行轨迹,提取同一时间轴的关节力矩和速度。随后依据实际传动拓扑换算电机负载,校核峰值、持续能力与结构载荷。
若改变杆长、减速器或电机质量,应把新的质心、惯量与传动几何回填模型,并重新计算动作。单纯沿用“35 kg 整机”或固定地面力,会使质量增加后的电机需求被低估。
9.1 设计迭代中的敏感性与约束
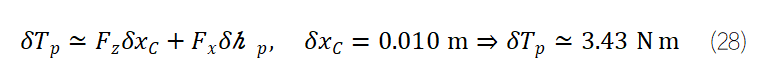
该灵敏度式适用于足底水平、轴向对齐的局部分支。在G1 的 35 kg 单脚静力水平,CoP 前后移动 10 mm 就会改变约 3.43 N·m 的俯仰外力矩。对倾斜转轴,应再进行实际轴向投影。因此,足板尺寸与控制器允许的 CoP 区域应同步确定。
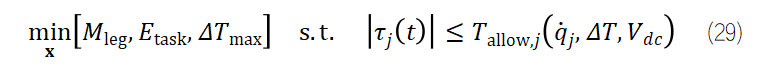
设计变量可包括实际轴心距、髋宽、踝轴偏置、足底接触布局、传动参数与电机型号。优化目标中的质量、能耗和最高温升具有不同量纲,不能未经归一化直接相加。各方案应在相同任务、环境与寿命要求下比较。
表16 几何与执行器修改后的回算范围
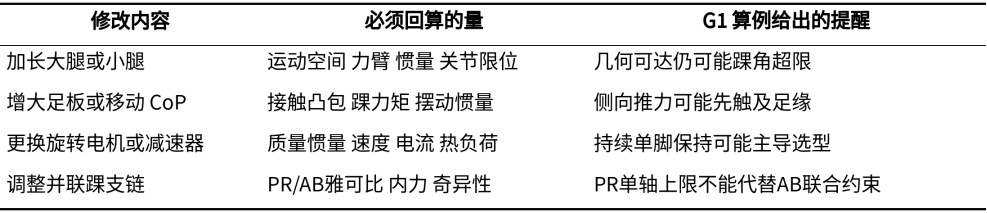
有效设计结果应保存任务轨迹、模型版本、载荷时间历程和候选驱动包络,而不只是保存一张最大扭矩表。这样才能解释每一次杆长或电机修改如何影响整机行为。
10 校核结论与后续仿真验证
表17 校核结果与适用范围
仿真应继续验证什么
首先用具有接触动力学的多体仿真器复现本文的静立、单脚支撑、受推静力点及下蹲轨迹,交叉检查关节扭矩、接触力和足底CoP。然后补充实际行走、转向、台阶与触地任务,检查接触切换、自碰撞、控制饱和和地面柔顺性。
其次,将第8章的同步界面载荷输入包含真实轴承、连接预紧和材料的结构模型,校核应力、变形与疲劳。驱动模型应加入完整扭矩转速包络、PR/AB转换、效率、电流限制和热网络。最后以关节台架和整机试验辨识并验证模型。
本次已完成前向运动学、静力平衡、四点摩擦力可行性及给定轨迹的逆动力学计算。尚未实施实机试验、完整闭链内力求解或柔顺接触仿真;这些工作决定后续能否将条件性校核提升为产品设计定型结论。
参考资料与计算复现口径
[1] Unitree Robotics G1 官方产品参数
https://www.unitree.com/g1/
[2] Unitree 官方 G1 23自由度 URDF 与同目录 meshes
https://github.com/unitreerobotics/unitree_ros/blob/master/robots/g1_description/g1_23dof.urdf
[3] Unitree SDK2 G1 脚踝 PR 与 AB 控制示例
https://github.com/unitreerobotics/unitree_sdk2/blob/main/example/g1/low_level/g1_ankle_swing_example.cpp
[4] Figure Introducing Figure 03
https://www.figure.ai/news/introducing-figure-03
[5] Figure 03 官方产品页
https://www.figure.ai/figure
[6] Lynch 与 Park Modern Robotics Statics of Open Chains
https://modernrobotics.northwestern.edu/nu-gm-book-resource/5-2-statics-of-open-chains/
[7] MIT Underactuated Robotics Highly Articulated Legged Robots
https://underactuated.mit.edu/humanoids.html
2025年,人形机器人产业迎来爆发拐点。特斯拉Optimus量产在即,华为、宇树等企业加速技术突破,行业正从“实验室研发”向“规模化落地”跃迁为打通产业链上下游协作壁垒,艾邦机器人正式组建"人形机器人全产业链交流群",覆盖金属材料、复合材料、传感器、电机、减速器等全硬件环节,助力企业精准对接资源、共享前沿技术!
扫码关注公众号,底部菜单申请进群