

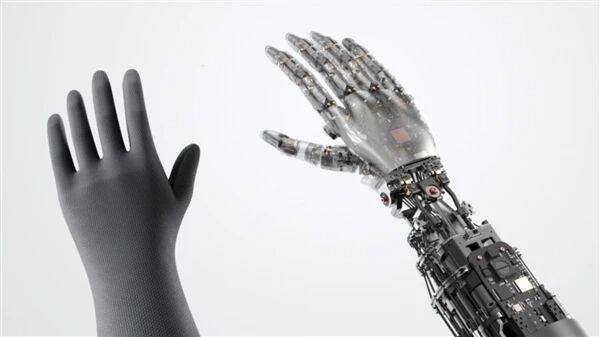
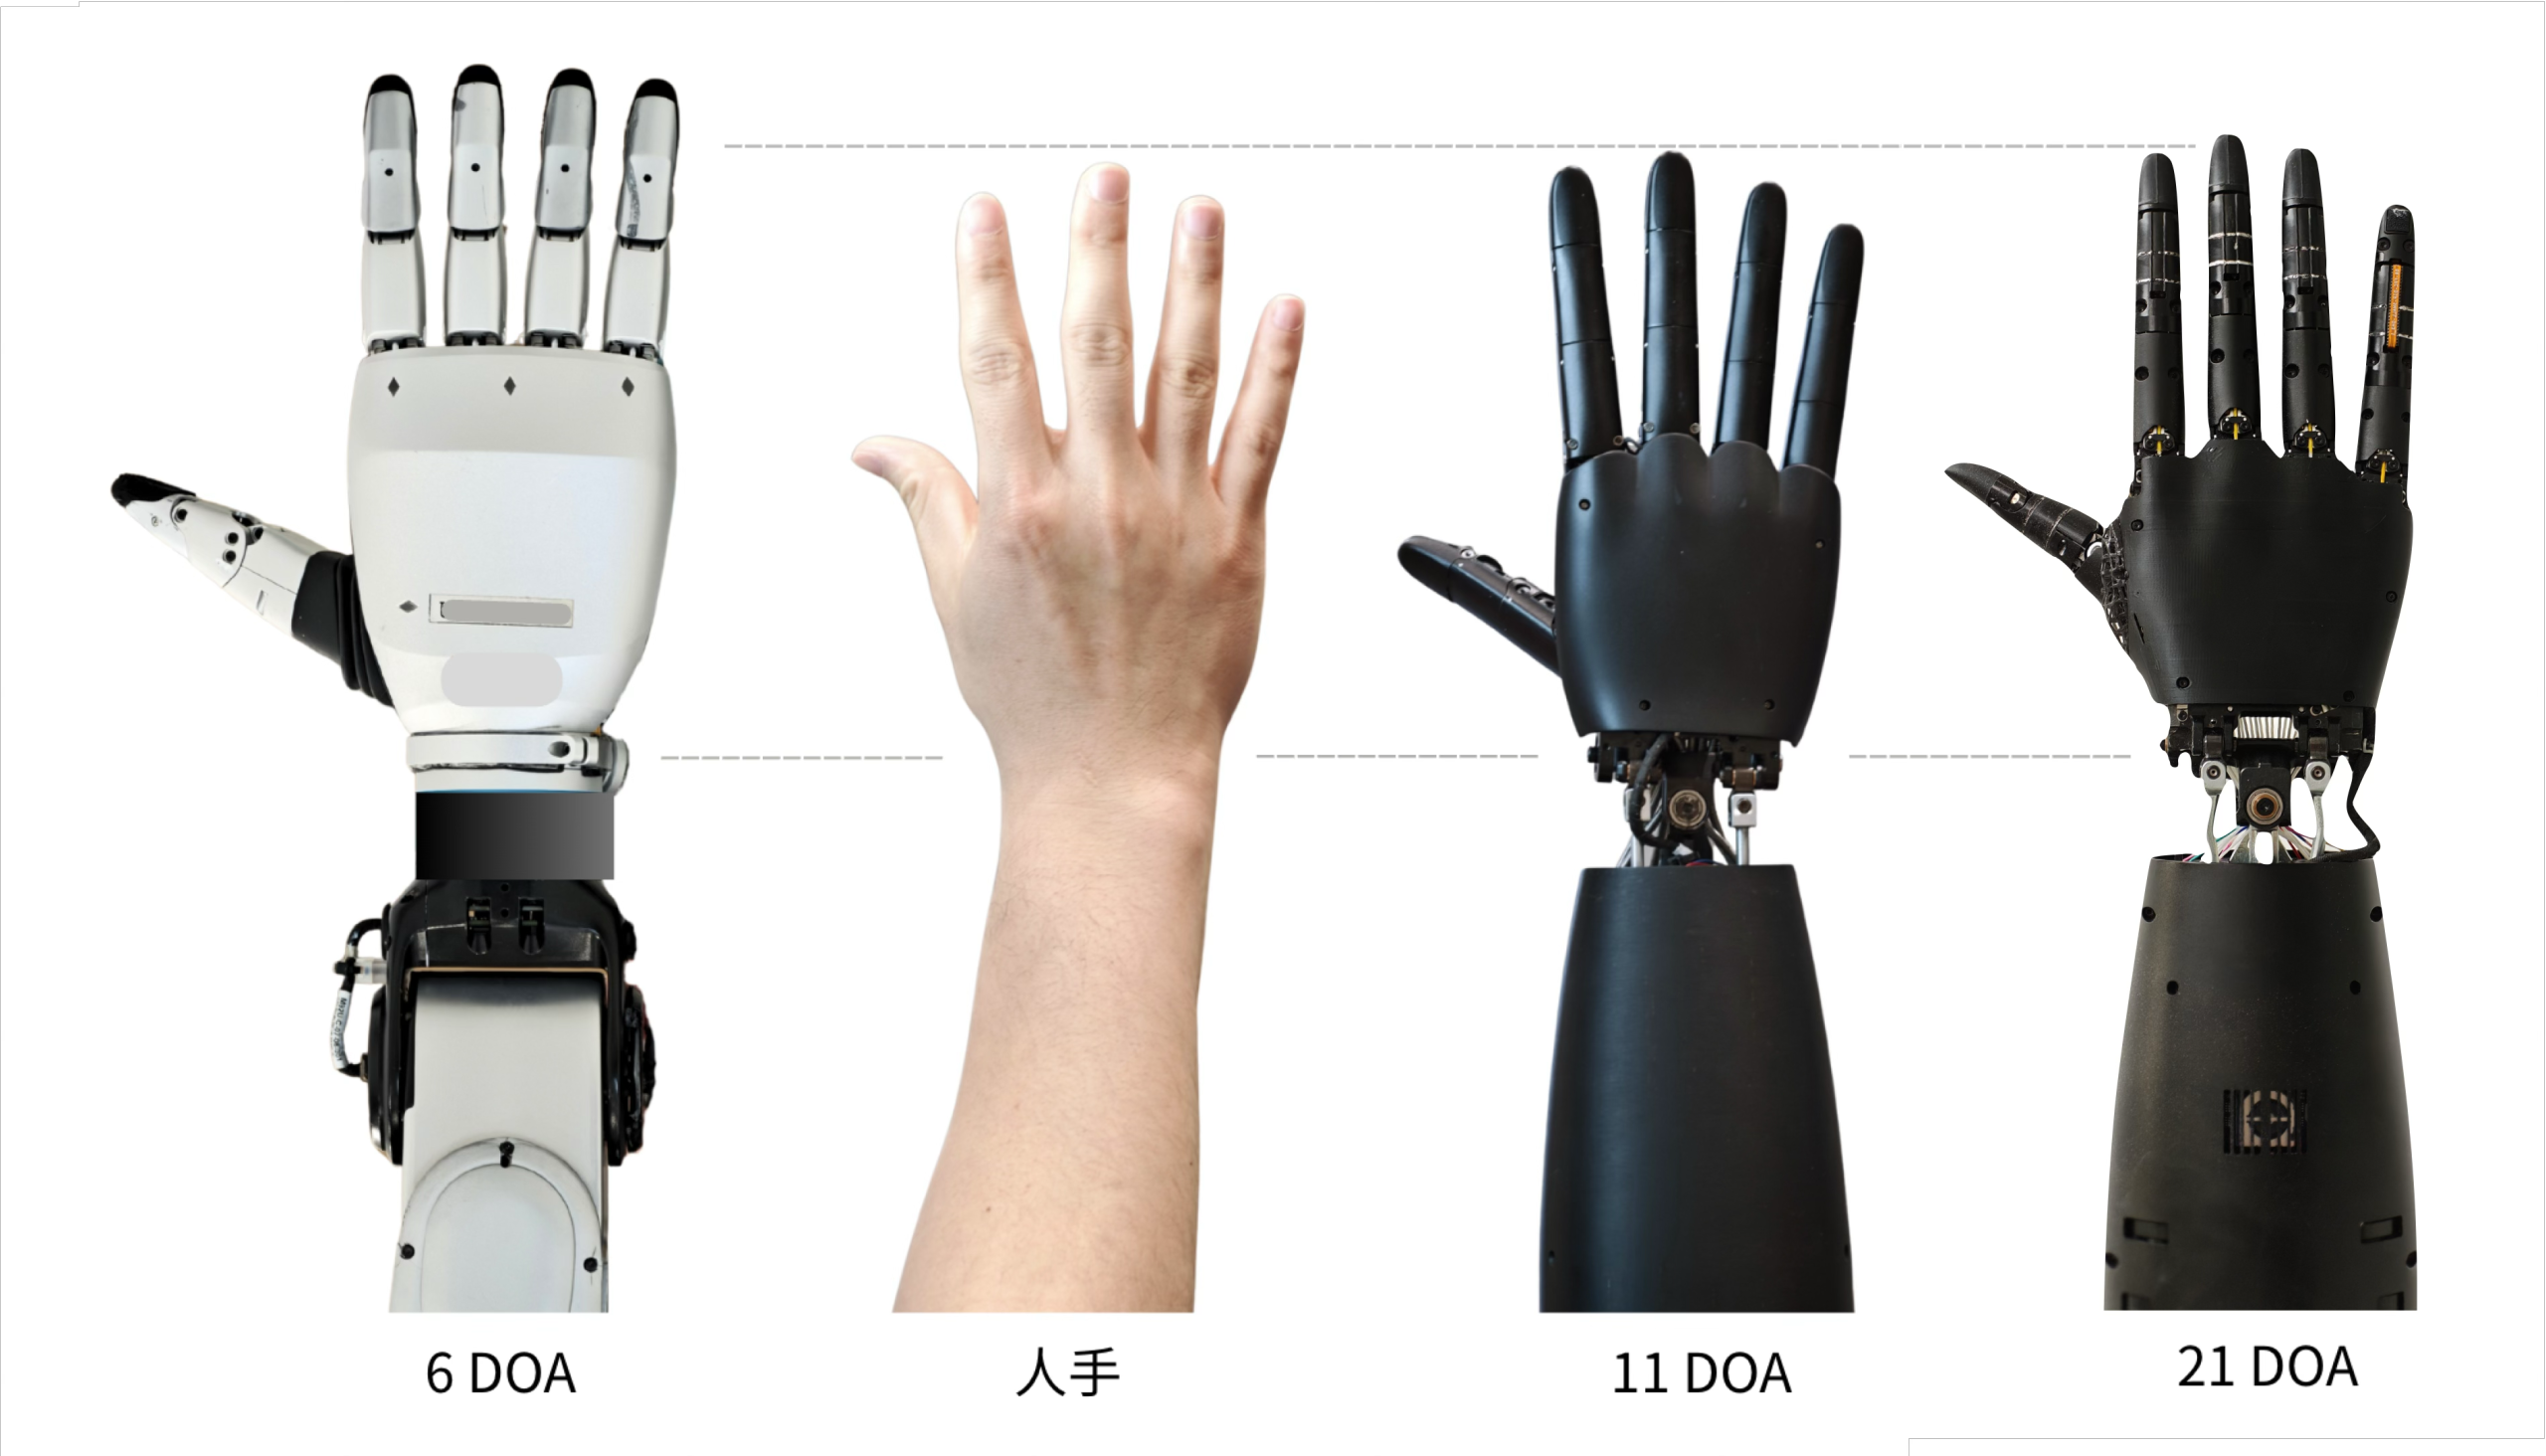
近日,小米机器人团队对外披露了一项新的技术成果——一款拥有21个自由度、26个电机混合驱动的全掌触觉仿生手。
据悉,该产品基于小米汽车智能制造部中试中心采集的1827个真实作业SOP(标准操作程序)数据集开发,旨在探索高自由度仿生手在柔性制造场景下的通用性与实操价值。
从车间数据到仿生原型:一场“场景主导”的设计革命
今年3月,小米曾公开其全掌触觉仿生手的设计理念,并在7月将其送入小米汽车工厂进行“实习”。此次推出的新一代产品,正是基于此前的实战反馈与海量工业数据迭代而来。
研发团队选取了小米汽车总装车间内16个典型工段,对其中2579个SOP中的1827个进行了多角度视频与动作捕捉采集,覆盖超过70%的典型人工作业工序。
通过对这些数据进行分类、切片、清洗、重定向以及多维分析,团队得以量化人手在实际作业中的自由度利用率与关节耦合规律。
数据显示,在所采集的作业中,几乎所有被测自由度的利用率均超过50%,说明汽车总装工序对人手全自由度覆盖与灵活性要求极高。
与此同时,人手指关节存在天然耦合——例如同一手指的DIP关节屈曲角度通常约为PIP关节的三分之一,二者高度关联。
这种“欠驱动”特性为仿生手的设计提供了简化思路:可将部分联动自由度合并为一个驱动源,从而在保证灵活性的前提下降低结构复杂度。
21自由度为何是最优解?仿真消融实验给出答案
为了确定最佳自由度数量,团队在仿真环境中开展了自由度消融分析。
结果显示,在17至21自由度区间,平均稳定抓握成功率相比6至15自由度区间提升了15%至38%;而21自由度在工厂操作覆盖度与抓握成功率上表现最优。继续增加至23自由度以上,抓握能力提升明显放缓,“堆自由度”的边际收益显著下降。
在真机验证环节,这款21自由度仿生手针对工厂实际零件与工具进行了多姿态抓握测试。据研发团队透露,相比前代低自由度版本,其抓握拟人度与成功率均获得显著提升。
工程落地:混合驱动、张力控制与散热难题逐一攻克
高自由度集成带来的首要挑战是驱动架构与空间堆叠。
小米团队采用了“绳驱为主、直驱为辅”的混合驱动方案:在负载要求较低的关节布置5个直驱自由度,其余则以腱绳驱动。由于绳驱电机集中于小臂,手掌重量仅为324克,大幅降低了末端转动惯量,提升了控制响应速度。
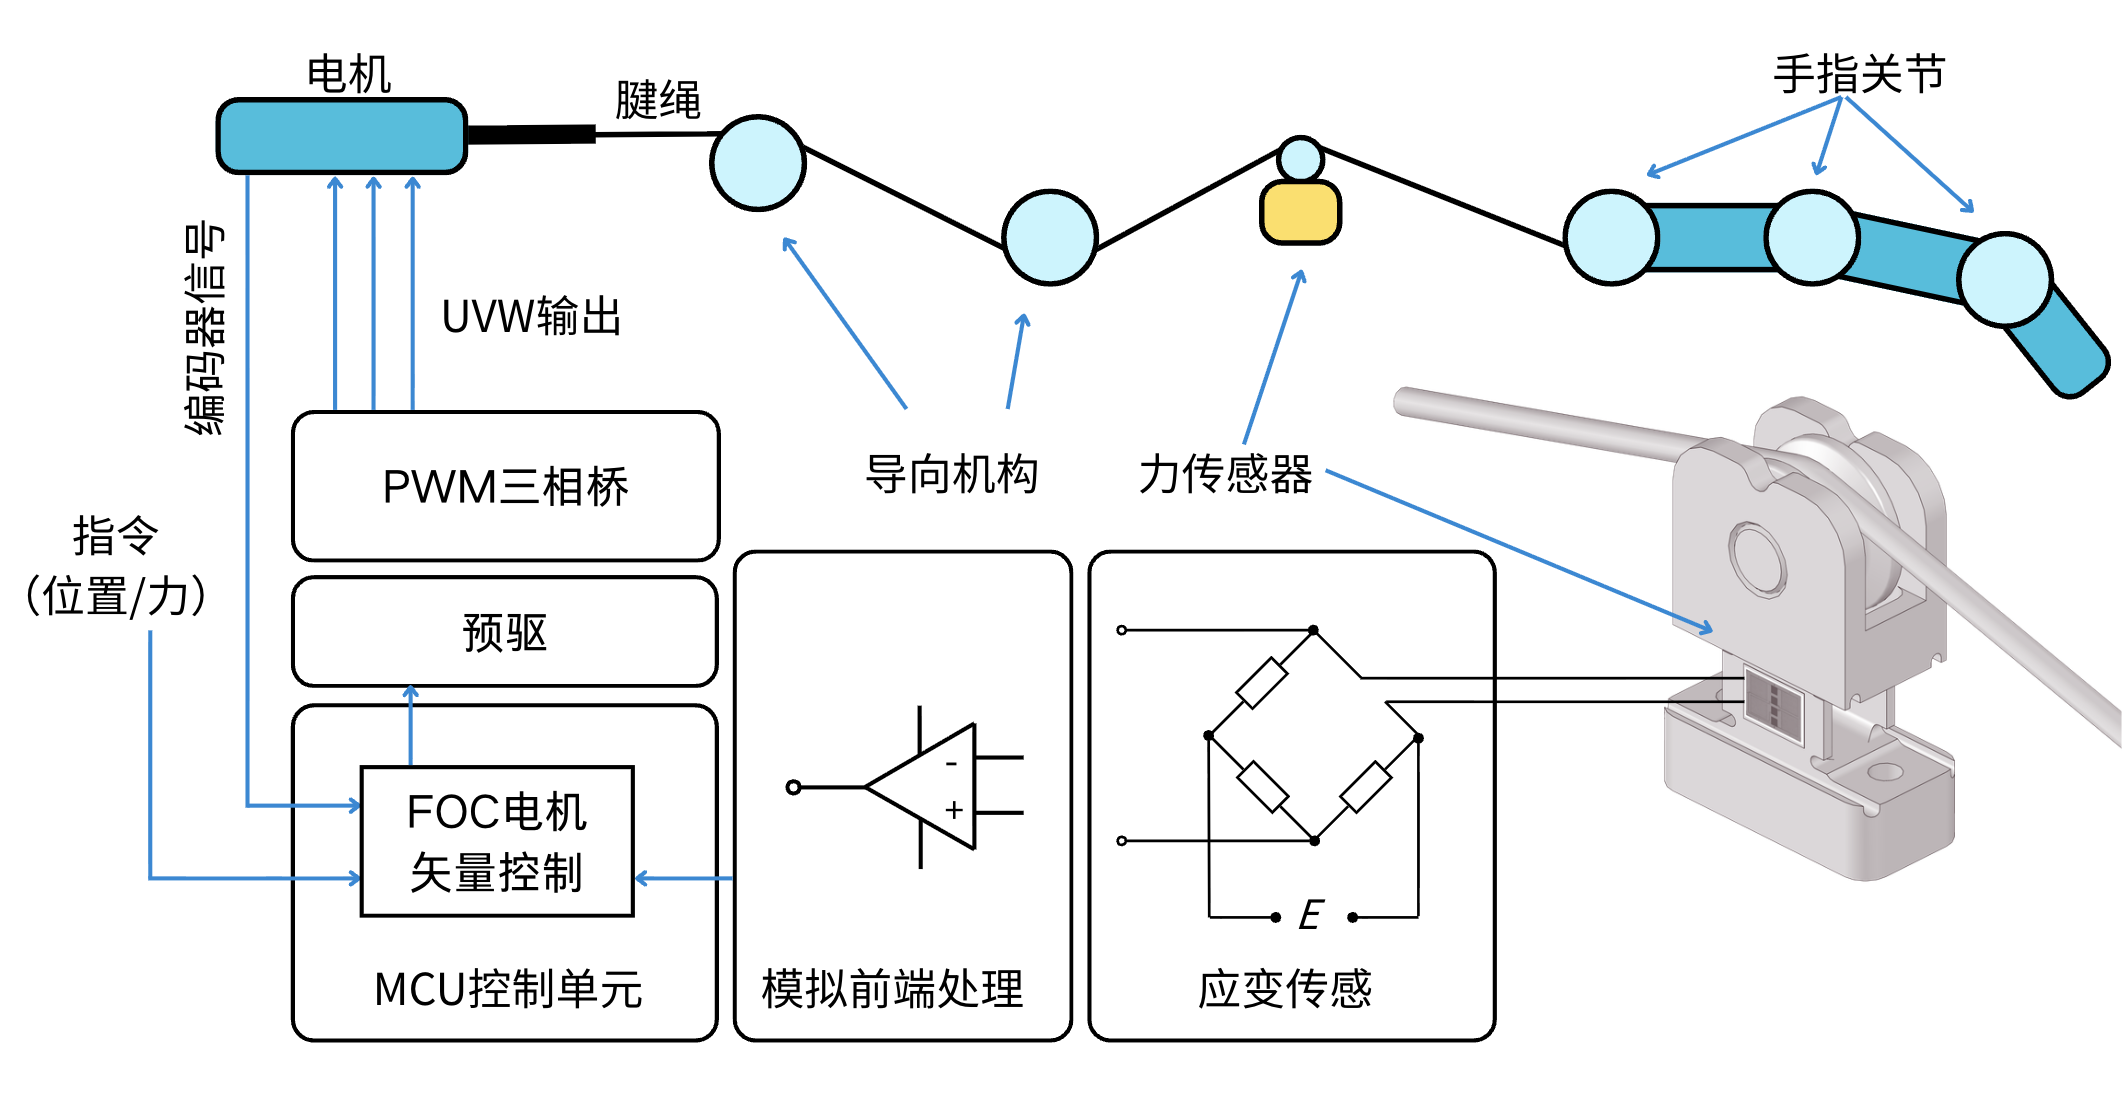
为解决腱绳蠕变导致的非线性控制难题,团队专门设计了腱绳张力传感器,实现了对指尖末端与抓握过程的精细力控,保障长期运行的稳定性与一致性。
散热同样是高密度电机布局的难点。在非周期性大电流保持工况下,单手功耗可达100瓦以上。
为此,团队开发了热预测模型,能够实时监测并预测未来5至10分钟的温度分布与变化趋势,提前触发任务调度、降扭矩或风扇调节等热管理措施。据悉,该模型的预测精度已优于3摄氏度。
热预测模型效果展示
此外,小米机器人采用全身包布设计,虽提升了美观与亲和力,却对散热构成额外压力。团队从高导热材质填充、表面辐射改性、自然吸湿蒸发等多条路线出发,研制出新型高性能散热织物,散热效能显著优于常规织物。
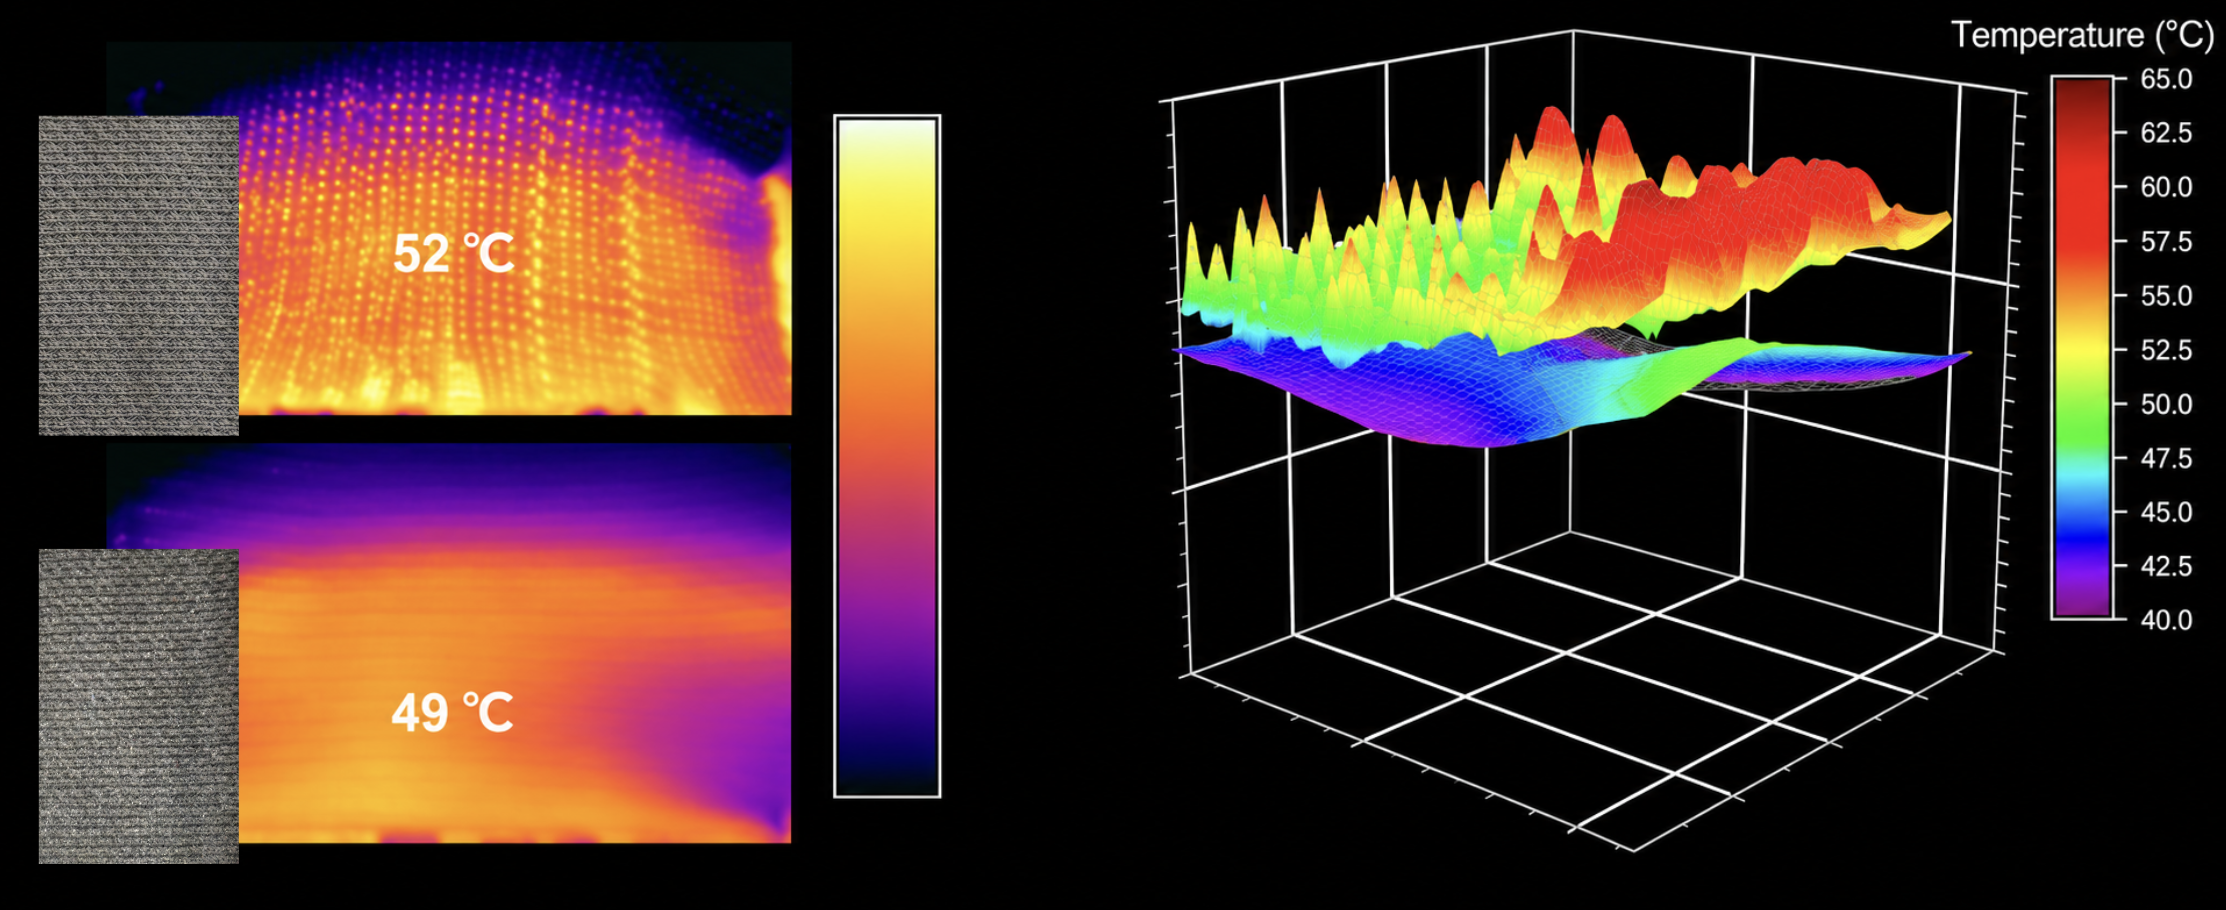
散热织物和普通织物效果对比
全掌触觉:1毫米分辨率,向人手同构迈进
新一代仿生手继承了前代触觉手套的设计思路,指间、指腹、指根处的触觉空间分辨率达到1毫米,掌心则为2毫米,实现全掌高密度覆盖。该设计不仅便于更换和维护,也为后续开展人手同构的触觉数据采集与分析奠定了基础。
带触觉手套抓握展
结语
从工厂SOP数据采集到21自由度仿生手的落地,小米机器人正试图在具身智能与柔性制造的交叉点上寻找突破口。研发团队表示,将继续探索更仿生、更可靠的机械手方案,并诚邀业界在仿生手设计、触觉传感、数据采集与具身应用等领域展开合作。
探索物理智能的边界,他们从未止步。
END
采集来源:采了1800+工厂数据集,我们做了只21自由度仿生手
2025年,人形机器人产业迎来爆发拐点。特斯拉Optimus量产在即,华为、宇树等企业加速技术突破,行业正从“实验室研发”向“规模化落地”跃迁为打通产业链上下游协作壁垒,艾邦机器人正式组建"人形机器人全产业链交流群",覆盖金属材料、复合材料、传感器、电机、减速器等全硬件环节,助力企业精准对接资源、共享前沿技术!
扫码关注公众号,底部菜单申请进群