

「READING」
摘要:长期以来,柔性触觉产业深陷点位堆砌的内卷误区,却普遍忽略织物基底形变与压力信号耦合这一共性底层难题。阵列式传感是学界公认的破局硬件基础,手智创新在自主核心专利技术之上,进一步完成形变-压力解耦算法的工程化落地,打造出开箱即用的全链路科研级触觉采集方案。
在具身智能高速迭代的当下,视觉感知技术已高度成熟,足以支撑机器人完成识别、定位、追踪等标准化任务。但柔性触觉感知,依旧是桎梏人形机器人实现精细灵巧作业的最大短板,也是当前具身智能落地最难突破的物理壁垒。
目前整个产业市场、终端选型、主流硬件厂商,依然存在根深蒂固的固化认知:想要提升触觉采集质量,唯一可行路径就是堆砌传感点位、拉升硬件参数、优化单点传感性能。这也是市面上绝大多数触觉产品的迭代逻辑:比拼通道数量、比拼纸面参数。
但这里存在一个巨大的行业认知代差:单纯堆叠硬件点位,完全解决不了柔性触觉的本质缺陷——形变与压力的信号耦合干扰。
织物基底的高弹性、高贴合性,是柔性穿戴触觉设备的优势,也是它的天然短板。人手屈伸、抓握、滑移的动态作业过程中,织物基底会持续拉伸、褶皱、形变。这种无任何外物接触、仅由肢体运动产生的基底形变,会被传感器精准采集,生成大批量虚假力值信号。这是织物类触觉传感器的共性底层难题,已被材料与传感领域的顶刊研究系统性论证[1]。
最终造成全行业通用痛点: 手指空弯无接触,传感器依旧输出压力数据; 微小物体精细抓取时,形变噪声直接覆盖真实接触信号; 科研团队采集的原始数据集真假混杂、有效率极低。 市面上主流商用触觉设备,仅依赖出厂静态单点校准做基础补偿。 这种优化仅适用于完全静止的理想环境,无法适配任何动态人机交互场景,更无法区分“真实接触压力”与“肢体形变伪信号”。 也正因如此,大量实验室采集的数据需要反复清洗、筛选、修正,人力与算力成本极高,Sim2Real虚实迁移鸿沟始终无法从根源缩小。 01
学界早有技术方向,为何迟迟无法商用落地?
前沿研究早已指明:柔性触觉的精度上限,不由单点传感器性能决定,而由空间感知能力与信号处理能力共同决定。高密度分布式阵列带来的空间维度特征,是区分全局形变与局部接触、实现精准压力感知的核心硬件基础[1][3]。
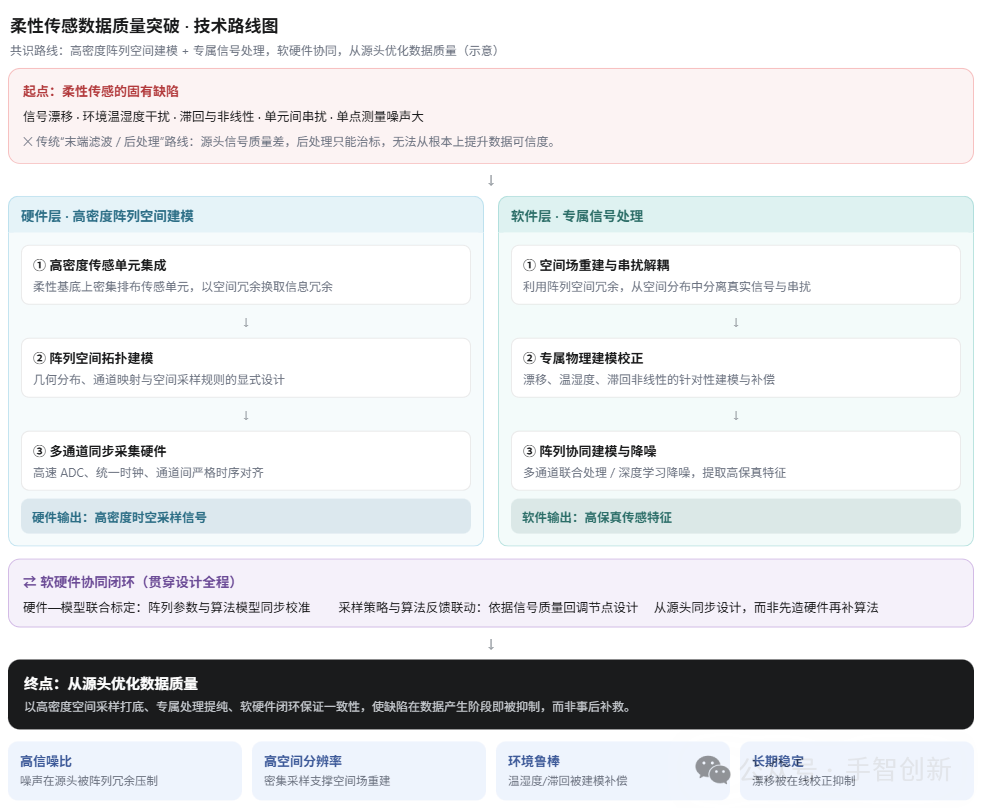
但学术原理可行 ≠ 产业落地可行。过去数年,该技术始终停留在高校实验室原型阶段:原型设备布线复杂、通道数量不足、传输时序混乱、穿戴性差、无法长时间连续采集、无标准化数据输出。所有实验室原型,都不具备商用落地、大规模科研数据集采集的能力。
这也是整个行业的尴尬现状:顶尖学术界早已突破认知,但整个产业少有能完成完整工程化落地的产品。
依托团队在柔性触觉感知领域十余年的科研积淀与核心自主专利,手智创新完成了行业最难的一步:在自主阵列式柔性传感专利技术的硬件基础上[2],进一步研发针对织物穿戴场景的形变-压力实时解耦算法,将前沿学术理论彻底工程化、产品化、商用化,打造出业内完整可落地的形变解耦触觉采集全链路方案。
参考文献 [1] Deng J, Zhuang W, Bao L, et al. A tactile sensing textile with bending-independent pressure perception and spatial acuity[J]. Carbon, 2019. [2] 武汉大学. 一种基于电极阵列的柔性触觉传感器及其制备方法[P]. 中国专利: CN114623958A, 2022. [3] Zhao F, Huang B, Li M, et al. A novel tactile palm for robotic object manipulation[J]. arXiv preprint arXiv:2308.05386, 2023. 02
全链路工程化,交付开箱即用的纯净触觉数据 手智创新触觉手套,跳出全行业硬件内卷陷阱,完成结构性技术升级。搭载高密度全域分布式传感阵列,全覆盖指尖、指节、指根所有核心交互区域,为空间信号建模提供充足维度数据。
基于自研多维空间特征算法模型,设备可精准区分两类信号: 局部突变、来自外物交互的真实压力信号 全局连续、来自肢体运动的基底形变噪声信号 实现信号源头的实时分层、剥离、净化。
同时设备全面摒弃传统蓝牙低带宽、低同步性架构,升级高速WiFi全通道同步传输,保证全通路传感数据毫秒级时序对齐、统一时间戳采样。时序精准同步,是解耦算法稳定运行的核心工程前提,彻底解决多通道数据错位、延时、丢包带来的二次数据污染。
经过全套软硬件协同优化,设备实现高精度稳定输出: 指尖力分辨率可达0.1N,行业顶尖1.5%F.S重复精度,单次充电续航超8小时。 在保证穿戴柔性舒适的前提下,实现原始触觉数据的超高纯净度。 在WRC世界机器人大会粉末称量等超高精度精细作业场景中,设备可稳定捕捉微牛级真实触觉变化,为高精度灵巧操作模型训练提供零污染、高保真、可复现的物理交互数据,让仿真策略高效、稳定落地真实机器人。 03
触觉竞争终局:硬件内卷落幕,信号能力定胜负 纵观整个柔性触觉赛道,行业浅层硬件升级早已彻底内卷、陷入同质化瓶颈。所有厂商都在拼点位、拼参数、拼规格,却无人能解决动态形变串扰这一底层核心难题。
前沿研究早已指明行业终局:柔性触觉的下半场竞争,是算法驱动的信号质量革命,而非低维度的硬件参数竞赛。
手智创新的核心壁垒,正是将核心专利技术转化为商用产品的工程化能力。在全行业仍沉迷硬件堆砌、无法突破原型落地困境时,我们已率先完成技术闭环:以自主阵列传感专利为硬件底座,以自研形变-压力解耦算法为核心,落地成熟、稳定、可大规模商用的触觉采集系统。 市面上多数产品只能提供“硬件采集”,无法提供“数据净化能力”。科研团队采购后,仍需自行开发算法、处理噪声、清洗数据集,门槛极高、效率极低。而手智创新交付的不是单一硬件,而是一套开箱即用、全链路闭环的科研级触觉采集解决方案:从硬件阵列采集、端侧实时形变解耦、噪声自动剥离,到标准化纯净数据输出,全程一体化完成。无需用户二次开发、无需后期大规模数据清洗,大幅降低具身智能灵巧操作的训练成本,极大提升数据集有效率与复用率。
跳出无效内卷,扎根底层技术创新。手智创新持续为具身智能行业输出标准化、高可信、可工业化的触觉数据基建,加速人形机器人精细灵巧作业从实验室演示,走向真实规模化落地。
来源:手智创新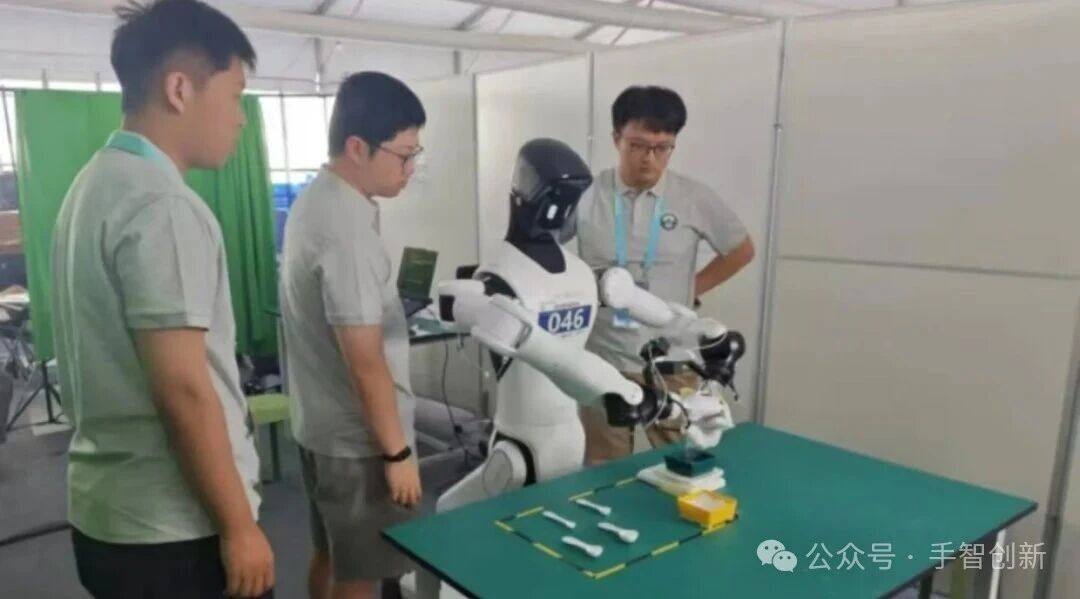
2025年,人形机器人产业迎来爆发拐点。特斯拉Optimus量产在即,华为、宇树等企业加速技术突破,行业正从“实验室研发”向“规模化落地”跃迁为打通产业链上下游协作壁垒,艾邦机器人正式组建"人形机器人全产业链交流群",覆盖金属材料、复合材料、传感器、电机、减速器等全硬件环节,助力企业精准对接资源、共享前沿技术!
扫码关注公众号,底部菜单申请进群