

随着具身智能从“能运动”向“能感知、会交互”发展,机器人对柔性触觉感知的需求正在不断提升。相比传统刚性传感器,柔性电子皮肤能够贴合机器人复杂曲面,并通过压力、温度、振动等信息感知外部环境,被认为是机器人实现精细操作的重要感知组件。
近日,旷达科技在投资者关系活动记录中透露,公司当前围绕“智能座舱”与“具身机器人”两大方向推进柔性传感材料业务。其中,第一代具身智能机器人柔性织物皮肤产品已向国内头部具身机器人企业定向设计开发并实现小批量交付,产品性能获得客户认可;第二代柔性传感产品则正在围绕传感功能集成方向推进研发,目前处于Demo样品迭代开发与技术验证阶段。旷达科技原本主营汽车内饰面料,此次从车用纺织切入机器人皮肤新材料领域,产品特点为柔韧性佳、贴合度高,可完美匹配机器人动态运动需求。
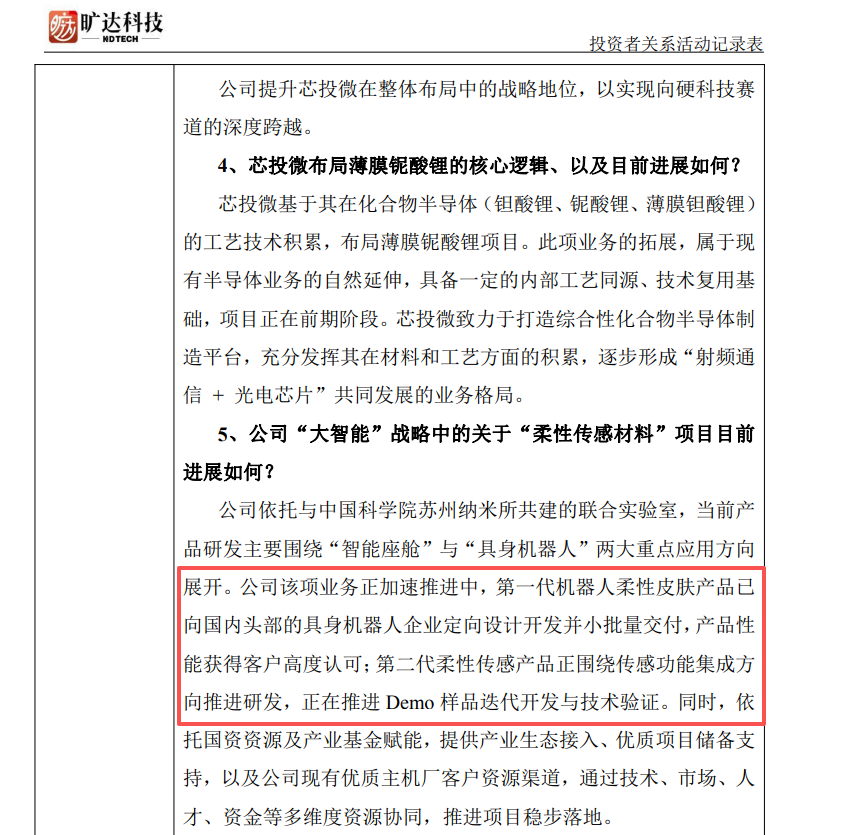
旷达科技《投资者关系活动记录表》(2026年9月3日)
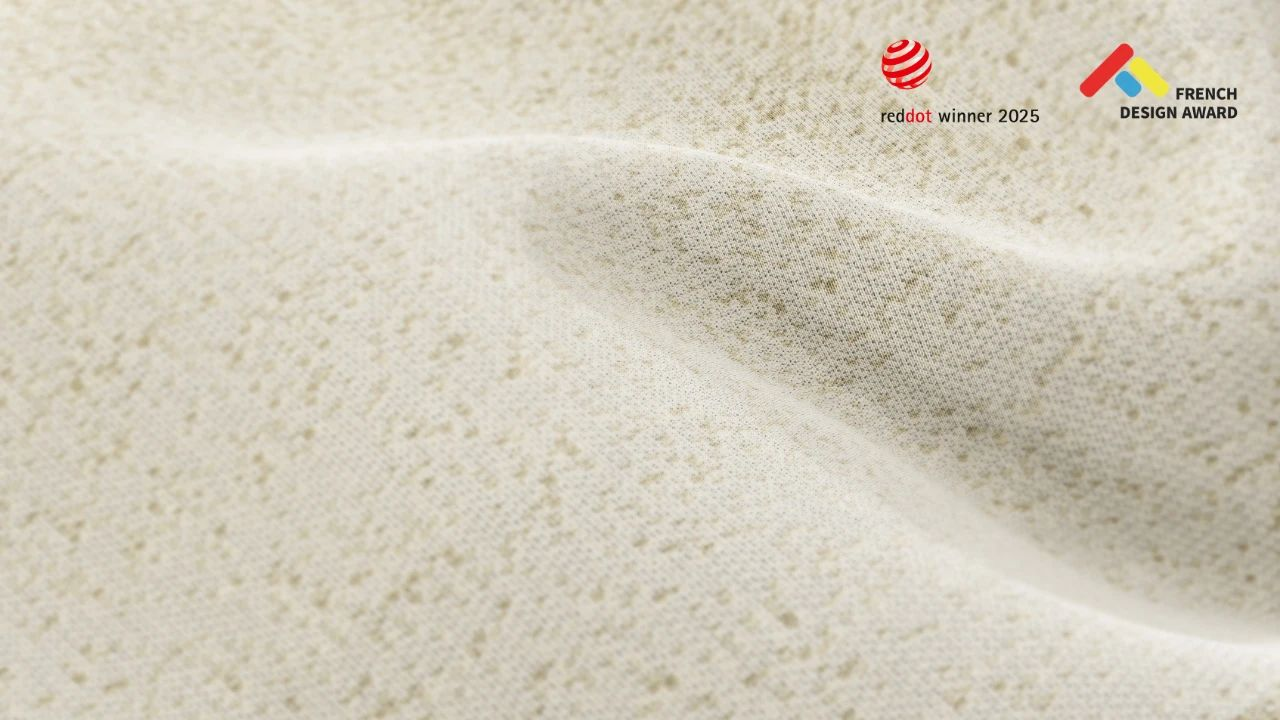
旷达科技柔性织物皮肤(图源:旷达科技)
第一代柔性皮肤:从材料到感知系统
据介绍,旷达科技第一代柔性皮肤产品采用柔性材料与传感技术结合的方案,产品具有较好的柔韧性和贴合能力,可以适应机械臂等设备的曲面结构。厚度可做到0.2 mm以下,具有超过80%的拉伸能力,同时集成高密度压阻、温敏传感阵列,单片可集成超过128个独立感知单元,空间分辨率达到2 mm。
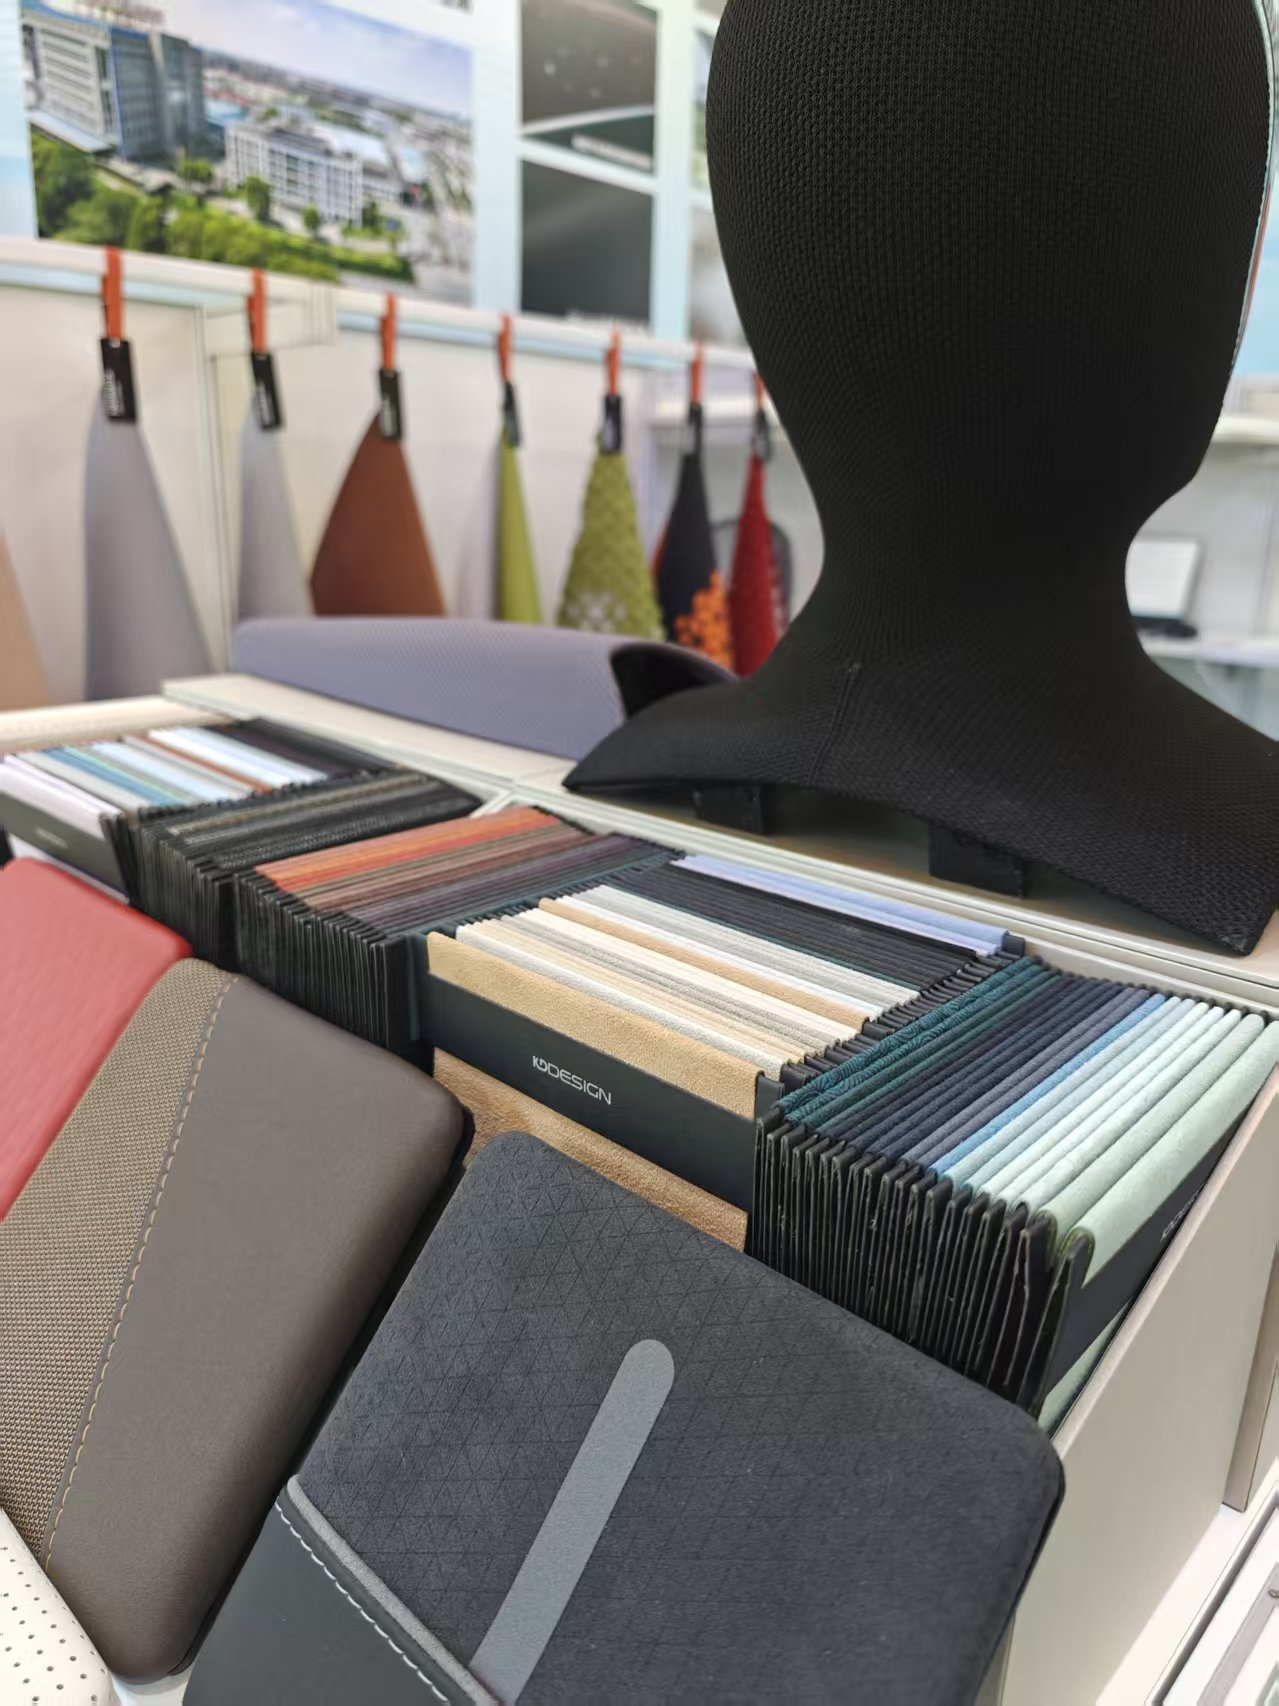
旷达科技柔性织物皮肤(图源:旷达科技)
传感阵列能够将机器人与外界接触过程中产生的压力变化转化为可识别的电信号,使机器人获得更加细致的触觉信息;在智能座舱中,可用于座椅接触状态、人体姿态等信息感知;在可穿戴设备中,则可以用于人体动作、压力分布等数据采集。
从单一感知向多模态感知升级
如果说第一代产品主要解决的是“让机器人感受到压力和温度”,那么第二代产品正在进一步向多模态感知方向推进。
旷达科技公开披露的信息显示,第二代柔性传感产品目前围绕传感功能集成进行研发,正在推进Demo样品迭代开发与技术验证。
在压力感知基础上,温度、湿度、振动、滑移等信息都能够进一步丰富机器人的触觉维度。例如,压力信号可以帮助机器人判断接触状态,温度感知可以识别不同温度环境,振动信息则有望辅助判断物体是否发生滑动,而湿度等信息则可以为液体接触、环境变化等场景提供额外感知维度。
材料+器件+算法,构建柔性传感技术链
对于柔性电子皮肤而言,单纯拥有传感材料并不足以形成完整产品。从材料、器件结构,到信号采集、数据处理以及最终的感知算法,都需要进行协同设计。尤其是在机器人运动过程中,电子皮肤会持续经历弯曲、拉伸、挤压等复杂形变,如何在动态形变条件下保持稳定的信号输出,是产品走向实际应用需要解决的重要问题。
旷达科技此前披露,公司正在关注内饰材料在柔性电子器件、具身机器人电子皮肤以及柔性成型饰件等新兴场景中的技术适配与应用,并持续推进柔性智能纤维材料与器件等研发方向。2025年年报中,公司披露正在针对汽车座舱开发柔性智能纤维材料与器件,并探索传感、触控、加热等功能的一体化集成。
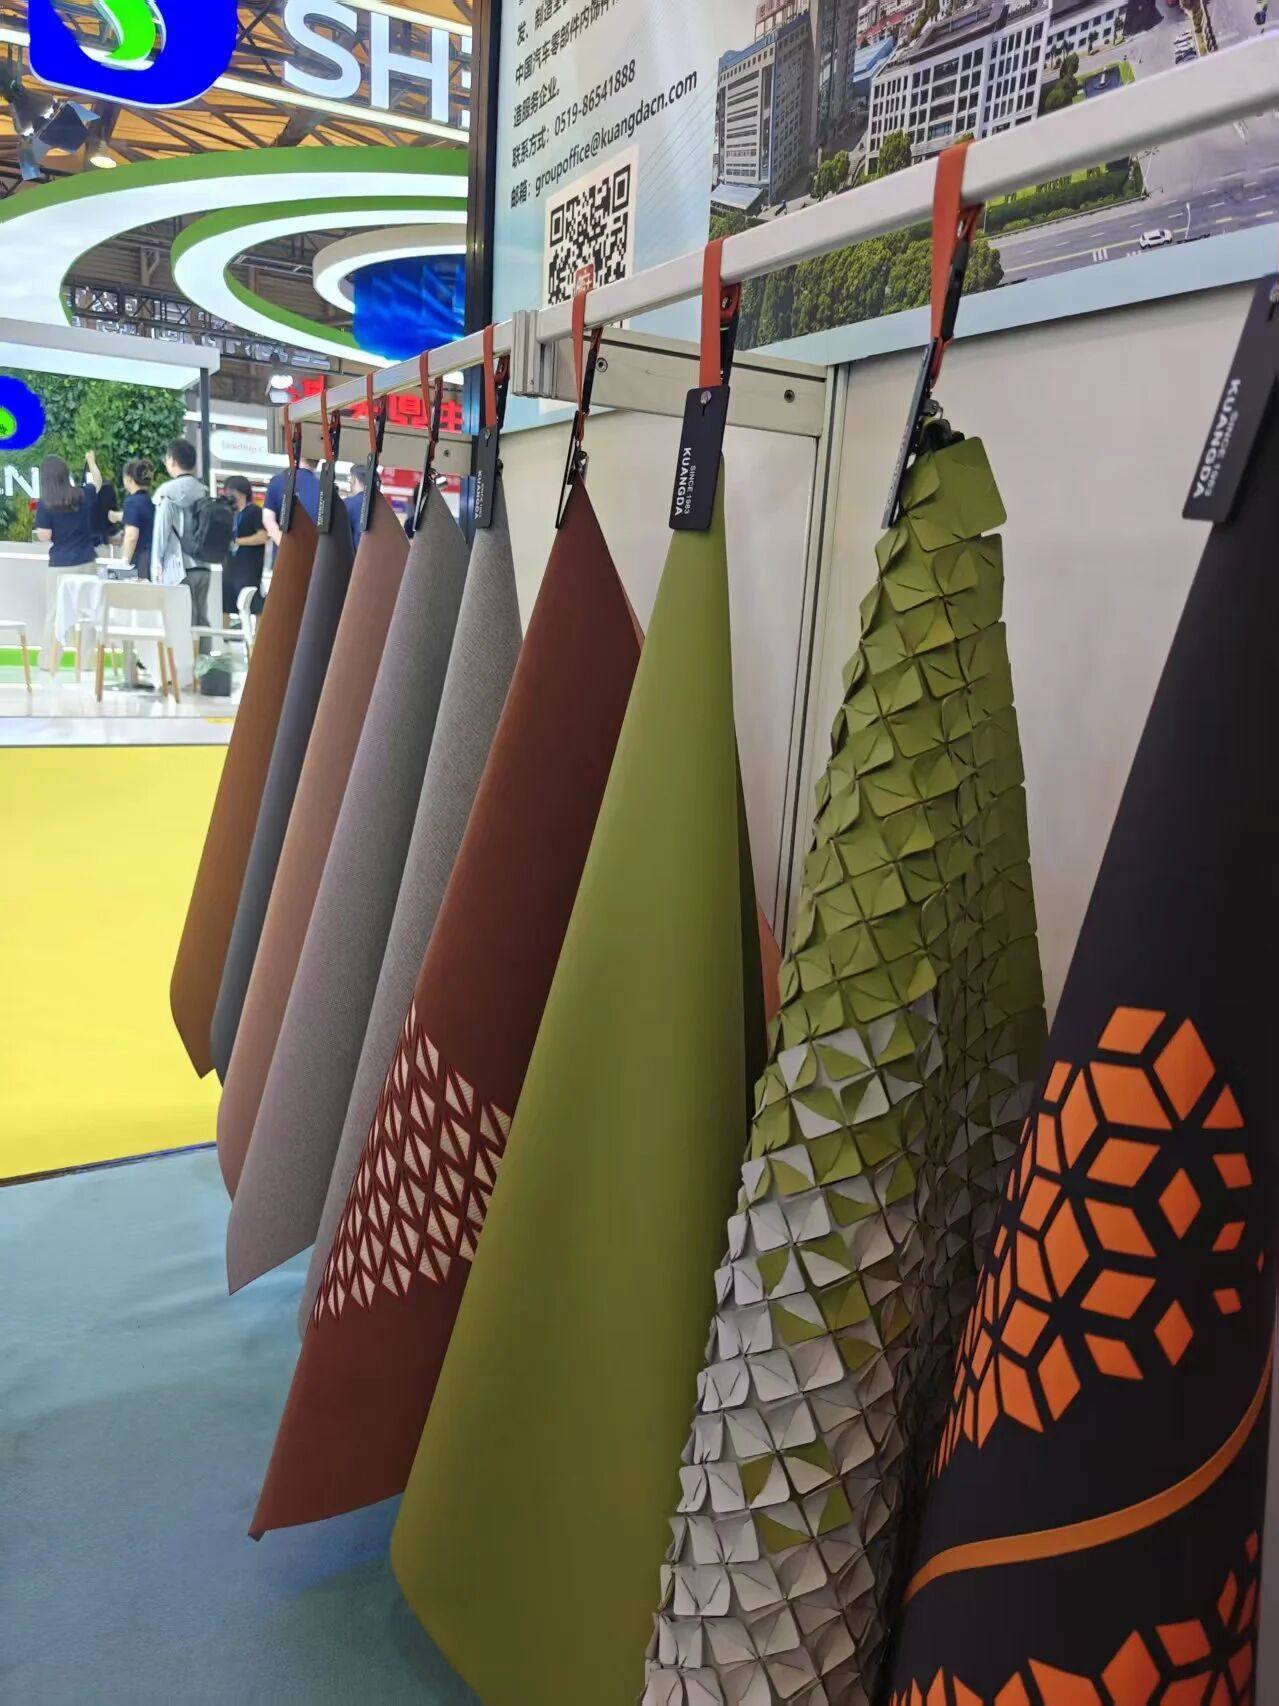
旷达科技柔性织物皮肤(图源:旷达科技)
从机器人电子皮肤走向更多柔性电子场景
在可穿戴领域,柔性传感器则可以结合织物、手套、鞋垫等载体,实现人体动作、压力分布等信息采集;在工业领域,则可用于设备表面状态检测、接触压力监测等;而在智能家居领域,柔性传感材料也可以与床垫、座椅等软性产品结合,进一步拓展智能感知能力。
未来的柔性材料也可能不再只是承担“包覆”和“装饰”功能,而是进一步成为能够感知压力、温度、振动等信息的智能功能载体。
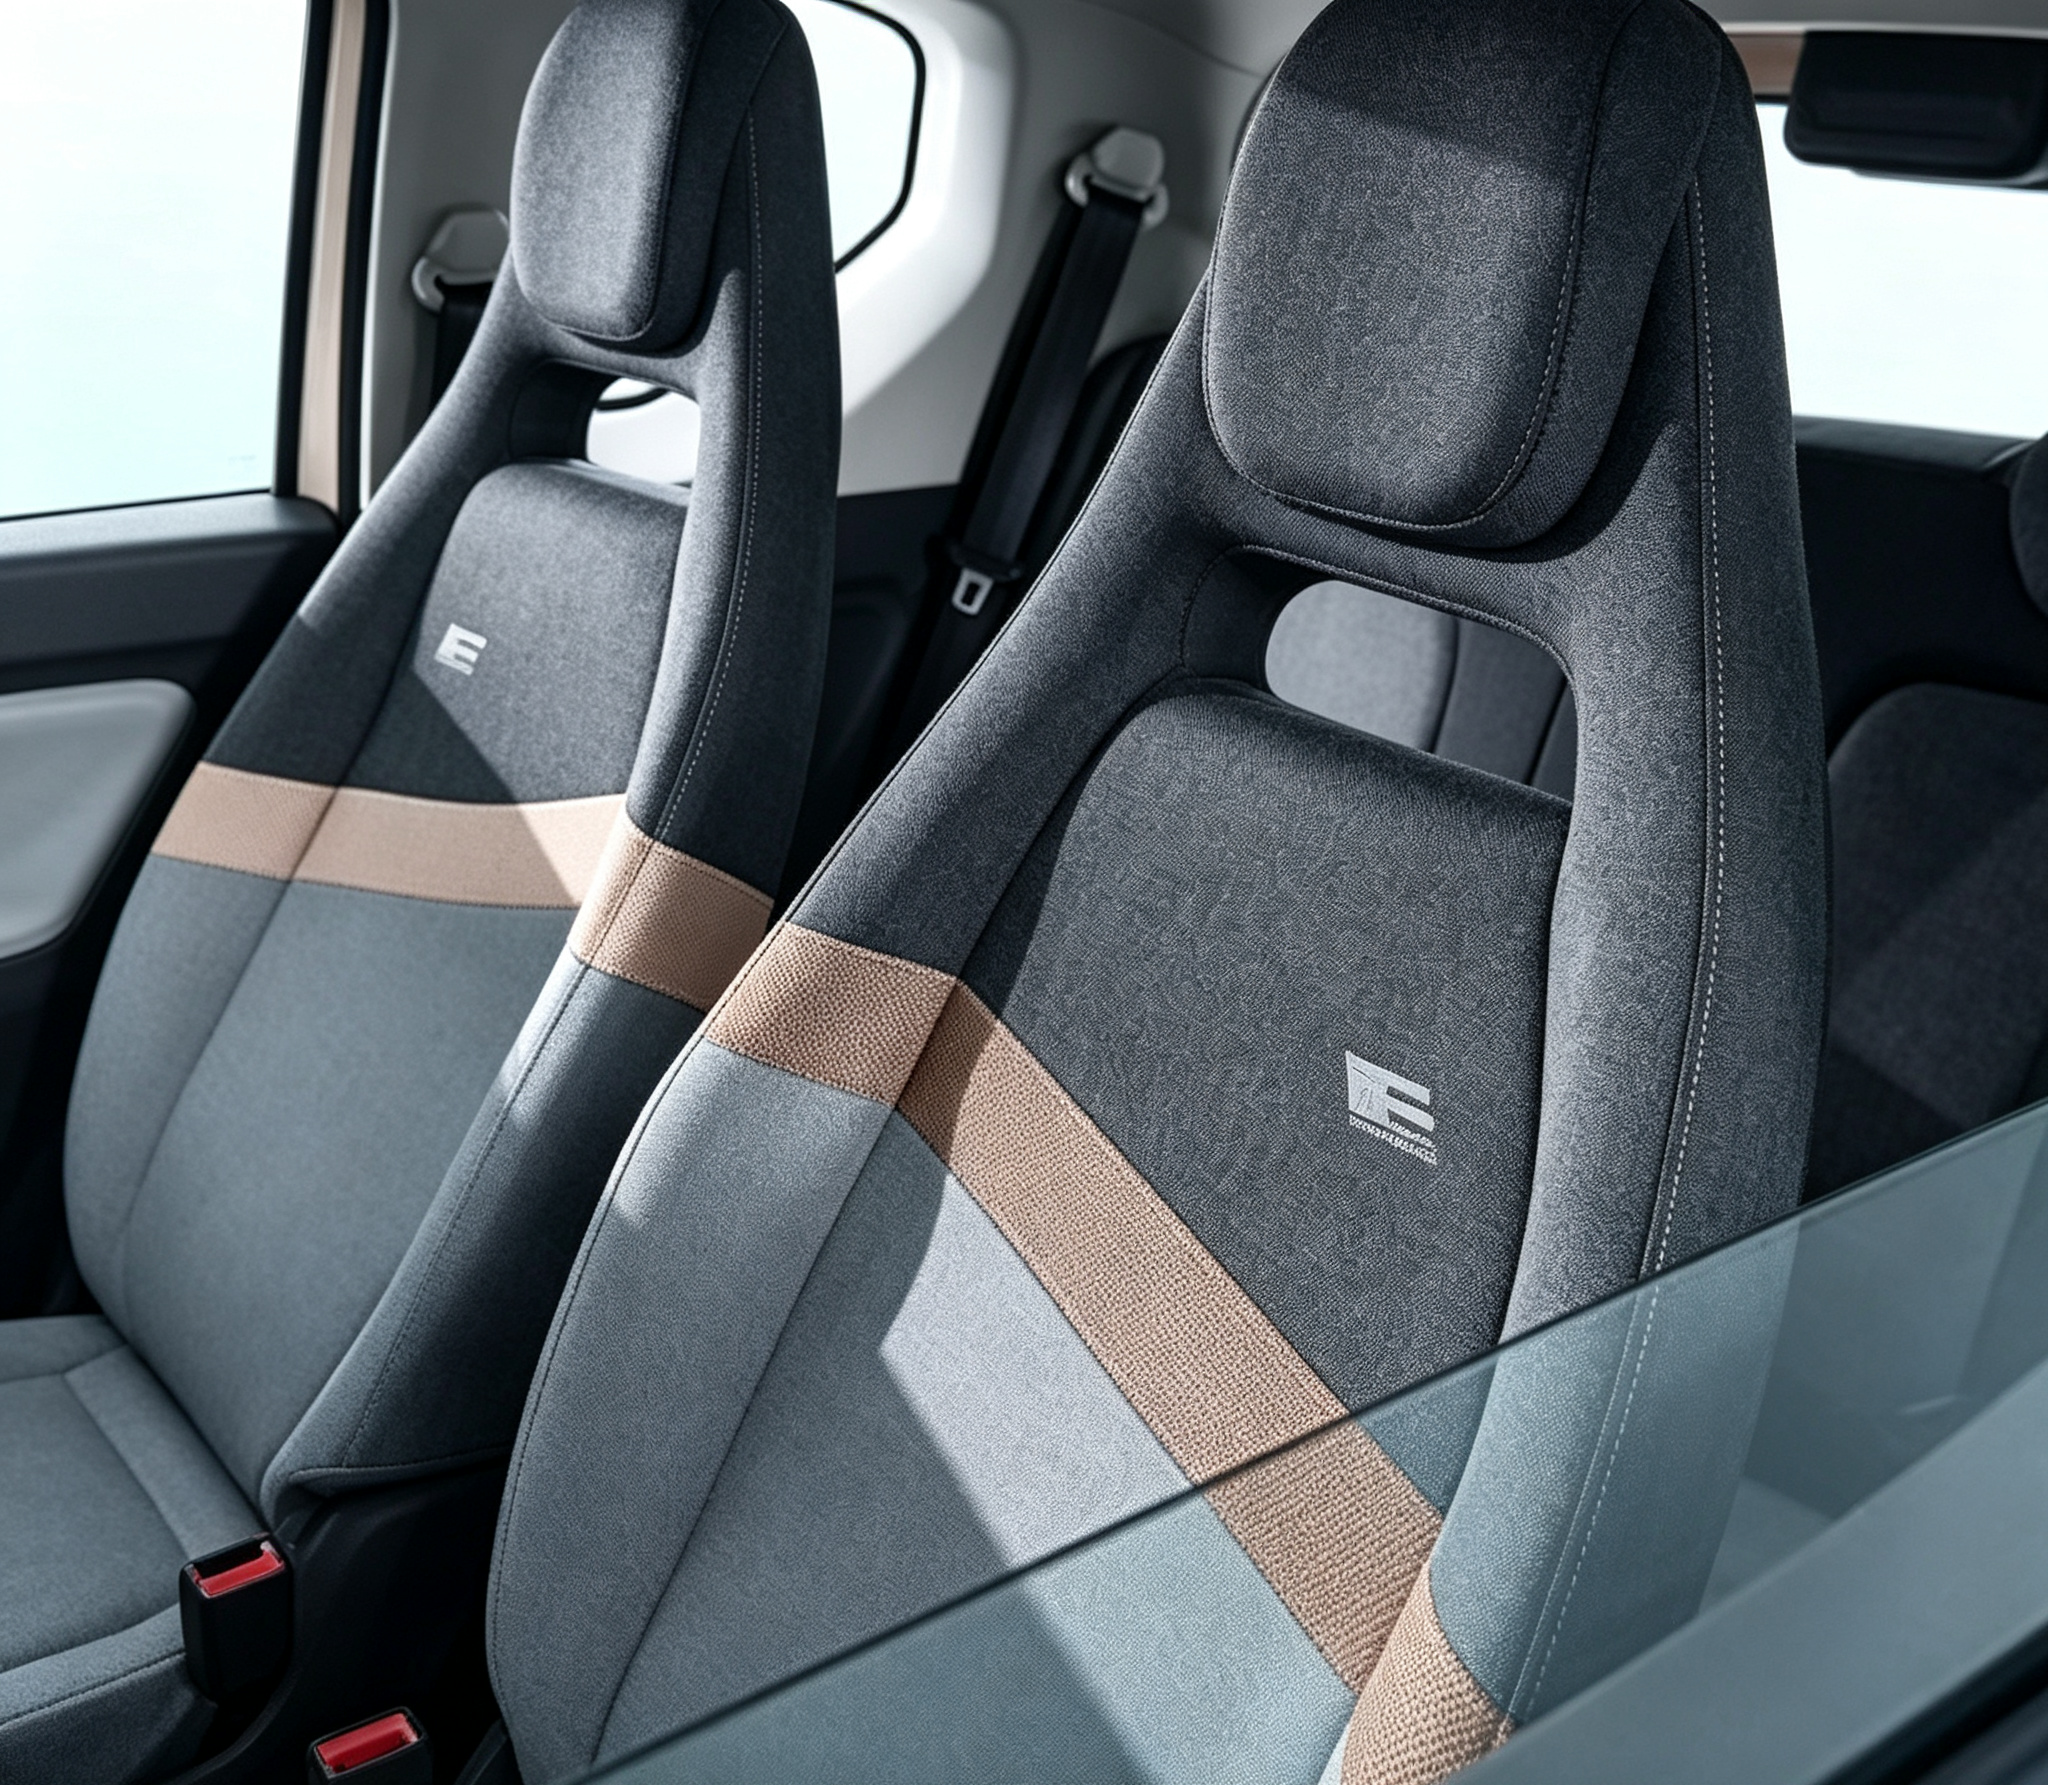
旷达科技柔性传感智能座舱(图源:旷达科技)
2025年,人形机器人产业迎来爆发拐点。特斯拉Optimus量产在即,华为、宇树等企业加速技术突破,行业正从“实验室研发”向“规模化落地”跃迁为打通产业链上下游协作壁垒,艾邦机器人正式组建"人形机器人全产业链交流群",覆盖金属材料、复合材料、传感器、电机、减速器等全硬件环节,助力企业精准对接资源、共享前沿技术!
扫码关注公众号,底部菜单申请进群