
当人走路、跑步或站立时,脚底的受力并不是均匀分布的。脚跟何时着地、前脚掌承受多大压力、身体重心如何转移,这些细微变化都蕴含着运动状态的信息。
传统足底压力测试通常依赖专用压力测试台或实验室设备,能够提供较为详细的足底受力数据,但在日常行走、长时间穿戴和连续监测等场景中,设备的体积、使用方式与测试成本可能带来一定限制。
随着柔性电子、印刷传感和无线数据采集技术的发展,将柔性压力传感器嵌入鞋垫,让足底压力从一次性测试转变为可连续采集的数据,正成为智能穿戴、运动科学和康复辅助领域的重要技术方向。
一、柔性压力传感器,如何感知足底受力?
智能足垫的核心,是将多个压力感知单元按照足底不同区域进行布局,在行走、跑步或站立过程中采集各点位的受力变化,再通过采集电路与软件将数据转化为可视化的压力分布信息。
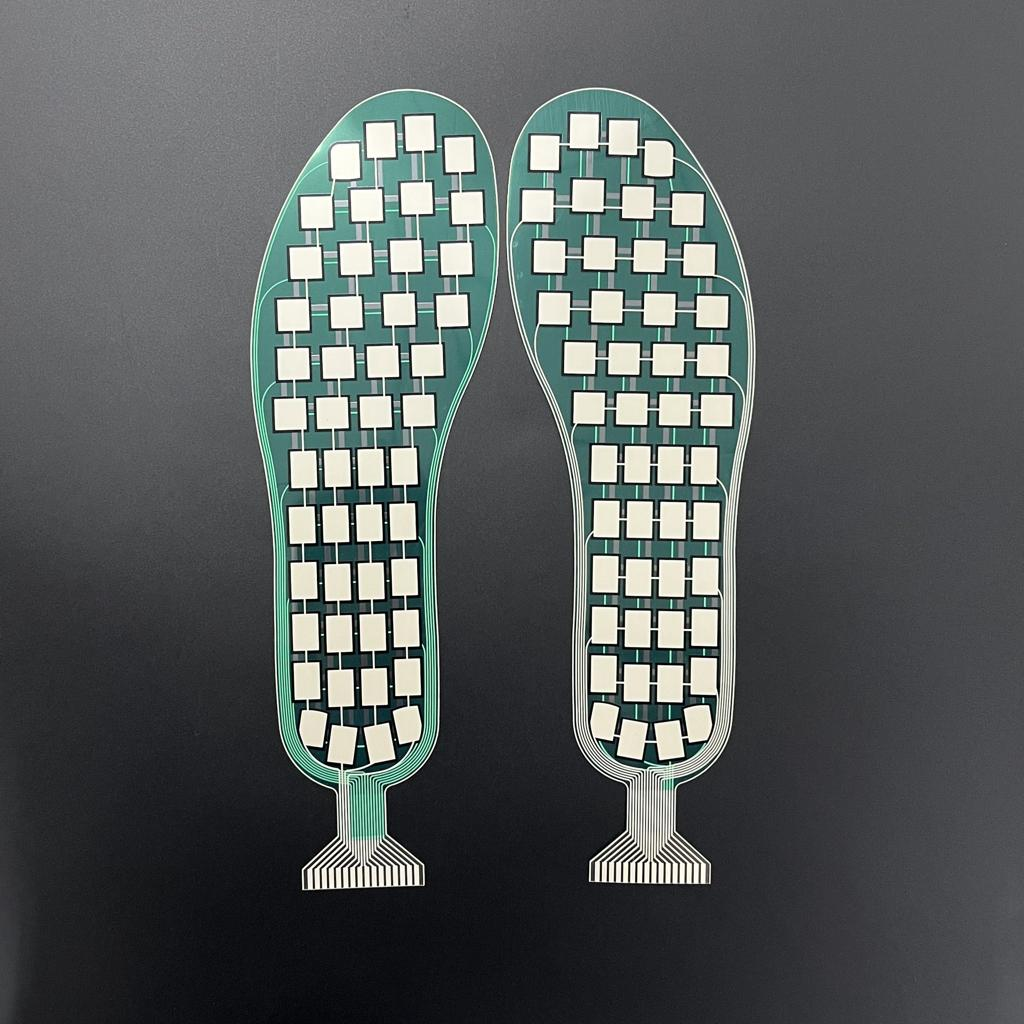
圆芯电子薄膜鞋垫产品图(源自:圆芯电子)
柔性压力传感器通常由柔性基底、电极和压力敏感层等部分构成。受到外力挤压时,敏感材料或器件内部结构发生变化,进而引起电阻、电容等电学参数变化。采集电路读取这些变化后,便可以获得与外部压力相关的信号。
按照工作原理,常见的柔性压力传感器主要包括以下几类:
压阻式传感器: 受压后,敏感材料内部的导电通路或接触状态发生变化,引起电阻变化。其结构相对简单,便于与柔性基底及印刷工艺结合,适合多点压力采集。
电容式传感器: 通过测量电极之间电容的变化感知压力,通常与介电层的厚度、形变或介电特性变化有关。通过结构设计,可以兼顾灵敏度与动态压力检测需求。
压电式传感器: 在受到动态机械作用时产生电荷或电压信号,适合捕捉脚步冲击、振动等动态变化。但对于长时间保持不变的静态压力,通常需要考虑其测量机制与信号调理方式。
二、柔性压力传感器在智能足垫上的应用
柔性压力传感器的价值,不止在于把压力显示出来,更在于为运动表现分析、康复训练和智能装备控制提供可量化的数据。
1. 运动科学:分析落地受力与步态变化
在跑步、跳跃和专项运动训练中,足底承受着持续变化的机械载荷。通过采集脚跟、前脚掌和足弓等区域的压力信号,可以观察不同阶段的受力变化,并结合步频、速度及惯性测量数据,分析步态特征。
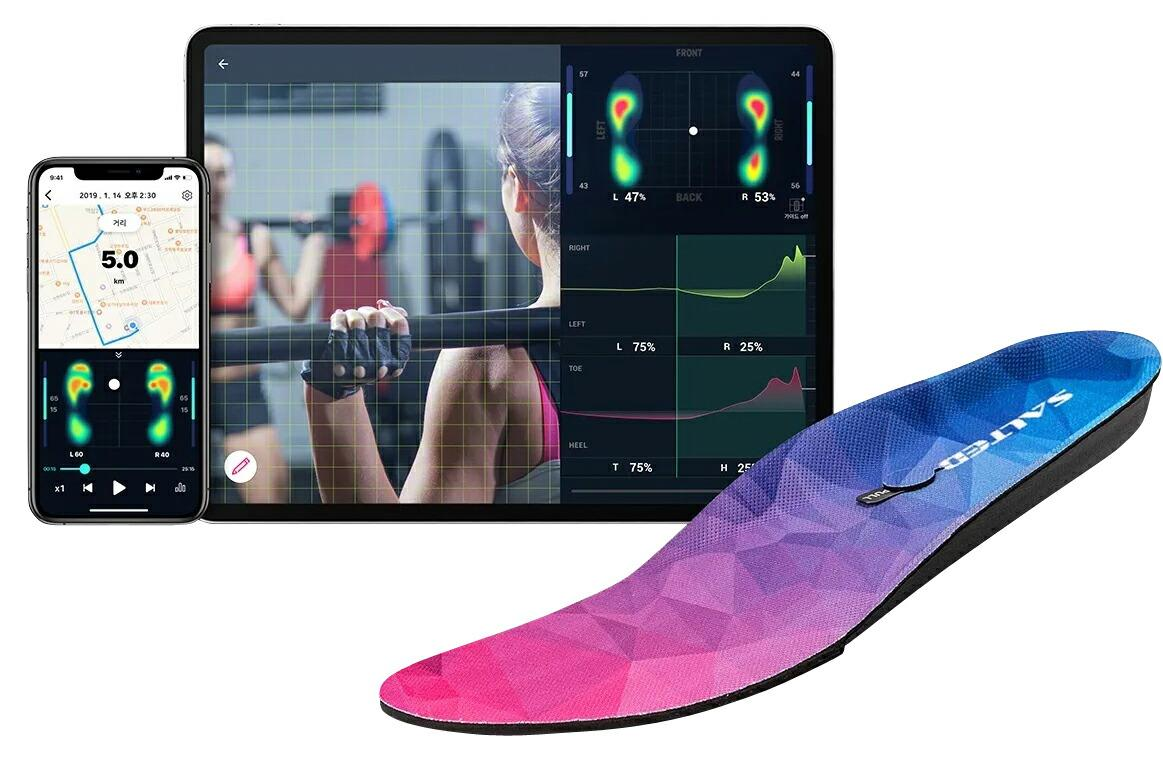
尧乐科技智能鞋垫方案图(源自:尧乐科技)
对于运动装备研发,足底压力数据还可以用于比较不同鞋底结构、缓震材料和鞋垫设计下的受力差异,为产品优化提供参考。
2. 康复训练:为步态评估提供连续数据
在下肢功能康复过程中,步态变化可能表现为左右脚受力不对称、支撑时间变化或重心转移异常等情况。
柔性智能足垫能够在行走过程中持续记录足底压力变化,为治疗师或研究人员观察训练前后的步态差异提供量化依据。
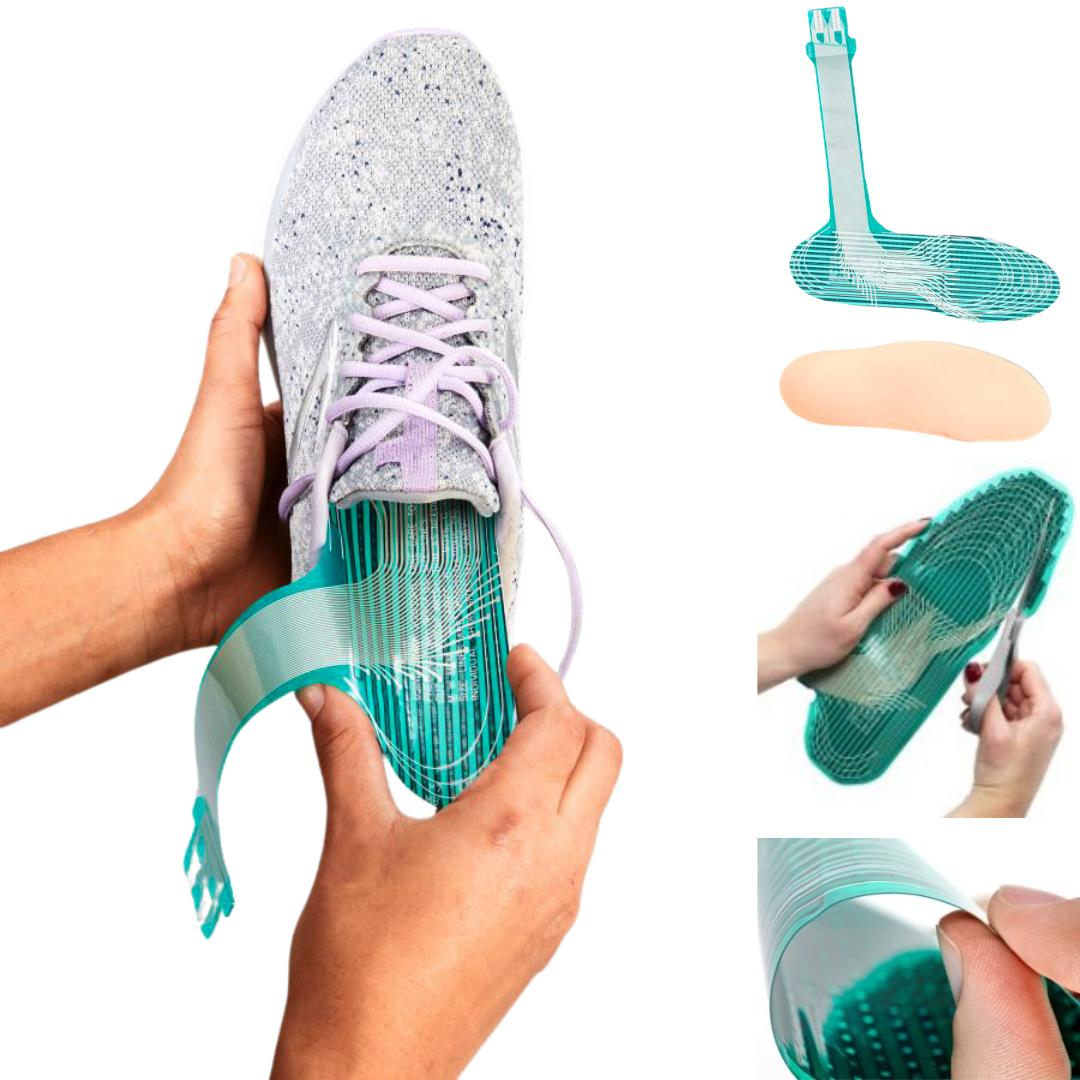
埔慧科技智能运动鞋垫产品图(源自:埔慧科技)
3. 足部健康管理:关注异常受力与长期变化
足底局部压力过高、左右脚受力差异等情况,是足部健康评估中值得关注的指标。将压力传感器集成到鞋垫后,可以在日常活动中采集足底受力信息,为足部负荷观察和相关产品设计提供数据支持。
例如,在糖尿病足风险管理、足部矫形和个性化鞋垫研发中,足底压力监测可以辅助识别局部受力集中区域,为专业人员进一步评估提供参考。
不过,智能足垫输出的压力数据并不能单独用于疾病诊断,也不能替代必要的临床检查。对于需要医疗评估的用户,仍应结合专业人员的判断。
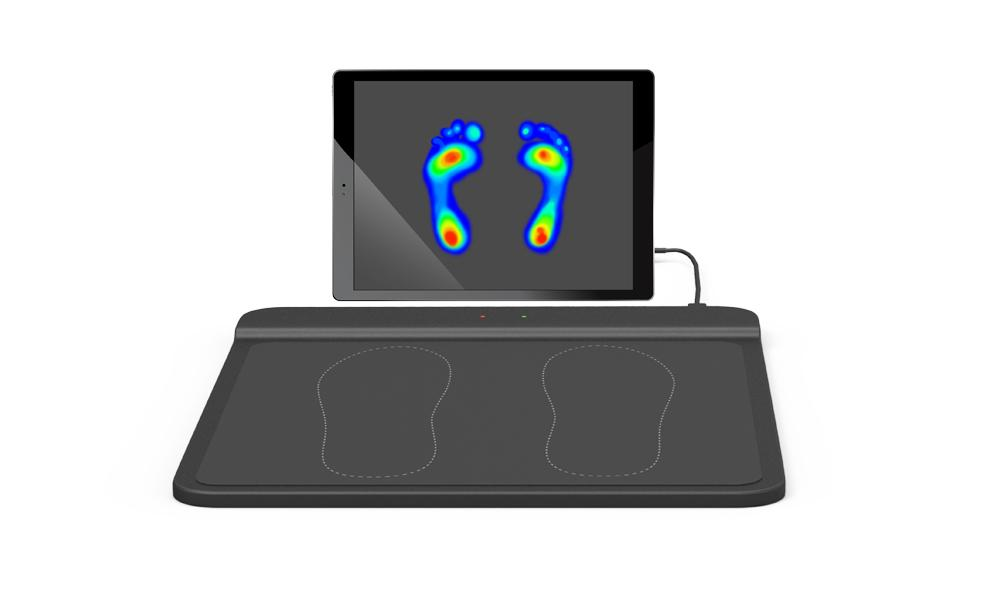
国微感知足底压力检测分析系统(图源:国微感知)
4. 人形机器人:让足底成为机器人的感知界面
足底压力传感器同样适用于机器人领域。
对于双足人形机器人而言,足底与地面的接触状态会影响支撑稳定性、重心控制和步态规划。通过在机器人脚底集成柔性压力传感器阵列,可以获取不同区域的接触压力变化,为判断脚掌是否充分着地、压力中心如何移动以及支撑状态如何变化提供数据。
在此基础上,机器人控制系统可以结合关节编码器、惯性测量单元和力矩传感器等信息,对运动状态进行综合判断。
与传统刚性力传感器相比,柔性薄膜压力传感器可以适应一定程度的曲面和形变,适合探索大面积、多点位的接触感知方案。不过,机器人实际应用还需要解决传感器耐久性、动态响应、标定、抗干扰和长期稳定性等问题。
来源:艾邦机器人综合整理
2025年,人形机器人产业迎来爆发拐点。特斯拉Optimus量产在即,华为、宇树等企业加速技术突破,行业正从“实验室研发”向“规模化落地”跃迁为打通产业链上下游协作壁垒,艾邦机器人正式组建"人形机器人全产业链交流群",覆盖金属材料、复合材料、传感器、电机、减速器等全硬件环节,助力企业精准对接资源、共享前沿技术!
扫码关注公众号,底部菜单申请进群