

随着机器人对精细操作、接触反馈和复杂环境感知的需求不断提升,柔性触觉传感器正向高密度、轻量化、可拉伸和规模化制造方向发展。从机器人灵巧手的指尖感知,到机器人全身电子皮肤,不同应用对传感器的精度、柔性、结构复杂度和生产成本提出了不同要求。
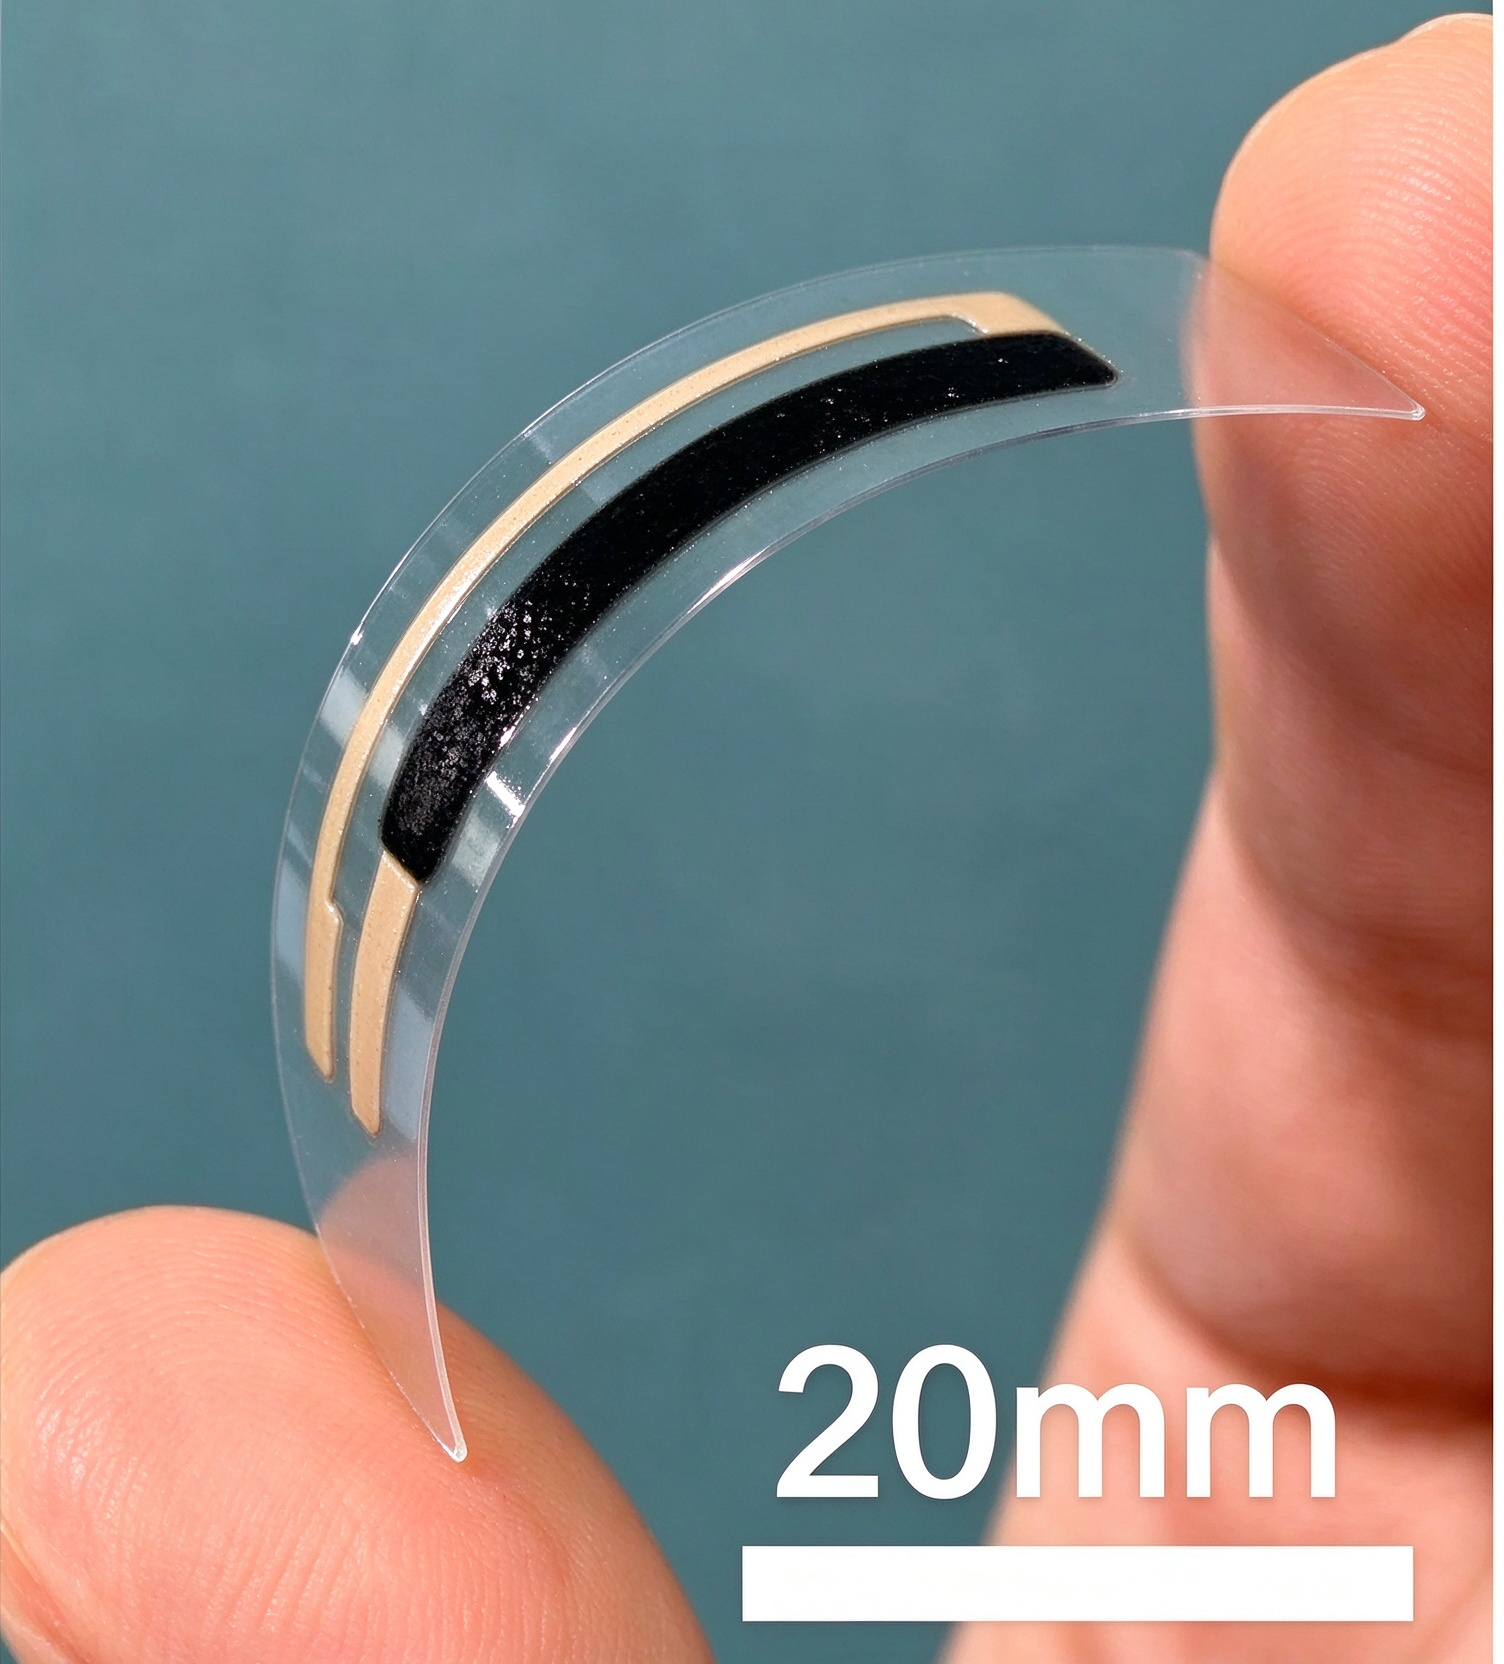
目前,光刻与蚀刻、3D打印、喷墨打印、丝网印刷等工艺,已成为柔性传感器研发与制造中值得关注的技术路线。不同工艺在精细结构加工、材料适配、生产效率及成本控制等方面各有特点,也决定了它们在不同应用场景中的适用范围。
一、光刻与硅蚀刻:精细微结构加工
光刻与蚀刻是微电子制造中常见的精细加工技术。在柔性触觉传感器领域,这类工艺不仅可以用于制作电极和微细图案,还能结合模具复制等方法,制备金字塔形、微柱形等微结构。
这些微结构并非单纯为了改变传感器外观。当外力作用于传感器时,微结构会发生形变,改变局部应力分布、接触面积或电极间距,进而影响电阻或电容等电学信号。通过调整微结构的尺寸、形状和排列方式,可以对传感器的灵敏度及响应范围进行设计。
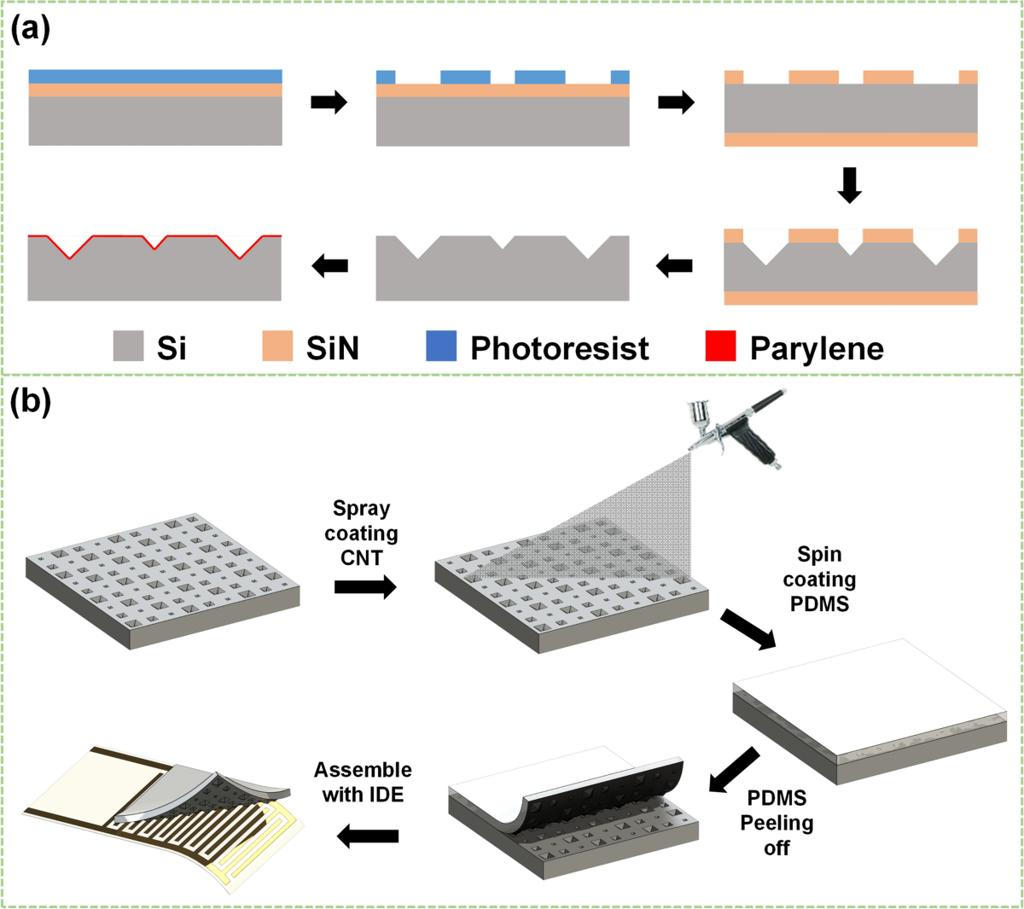
光刻制备微金字塔结构的流程图(源自:Oh D,et al. Multi-height micropyramids based pressure sensor with tunable sensing properties for robotics and step tracking applications[J]. Micro and Nano Systems Letters)
优势:光刻与蚀刻具有较高的图形加工精度,适合制造精细微结构,有助于提升传感器的分辨能力,并为灵敏度和响应范围的调节提供设计空间,尤其适用于对微结构精度要求较高的电容式触觉传感器。
局限:工艺流程相对复杂,对精密加工设备和工艺控制要求较高,制造成本也相对较高。在大面积传感器制造中,还需要考虑加工效率及成本控制。
二、3D打印:复杂结构与多材料制造
传统加工方式在制造复杂立体结构时,往往需要模具或多道加工工序。3D打印则可以根据数字模型逐层构建结构,为柔性触觉传感器的定制化设计提供更多可能。
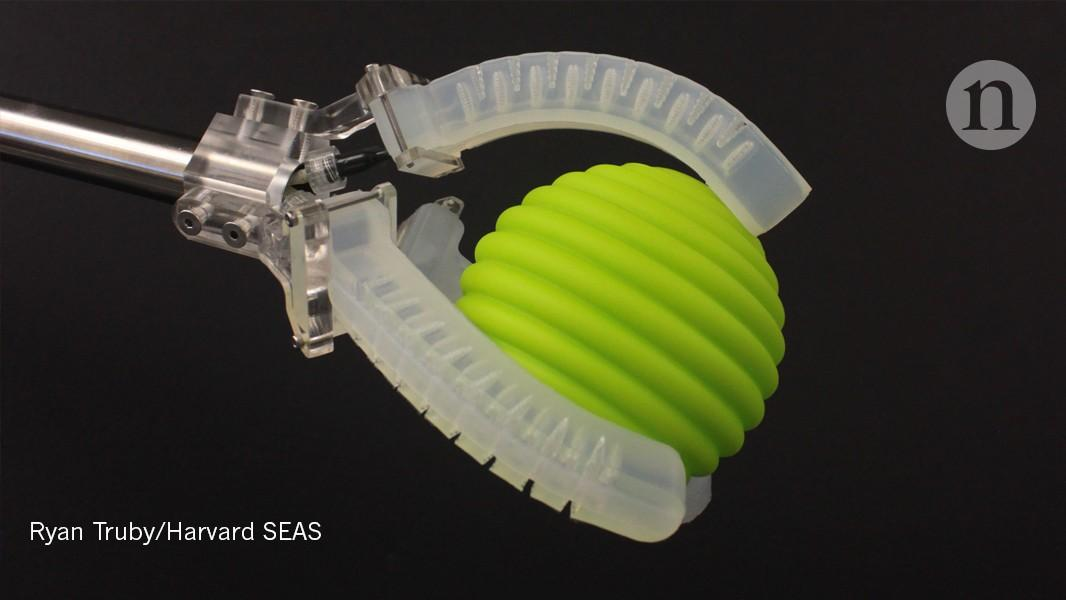
嵌入触觉传感器的3D打印软体夹爪(源自:Dilibal S, et al. Additively manufactured custom soft gripper with embedded soft force sensors for an industrial robot[J]. International Journal of Precision Engineering and Manufacturing)
在实际应用中,3D打印可以用于制造柔性支撑结构、微结构模具及部分传感器功能层。结合不同的打印技术和材料体系,还可以探索导电线路、敏感结构与弹性基底的一体化制造。例如,针对机器人指尖或曲面外壳,可以根据目标形状设计相应的结构,减少部分传统模具加工环节。
优势:适合制造复杂立体结构,对传统模具的依赖较小,并可结合多材料打印探索复合结构,适用于具有复杂形貌、特殊机械性能或定制化需求的触觉传感器。
局限:可打印的柔性材料和复合材料种类受到工艺限制,部分材料之间的兼容性也会增加制造难度。此外,打印速度和尺寸精度仍需根据具体工艺评估,复杂结构的制造成本也不一定低于传统工艺。
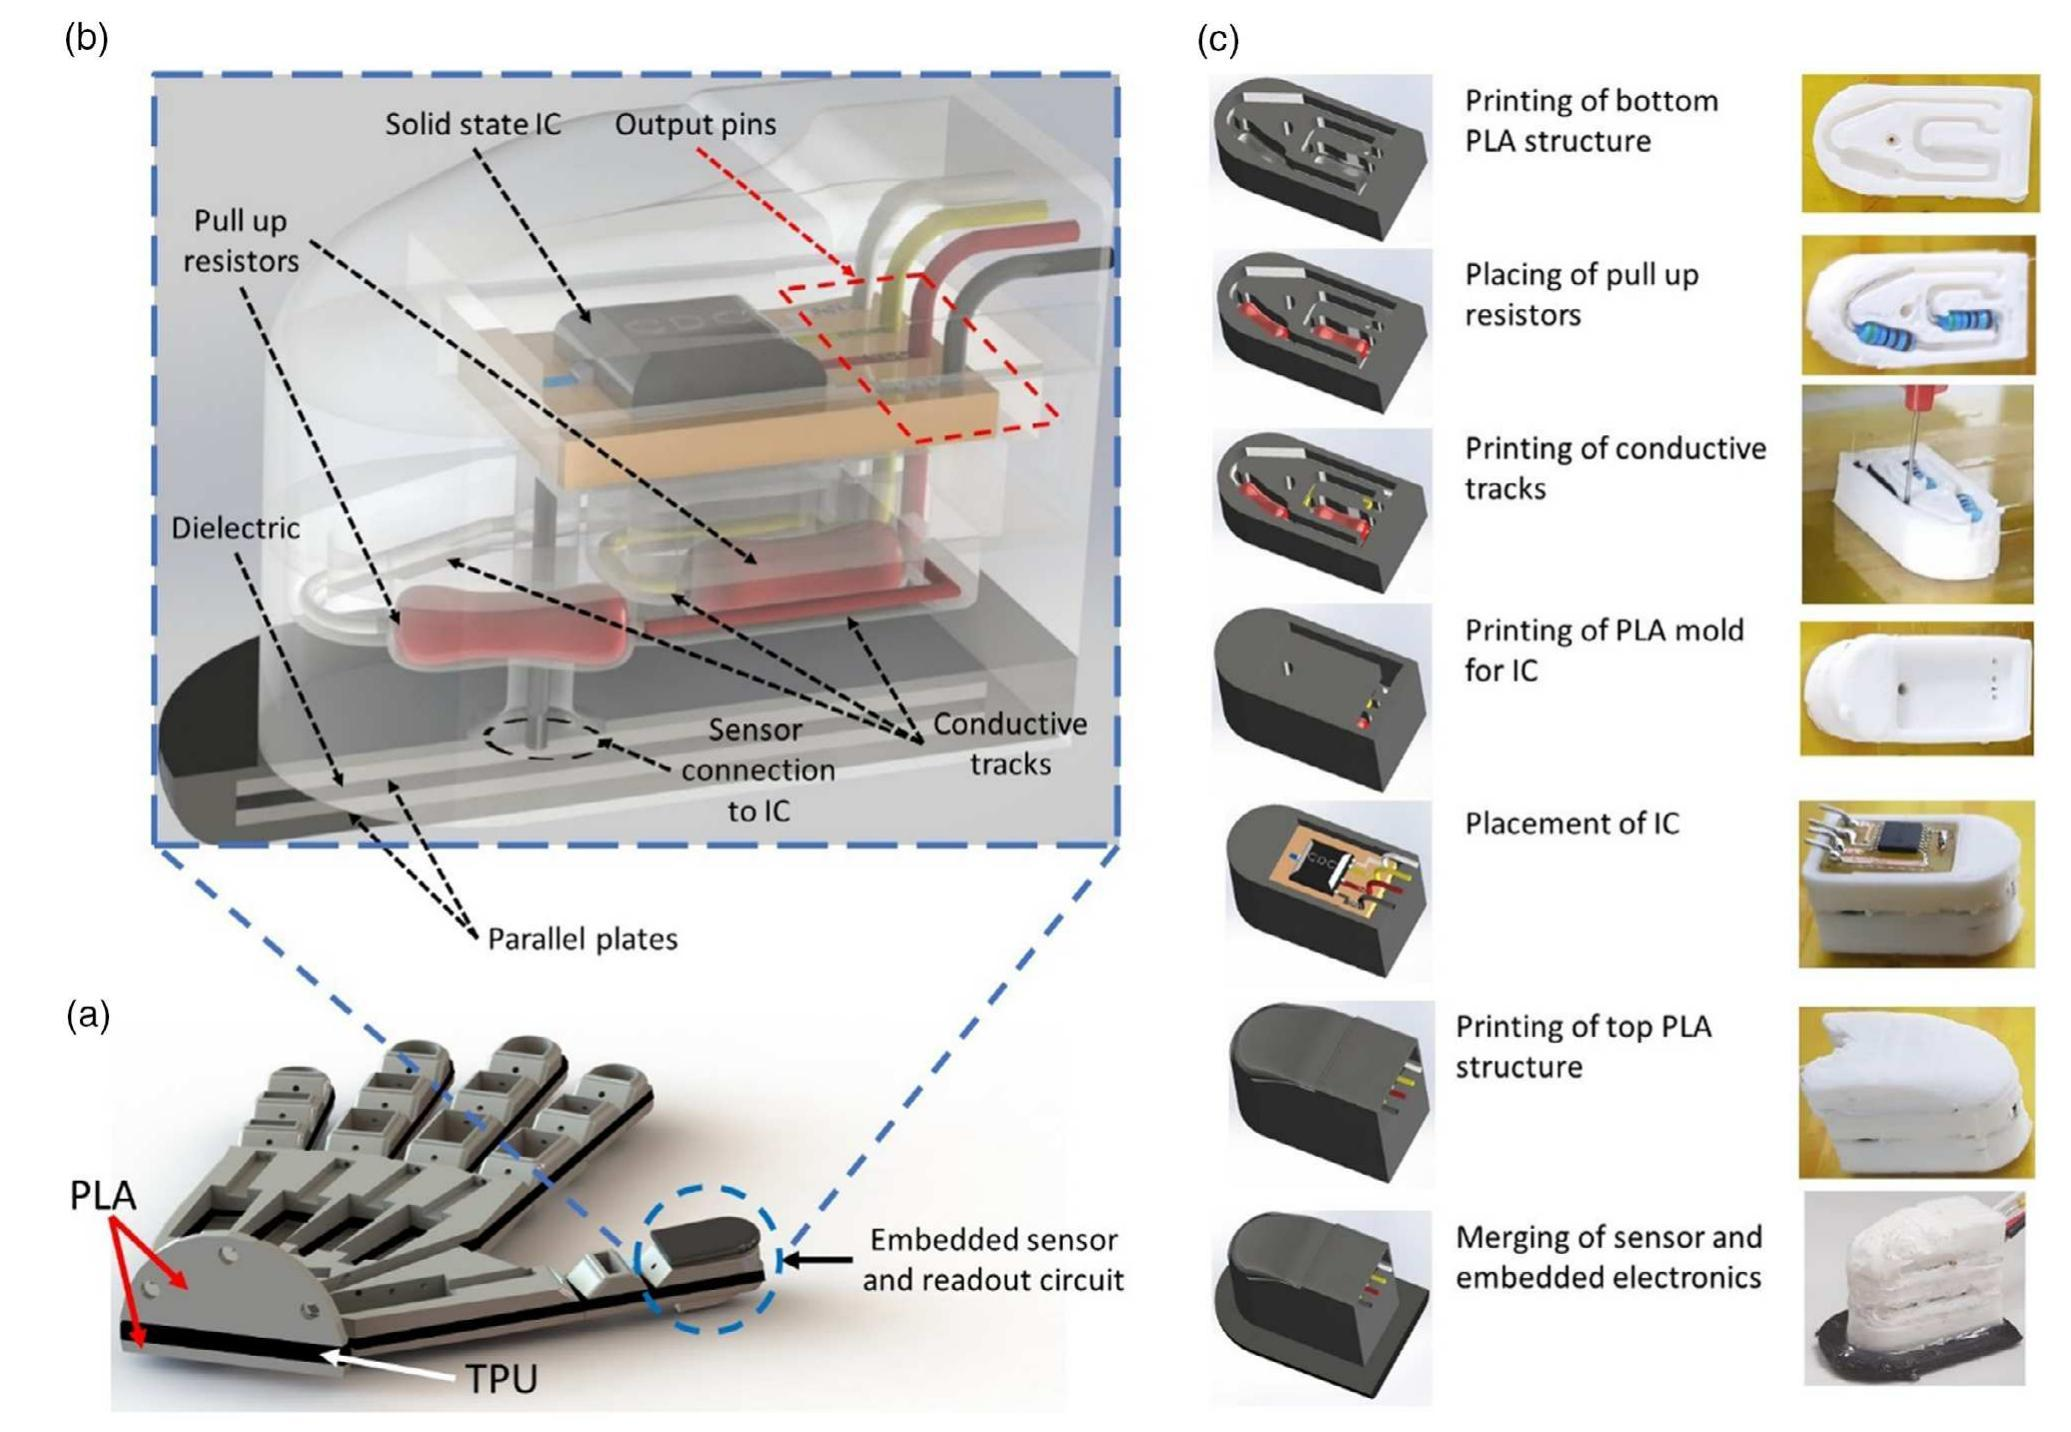
3D打印传感器制造示意图(源自:Liu C,3D Printing Technologies for Flexible Tactile Sensors toward Wearable Electronics and Electronic Skin. Polymers (Basel). 2018 Jun 7)
三、喷墨打印:数字化图案与柔性电路制造
喷墨打印通过喷头将导电墨水或其他功能墨水按照预设图案沉积在基底上,形成电极、导电线路或敏感材料图案。与需要预先制作丝网版的印刷方式不同,喷墨打印可以直接根据数字化设计调整图案,适合需要频繁修改线路布局的柔性电子器件。
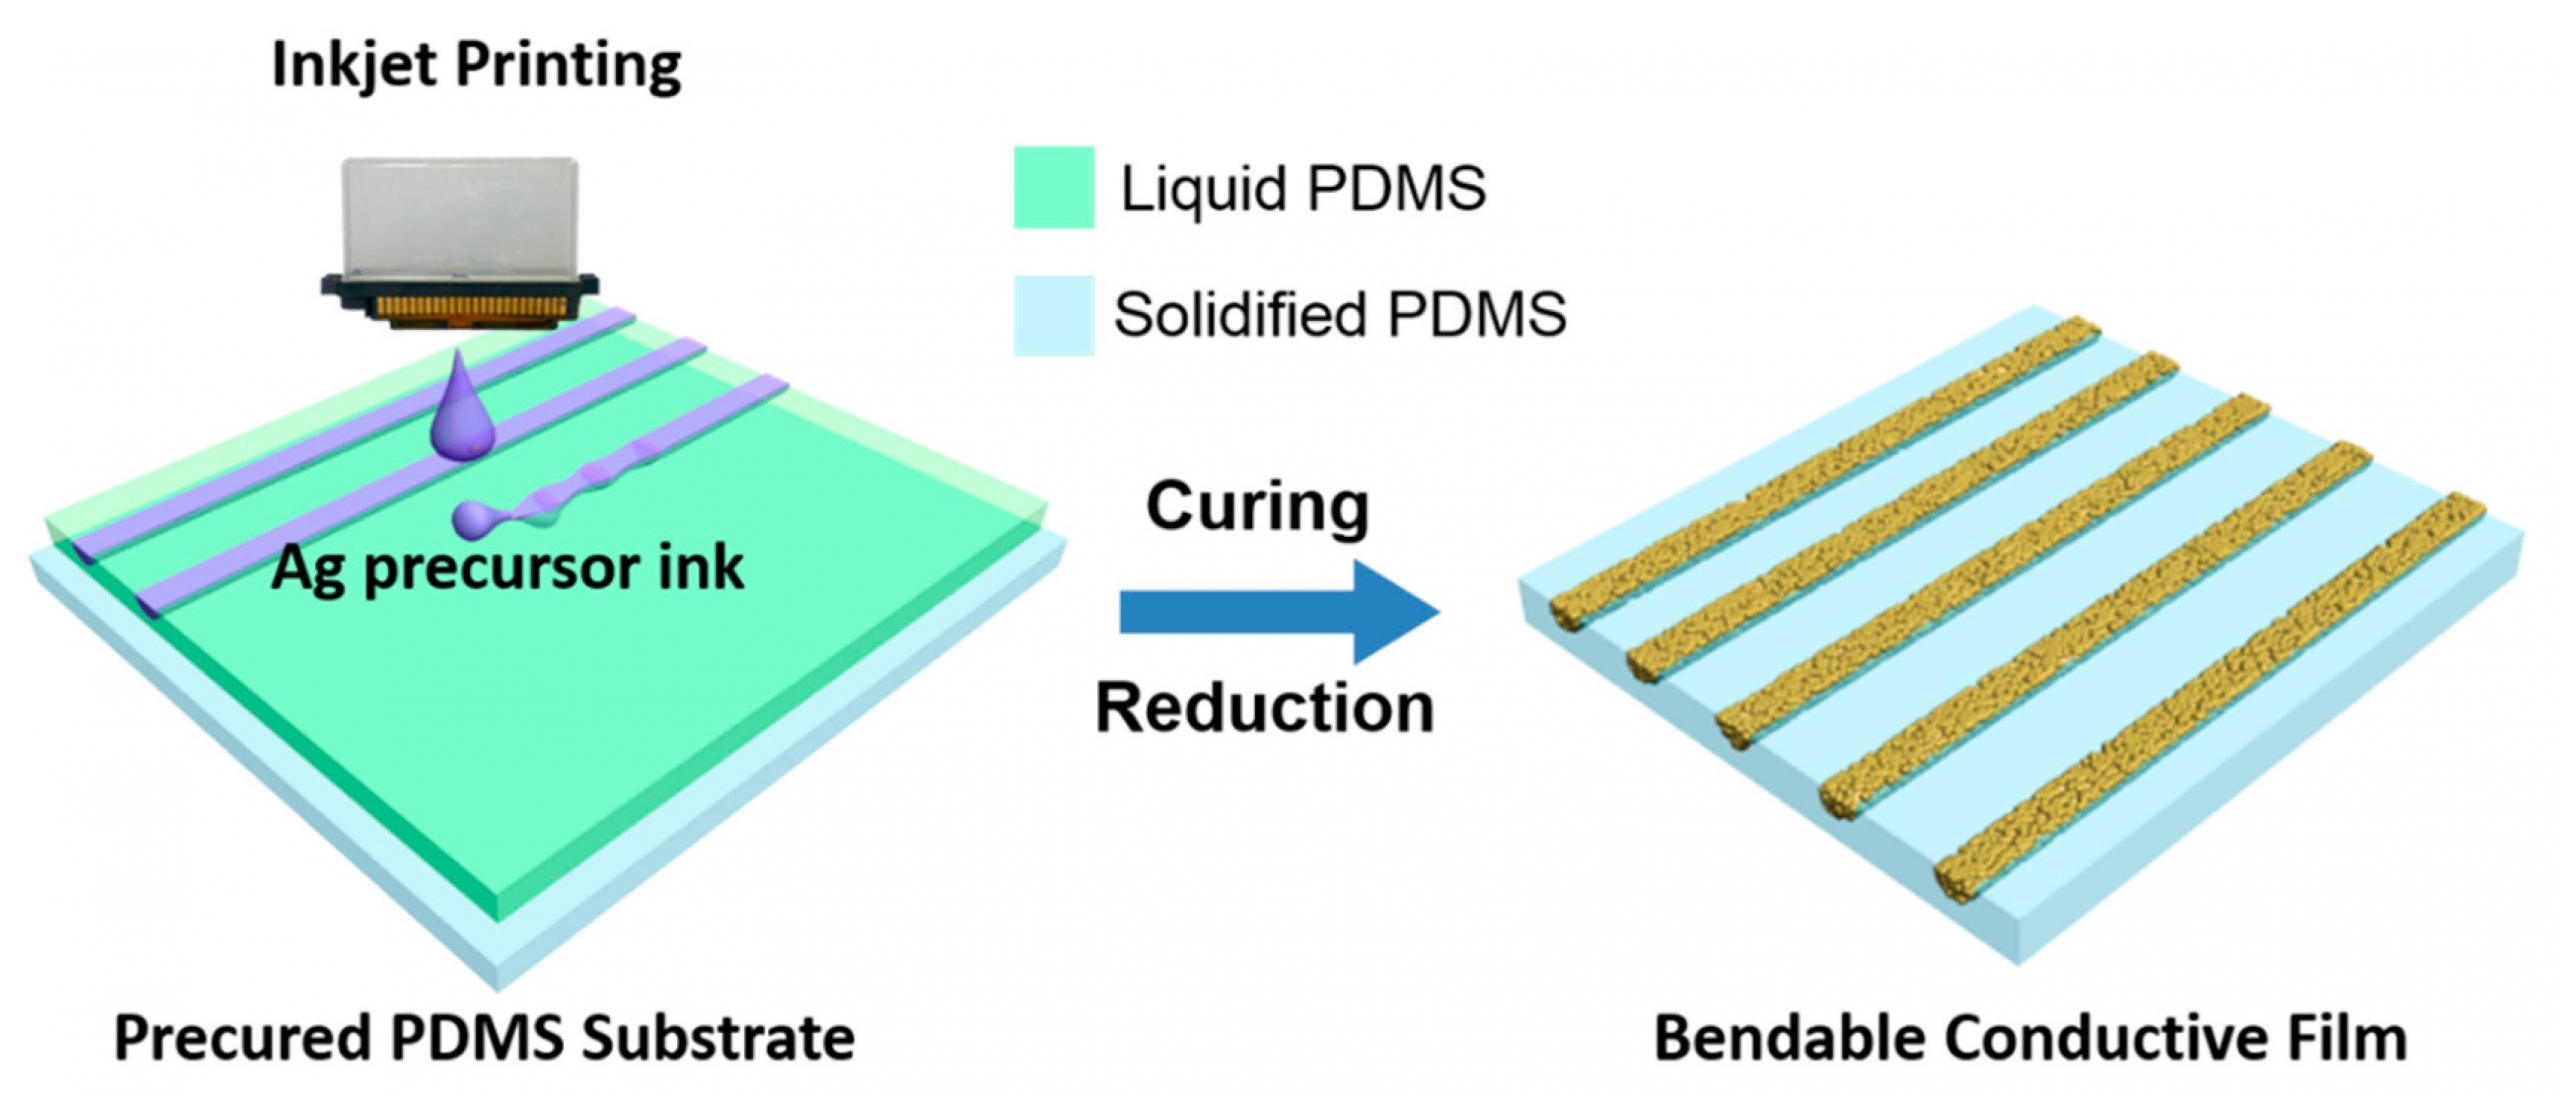
喷墨打印柔性电路示意图(源自:Liu Y-F, Wang W and Chen X-F (2023) Progress and prospects in flexible tactile sensors. Front. Bioeng. Biotechnol)
在柔性触觉传感器中,这项技术可以用于制作电极和互连线路,也可以结合功能墨水构建特定的传感结构。当多个传感单元需要集成在同一基底上时,数字化图案设计能够为阵列布局和线路优化提供便利。
优势:适合大面积图案化加工,设计灵活性较高,可以减少部分掩模制作环节,有助于简化制造流程,尤其适用于柔性电路及具有复杂图案布局的传感器。
局限:目前适用于不同柔性基底的功能墨水仍有一定限制,墨水与基底的兼容性、图案对准精度以及功能层厚度控制等因素,都会影响最终器件质量。对于需要形成较厚功能层或复杂多层结构的器件,往往还需要多次打印及后续处理,增加工艺复杂度。
四、丝网印刷:面向大面积与批量化制造
丝网印刷利用带有预设图案的丝网版,通过刮刀将导电油墨或功能浆料转移到基底表面,形成电极、线路或敏感层。由于工艺相对成熟,且适合使用具有一定黏度的功能浆料,因此在柔性电子和印刷传感器制造中具有应用价值。
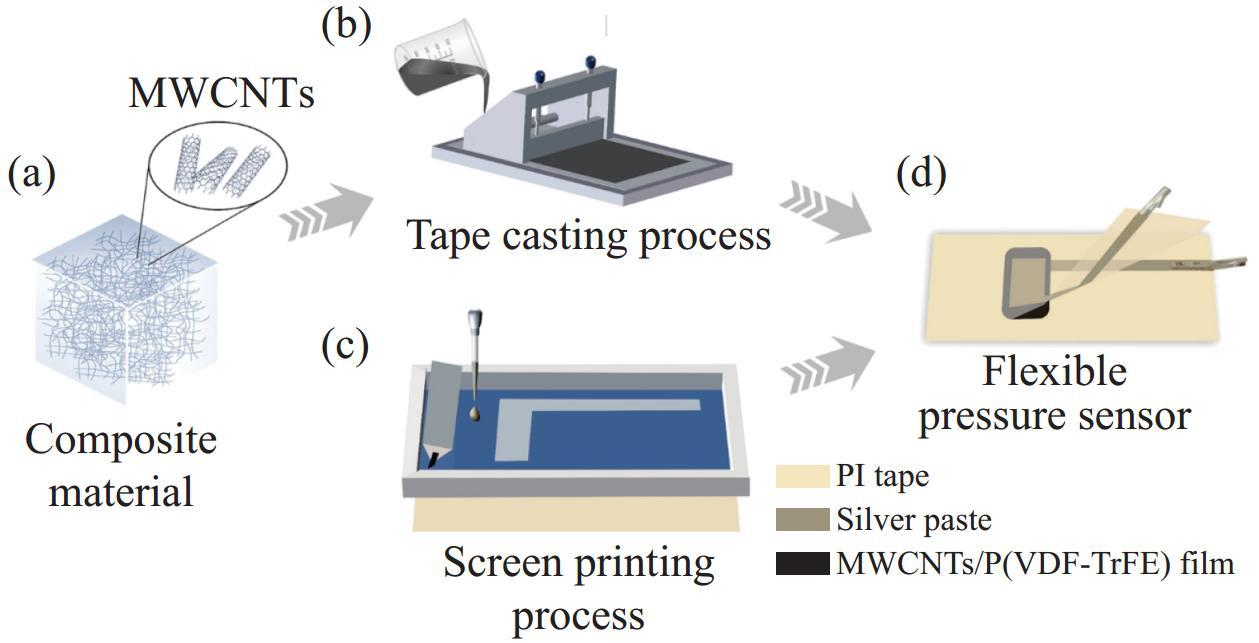
丝网印刷工艺示意图(源自:Liu YF,Progress and prospects in flexible tactile sensors. Front Bioeng Biotechnol. 2023 Sep 26;11:1264563.)
对于机器人电子皮肤,丝网印刷可以用于在柔性薄膜、织物等基底上形成传感图案,为大面积传感阵列的制造提供一种可行方案。
优势:适合大面积、批量化制造,设备和工艺相对成熟,具有较好的成本控制潜力;同时,材料适配范围较广,可用于多种柔性基底及多传感单元集成方案。
局限:图案精细程度受到丝网网目、浆料流变特性和印刷参数等因素影响。对于高密度传感阵列、复杂多层结构或需要较高图形精度的器件,制造难度可能增加。此外,层间附着力、印刷厚度及工艺参数波动,也可能影响传感器的一致性。
2025年,人形机器人产业迎来爆发拐点。特斯拉Optimus量产在即,华为、宇树等企业加速技术突破,行业正从“实验室研发”向“规模化落地”跃迁为打通产业链上下游协作壁垒,艾邦机器人正式组建"人形机器人全产业链交流群",覆盖金属材料、复合材料、传感器、电机、减速器等全硬件环节,助力企业精准对接资源、共享前沿技术!
扫码关注公众号,底部菜单申请进群