

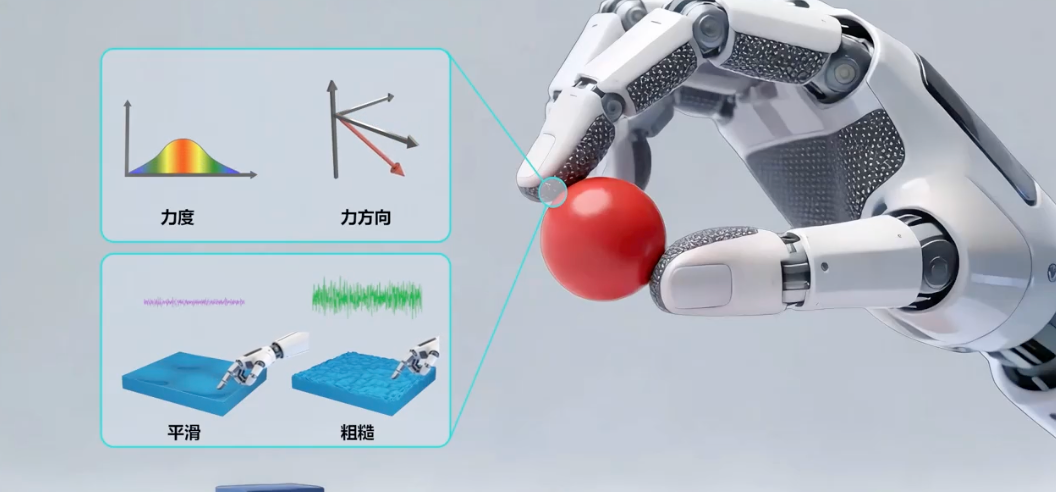
电子皮肤的三维力(3D Force / 3D Force Vectors)感知,是指电子皮肤不仅能检测垂直于表面的法向压力(Z轴力),还能同时检测平行于表面的切向摩擦力或剪切力(X轴、Y轴力)。
换句话来说,电子皮肤三维力就是让机器像人的皮肤一样,不光知道“被按了”,还知道“往哪个方向用力、用了多大、有没有在滑”。
三维力触觉的核心技术门槛是“维间解耦”:三个方向的力作用于同一传感单元时会产生信号耦合干扰,需要通过结构设计或算法将三个力分量独立、准确地分离出来。
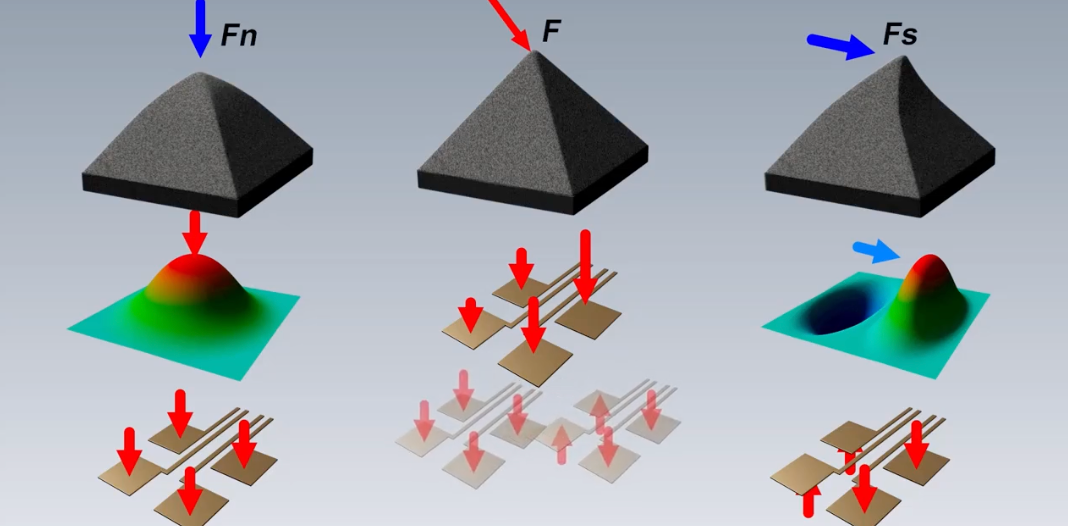
传感器通过微纳金字塔结构解耦三轴力的原理
1. 压阻式三维力触觉方案
采用中心对称分布的多个压阻敏感单元(通常为 4 组),法向力作用时所有单元电阻同步变化,切向力作用时两侧单元电阻呈现反向变化趋势,通过求和与差分运算即可分离法向与切向分量,是柔性电子皮肤中最常用的方案。
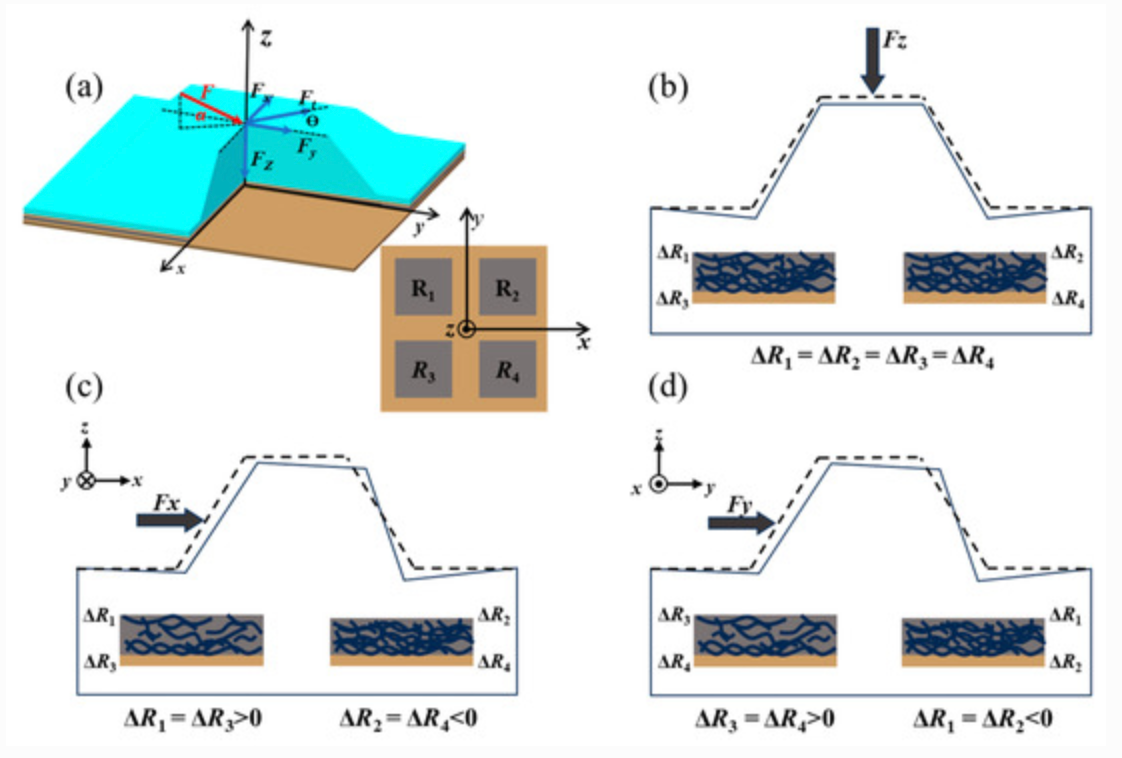
上图为典型压阻式三维力传感机理:(a) 空间力分解为法向 Fz 与切向 Fx/Fy;(b) 法向力作用时,4 个压阻单元 R1-R4 受压力同步变化;(c)(d) 切向力作用时,两侧单元呈现反向的电阻变化趋势,通过差分运算即可解耦出两个切向分量。
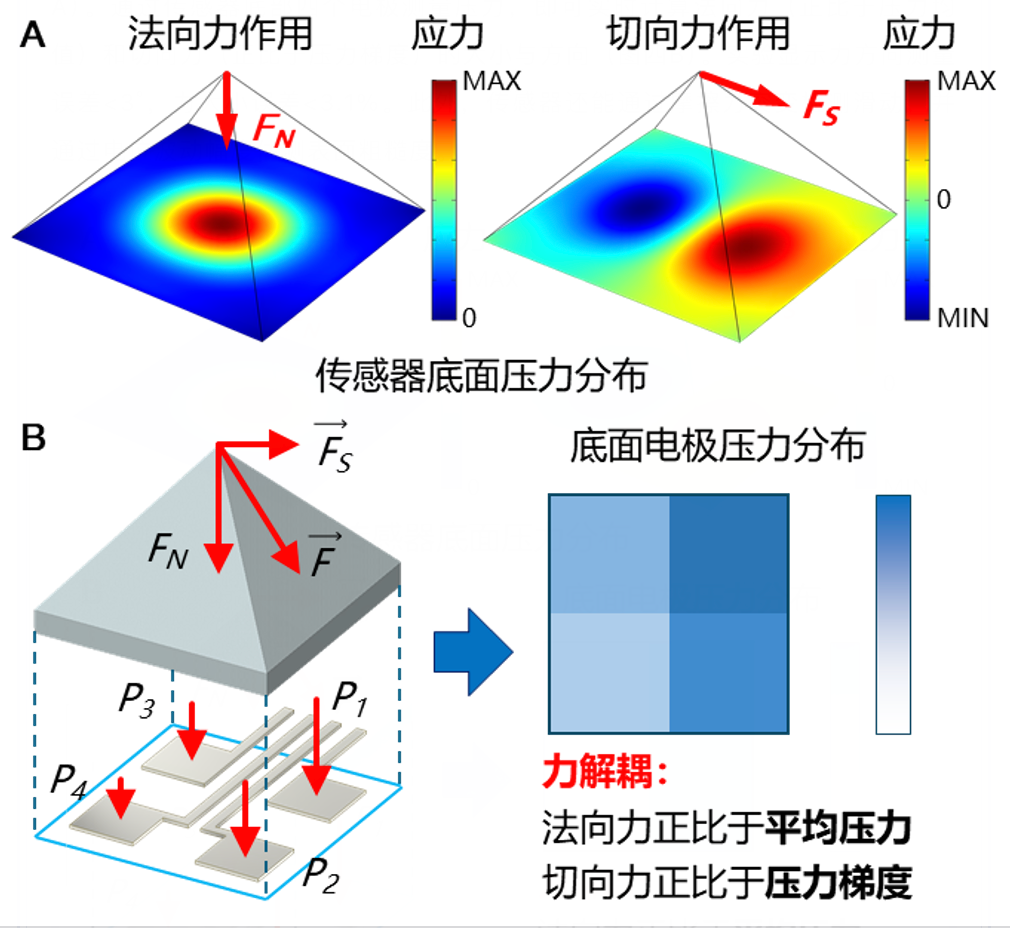
上图为金字塔结构压阻传感器的解耦原理:法向力在底面产生对称均匀的应力分布,切向力产生梯度化的应力分布;通过底部四电极采集的信号,法向力正比于平均压力,切向力正比于压力梯度,可实时解耦三轴力。
2. 电容式三维力触觉方案
借助金字塔、波纹管等微结构弹性介质与多组电极,不同方向的力会改变对应电极对的间距或正对面积,通过电容变化的空间分布特征反推三维力的大小与方向,灵敏度通常更高。
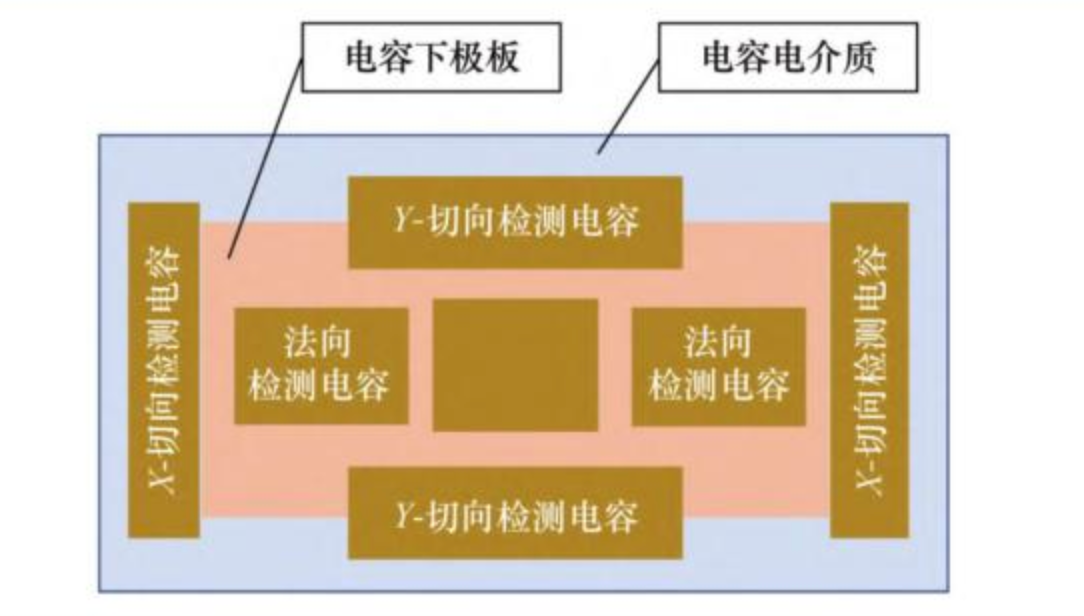
上图为电容式三维力传感器的极板布局:中心两组电极负责法向力检测,X、Y 方向的侧边电极分别对应两个切向方向的剪切力检测,从物理布局上降低维间耦合干扰。
3. 磁感应式三维力触觉方案
利用磁体与磁传感单元的相对位移实现力检测,部分方案采用特殊磁化结构(如 Halbach 阵列)可在物理层面实现自解耦,大幅降低后续算法的计算量,响应速度更快。
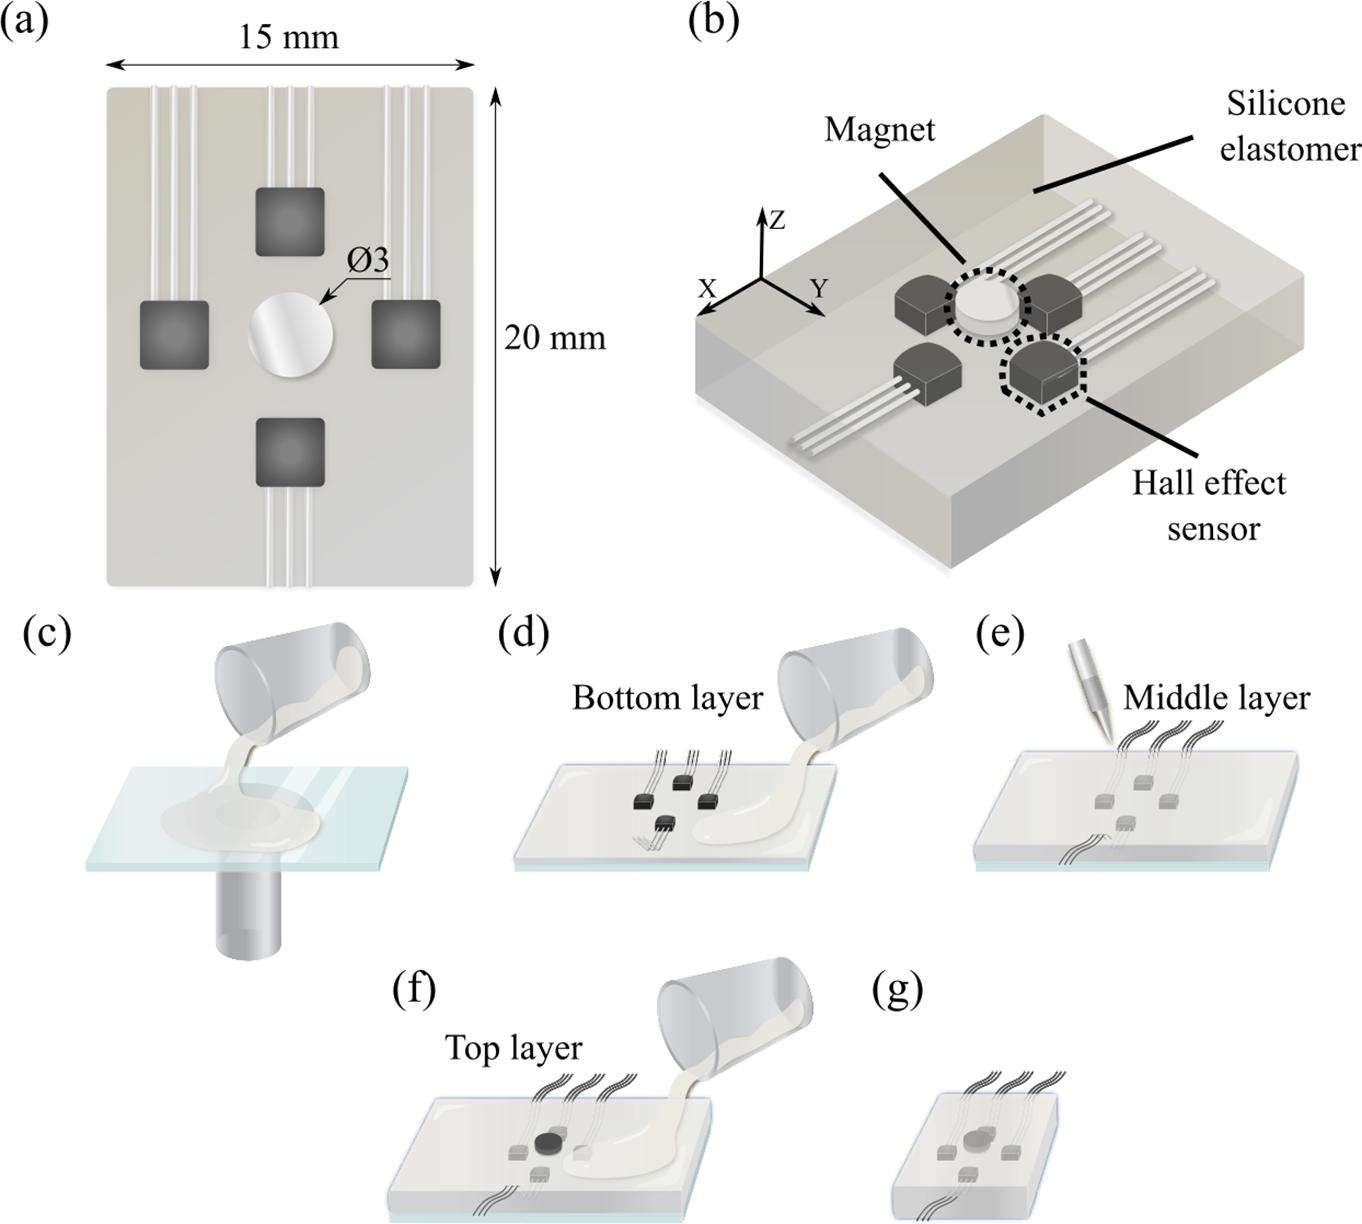
上图为柔性磁感应三维力传感器分层结构:顶层弹性体嵌入磁体,底层布置 4 个霍尔效应传感器;法向力使磁体垂直靠近传感器,切向力使磁体水平偏移,通过四个传感器的磁场数值差异即可计算出力的大小与方向。
4. 应变式三维力触觉方案
多用于刚性三维力传感器,在弹性体上正交排布应变片,不同方向的力会使对应应变梁产生形变,将应变转化为电信号后配合解耦算法输出三分量,工业场景应用较多。
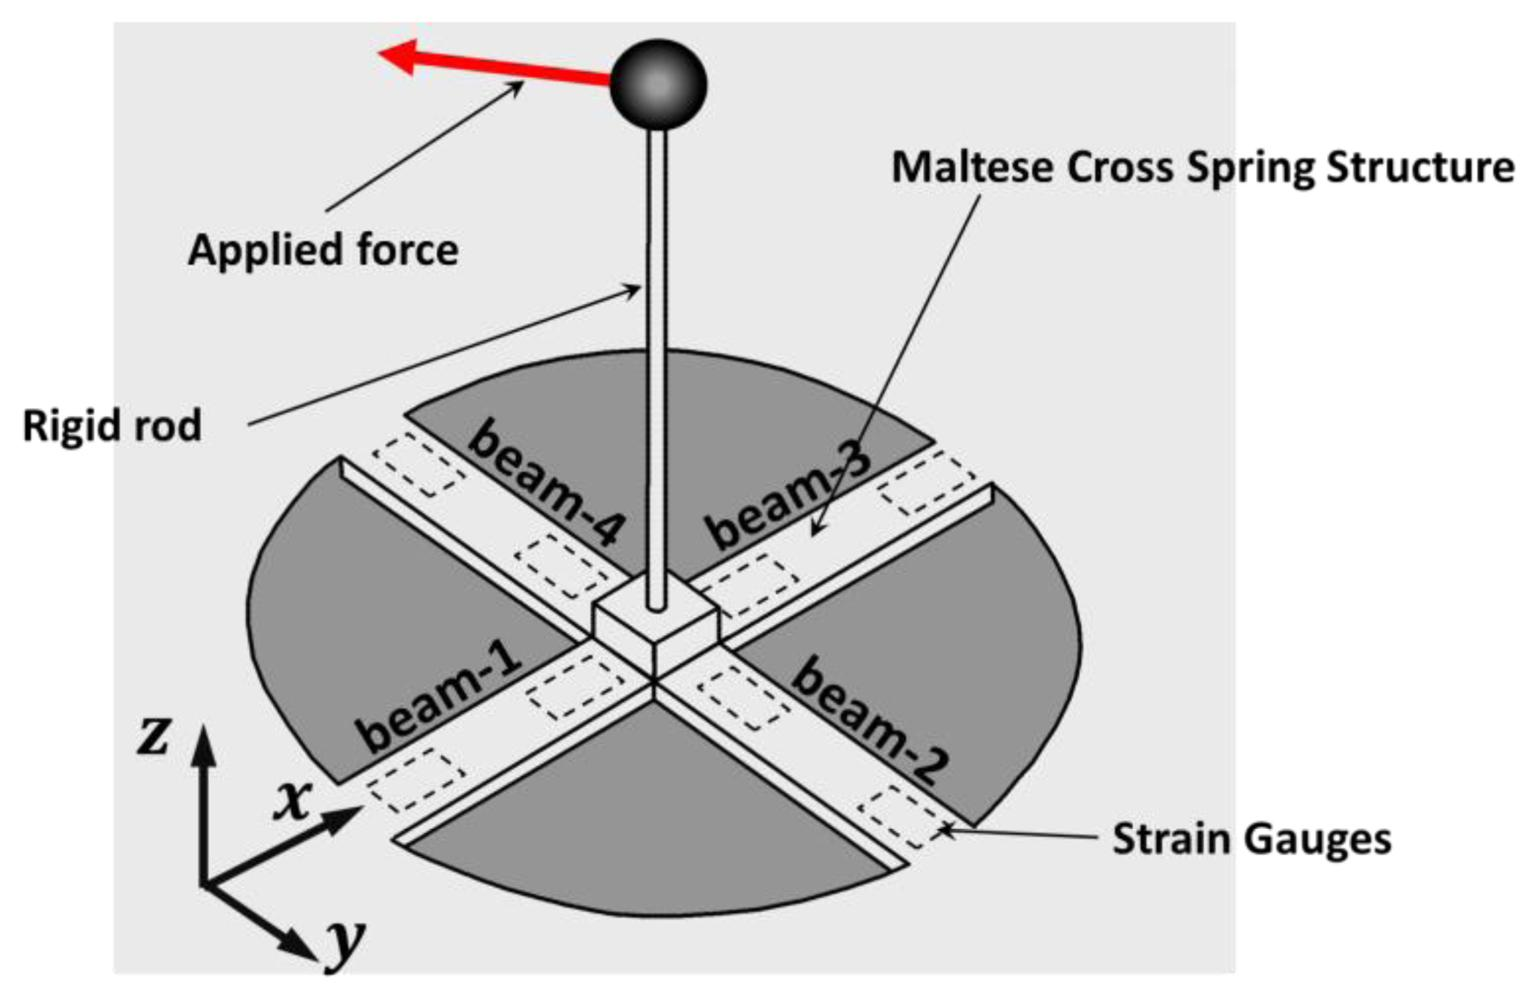
上图为马耳他十字结构应变式三维力传感器:中心刚性杆承接外力,四条辐射状弹性梁上分别粘贴应变片;Z 向力使四条梁同步弯曲,X/Y 向力使对应方向的梁产生差异化形变,通过应变信号的组合运算实现三轴力解耦,多用于刚性工业场景。
来源:艾邦机器人综合整理
2025年,人形机器人产业迎来爆发拐点。特斯拉Optimus量产在即,华为、宇树等企业加速技术突破,行业正从“实验室研发”向“规模化落地”跃迁为打通产业链上下游协作壁垒,艾邦机器人正式组建"人形机器人全产业链交流群",覆盖金属材料、复合材料、传感器、电机、减速器等全硬件环节,助力企业精准对接资源、共享前沿技术!
扫码关注公众号,底部菜单申请进群