

机械连杆是由枢轴或滑动关节连接的刚性构件,用于传递力、改变运动方向、放大机械优势或引导负载沿预定路径运动
机械连杆机构很容易被低估,因为看起来大多很简单:几根杆、几个枢轴和一个移动的负载。但其工程原理在于几何结构
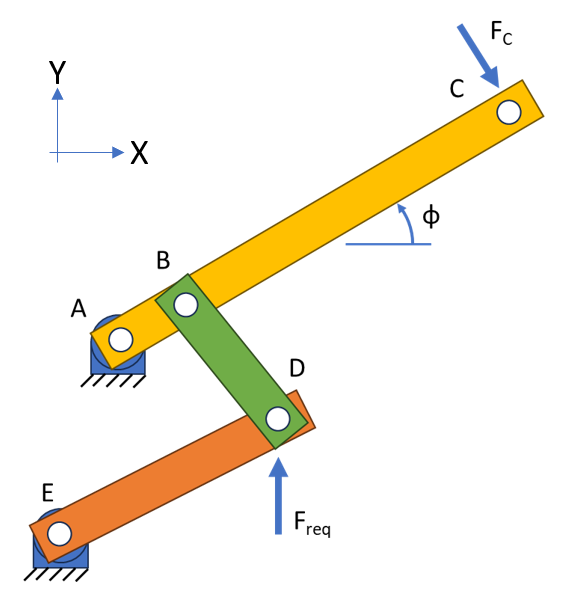
哪怕只是将一个枢轴孔移动半英寸、改变执行器的安装角度,或者缩短一个杠杆臂,输出力、行程、速度和可靠性都会发生显著变化
在自动化工作中,连杆机构的质量往往决定执行器能否平稳运行多年,还是会出现卡滞、支架弯曲、杆件侧向受力或在行程末端出现死点等问题
本文将解释主要的连杆机构类型、各自的运动方式、应用场景,以及在切割金属或订购执行器之前需要进行哪些设计检查
连杆机构设计的强大之处在于: 可以逆转运动、将直线推力转化为旋转、将力向外旋转 90 度、倍增力、增加行程、同步两个运动部件,或保持平台水平
它们并非凭空产生能量;而是通过几何结构在力、行程、速度和空间利用之间进行权衡
大多数实用的连杆机构设计都基于少量模式。一旦识别出这些模式,就可以预测输出方向、机械优势以及需要注意的故障模式
1. 反向运动连杆

反向运动连杆机构的工作原理类似于跷跷板:当一侧向下运动时,另一侧向上运动。枢轴位置决定力和行程之间的平衡。如果输入臂长 12 英寸,输出臂长 6 英寸,理想的力比为 2:1,但输出行程只有输入臂的一半
当执行器或手动施力需要使输出沿相反方向移动时,可以使用这种结构。常见的例子包括摇臂、平衡杆、闩锁释放装置、简单夹具,以及执行器需要向下推动负载而负载向上移动的机构
2. 曲柄连杆机构
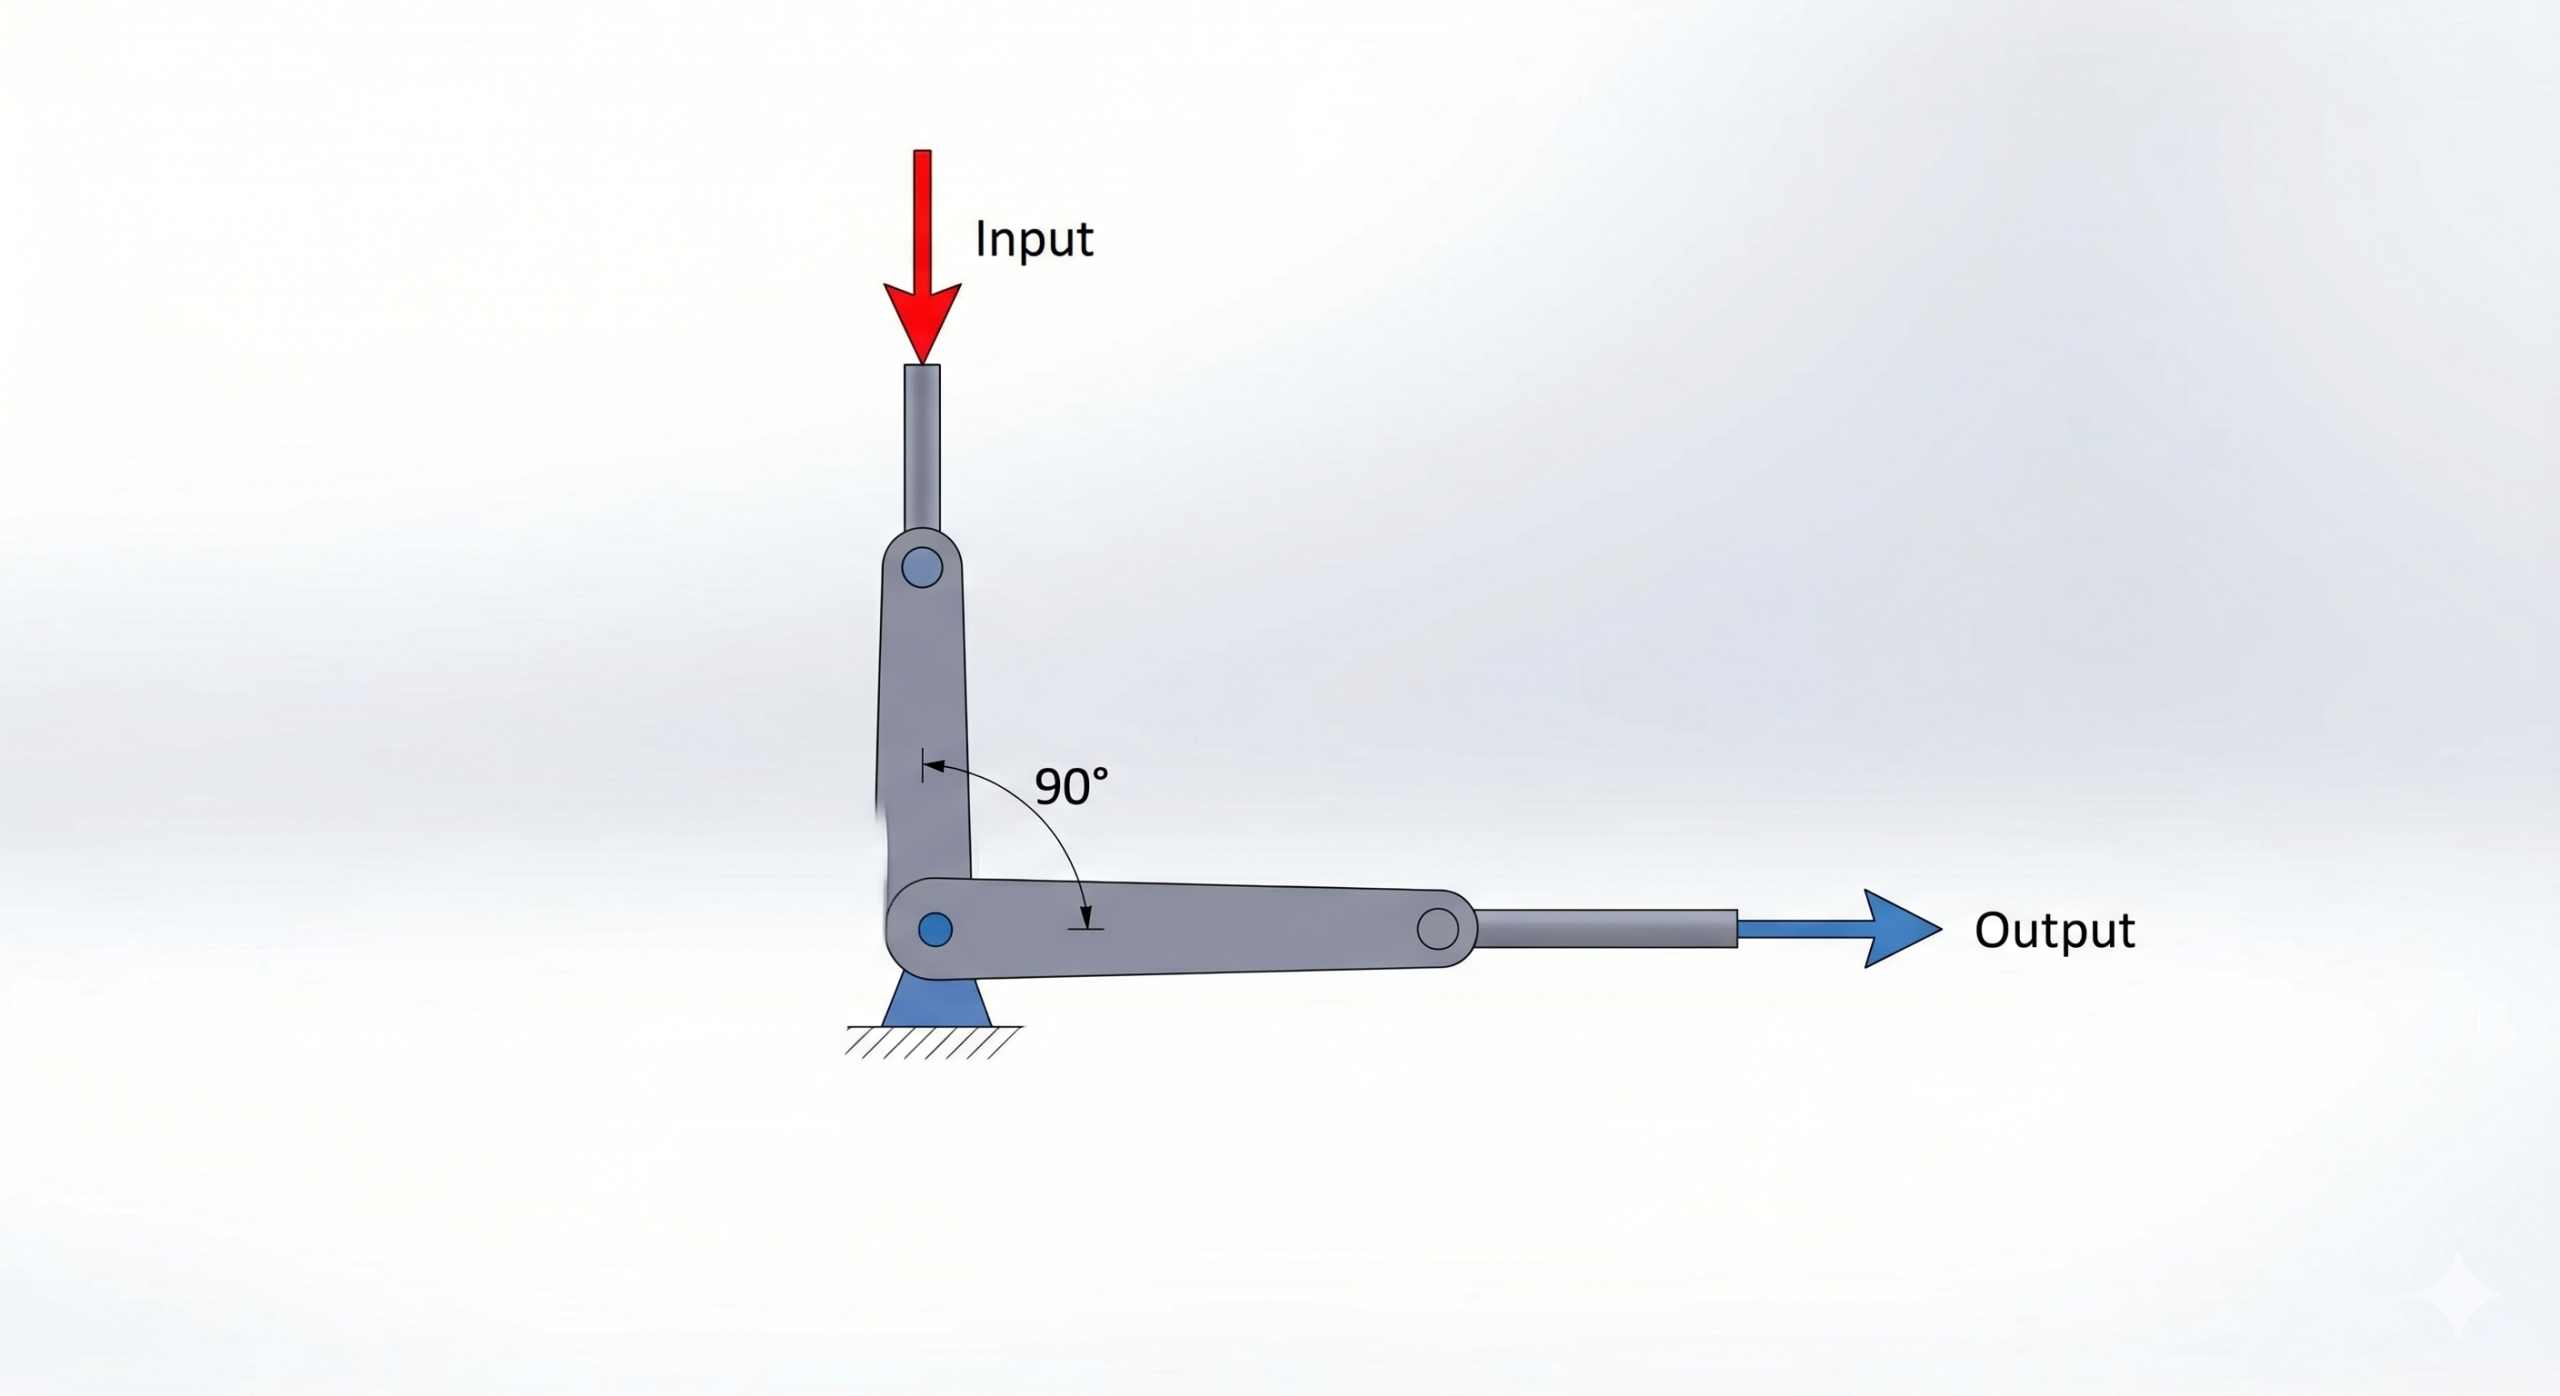
曲柄是一种可旋转的 L 形杠杆,用于改变力的方向,通常旋转 90 度。当钢索、推杆或执行器无法与运动部件直接对齐时,曲柄是常用的装置。曲柄的两个臂可以等长(仅用于改变方向),也可以不等长(用于放大力或行程)
曲柄机构对角度非常敏感。当输入力和输出力接近垂直于曲柄臂时,力传递最为有效。随着几何形状趋向于直线,有效扭矩下降,关节载荷上升
3. 四杆机构
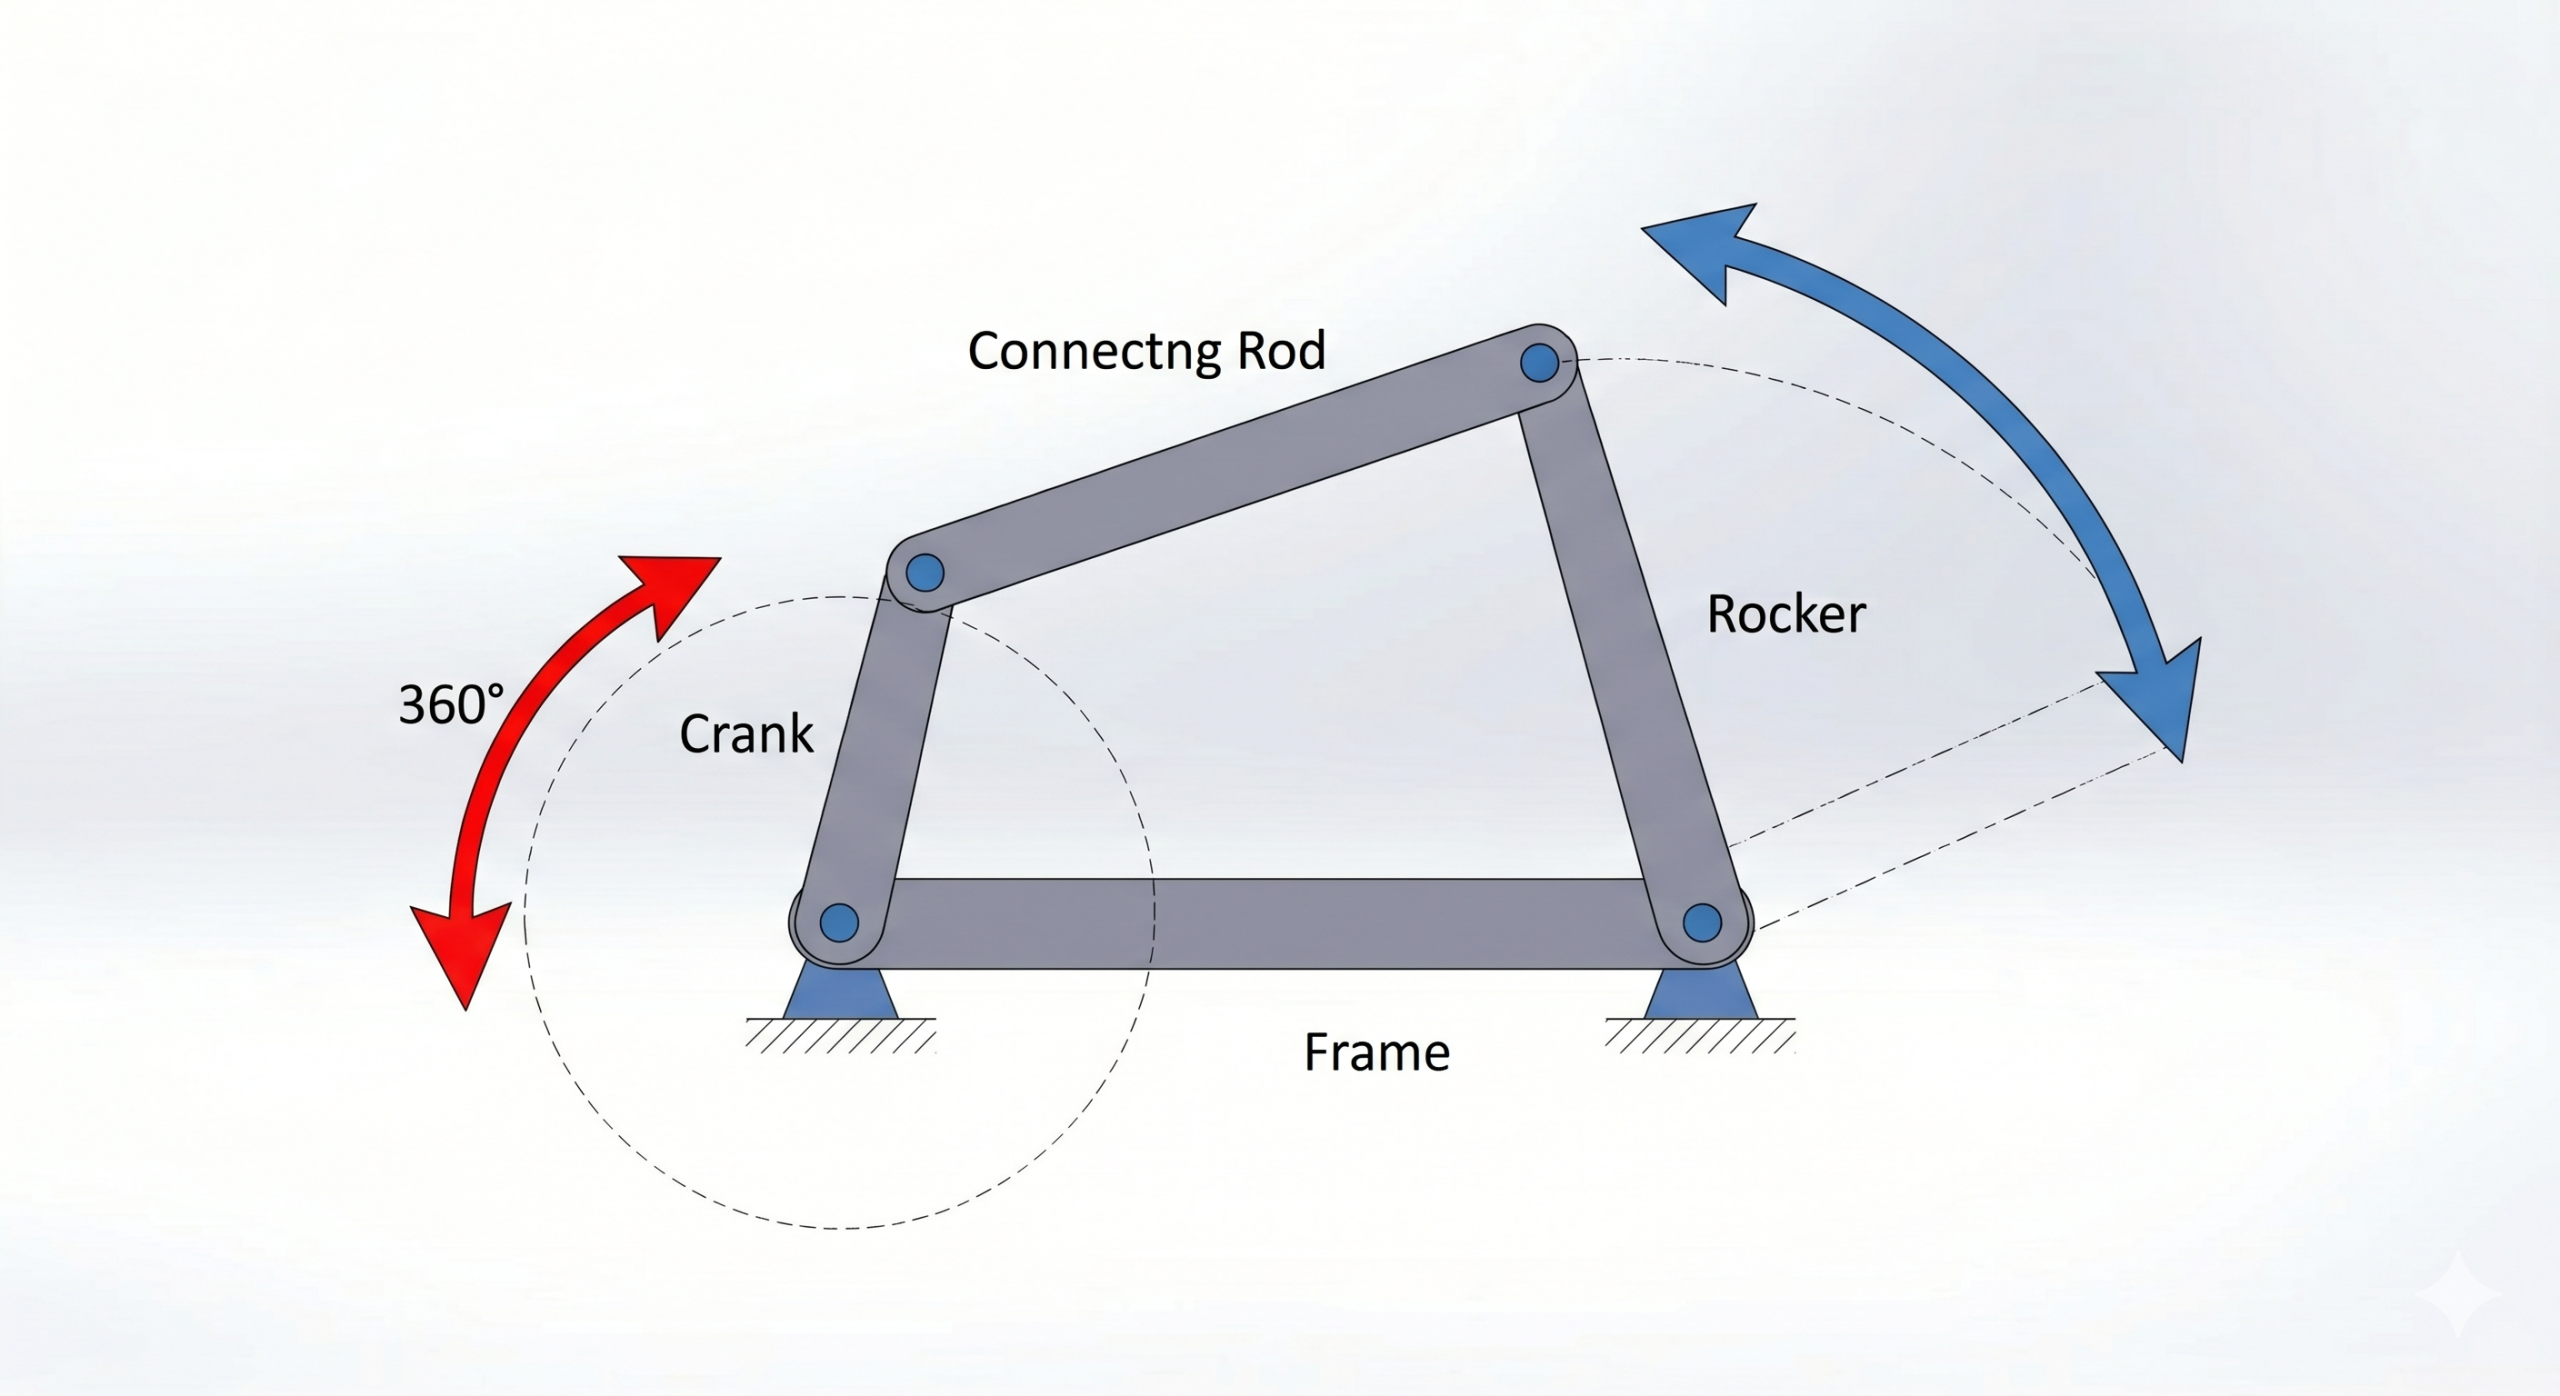
四杆机构由四个连杆和四个枢轴组成一个闭合回路。根据连杆长度的不同,它可以实现曲柄摇杆、双摇杆、双曲柄或联轴器路径运动。正因如此,相同的基本结构被广泛应用于雨刮器、悬挂系统、折叠家具、包装机械和机器人夹爪等领域
重要的设计变量是联轴器和输出摇臂之间的传动角度。接近 90 度时,力传递效率高。接近 0 度或 180 度时,连杆机构接近于肘杆状态,此时力可能出现峰值,运动也难以控制
良好的连杆机构设计始于几个基本术语。 固定连杆是指固定的框架或支架。 输入连杆是由执行器、电机、钢索或手动力驱动的构件。 输出连杆是移动负载的构件。 联轴器连接运动连杆,并可形成自身的有效运动路径。 枢轴是旋转关节,而滑块则限制沿直线路径的运动
机械优势是指输出力与输入力的比值。在简单的杠杆中,近似等于输入臂长除以输出臂长。在四杆机构或剪式机构中,机械优势会随着连杆的运动而不断变化。这就是为什么机构在行程中间部分感觉很强劲,而在行程末端附近却感觉较弱或过载的原因
传动角描述力从一个运动连杆传递到另一个连杆的效率。对于四杆机构,通常理想的传动角接近 90 度。对于执行器驱动的连杆机构,其原理相同,表现为执行器作用线与杠杆臂之间的夹角。如果该角度过小,大部分执行器力会作用于枢轴,而不是驱动负载旋转
如何选择合适的连接方式?首先要考虑负载所需的运动,而不是连杆机构的形状。即使都使用枢轴和刚性连杆,绕铰链旋转的舱门、滑动抽屉、升降平台和机械臂的运动问题也各不相同

检查每个位置,而不仅仅是起始点和结束点。 连杆机构的受力很少是恒定的。在剪叉式升降机中,最大受力通常出现在接近折叠位置时。在舱门执行器中,当执行器角度较小时,最大载荷可能出现在接近关闭位置。在四杆机构中,最薄弱的环节通常出现在传动角度不佳的位置附近
保护执行器免受侧向载荷的影响。 线性执行器设计用于沿其杆轴线进行推拉运动。如果连杆机构的几何结构迫使杆发生侧向位移,则内部螺母、导向衬套、开口销或齿轮箱可能会快速磨损。在需要侧向支撑的负载处,应使用合适的枢轴支架、杆端对准装置和外部导轨
根据峰值扭矩选择合适的枢轴和支架尺寸。 一个 200 磅的执行器并非简单地将 200 磅的重量施加在结构上。如果推动一个 2 英寸的力臂来移动一个 12 英寸的输出臂,那么局部枢轴力和支架力矩可能远大于负载所指示的数值。薄金属板支架通常会在执行器达到最大扭矩之前因弯曲而失效
考虑摩擦和松动。衬套、肩螺栓、杆端和普通钻孔的性能各不相同。钢对钢的干摩擦枢轴可能会卡滞;松动的枢轴可能会发出嘎嘎声并产生冲击载荷;过大的孔可能会改变有效几何形状,从而改变输出路径。为保证机构的重复性,请使用合适的轴承或衬套,并保持枢轴组件的一致性
预留调整空间。 在支架上开槽、增加多个枢轴孔或使用可调节杆端可以挽救原型。微小的几何形状改变通常是消除卡滞、增加受力裕度或校正端部位置的最快方法
理想的连杆机构计算假设连杆刚性、枢轴无摩擦、完美对准且支架无弯曲。实际系统中,由于轴承摩擦、衬套阻力、杆端未对准、薄支架弯曲、偏轴执行器负载以及传动角度不良等原因,力会损失。实用设计通常会包含 1.5 到 2.0 或更高的安全系数,具体数值取决于工作循环和故障后果
https://mp.weixin.qq.com/s/93Q50WbrcOjl7QZqKjdj-g
2025年,人形机器人产业迎来爆发拐点。特斯拉Optimus量产在即,华为、宇树等企业加速技术突破,行业正从“实验室研发”向“规模化落地”跃迁为打通产业链上下游协作壁垒,艾邦机器人正式组建"人形机器人全产业链交流群",覆盖金属材料、复合材料、传感器、电机、减速器等全硬件环节,助力企业精准对接资源、共享前沿技术!
扫码关注公众号,底部菜单申请进群