

字,建议阅读9分钟
作者 | 黄楠
编辑 | 袁斯来
硬氪获悉,途见科技(北京)有限公司(以下简称“途见科技”)近日完成亿元级Pre-A++轮融资,由北京市人工智能产业投资基金和北京市新材料产业投资基金联合领投。资金将重点用于底层核心技术研发、自动化产线建设和工艺迭代,并完善具身智能数据采集工具与消费级终端的供应链配套,加快技术成果向终端产品转化。
自成立以来,途见科技聚焦可拉伸多模态柔性电子皮肤及触觉感知系统的研发与制造,并以触觉手套、Ego视觉采集方案和SDK为入口,布局触觉数据采集、多模态时间同步与触觉模型算法。创始人兼CEO赖建诚长期专注柔性电子皮肤材料、器件与系统集成领域研究,曾在斯坦福大学鲍哲南院士实验室从事博士后研究,并主导科技部首批国家重点研发计划颠覆性技术创新专项等国家级重点项目。
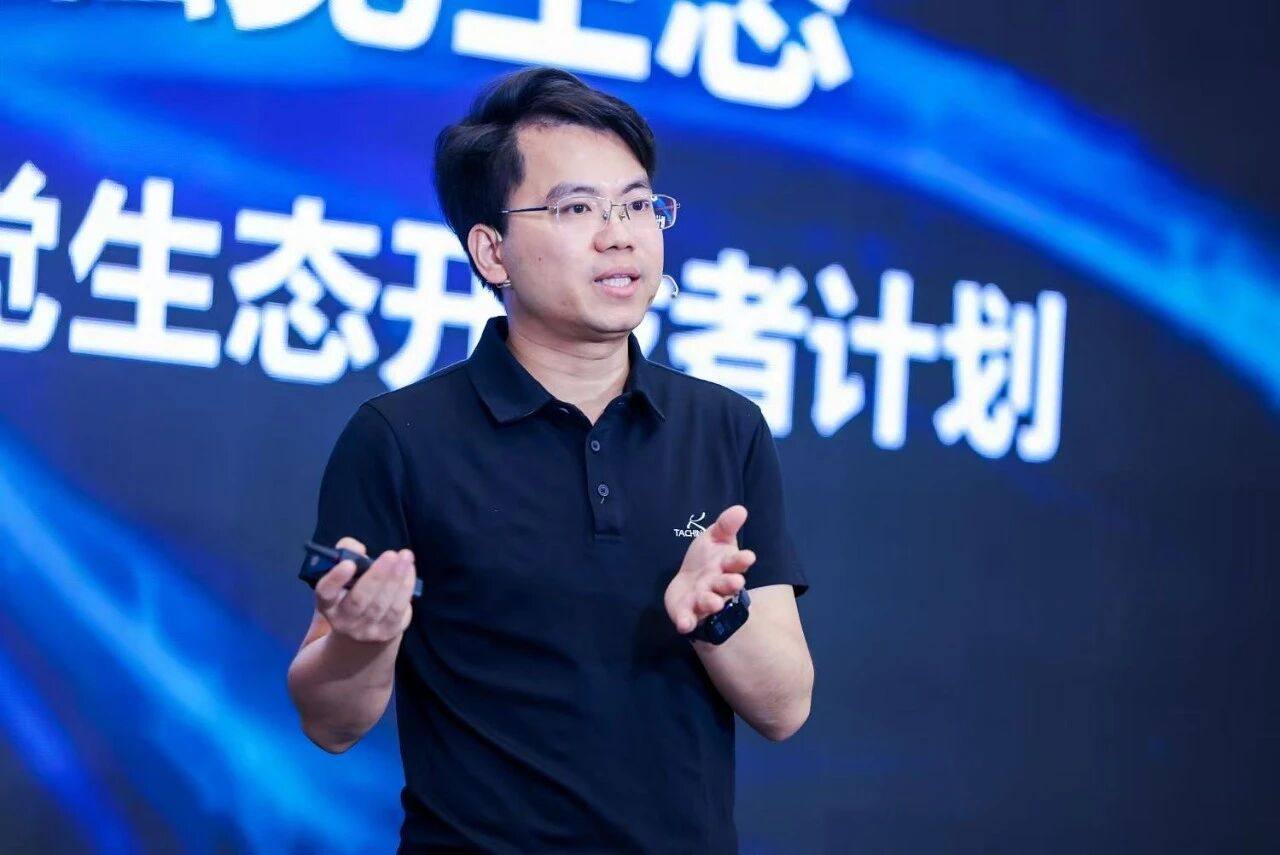
途见科技创始人兼CEO赖建诚(图源/企业)
触觉正成为具身智能从“能走能动”迈向“可靠干活”的关键拼图。
过去几年,行业技术突破主要集中在视觉感知与运动控制两大方向。依托视觉模型,机器人可以识别环境、定位物体;结合运动控制算法,能够规划行进路线、复刻复杂肢体动作。但这些能力大多属于远距离感知和非接触式运动执行。一旦机器人执行抓取、装配等精细物理交互任务,仅靠视觉难以直接获取接触力、形变等力学信息,感知短板随之显现。
不同于视觉可依托互联网海量公开图像、视频完成训练,触觉目前缺乏现成可复用的大规模语料。抓取、按压、滑动等物理交互中的作用力大小与方向、接触面受力分布、滑移趋势和温度差异等信息,通常需要在真实接触的瞬间产生并实现采集。
一套稳定可用的触觉感知系统,需要准确定位接触点位、保持信号稳定,并在接触面实现完整、一致的采样。

途见触觉数采手套(图源/企业)
底层材料与器件工艺是实现这一目标的基础。途见科技的柔性电子皮肤触觉感知系统采用自研的弹性体复合电子浆料体系,在控制成本的同时,拉伸率超过100%且可完全回弹,弯曲半径小于1毫米,可适配异形复杂曲面,提升动态形变场景下的使用稳定性。
在此基础上,单片电子皮肤集成多模态传感阵列,标准产品每平方厘米布设400个传感单元;依托拓扑结构设计,可同步采集压力、温度、切向力、表面纹理以及接近觉等多维信息。其中,接近觉可在物体尚未接触时,最远于20厘米处感知其靠近;切向力传感器则通过单点感知与阵列化设计,获取曲面不同位置的切向力信息。
硬件实现可靠、稳定的感知只是第一步。如何持续获取高质量触觉数据,并让模型有效使用这些数据,是触觉技术走向具身智能应用的下一道关口。
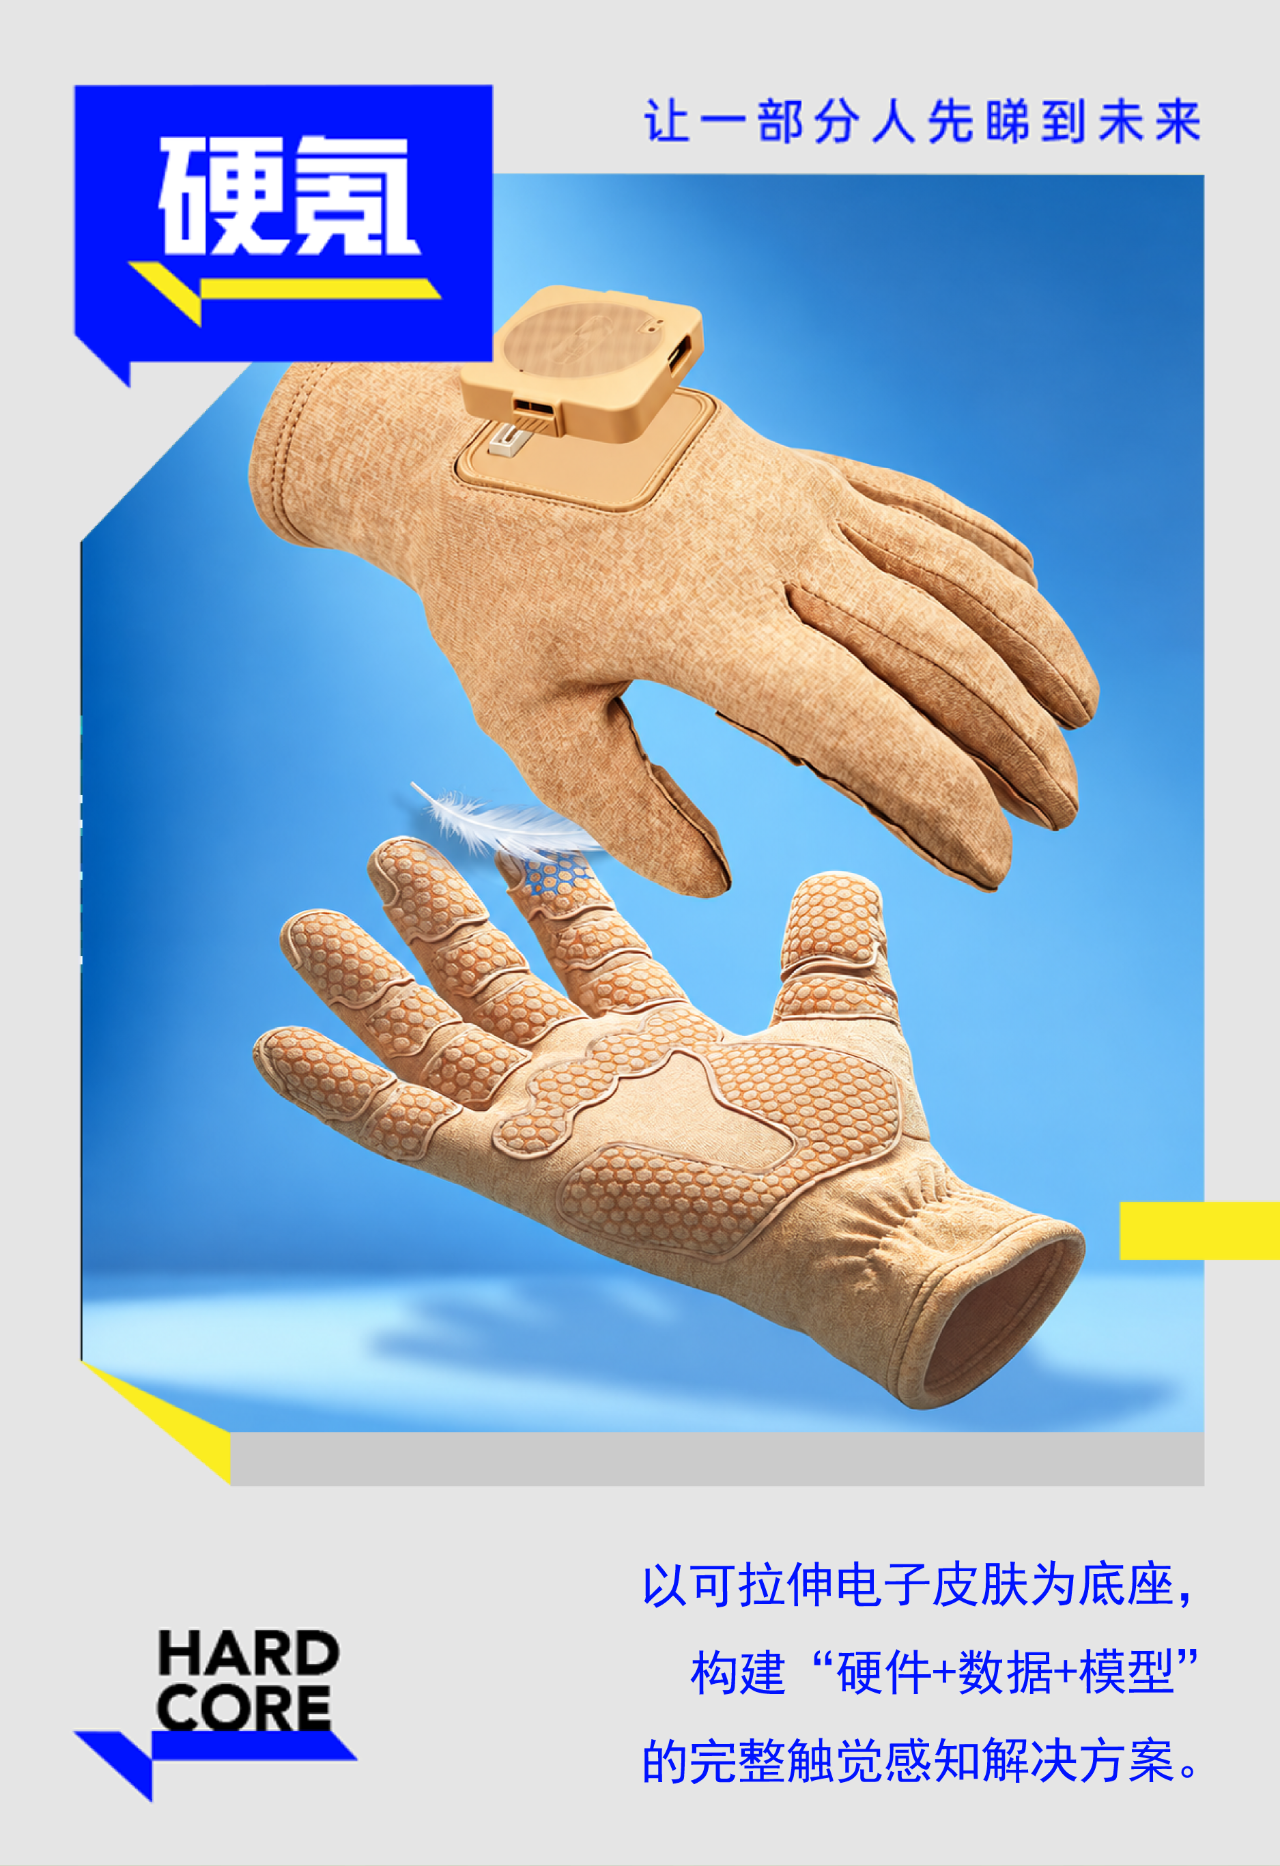
途见推出的TachinGlove柔性触觉数据采集手套,可采集法向力、切向力等多模态信息,具备千级传感点位,能感知mN级微小力。核心的空抓无脏信号设计更是为提高触觉数据纯净度、降低后续清洗成本提供了源头解决方案。
有了好的硬件入口,还要实现高质量触觉数据的稳定大规模获取、完成多模态信息时间对齐,并最终输出可供模型直接调用的有效信息。
当前一条重要路径,是借助穿戴式触觉采集设备完成数据积累。操作人员佩戴触觉手套完成各类实操动作,设备同步记录触觉信号、画面信息与手部姿态,将人类在真实物理世界的操作经验转化为机器人可学习的多模态训练素材。其优势,是无须等待高自由度灵巧手整机成熟,就可在真实操作中持续积累触觉视觉姿态对齐的数据。
但穿戴式采集并非简单地把传感器集成到手套本体,关键在于产出的数据能否满足模型训练要求。若触觉信号与视觉画面存在时间差,“看见”和“触摸”的信息便难以对应,影响训练效果。
针对这一问题,途见在推出TachinGlove触觉手套时配套自研Ego方案,实现触觉与视觉的毫秒级时间对齐;客户也可借助官方SDK,对自有Ego设备进行数据同步校准。经过对齐处理,触觉数据具备了接入多模态训练链路的基础条件。

途见触觉数采手套(图源/企业)
此外,途见在TachinGlove正式发布的一个月后,又推出了TachinGlove Snap快拆版,使采集模块能够重复使用,更适合高频率、多批次的数据采集场景,为高质量触觉数据的规模化积累提供支持。
但仅仅完成数据采集与时间同步还远远不够。下游客户并不会直接解析传感器点阵输出的底层原始电信号,更需要经过加工后的高层语义输出:识别接触事件、判断交互状态,输出可直接对接系统的标准化结果。“有些客户没有意愿去处理底层传感信号,更希望拿到已经完成解析的输出,例如发生了哪类接触行为、交互对象具备哪些特征,从而能够直接接入模型与控制系统。”赖建诚说。
这也意味着触觉企业的能力边界不能局限在硬件制造,算法与模型能力同样至关重要。基于对齐后的触觉数据,途见正在搭建触觉专家模型,围绕接触语义理解、滑移检测、空间受力解析和多源时间对齐等能力,探索触觉与视觉、语言、运动控制的VTLA多模态融合。
从产业应用看,穿戴式触觉采集设备的价值,早已超出传感器硬件本身,而是为整个触觉智能赛道搭建起可复用的数据底座。稳定采集、精准同步与模型化解析相互衔接,才能让触觉数据从原始信号走向可复用的训练和交互信息。
目前,途见以材料和器件工艺为底座,以触觉手套与消费级电子皮肤为产品入口,叠加高精度数据同步、触觉专家模型、VTLA多模态融合的上层能力,进一步搭建起“硬件+数据+模型”的完整触觉感知解决方案。
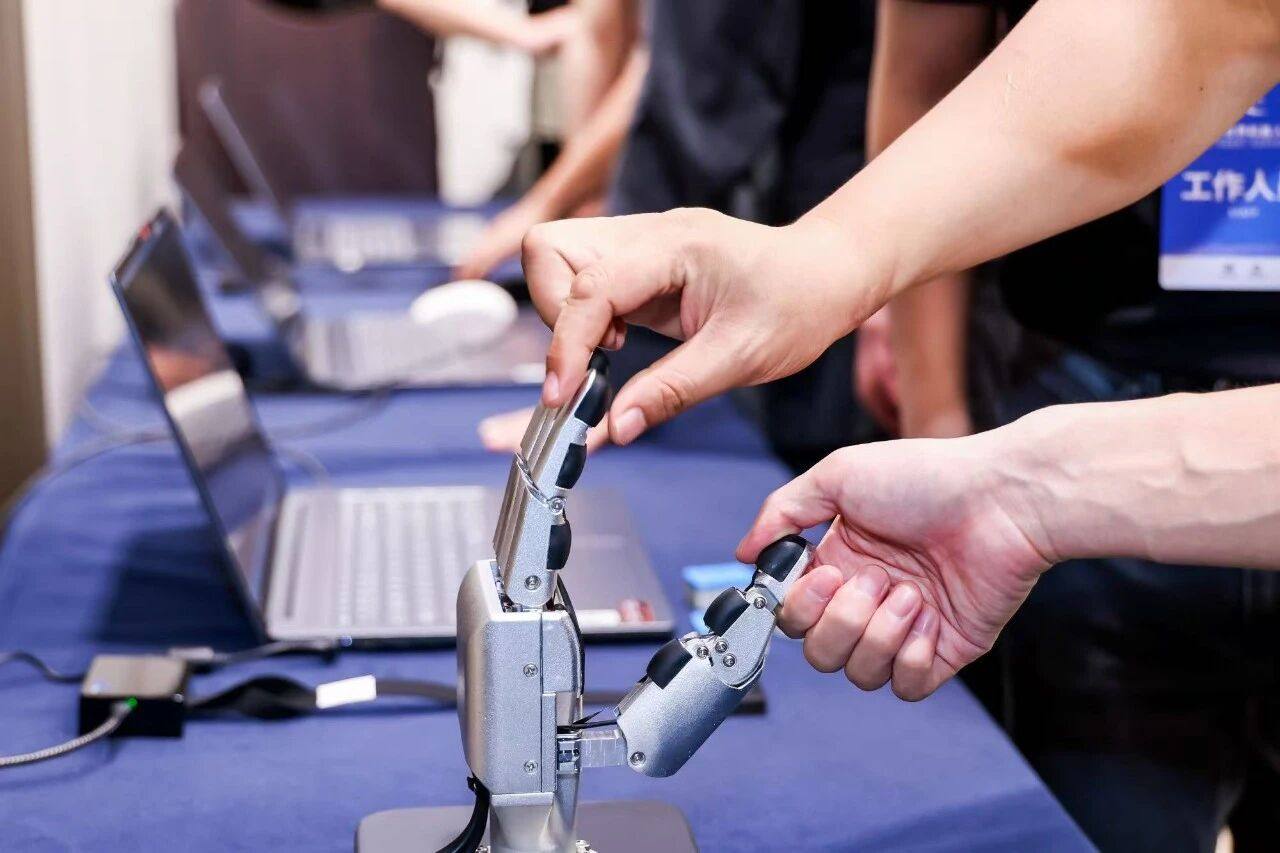
途见柔性触觉技术在灵巧手上应用(图源/企业)
在商业化进度上,途见科技并没有把全部赌注押在具身智能赛道。一方面,公司面向机器人本体企业提供灵巧手全覆盖触觉、机械臂防碰撞和全身感知方案;另一方面,将技术向智能汽车、消费硬件、健康监测、情感陪伴等场景延伸,落地智能座舱感知与防夹系统、智能睡眠监测床垫、足底姿态康复感知设备、AI交互玩偶等产品。
不同业务场景下,客户的核心诉求各有侧重。处于研发阶段的具身智能更看重方案适配能力;消费级硬件则对成本、器件寿命和批量生产一致性提出更高要求。
目前,部分灵巧手项目仍处于小批量定制开发阶段,产品指节结构差异较大,开模与人力成本分摊到少量样品上,推高了单件价格。相比之下,消费硬件往往是十万级起订量的标准化订单,一套模具便可持续投产,能够充分摊薄开模、工艺、人力等各项投入,把器件单位成本压到更低水平。
赖建诚表示,“单纯依托机器人领域的科研小单,很难实现触觉器件的规模化降本,我们需要借助消费端标准化量产,完成整套供应链的成本闭环。”
从具身智能到消费级应用,途见科技正在验证一条从材料创新到系统输出的完整路径。按照规划,公司将在北京建设自动化产线,将柔性电子皮肤的制备从手工间歇模式升级为连续性制造,以提升规模化交付能力。
以下为硬氪与途见科技创始人兼CEO赖建诚的访谈节选(略经编辑):
硬氪:当前业界对触觉交互的技术路线是否形成相对统一的共识?工程化卡点主要集中在哪些维度?
赖建诚:业内对于触觉传感系统的关键评价维度,已经形成初步共识。其中有两点尤为关键:一是传感单元的空间分布能力,二是输出信号的保真与准确度。
实际开发中,首先要避免空间采样定位偏差。如果接触点作用于阵列左侧,传感输出的坐标却偏向中部,这类空间定位误差会直接引发系统算法误判,影响功能可靠性。
另一类问题是传感阵列的感知盲区:在外力均匀加载、应力弥散分布时,阵列内部若有局部采样点缺失,形成类似“斑秃”的感知空洞,就会导致全域触觉感知的一致性被破坏。参加行业展会时,我通常会直接对诸多参展的样机做按压、摩擦等实机测试,一些在实验室标定条件下不易显现的问题,可能在更接近真实使用场景的测试中暴露。
整个行业仍在解决触觉传感的工程化问题。据部分下游客户反馈,一些方案存在需要频繁标定、传感信号漂移等情况;即使将连续变化的模拟信号简化为触发判断,也可能出现误触发或漏触发。要进入实际应用,长期稳定性与信号一致性必须经得起验证。
硬氪:目前触觉传感赛道参与者众多,站在行业视角,如何看待未来1到3年的竞争格局?
赖建诚:现在赛道涌入大量同行,我认为这是一个积极信号。但要看到,当前触觉技术真正的竞争对手,其实并非行业内的同类方案,而是纯视觉方案。
从具身智能兴起至今,始终存在一种观点,即仅凭视觉信息就可以解决机器人绝大部分感知任务,触觉并非必需。但触觉要证明的是,缺少触觉感知,很多任务就无法高质量完成——视觉可以复刻动作表象,却无法捕捉接触交互背后的物理本质。
现在入局者变多,代表行业正在走向成熟,但最终会走向怎样的格局?核心落脚点,是做出真正适配具身智能需求、可落地的产品,其中有两个基础底线,一是外形与形态的适配能力,二是传感数据的保真度。
仅仅做出可用的硬件,本身就已经是巨大挑战。触觉传感器属于全新的自研器件,需要在材料、器件和工艺上持续研发,并不像部分赛道可以通过现有零部件集成拼装出成品。这有点类比早年柔性显示行业,当时涌现出一大批创业公司,都瞄准柔性显示赛道;但只有真正做出性能达标、满足终端实际需求的产品,解决形态适配、弯折可靠性这类硬性指标之后,行业才完成一轮收敛。这非常考验企业的综合工程实力。
未来1-3年,我们首要目标是实现高性能、高可靠触觉传感器件的规模化量产,同时要建立与具身智能客户深度协同的能力。企业不能只停留在硬件交付层面,还需要将触觉信息转化为模型可调用的结构化表征(词元化),降低下游集成成本。
所以往后看,具备长期竞争力的触觉企业,不仅要掌握制造能力,还需要补齐算法与模型能力,形成软硬一体化的综合能力,和下游客户开展深度协同开发。
2025年,人形机器人产业迎来爆发拐点。特斯拉Optimus量产在即,华为、宇树等企业加速技术突破,行业正从“实验室研发”向“规模化落地”跃迁为打通产业链上下游协作壁垒,艾邦机器人正式组建"人形机器人全产业链交流群",覆盖金属材料、复合材料、传感器、电机、减速器等全硬件环节,助力企业精准对接资源、共享前沿技术!
扫码关注公众号,底部菜单申请进群