当前,具身智能热潮席卷全球。大模型赋予机器人越来越强的“大脑”,使其能够理解复杂指令、识别多样场景、规划精细任务——这无疑是巨大的进步。与此同时,机器人的运动能力已趋近甚至超越人类水平。
然而,在机器人操作层面,发展却严重滞后。与思考、运动能力相比,机器人的自主操作能力甚至不及一个两三岁的孩子。操作,是机器人领域最具挑战性的研究方向之一,而恰恰在这一最需要“动手”的维度上,机器人离真正的自主,还差得很远。这是因为:
可以发现,操作涉及的是“物理接触”而不仅仅是“信息处理”——思考可以靠堆数据和算力来进步,运控也可以靠动力学建模来突破,但操作完全不同,它面对的每次接触都是非线性的、充满不确定性的,而且必须依赖毫秒级的实时物理反馈。 那么,要如何应对机器人的操作难题?
在橡木果, 我们的做法是:不急于为机器人打造一个无所不能的“大脑”,而是先赋予它一个与生俱来的“身体智慧”:具身本能。
一旦让机器人在物理世界中先拥有自己的“本能直觉”和“肌肉记忆”,它所展现出的操作智能,将超越简单的动作复刻,真正走向通用与自主。
今天,橡木果Acorn Robot正式发布“本能驱动”技术路线,以一条“自下而上”的路径重构具身智能技术底座。
我们摒弃了主流的“大数据预训练+模仿学习”路径,转而回归物理世界的第一性原理——从本能出发,先赋予机器人操作本能,继而在与物理世界的交互中自主涌现操作智能。
一、我们的起点:一个被忽略的关键发现——操作存在“本能” 在橡木果,我们的团队横跨清华机械工程与哈佛神经科学专业。早在2017年的课题研究中,团队便意识到一个被机器人领域长期忽略的事实:操作行为与语言行为,在底层运行机制上存在本质差异。
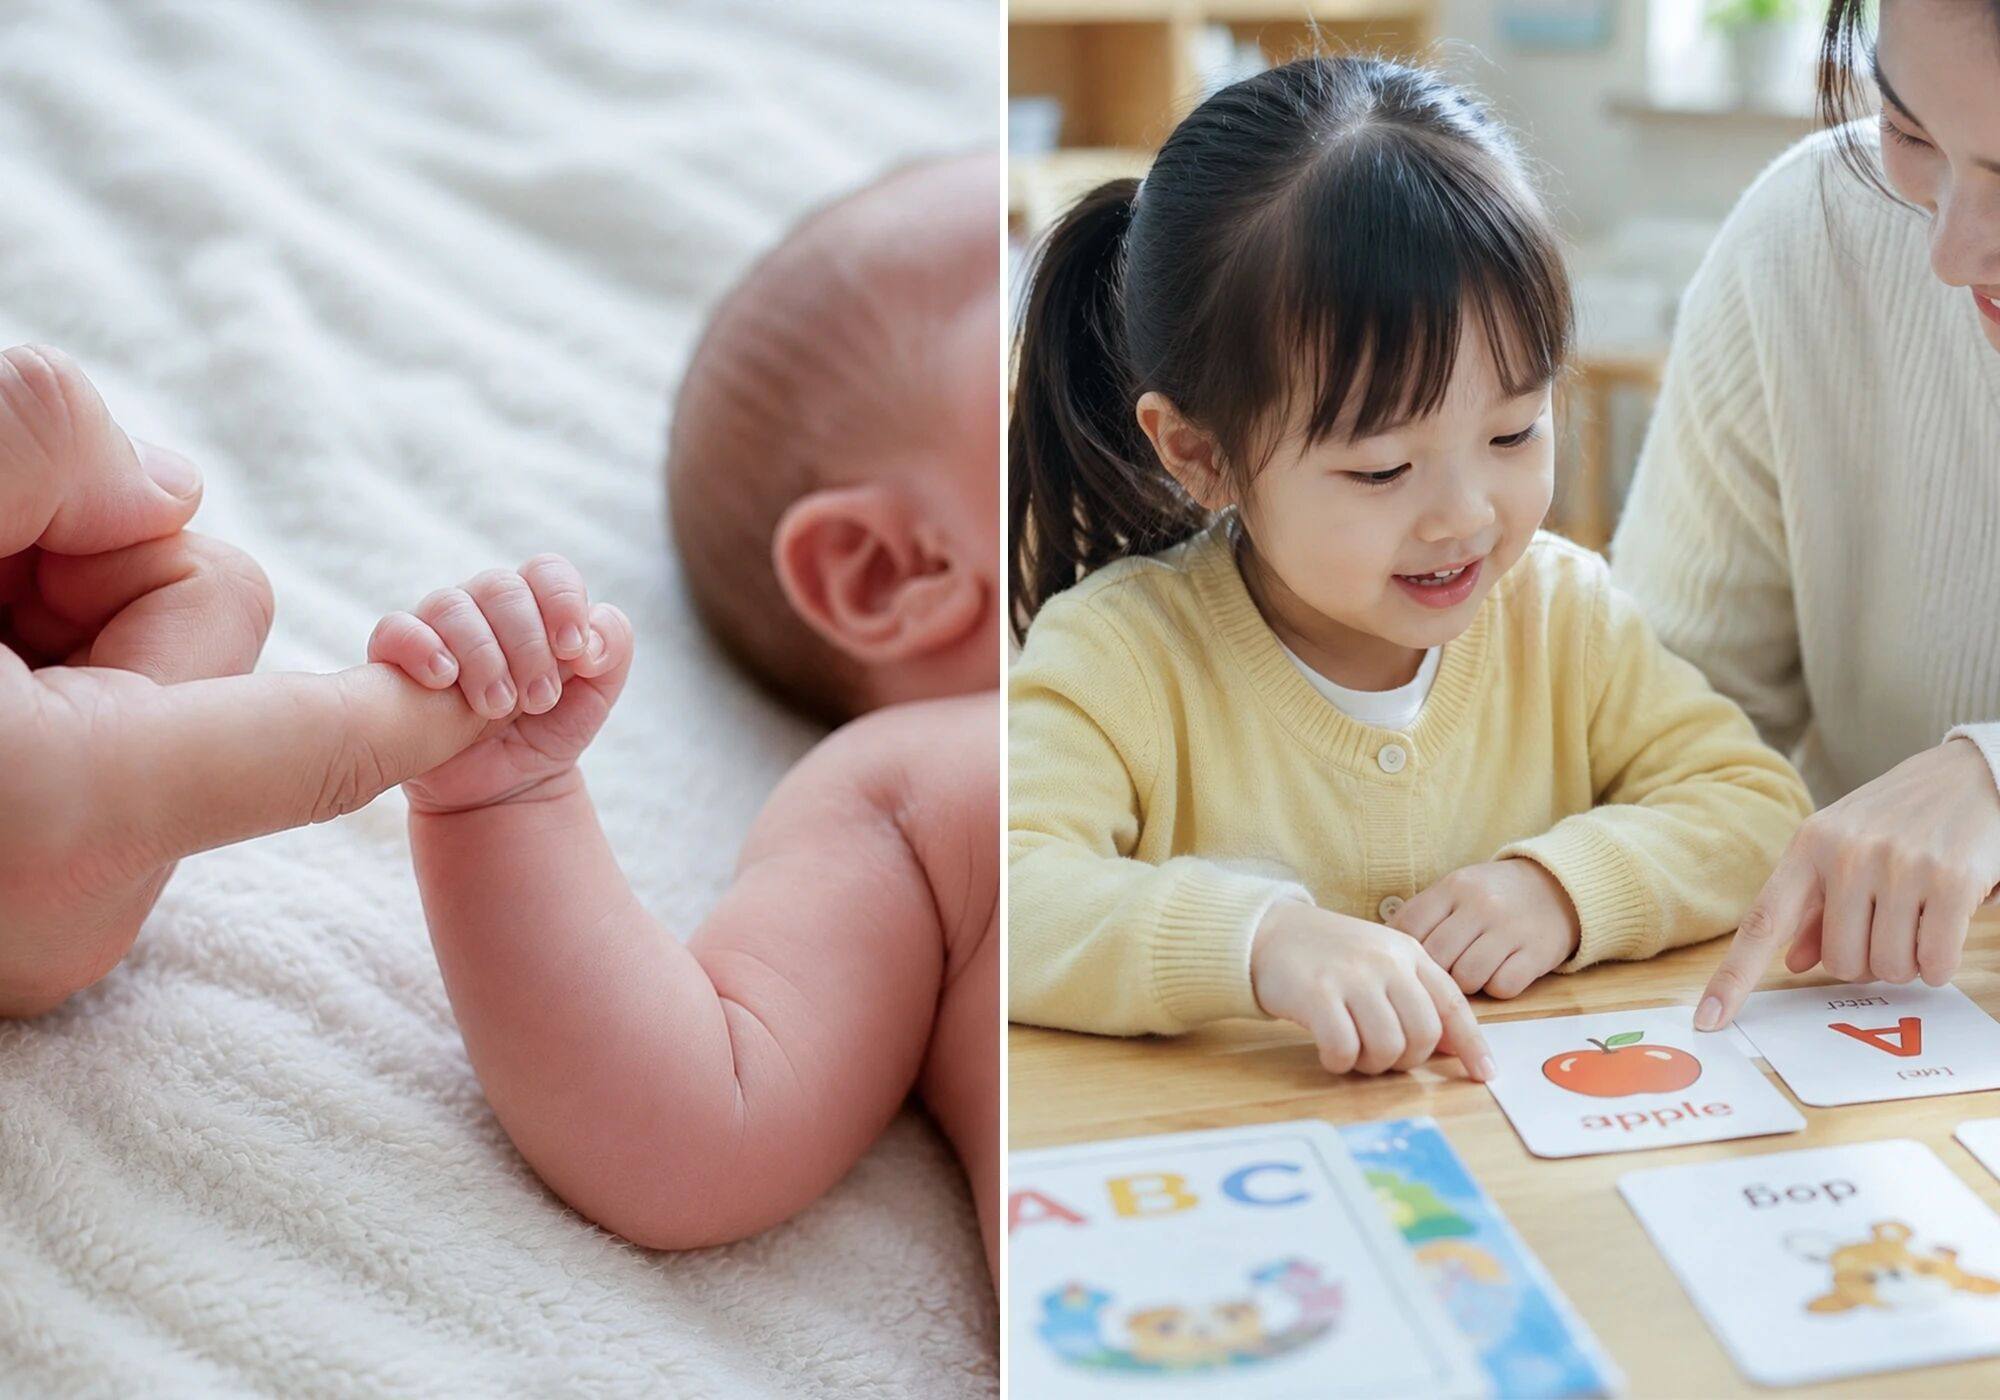
语言没有先天本能 ——小孩出生后若不接触语言,一辈子都学不会说话,且学什么语言就说什么语言。但操作恰恰相反:全球所有人抓取物体的行为高度一致,无论年龄、文化、环境,但从未有人“教”过我们如何抓东西。这说明操作行为背后存在本能 ——出生即有、不受后天环境影响。 天生操作本能 vs 后天语言训练
本能并不直接规划具体的执行路径,而是为行为树立内在期望,一旦确立,所有行为都会自发地向这个期望持续收敛。——这个发现,成为了橡木果技术路线的原点。
二、对数据驱动、自上而下技术路径的审视:没有最好的预训练模型,只有最适配硬件的模型
当前具身领域广泛采用的技术路线,如VLA(视觉-语言-动作)端到端架构,将任务规划与操作执行耦合在“感知-动作”这一黑盒映射中,试图用“更多数据、更大算力”解决所有问题。这种数据驱动、自上而下的技术路线,面临着三大不可回避的现实困境:
第一、数据规模问题: 语言只有一个信息模态,而操作涉及语言、视觉、触觉三个模态,并且动作输出还与具体的硬件(电机、传动形式、手指数量等)强相关。任务和硬件一旦耦合,泛化所需的数据量将是指数级增长,远超自然语言Scaling Law的范畴。任何一家公司都不可能采集到足以覆盖所有硬件本体和操作场景的数据。第二、算力消耗问题: 操作执行要求毫秒级的实时响应。一个动作要么瞬间完成,要么失败。这就要求模型必须在边缘端以严苛的功耗和时延限制下运行,无法像语言模型一样依靠云端算力进行“慢思考”。一个很现实的对比是:GPT这种纯语言模型,即使依托无比庞大的云端算力,目前依然是“一个字一个字往外蹦”。操作任务涉及的模态远多于语言,所需的算力更是呈指数级剧增,然而物理世界中的操作执行,无法容忍像语言模型那样“一个字一个字地蹦”,当物体即将从指尖滑落,机器人难道要等待模型慢慢吐出下一个指令?这显然是不可能的。
第三、泛化迁移问题: 当前具身操作模型的泛化性和迁移性仍处于很初级的阶段,距离可以跨任务、跨本体泛化迁移的通用操作能力还有着很大的差距,“换场景就失灵”就像一个魔咒,阻碍着具身操作模型的落地应用。为应对以上问题,表面解法是构建海量、优质、多元的数据,并持续提升算力。但更深层的核心问题值得深思:大语言模型所依托的数据驱动、自上而下的技术路线,是否同样适用于操作模型?
在具身操作中,任务规划与操作执行同时存在,任务(如“叠衣服”)是知识层面的,可以自上而下学习,做到规则统一。但硬件执行必须适配每个个体硬件的细微差异——即使两个外观一模一样的夹爪,导轨松紧不同,训练出的模型参数就天差地别。
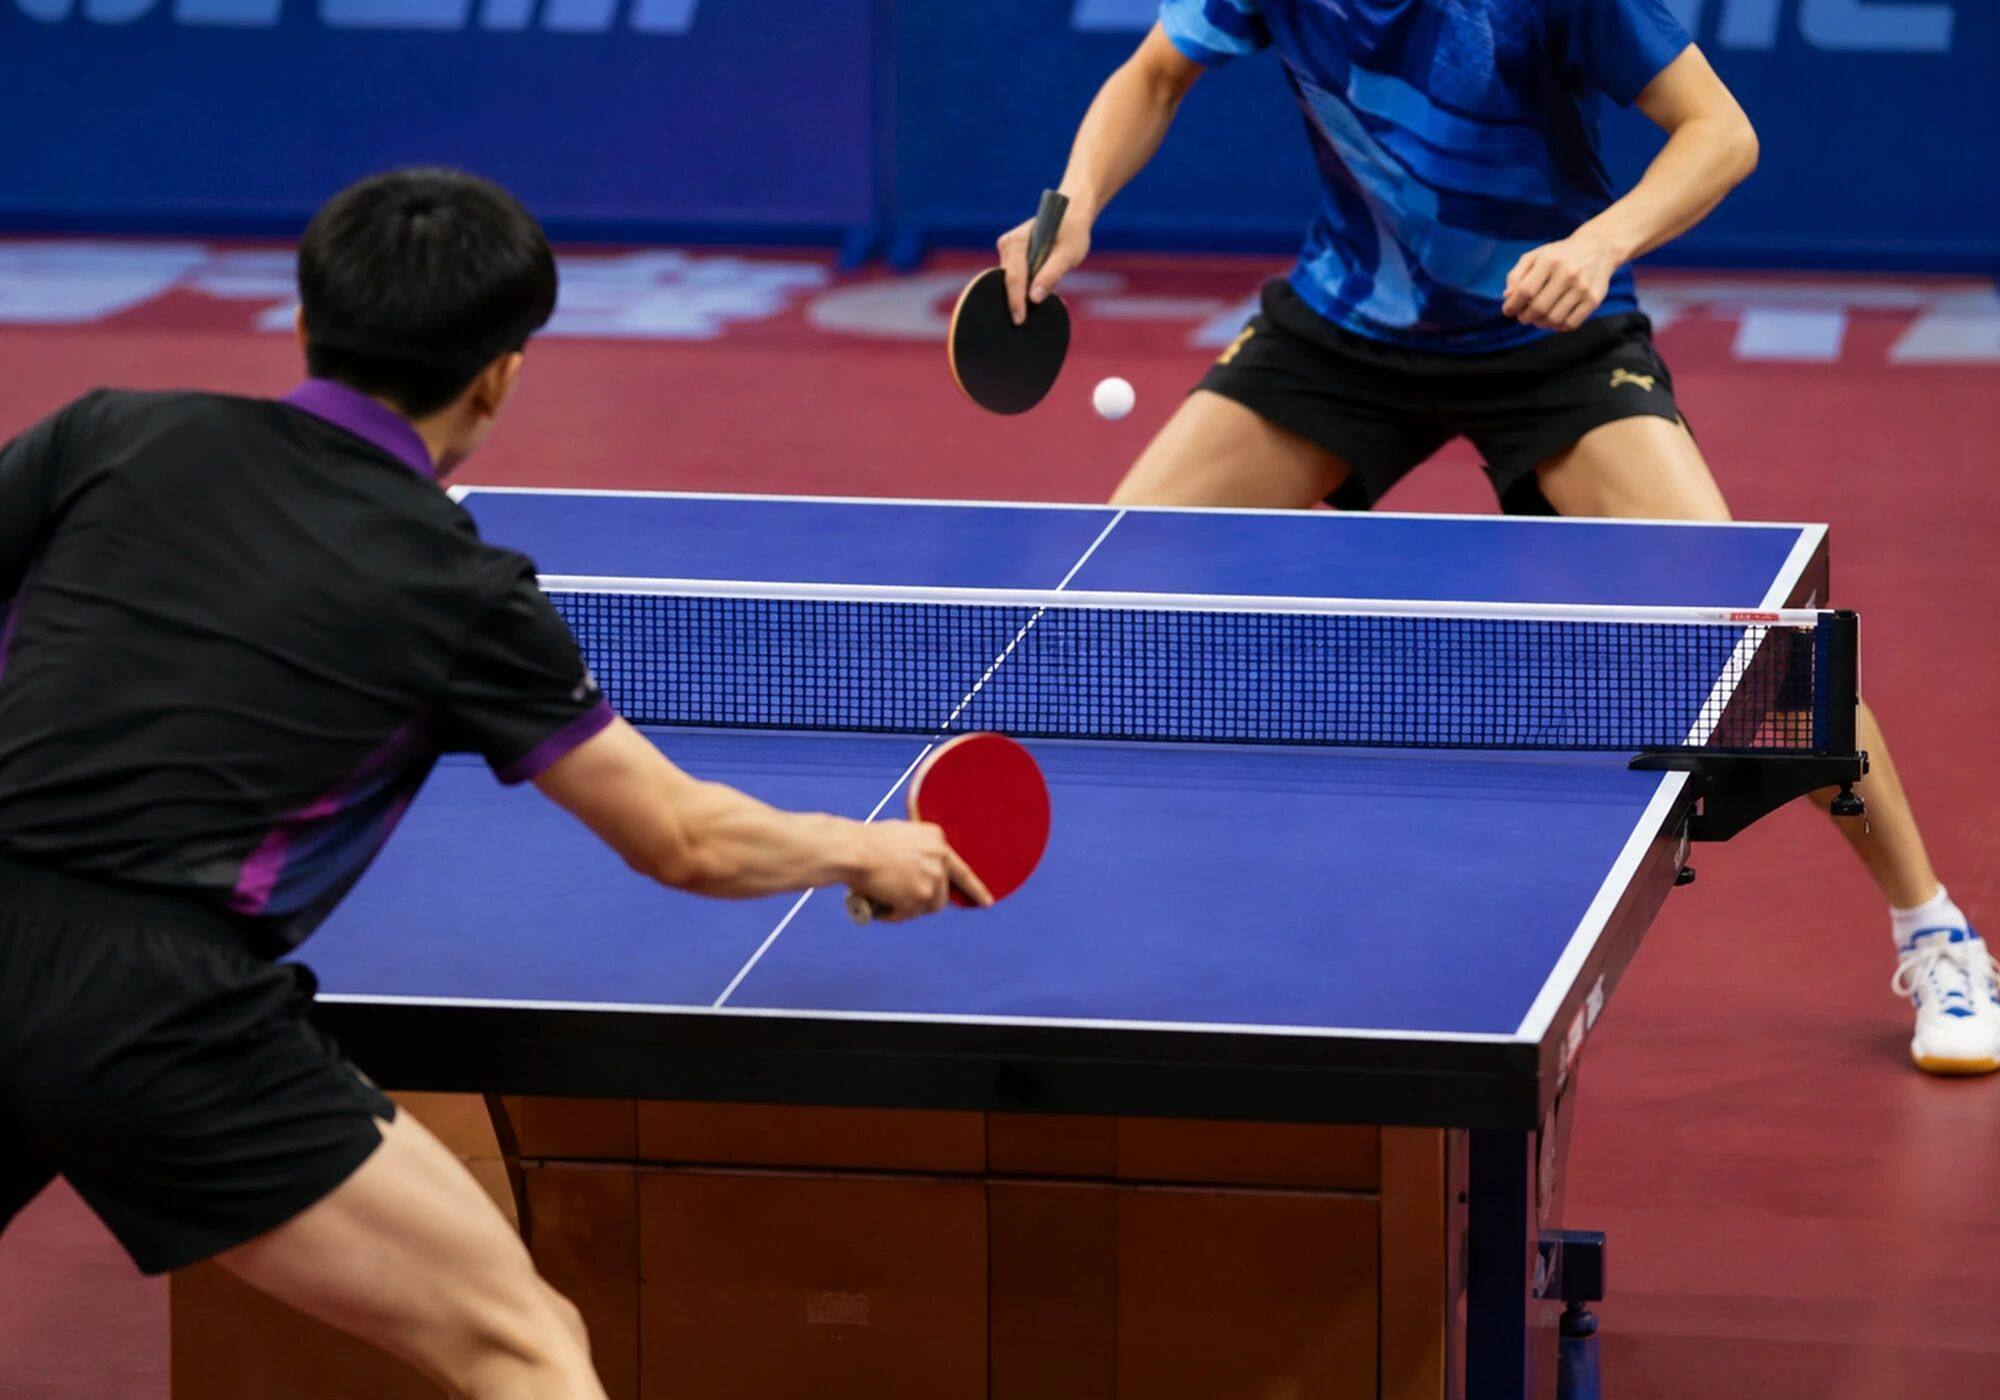
一个比较生动的类比是:打乒乓球的规则全世界一样(任务),但不同选手的打法完全不同(硬件适配)。
所以,任务泛化与硬件泛化的逻辑完全不同。对操作而言,没有最好的预训练模型,只有最适配硬件的模型。 打乒乓球规则一样,但不同选手打法不同
三、橡木果的技术路径:任务规划与操作执行解耦,自下而上构建通用操作模型
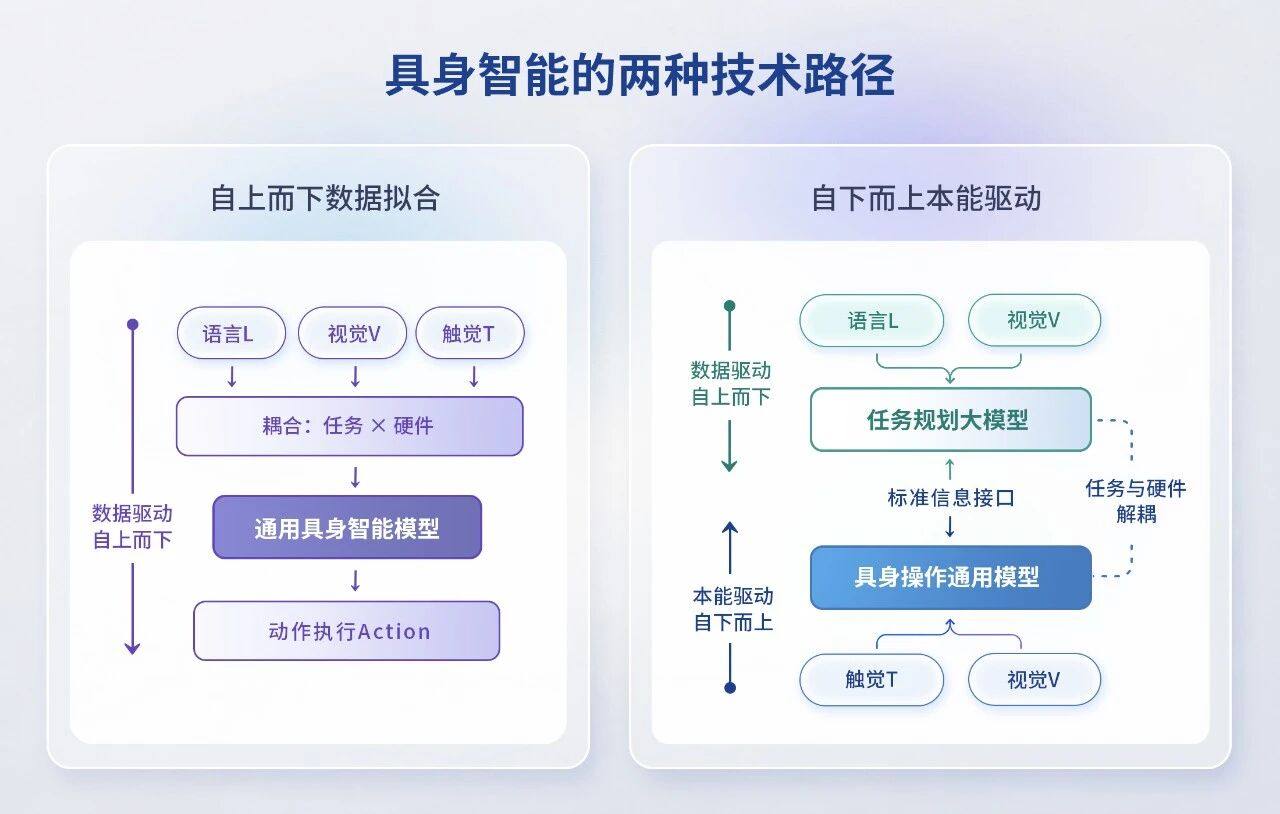
“任务”与“硬件”在泛化逻辑上的 先天区别决定了,它们不能在同一个黑箱模型中训练,而应各自独立演进,通过标准化接口协同工作。基于此,橡木果认为,应将任务规划与操作执行彻底解耦:
任务规划层 :负责知识推理、任务分解和全局规划。可通过自上而下的知识学习,其输出并非具体的电机电流指令或关节角度,而是关键图像帧和语义约束。 例如,对于“把这杯水端到桌上,不要洒”的任务,规划层输出的是一系列“物体开始在哪”、“物体最终应该落在哪”的目标画面以及“不要洒”的约束,而非末端执行器的具体动作路径。操作执行层 :负责将任务规划指令在真实物理世界中精准、鲁棒地执行。这是橡木果重点聚焦和突破的层面,由具身本能出发,采用了自下而上、自主涌现操作智能的技术路线。具身智能的两种技术路径:自上而下数据拟合vs 自下而上本能驱动
四、本能催生行为涌现:让机器人自主“长”出操作能力
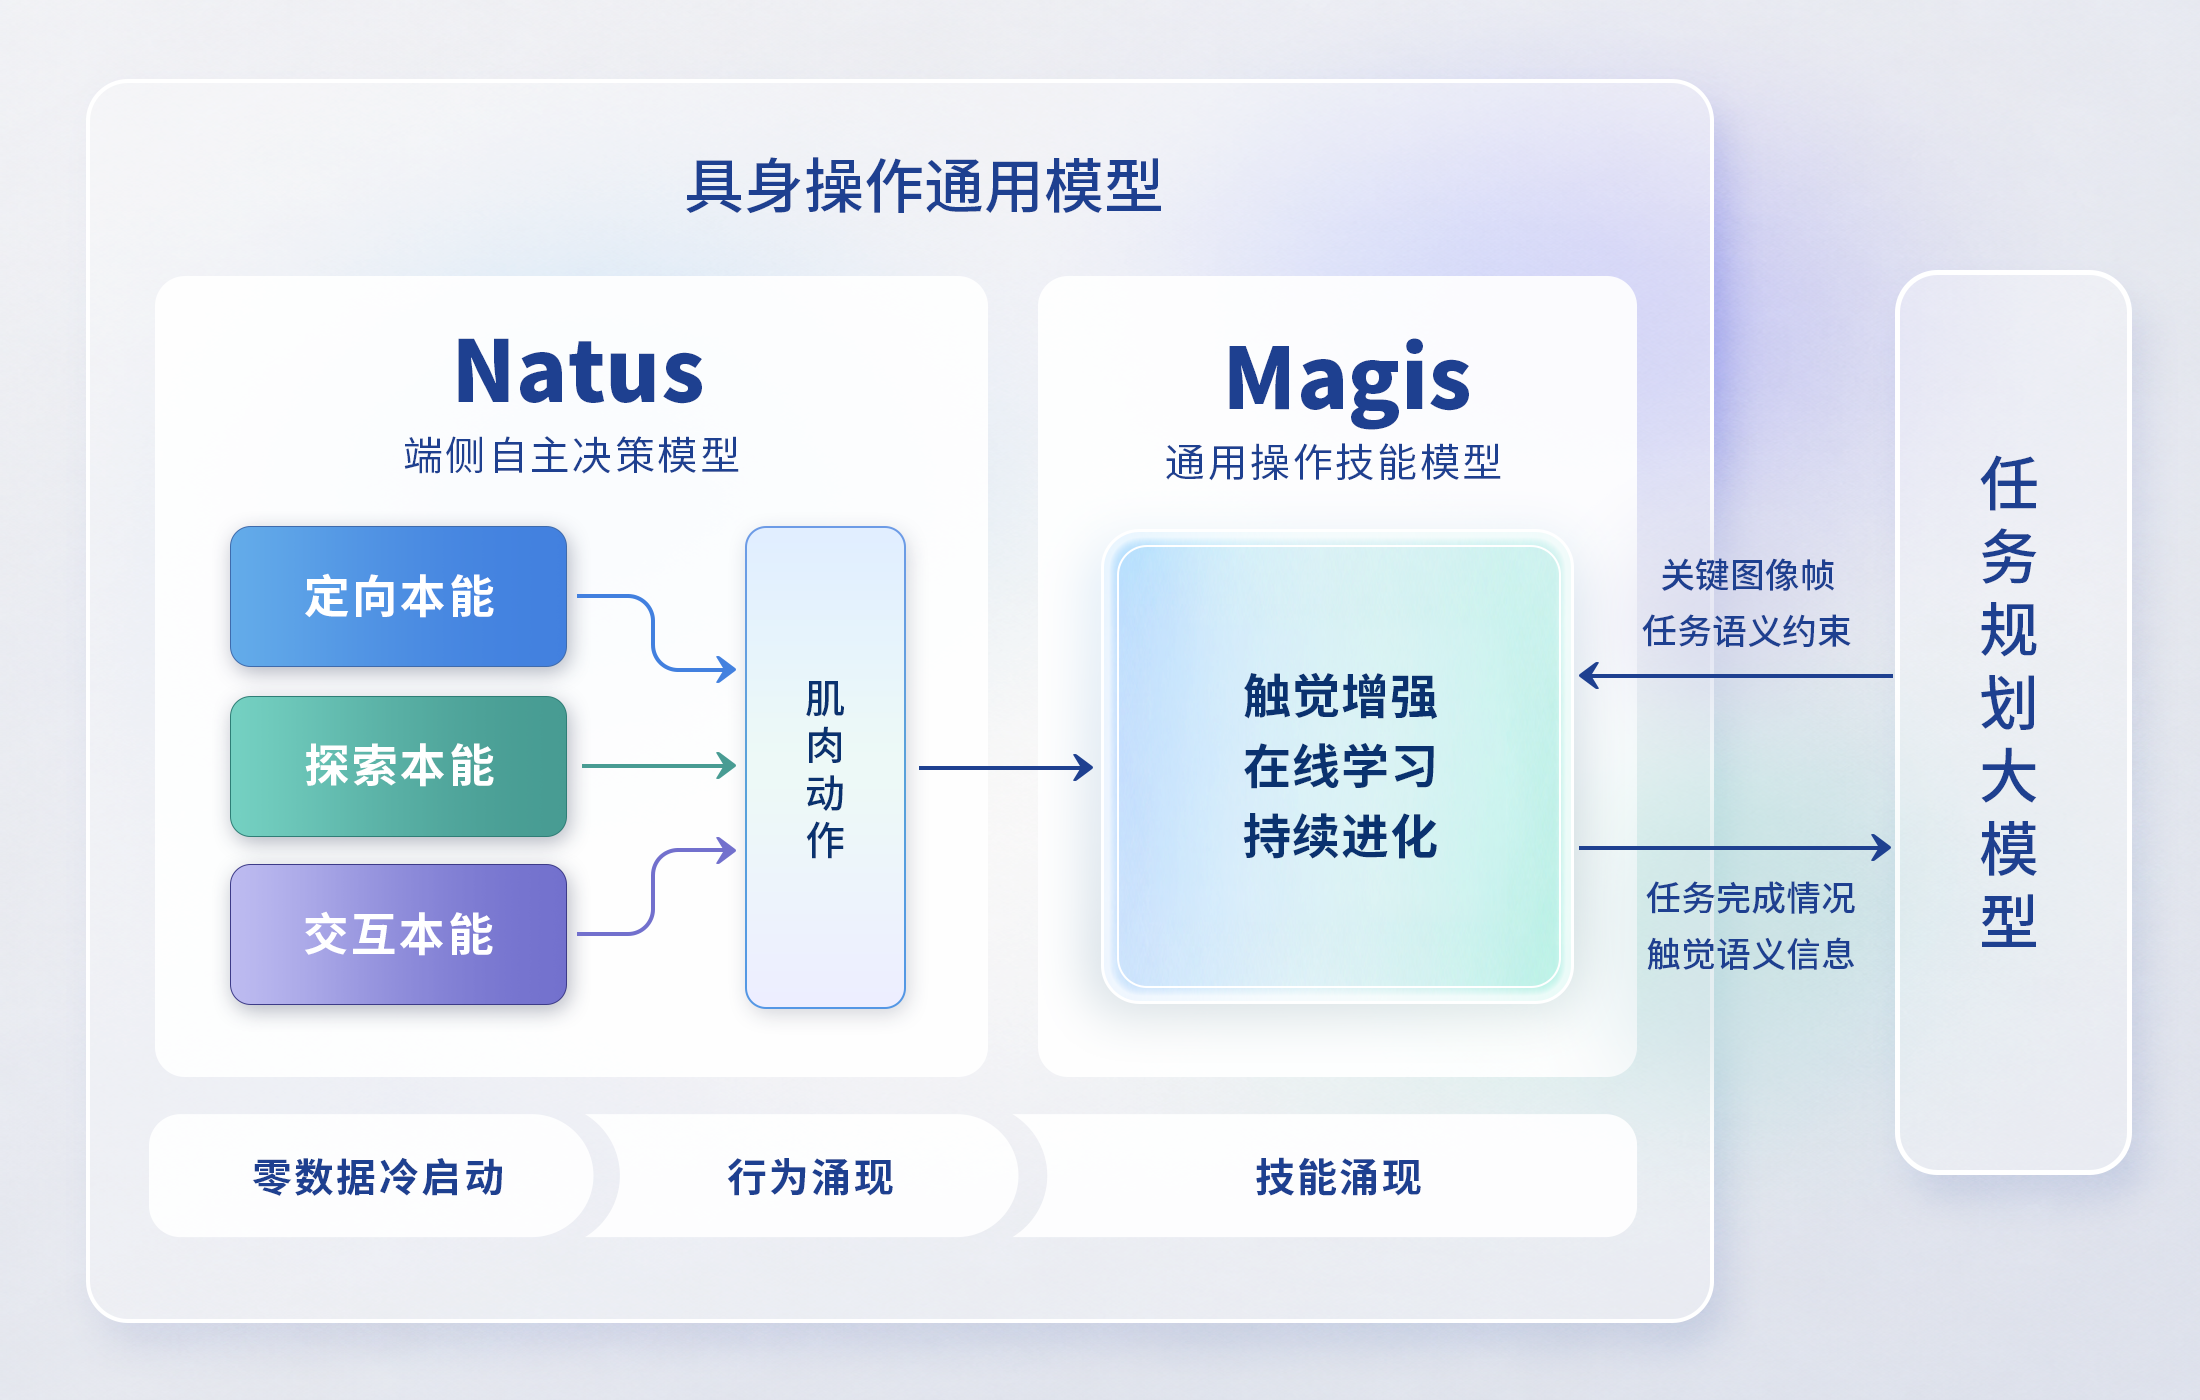
在操作执行层面,橡木果的最终目标是构建通用操作技能模型,实现“一上来就熟练”。但技能无法凭空掌握。因此,在通向具身智能之前,橡木果先赋予机器人具身本能 :通过构建端侧自主决策模型Natus ,让机器人获得类人的操作本能,催生行为涌现,保证“一上来就会做”;再依托真实物理世界中的探索与交互,不断熟练,最终构建第二个核心模型——通用操作技能模型 Magis ,实现“一上来就熟练”。
橡木果具身智能操作模型架构
Natus——端侧自主决策模型:零数据,冷启动,即插即用
从被赋予规则到掌握规律,橡木果认为,操作能力的来源,不应是数据拟合,而是物理世界中的具身交互。基于这一判断,橡木果摒弃了“输入-输出”的黑盒路线,转向由触觉感知驱动的本能驱动——这便是端侧自主决策模型Natus 的底层逻辑。
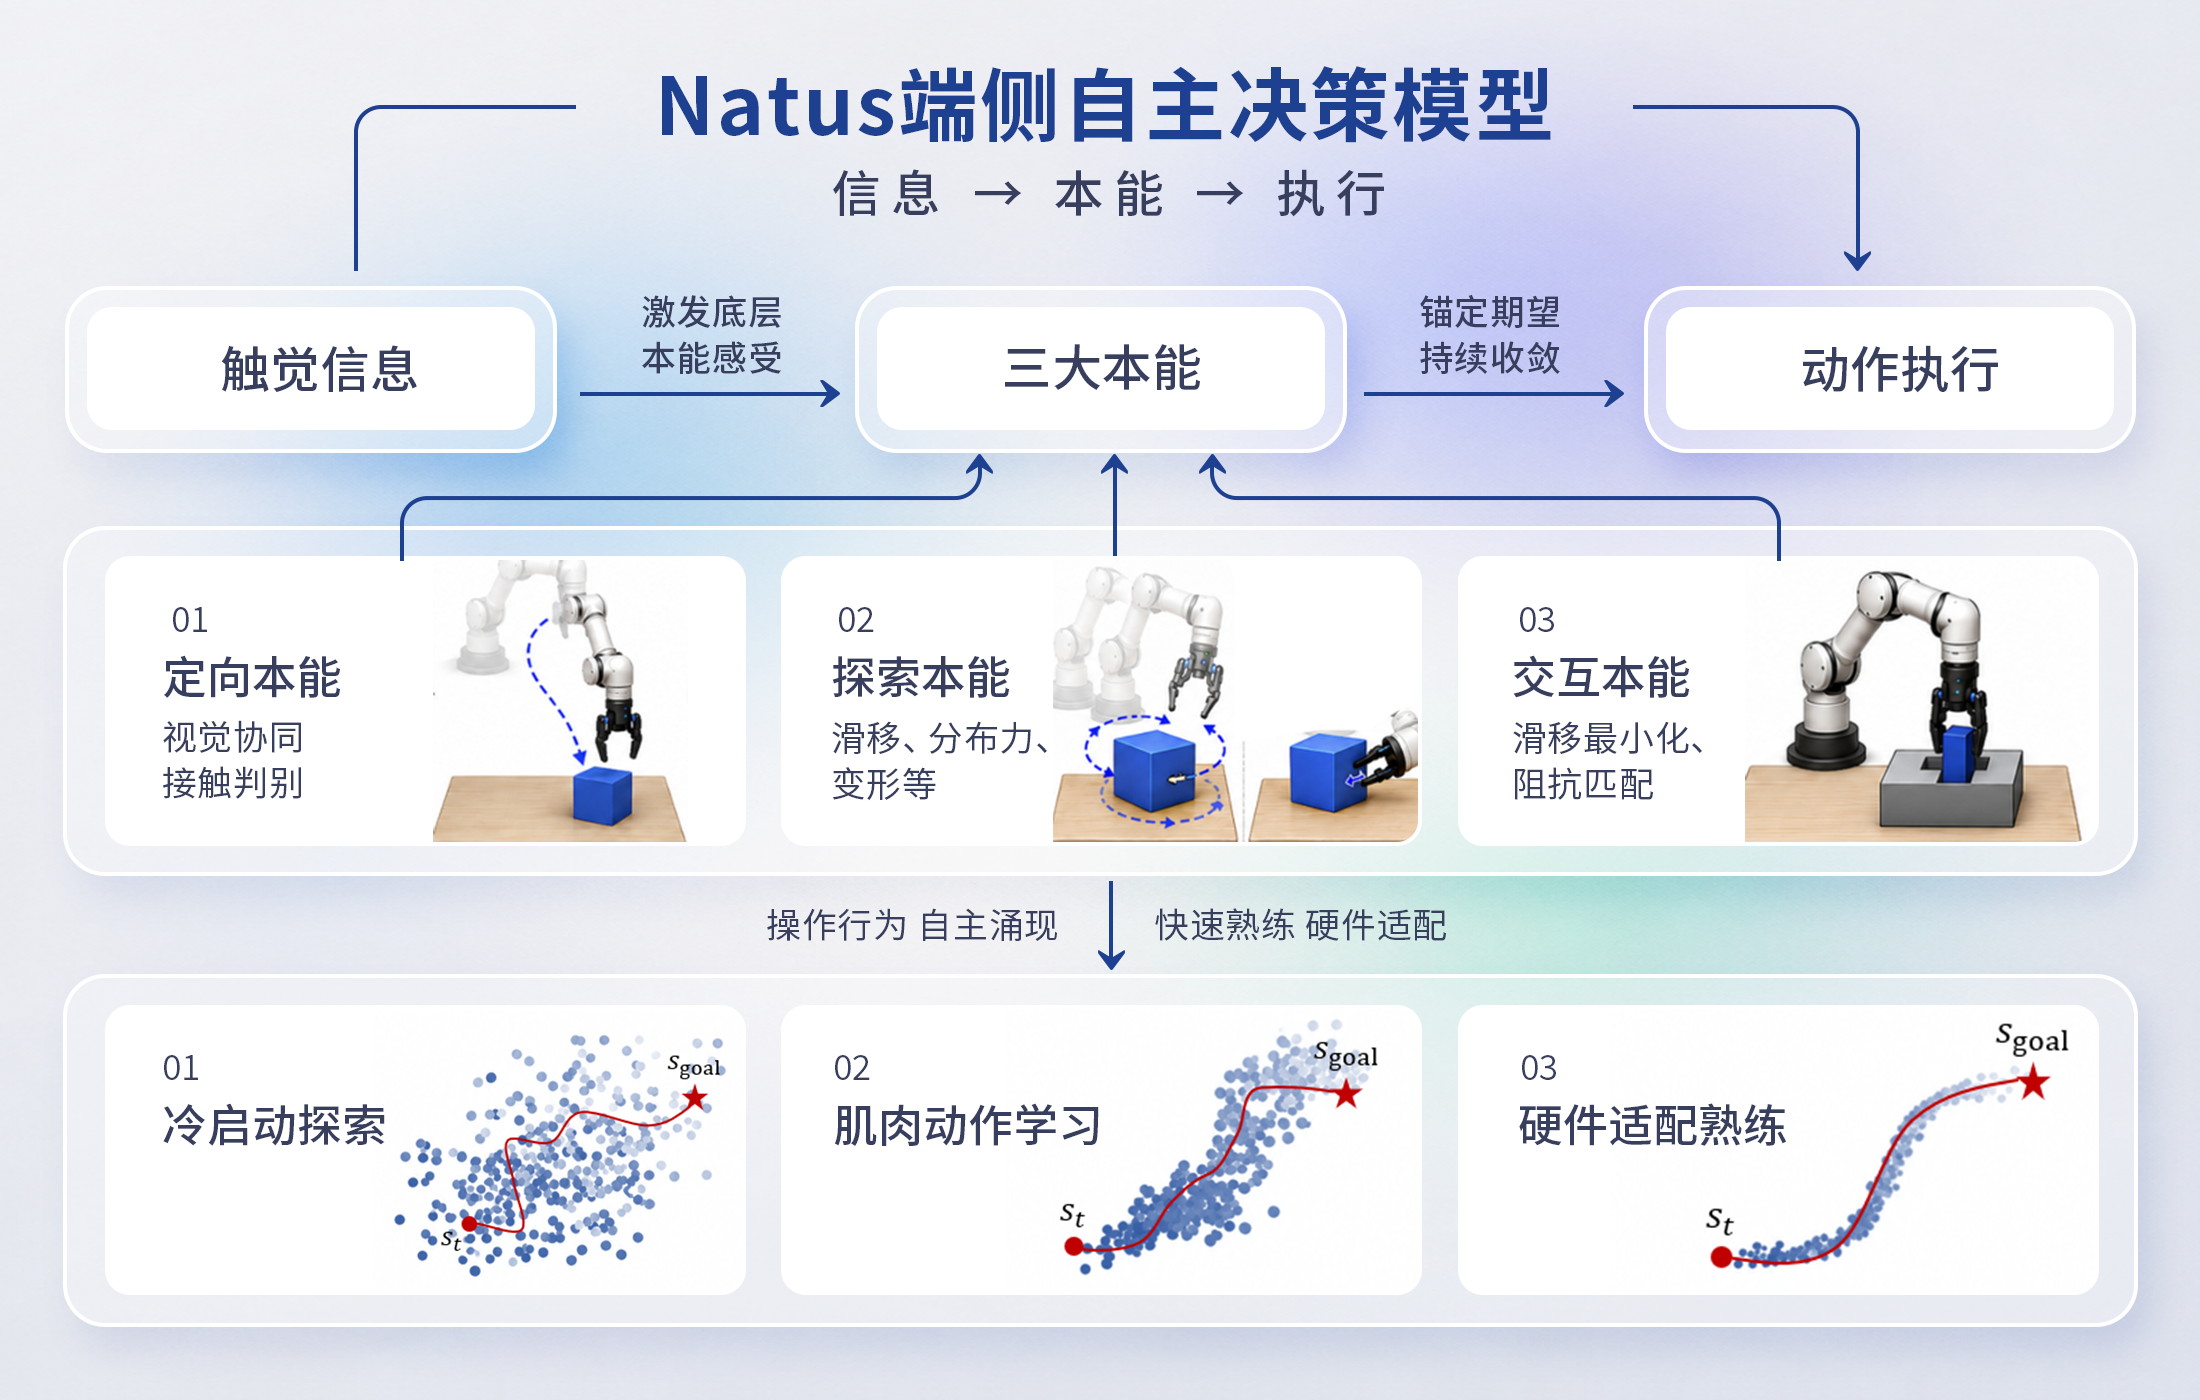
Natus完全嵌在末端的执行器中,是一个由触觉刺激直接驱动的、毫秒级响应的端侧模型。它赋予了机器人三大本能 :
定向本能 :用于构建接触关系。与视觉协同,指引末端向目标物体移动,如同婴儿对移动物体产生视觉追随的本能反应。探索本能 :用于构建约束关系。这是最复杂、也最体现“智能涌现”的本能。当末端接触物体后,该本能自动激活,它不预设任何动作,而是通过感知滑移、接触面积、分布力、形变等触觉信息,自主地沿着物体表面探索,寻找稳定的接触构型——不是通过预设程序,也不是通过模仿学习,而是由“建立稳定接触”这一本能催生出的自主行为(新策略)。这种探索行为极为自然,如同婴儿摸索一个新玩具,充满了“智能涌现”的色彩。交互本能 (如抓握/装配) :用于推进执行动作。当探索本能构建出稳定约束关系后,该本能自动激活,以“滑移最小化”或“阻抗匹配”为期望,自主地实时调节肌肉张力。如抓豆腐时增益调低(松),抓锤子时增益调高(紧)——所有调控均来自于触觉信息的实时反馈,无需任何训练数据。Natus赋予机器人的核心能力是“零数据冷启动”、“硬件自适应”和“毫秒级响应” 。它不需要任何训练数据,不需要任何微调,依靠本能反射构建触觉感知与肌肉动作之间的映射关系,出厂即具备操作的本能,能够适应不同物体和工况的特点,实现“一上来就会做 ”。进一步,可以在不断的探索过程中强化肌肉动作,形成肌肉记忆,实现“越做越熟练”。 正如疼痛反射不需要大脑思考,Natus让操作执行在物理世界中变得自然、流畅、鲁棒。
Natus端侧自主决策模型架构
在橡木果的测试中,团队发现,机器人面对从未见过的各种不规则形态的物体,会沿其表面自主探索,实时调整抓取策略,直到建立稳定的接触构型后成功抓起。
冷启动自主探索抓取各类异形物体
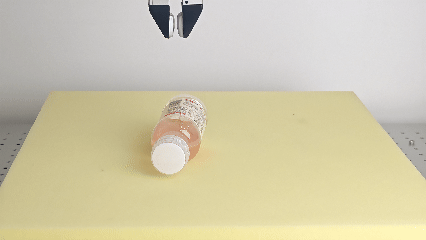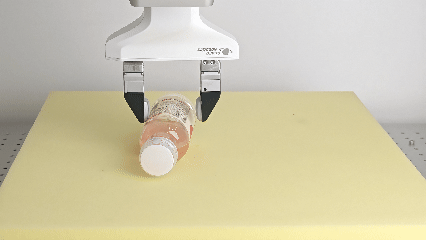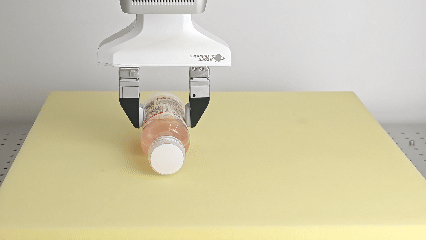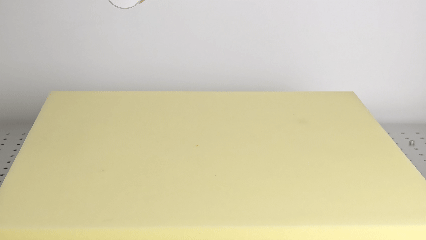
面对一个倾倒了半瓶水的瓶子,它会反复试探重心,逐步调整抓力。
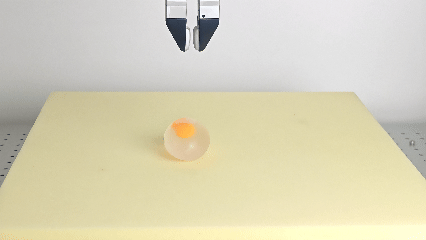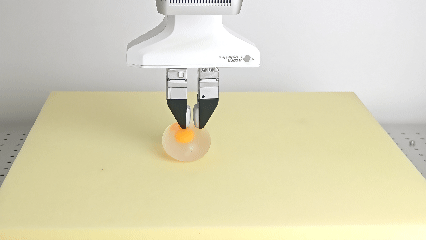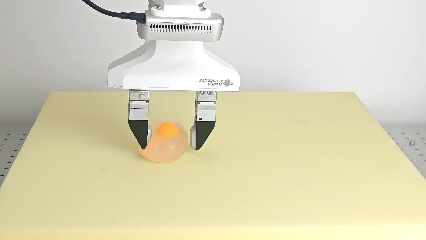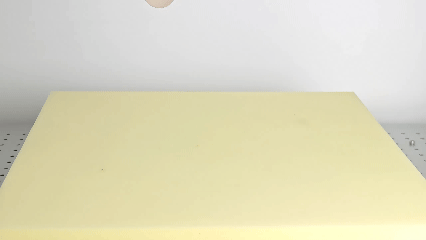
面对一个表面极黏、极易变形的解压球,也涌现出极其类人的行为。
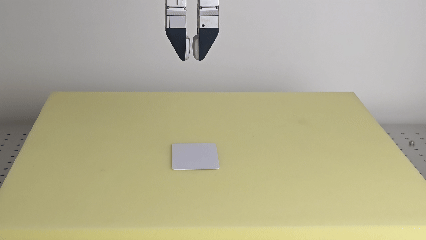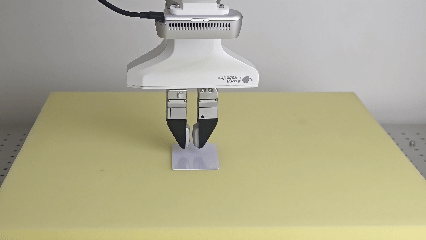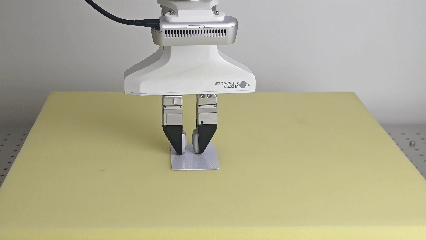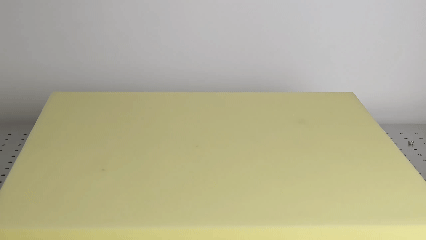
甚至,面对极薄卡片状物体,也能通过自主探索,不断尝试(推、翘、扣),成功抓起。
在交互本能的测试中,机器人未经过任何数据预训练,在抓取易碎的豆腐、水量不断变化的塑料杯、受外界动态扰动的极薄铁皮卷,抓取力都能够实时调整,确保抓取稳定且可靠。
在装配从未见过的线缆插头,即使存在较大的初始偏差,机器人会自主调整推进动作,直至鲁棒地完成接插任务。
这些行为不是编程预设,也不是数据喂养得来,而是本能催生出的行为涌现 。这种自下而上的行为涌现不直接规定动作,而是规定“规律”,让动作自主产生。这种规律可以类比万有引力定律——万有引力定律本身不描述任何具体的运动轨迹,却支配了从天体运行到苹果落地的无穷行为。本能同样如此:它不规定具体动作,却支配了操作行为背后的底层逻辑。 它让机器人在真实物理交互中拥有自主“长”出操作能力的可能性,而非被禁锢在一组预设的动作指令之中。
并且,由本能催生的行为,与数据喂养的路径截然不同——它不会附带任何多余的小动作,而是始终锚定于自身的本能期望,持续地向目标状态收敛。 五、从本能到技能:让操作智能在真实交互中涌现
Natus通过赋予机器人本能解决了“零样本启动与适应性”问题,但如果每次都靠探索,效率太低。
Magis——通用操作技能模型:跨本体、跨任务的技能迁移与泛化
Magis的使命,是让机器人实现“一上来就熟练”。其实现路径颠覆了行业范式:不是用海量视频去“教”机器人,而是利用Natus在真实物理世界中自主探索产生的、带有丰富精准触觉语义的数据,对视觉数据进行语义增强,然后训练技能模型。
具体来说:当Natus驱动机器人在真实世界中完成一次成功操作时,它记录的不仅是“成功了”这一结果,更是一整套丰富的物理信息——物体的重量、质心的位置、表面的软硬与粗糙度、抓取时的力分布与滑移趋势等。这些由触觉直接感知并自动“打标”的力学语义,会被叠加对齐到视觉数据上,进一步被用于训练构建技能模型。
训练数据需求大幅降低 :无需百万小时级别的操作视频。模型理解深层物理属性 :能泛化到从未见过的物体和场景。视觉追踪鲁棒性提升 :触觉可告知“物体始终在手上”,视觉不会因遮挡或相似物体而跟丢。Magis是操作智能涌现的重要标志,它将实现从“一上来就会做” 到“一上来就熟练”的技能迁移。
以抓香蕉为例:Natus 通过多次自主探索,最终完成香蕉的成功抓取。在此过程中,它不仅记录视觉图像,更通过触觉感知并自动完成语义打标——香蕉重120g,质心偏左,表皮粗糙,硬度中等。这些力学语义被实时叠加到视频帧上,使得用于训练的 Magis 技能模型能够真正“理解”物理世界的力学属性,而不仅仅是外观。基于此,机器人后续可直接选取最合适的抓取位置并施加恰当的抓取力,高效地完成目标任务,且具备跨物体的泛化能力。 六、触觉:构建操作模型的信息底座 — 完备性是第一原则
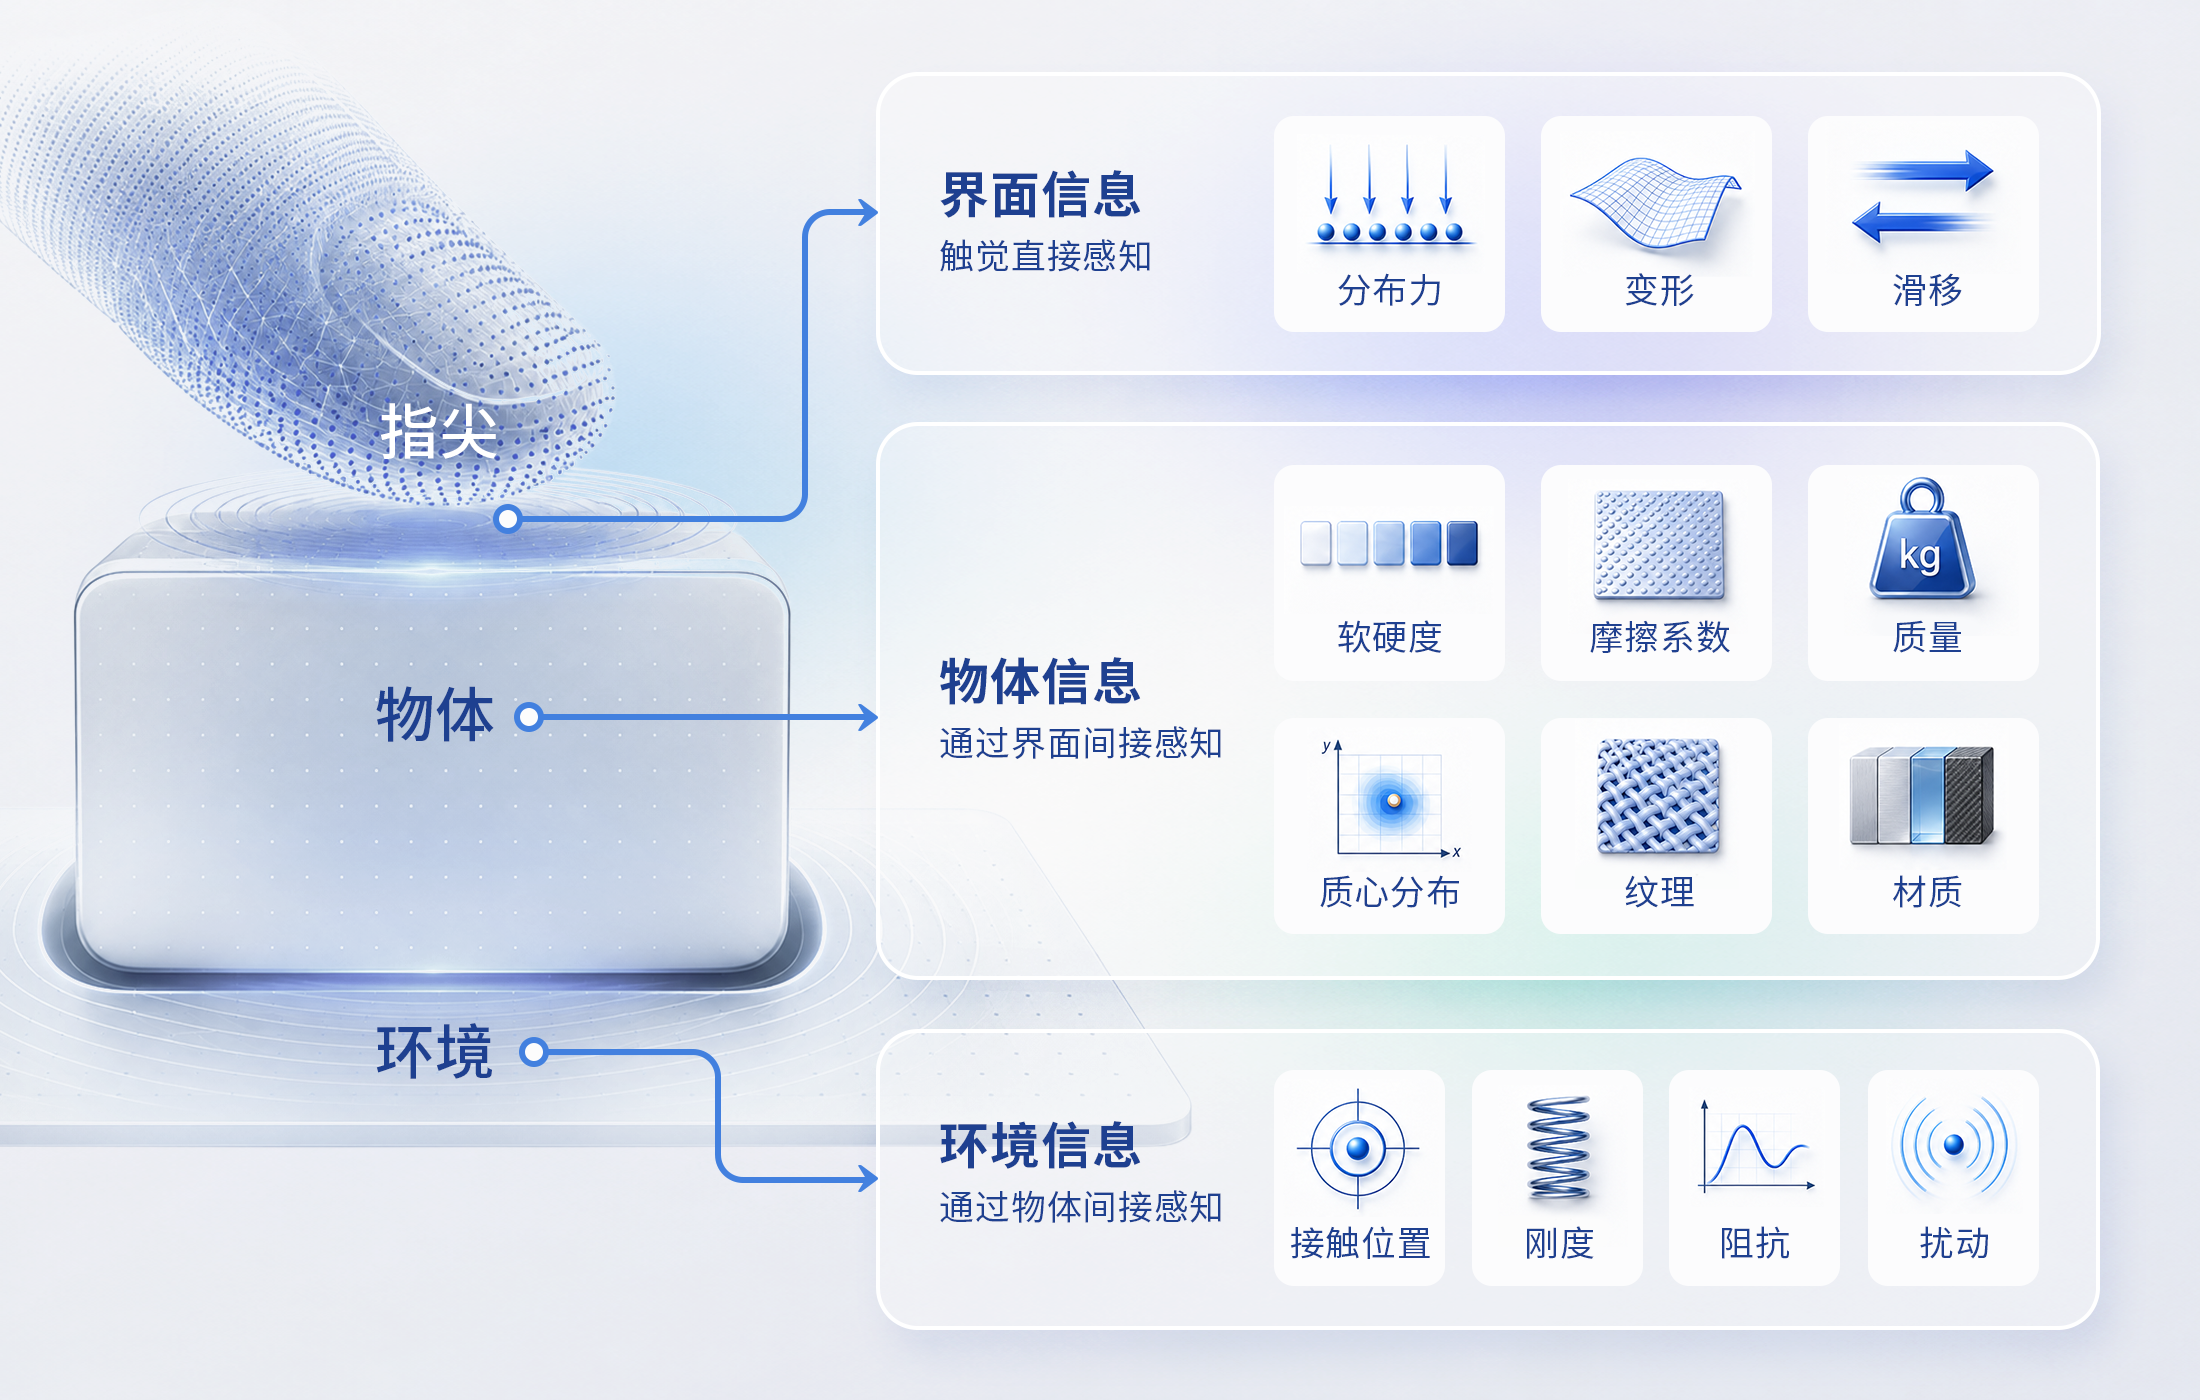
构建本能,要有完备的触觉信息输入 。橡木果对触觉信息的分类极具系统性,远超市面上“测力”“测压”的粗浅理解。
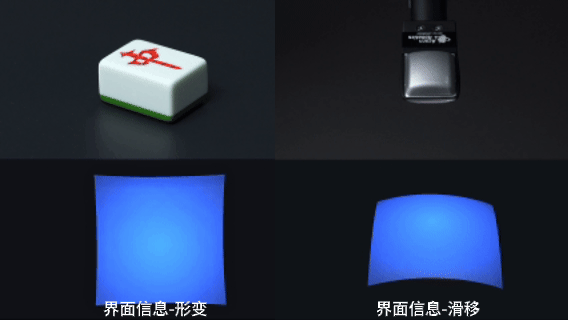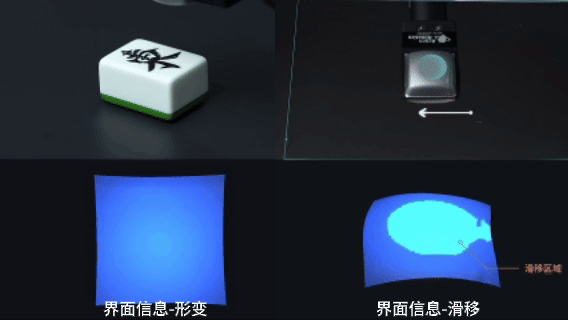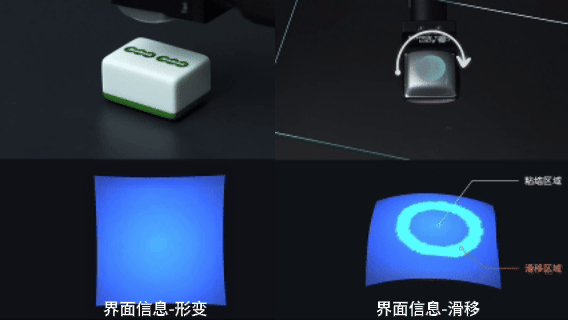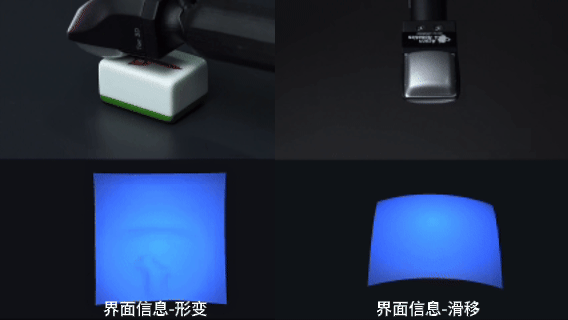
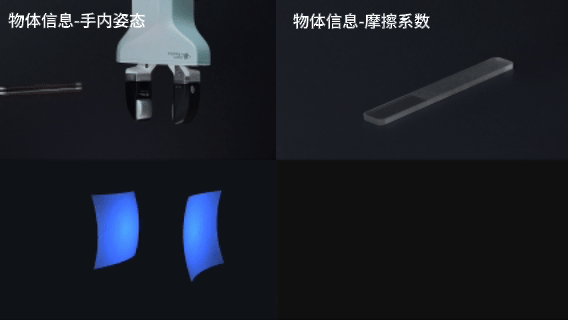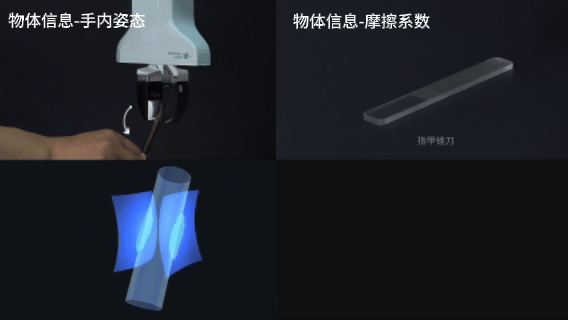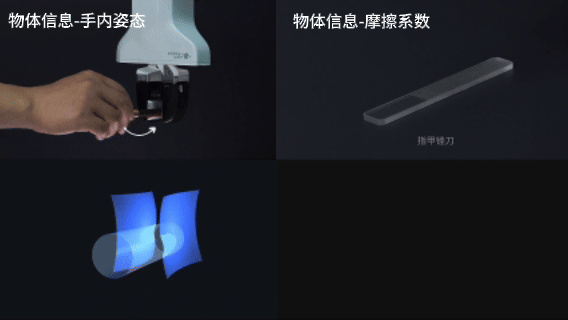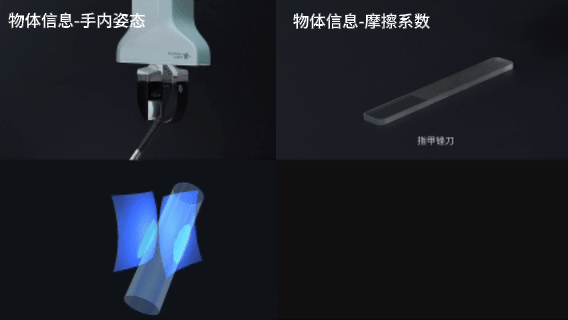
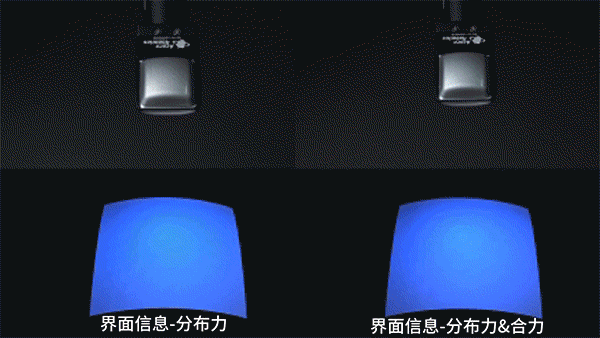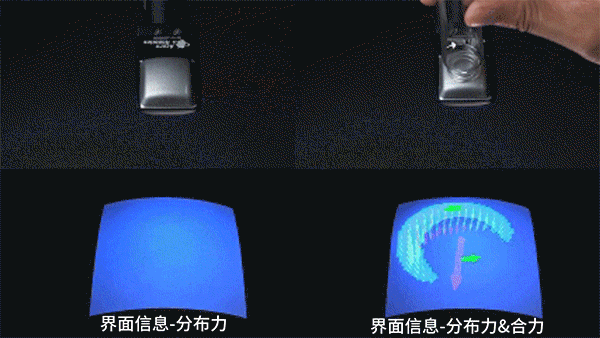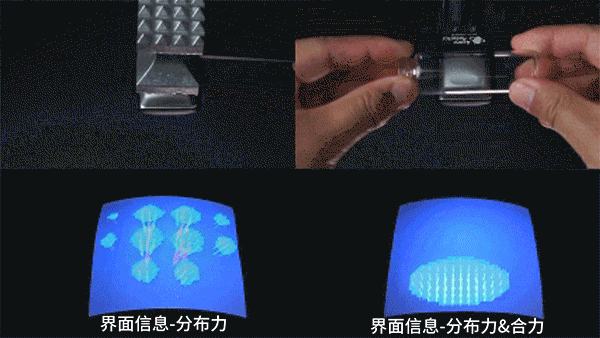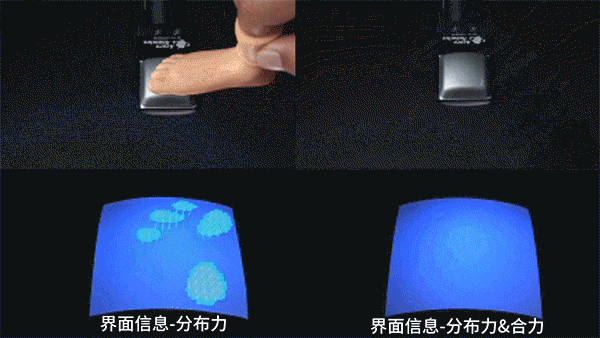
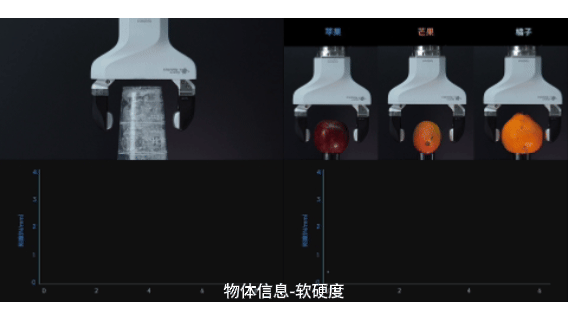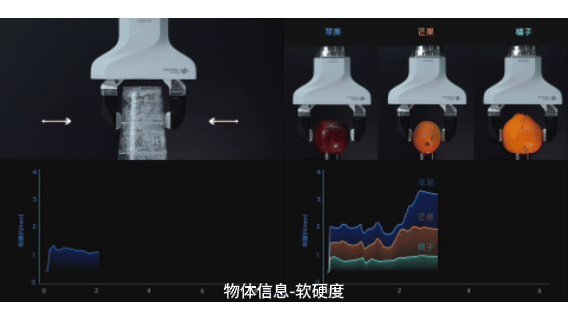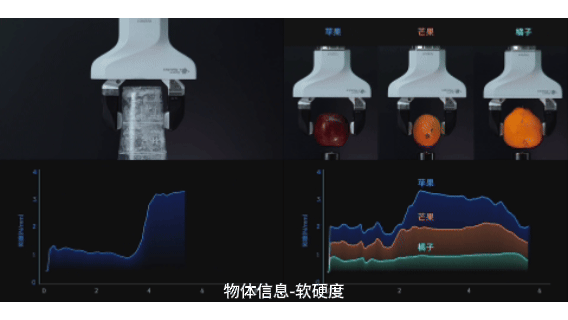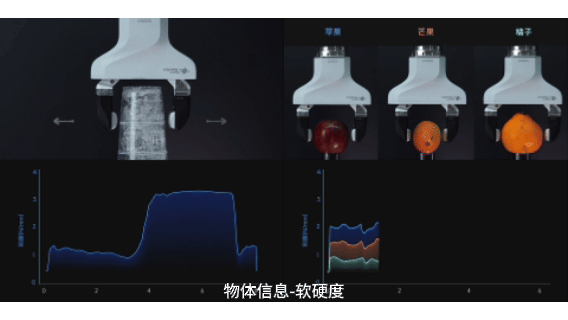
界面信息(直接接触感知) :手指与物体接触界面上的信息,包括分布力、变形、滑移等。其中滑移 是最关键、也最难测量的信息。没有滑移感知,机器人抓取不同物体(轻重、软硬、光滑粗糙)需要海量数据训练;有了滑移感知,零数据冷启动即可自适应调节抓力。物体信息(通过界面间接感知) :包括物体的软硬度、摩擦系数、质量、质心分布等。这些是视觉无法获取的力学属性。环境信息(通过工具或物体间接感知) :包括接触位置、刚度、阻抗、扰动等。使用工具进行的装配、打磨、抛光等非直接操作任务,高度依赖环境信息。例如为什么装配比抓取难?这是因为装配需要感知“孔”对“轴”的阻抗。多模态触觉信息,三大类:界面信息、物体信息、环境信息
为了获取这些完备信息,橡木果自研了视触觉传感器(Vision-based Tactile Sensor) ,经过7年迭代、十余代原型机,已推出第三代成熟产品。
该传感器采用弹性体(硅胶)加微型相机的方案,不依赖任何敏感材料,通过图像表征与重构算法将弹性体的变形反演为所需的多模态触觉信息。
多模态表征技术:橡木果拥有静态(光度立体)、动态(特征追踪)、融合态三类表征技术,其中,动态表征技术由公司于2020年首次提出 ,可用于捕捉滑移这一动态过程,而行业直至2025年底才开始跟进。
工艺与工程化标定:攻克了从图像到物理量的非线性、黏弹性逆问题求解与精准标定,以及千万次按压、切向、旋转循环测试下的耐久性保证等。
算力集成与优化:将图像预处理算法压缩到指尖内的芯片,优化信息重构算法,可实时输出多模态、标准化的触觉信息,而非原始图像——避免了硬件差异性导致模型失效。
七、从“具身本能”到“具身智能”:非共识路线,已商业先行
凭借Natus的“零数据冷启动”特性,橡木果的解决方案可以做到冷启动、快速闭环 。
项目落地效率突出,仅用两个月时间,即在全球某头部化妆品ODM厂商的产线上完成了POC验证,并实现商业营收。
工业场景对任务规划的要求相对固定,每个工位的任务已被既定。这恰恰是我们的技术优势发挥到极致的地方。我们不需要等待上层大模型成熟,就能用底层的操作能力产生商业价值。随着模型的不断迭代与产品大规模出货,我们正试图为具身智能产业打造真正的“操作基座”。在POC中,机器人被要求抓取、旋拧和放置形状、大小、材质各异的化妆品(软管、瓶状、盒状等),其零数据、快速适配的能力赢得了客户的高度认可。
对于橡木果来说,在大模型、大数据、大算力的热潮中,回归物理世界的第一性原理 或许才是通往通用操作智能的更短路途。这也正是橡木果的品牌内核。橡木果,既是一粒果实,也是一颗种子:看似微小,却能撼动全局。
关于橡木果机器人——本能驱动的通用具身操作开创者与引领者 橡木果机器人(Acorn Robot)成立于2024年底,核心团队融合清华大学机械工程与哈佛大学神经科学前沿交叉背景。公司致力于为通用具身操作构建全新的技术基座,让机器人真正拥有与生俱来的类人本能与操作智慧。 团队自2011年起深耕机器人操作领域,2017年率先提出“本能驱动”具身智能这一非共识技术路线,并于2018年搭建实验室团队。2025年正式启动商业化,在短短一年内完成从技术积累到落地的闭环,以鲜明的底层技术逻辑,引领新一代具身智能发展范式。
采集来源:本能驱动:让机器人操作实现“零帧起手”
2025年,人形机器人产业迎来爆发拐点。特斯拉Optimus量产在即,华为、宇树等企业加速技术突破,行业正从“实验室研发”向“规模化落地”跃迁为打通产业链上下游协作壁垒,艾邦机器人正式组建"人形机器人全产业链交流群",覆盖金属材料、复合材料、传感器、电机、减速器等全硬件环节,助力企业精准对接资源、共享前沿技术!
扫码关注公众号,底部菜单申请进群
文章导航