

过去几年,随着具身智能、人形机器人、智能汽车、工业自动化以及智能穿戴设备快速发展,设备正在从“能够执行动作”向“能够感知环境、理解用户需求并实现自主交互”演进。
在这一过程中,触觉感知正在成为继视觉、语音之后的重要信息入口。无论是机器人灵巧手完成精细操作,还是汽车座舱识别人机状态、AR/VR设备增强沉浸体验,本质上都需要设备具备对压力、接触、形变以及触碰状态的理解能力。
在人类世界中,皮肤不仅是一层保护组织,更是一套复杂的感知系统。人的皮肤分布着大量触觉感受器,可以感知压力、温度、振动、纹理等信息,并通过神经网络将这些信号传递至大脑,最终形成“触觉认知”。
触觉芯片在电子皮肤中扮演的是"感知中枢 + 神经接口"的角色——没有它,电子皮肤只是一张布满柔性传感器的"薄膜";有了它,这张膜才真正成为机器能理解的"触觉"。
简单来说,柔性传感阵列负责“感受”,触觉芯片负责“读取、处理和理解”。 如果没有触觉芯片,电子皮肤只是一张布满传感单元的柔性薄膜;而加入触觉芯片后,这层薄膜才真正具备类似人体神经系统的信息处理能力,成为机器人理解外界环境的重要入口。
电子皮肤产业正在进入“芯片驱动”的新阶段
过去几年,电子皮肤的发展重点主要集中在材料和传感器层面。科研机构和企业不断探索柔性基底、导电材料、敏感材料以及微纳加工工艺,希望让传感器更加柔软、更接近人体皮肤,并实现更高灵敏度、更大面积覆盖以及更多维度的信息采集。
例如,压阻式传感器可以通过材料电阻变化感知压力,电容式传感器可以检测接触状态变化,压电式传感器能够捕捉动态力学信号。这些技术推动了电子皮肤从单点检测向柔性阵列、多模态感知方向发展。
一套高密度电子皮肤系统,无论应用于人形机器人、智能汽车座椅还是可穿戴设备,都可能集成数百甚至上千个触觉单元。如果每个传感单元产生的数据都直接传输到主控系统,不仅会造成巨大的数据压力,也会增加系统复杂度和响应延迟。
例如,在机器人灵巧手中,大量触觉单元需要实时判断抓握状态;在智能座椅中,柔性压力阵列需要持续分析人体坐姿变化;在AR/VR设备中,触觉传感器需要快速捕捉手部动作和接触状态。这些场景都要求触觉系统具备高效率的数据采集和处理能力。
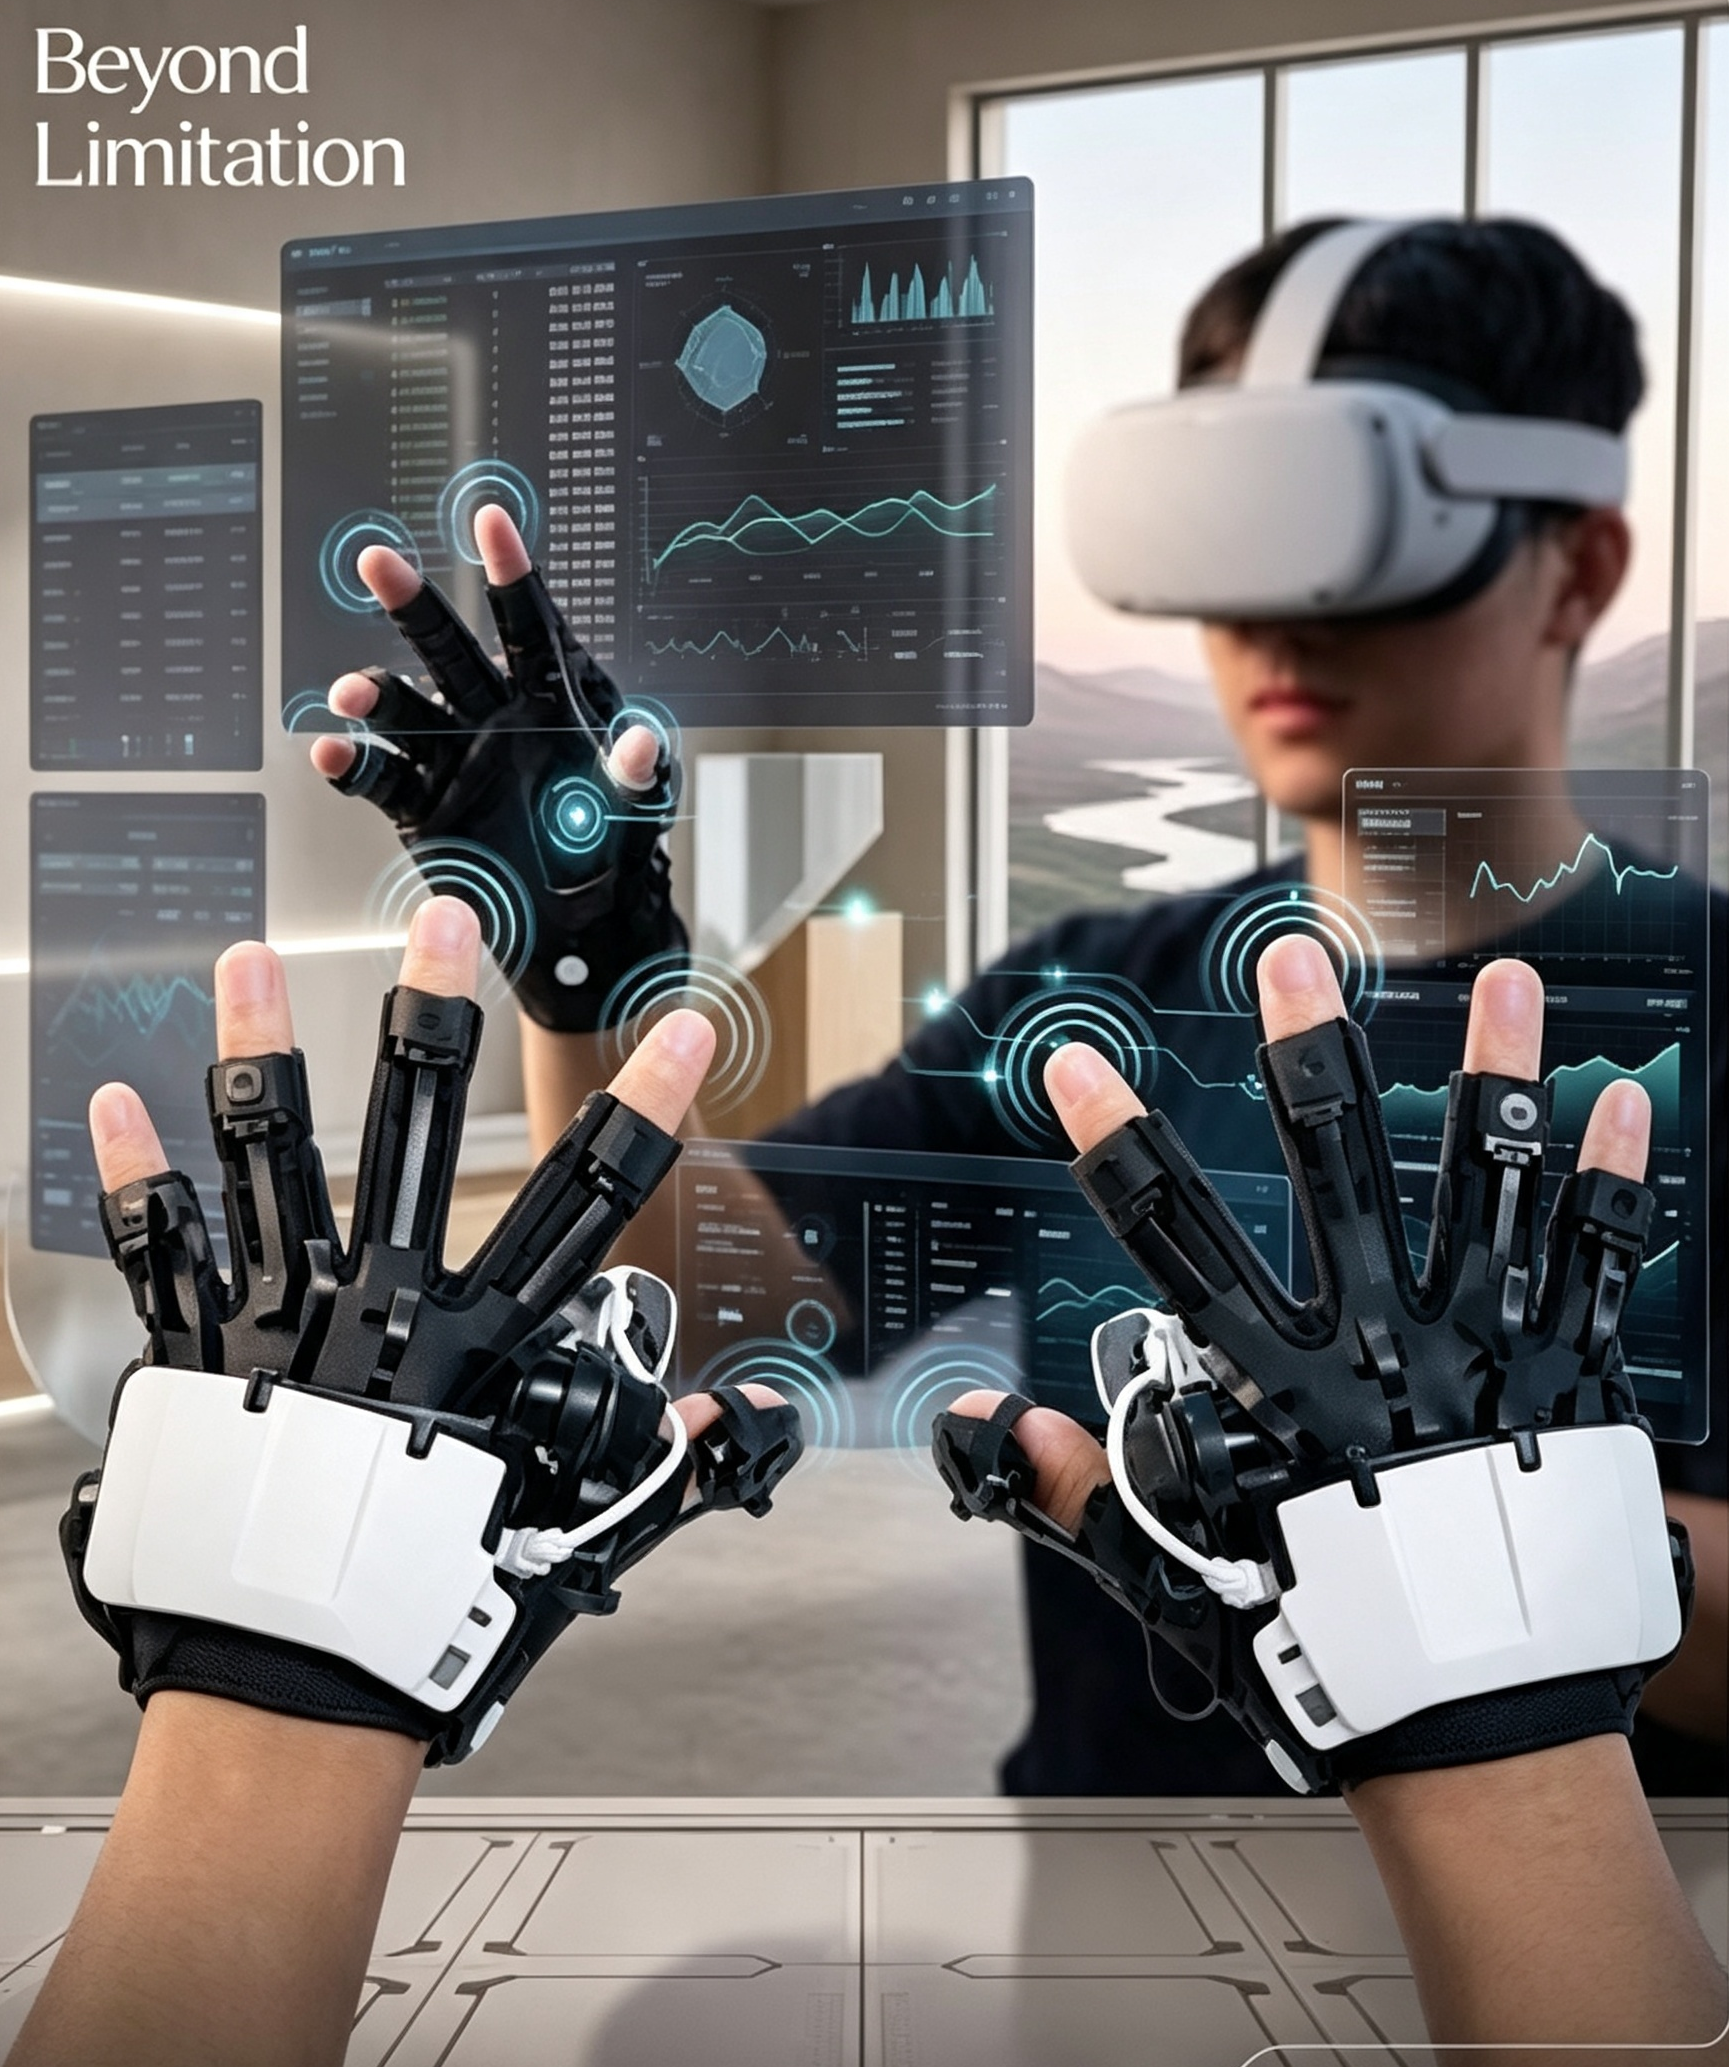
AR/VR触觉传感手套
这就类似于人类皮肤拥有大量感受器,但并不是所有神经信号都会毫无处理地传递到大脑,而是在神经系统中经过编码和筛选,最终形成有效的感知。
触觉芯片承担的正是这一过程。它需要在靠近传感器的位置完成信号采集、数据转换、特征提取和初步判断,将大量原始触觉数据转化为机器人能够理解的信息。
触觉芯片如何读懂电子皮肤传递的信息?
从工作原理来看,触觉芯片首先需要解决的是如何读取和处理来自柔性传感器的微弱信号。
目前电子皮肤常采用压阻式、电容式、压电式等触觉传感技术。例如,在电容式触觉传感器中,当外界压力作用于柔性介质层时,材料厚度、有效面积或者电极间距离发生变化,从而导致电容值改变;压阻式传感器则利用柔性敏感材料内部导电网络变化,使电阻随着压力变化而改变。
这些传感器输出的信号,本质上都是模拟信号,且通常非常微弱。例如,一个压力单元可能只是产生毫伏级电压变化,或者皮法级电容变化。同时,柔性材料还容易受到温度、湿度、机械疲劳等因素影响,导致信号漂移。因此,电子皮肤要实现高精度、高可靠感知,必须依靠触觉芯片完成信号调理和校准。
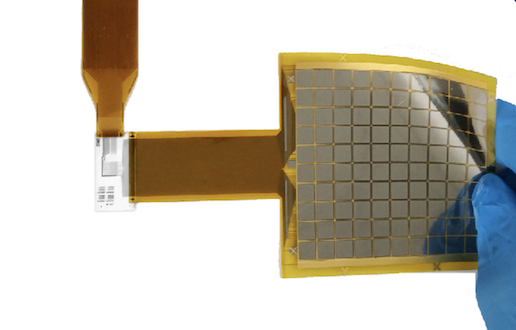
触觉芯片
触觉芯片内部通常集成模拟前端电路(AFE)、模数转换模块(ADC)、多通道扫描电路以及通信接口。其中,模拟前端负责对传感器输出的微弱信号进行放大、滤波和降噪;ADC负责将连续变化的模拟信号转换为数字数据;多通道扫描电路则能够快速读取大规模传感阵列的信息。
这一过程类似于视觉系统中的图像采集。
因此,触觉芯片通常采用矩阵扫描方式,通过行列寻址技术快速读取不同位置的触觉信息,并实时生成压力分布图。
例如,在机器人手指接触物体时,芯片可以判断哪些区域发生接触、压力集中在哪里以及受力是否均匀;在汽车座椅中,芯片可以分析人体压力分布变化,实现坐姿识别和主动调节;在智能穿戴设备中,则可以通过连续采集人体表面压力变化,实现运动状态监测。
国内外企业加速入局
随着电子皮肤从实验室研究逐渐走向机器人、汽车、智能家居等应用场景,触觉芯片正在成为产业链中的关键环节。过去,行业竞争主要集中在柔性材料和传感器结构设计,而如今,如何对海量触觉数据进行快速采集、处理和理解,正在成为决定电子皮肤商业化落地的重要因素。
从国际半导体企业来看,英飞凌科技基于第5代 CAPSENSE 技术以及 PSoC 4 系列 Cortex-M0+ 主控平台,英飞凌推出了面向柔性电子皮肤的触觉压力感知方案。
其方案包括刚性 FR4 模组和柔性 FPC 软模组两种形式,传感像素尺寸最小可达到0.6×0.6mm,前端厚度低于0.3mm,可以嵌入硅胶、皮革等柔性材料内部,实现隐藏式触觉感知。通过搭载 PSoC 4000T、PSoC 4100T Plus 等芯片平台不同于传统电容触控主要用于识别人手接近或触摸,该方案通过弹性介质层受压后引起电容变化,实现对压力大小的量化检测。
英飞凌柔性 FPC 软模组柔性触觉方案 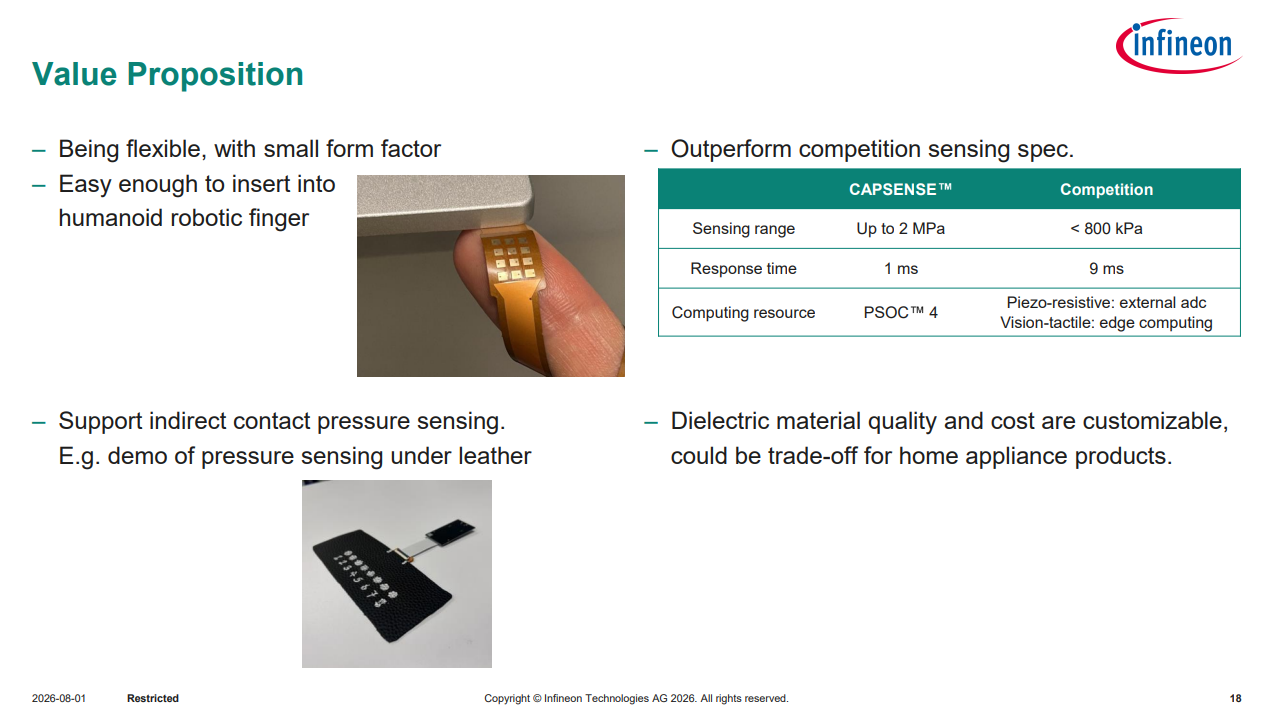
在性能方面,英飞凌方案覆盖0~2MPa压力检测范围,最低触发压力可低于1Pa,响应速度最快达到1ms,并具备较强的温湿度稳定性。其中,在汽车领域,柔性触觉方案可以用于座椅压力分布检测、隐藏式触控以及人机状态识别;在工业领域,可以帮助机械夹爪获得更加精细的接触反馈;在医疗和运动健康领域,则能够支持足底压力分析、姿态监测等应用。
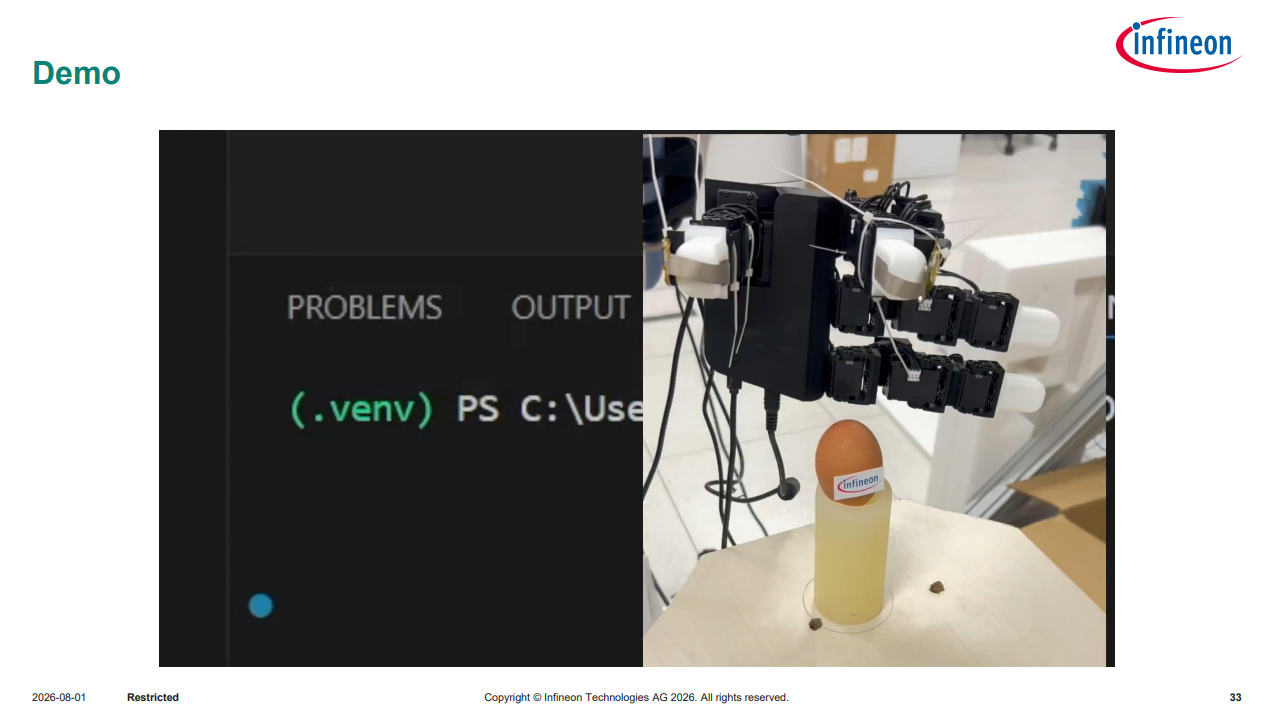
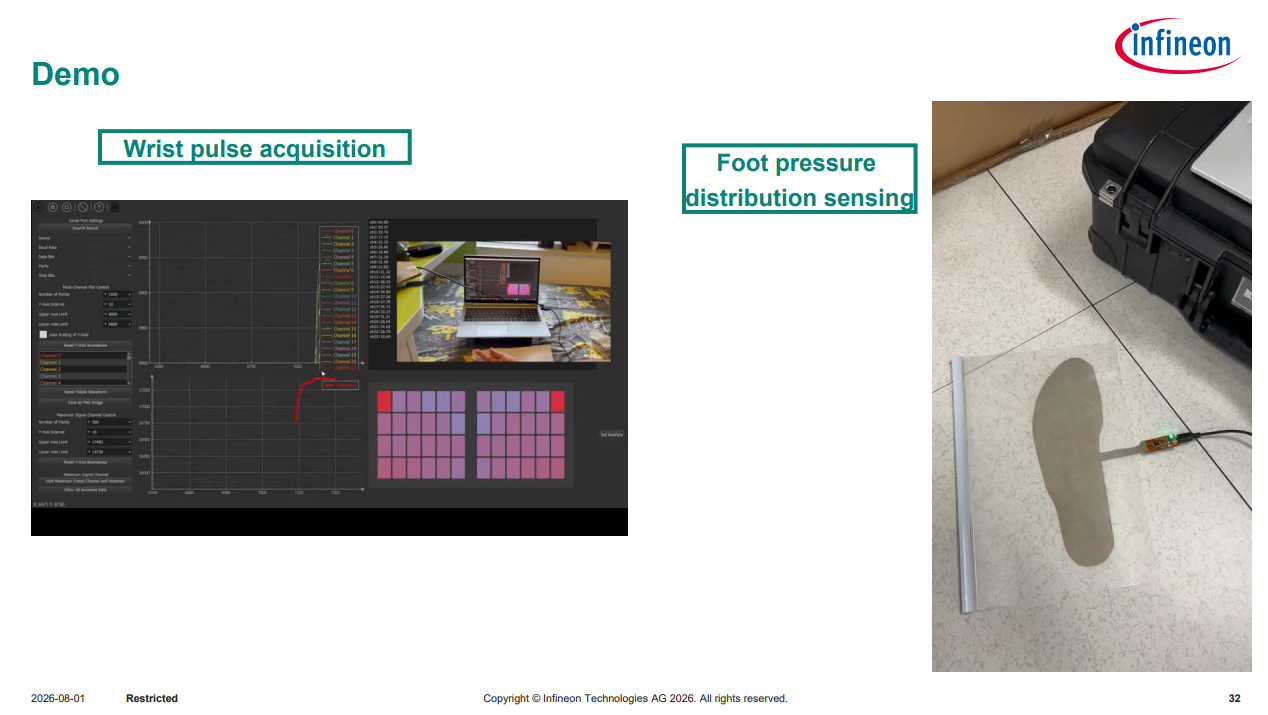
英飞凌柔性触觉方案在灵巧手、足底测试中的应用
2026年8月,英飞凌与赛感科技达成战略合作,联合推出柔性触觉灵巧手方案。搭载赛感自研离电型柔性电子皮肤,配套英飞凌 PSOC™ 4 电容采集芯片,产品支持高密度点位同步高速采集,兼具高灵敏、高线性、抗串扰、低信号漂移优势。整套方案可实时检测手部多点压力,精准捕捉接触力,实现类人温和精细操作,是人形机器人成熟一站式触觉感知方案。
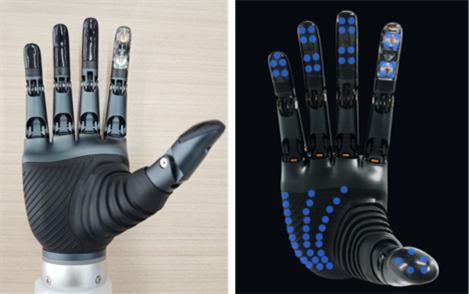
英飞凌 x 赛感科技柔性触觉灵巧手
与此同时,国内企业也正在加速突破触觉芯片底层技术。
2026年7月,他山科技发布全球首款动态触觉感知芯片“绿宝石E10A”。据悉,绿宝石E10A芯片是全球首款动态触觉感知芯片,也是第一款通过自研ASC(模拟脉冲转换模块)将触觉信号直接转为脉冲信号的芯片,实现微秒级时间分辨率与超低功耗运行。
具体参数上,绿宝石E10A芯片待机电流仅0.9μA,时间分辨率突破至2.9μs,测量频率超300kHz,相比传统方案提升上百倍。
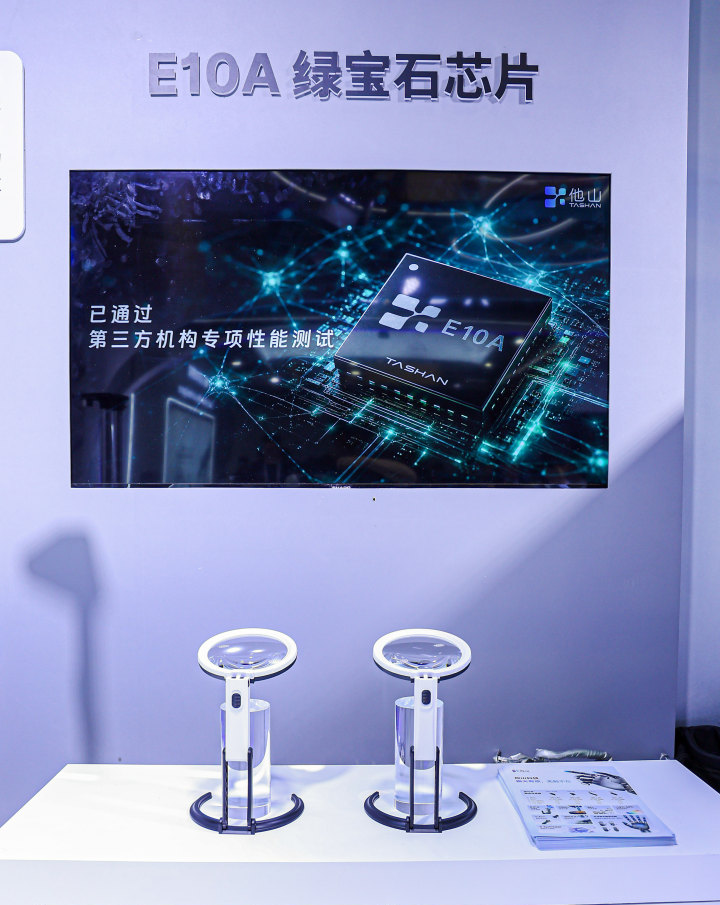
他山科技动态触觉感知芯片“绿宝石E10A”
同时,其赋予机器人在碰撞发生前即可完成检测和预响应的能力,大幅提升安全性能,并将触觉感知拓展至机械臂、躯干乃至足底等全身部位。
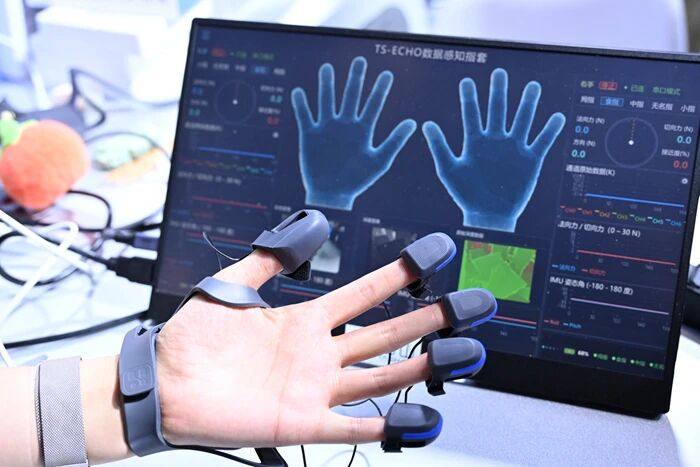
他山科技TS-ECHO触觉感知指套
目前,他山科技已经完成从芯片设计、流片到模组制造的产业链布局,并探索汽车电子、智能家居、机器人等多领域商业化应用。其相关方案已覆盖方向盘离手检测、座椅姿态监测、智能家电交互以及机器人触觉系统等场景。
从机器人到智能交互,触觉芯片正在拓展电子皮肤应用边界
触觉芯片最早受到关注,是因为其能够解决机器人缺少触觉反馈的问题,但随着柔性传感技术、边缘计算以及人工智能算法的发展,其应用边界正在不断扩展。
从本质来看,这些应用虽然场景不同,但底层需求高度一致——设备需要从“执行指令”向“理解环境”转变。
未来,触觉芯片不仅是人形机器人和灵巧手实现精细操作的重要支撑,也将在汽车智能座舱、工业制造、AR/VR交互、智能穿戴以及医疗健康等领域发挥关键作用。
-END-
2025年,人形机器人产业迎来爆发拐点。特斯拉Optimus量产在即,华为、宇树等企业加速技术突破,行业正从“实验室研发”向“规模化落地”跃迁为打通产业链上下游协作壁垒,艾邦机器人正式组建"人形机器人全产业链交流群",覆盖金属材料、复合材料、传感器、电机、减速器等全硬件环节,助力企业精准对接资源、共享前沿技术!
扫码关注公众号,底部菜单申请进群